
SimFoundry 實現機器人訓練資料中「缺失環節」的自動化
由 NVIDIA GEAR、李飛飛在史丹佛大學的實驗室,以及喬治亞理工學院組成的聯合研究團隊,推出了 SimFoundry 系統,該系統能根據單一真實世界影片,自動生成可互動且可供訓練的機器人模擬環境。
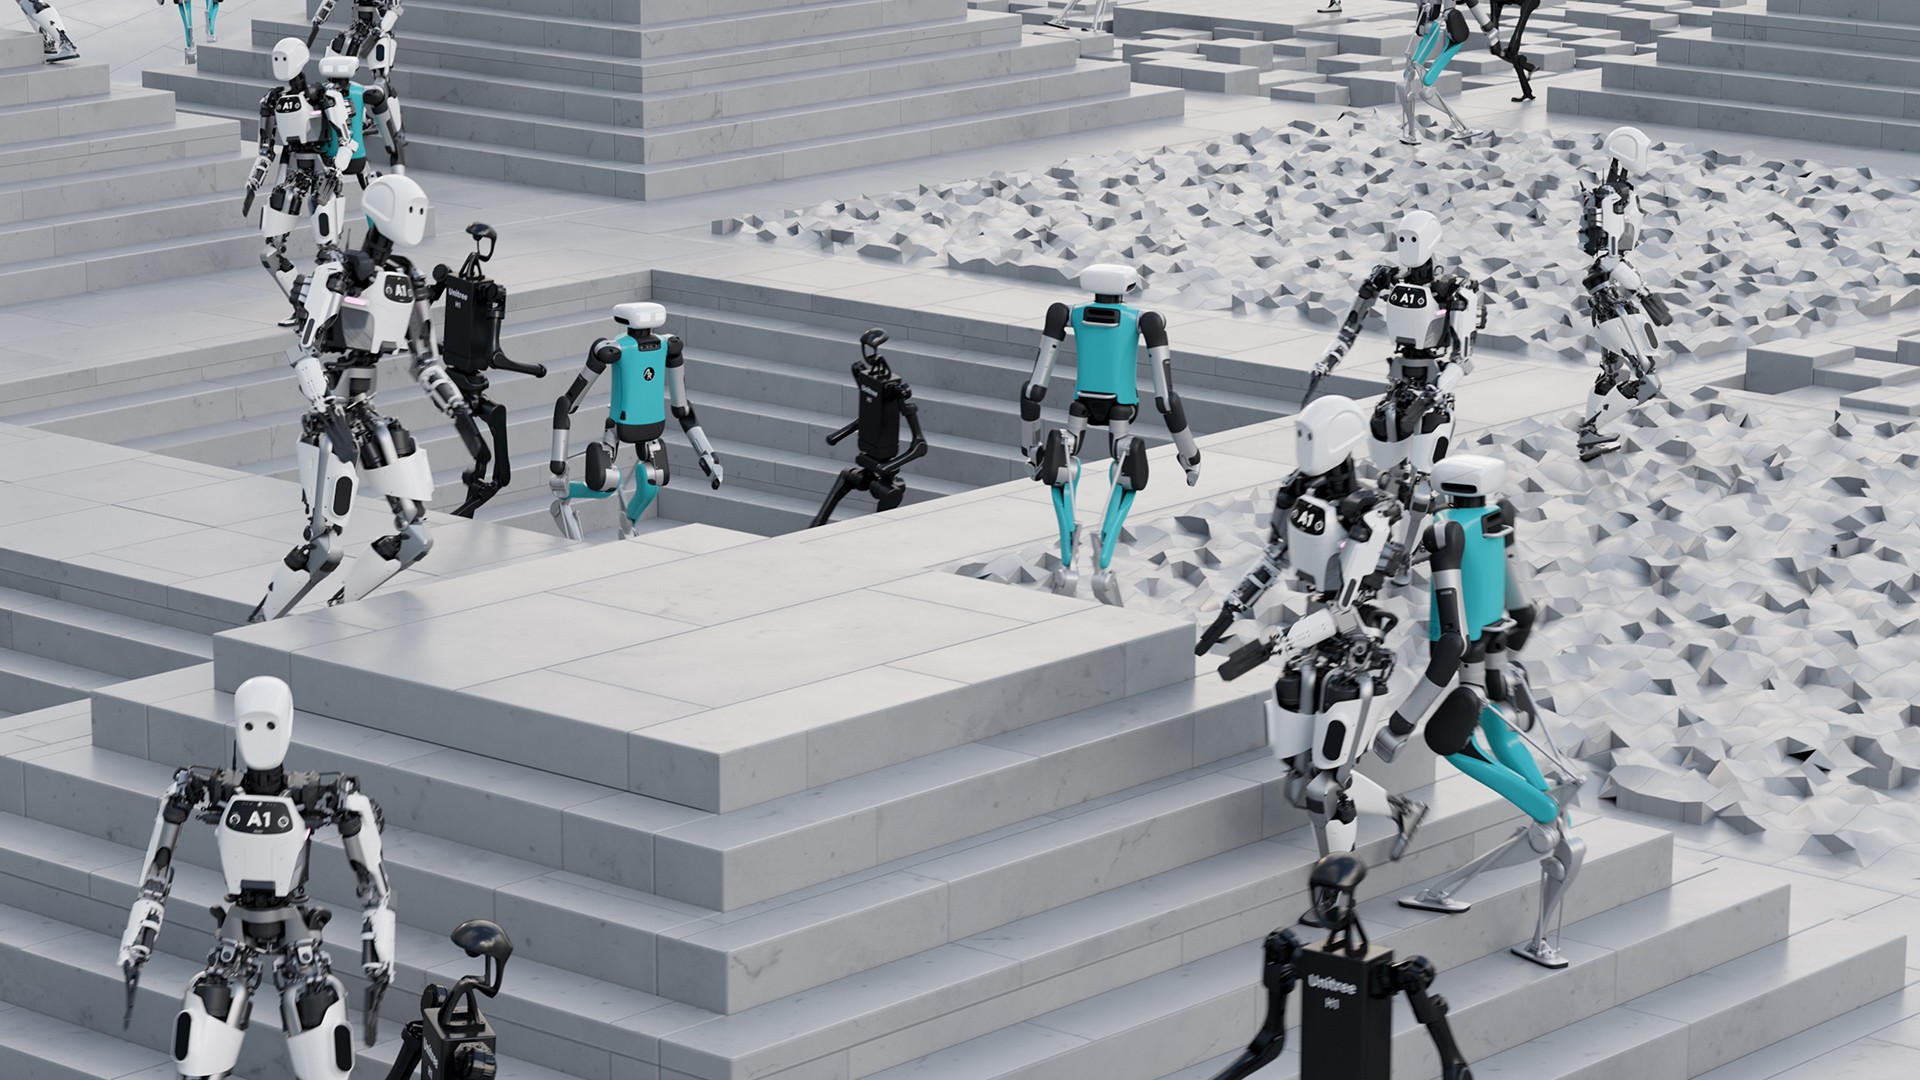
NVIDIA GEAR 與李飛飛領導的史丹佛大學研究團隊共同發布了 SimFoundry,這是一套自動化處理流程,能將單一真實世界影片轉化為具備物理模擬能力的互動式模擬環境,且無需人工建模。這解決了具身人工智慧的主要瓶頸:收集真實世界機器人訓練數據的成本過高。 透過生成幾乎無窮無盡的實體空間數位複本,該系統使「視覺語言動作」(Vision Language Action)等模型得以在模擬環境中進行訓練,並在零樣本情況下直接轉移至現實世界。
事件概述
這篇題為《SimFoundry:用於策略學習與評估的模組化與自動化場景生成》的論文,由 NVIDIA 通用具身代理研究實驗室、喬治亞理工學院、史丹佛大學、德州大學奧斯汀分校及多倫多大學的研究人員聯盟,於 2026 年 6 月 26 日提交至 arXiv。 作者名單匯集了人工智慧機器人領域的主要學術機構,包括朱宇克、徐丹飛、范吉姆和李飛飛。
關鍵在於,SimFoundry 並非一種新的機器人大腦模型,而是一個為機器人大腦構建訓練場地的自動化系統。過往,訓練機器人需要耗資不菲的實體數據收集農場,或是人工設計的模擬環境。SimFoundry 則取代了這兩者。 它僅需一段拍攝廚房或倉庫的普通 RGB 影片,便能透過「提取」、「生成」和「增強」這三個階段的處理流程進行處理。
首先,它運用基礎模型對影片中的每個物體進行分割與擷取。透過深度學習技術估算深度並生成點雲,隨後由視覺語言模型及 SAM 3 等分割工具進行解析。 接著,系統會生成 3D 網格,推斷抽屜等物件的關節結構,並標註質量和摩擦力等物理屬性,最終將數位孿生匯出至 IsaacLab 物理引擎。最後,系統透過自動改變物件外觀、調整佈局以及衍生新
操作任務。在涵蓋七項操作任務的測試中,完全在 SimFoundry 數據內訓練出的策略,能以零樣本方式轉移至真實機器人,並在未見過的物體上達到高達 100% 的成功率。「數位表親」的引入是一項重大突破。透過將數位孿生進行修改,以生成「物件表親」(外觀改變但功能不變)、「場景表親」(佈局變動)以及「任務表親」(衍生出新的互動方式),該系統使單一影片的價值呈指數級增長。 這創造了一個龐大且由演算法程序生成的訓練課程,使機器人能夠為現實世界的混亂情境做好準備。
為何這很重要
當今人工智慧機器人領域的核心痛點在於數據匱乏。大型語言模型之所以能大規模發展,是因為網際網路免費提供了數兆個文字標記。而具身人工智慧卻缺乏物理互動數據的「網際網路」。傳統的解決方案「Sim2Real」需要大批工程師來建構合成環境,這個過程不僅緩慢、昂貴,且難以擴展。 新興的替代方案「Real2Sim」試圖將現實掃描至模擬環境中,但先前的工具僅能解決部分難題:要麼重建缺乏物理模擬的靜態 3D 場景,要麼需要大量的手動配置。
SimFoundry 彌補了這一缺口。它是一條完全自動化的 Real2Sim2Real 管道。現在,僅需一段真實工作空間的影片,即可生成無限的程序化訓練場地。 當像 pi zero point five 這樣的「視覺-語言-動作」(Vision Language Action)模型在 SimFoundry 數據上進行微調時,其在保留任務(held-out tasks)的成功率從零躍升至 29%。這意味著機器人公司現在只需透過對目標設施進行基本的視訊掃描,即可合成生成訓練數據,從而無需部署實體數據收集車隊。
對於開發通用型機器人的企業而言,這條工作流程將瓶頸從資料獲取轉移到了運算層面。無需再等待數月才能透過遙控操作收集足夠的
在示範如何教導機器人執行新任務時,工程師可以錄製一段短影片,將其導入 SimFoundry 進行處理,並在一夜之間生成數千種多樣化的訓練情境。這不僅能加速開發週期,也能降低打造專用機器人行為的門檻。價值觀點
從價值角度來看,SimFoundry 對於訓練成本這項組成部分而言,是一項結構性的通縮事件。目前,資料蒐集是開發通用型機器人策略時最難削減的開銷。透過自動化建立高保真模擬環境,新訓練情境的邊際成本已趨近於執行處理流程所需的運算成本。
此外,評估相關性也相當驚人。SimFoundry 的模擬評估能以 0.911 的平均皮爾遜相關係數預測真實世界中的表現。這意味著硬體公司可在模擬環境中測試新軟體版本,並高度確信結果在實際生產現場同樣成立,從而大幅減少目前延遲部署時程的實體測試週期。 這種可預測性使機器人軟體能夠實現持續整合與持續部署管道,與傳統軟體工程中常見的快速迭代週期相呼應。
其經濟影響深遠。若企業能透過模擬可靠地評估新的抓取策略,並以超過 90% 的確定性預知其在真實機器人上的表現,則用於實體測試機隊所需的資本支出將大幅降低。這使得經濟優勢轉向那些能運用龐大運算資源進行模擬的企業,而非那些擁有最大實體設施規模的企業。
全球競爭格局與時間表
為解決模擬數據瓶頸而展開的競逐,在地理與體制層面呈現明確的分界。在美國,其做法以資本密集型且軟體驅動為主。NVIDIA 憑藉 Cosmos 處於領先地位,這是一款
全球基礎模型平台,下載量超過 200 萬次,以及 SimFoundry 等工具。李飛飛創立的初創公司 World Labs 已募得 2.3 億美元,正透過其 Marble 產品將生成式 3D 世界商業化。DeepMind 則正透過 Genie 3 致力於開發生成式互動世界。在中國,這類技術的發展主要依賴實體數據工廠及政府支持的研究。 AgiBot 和 Unitree 等公司依賴龐大的遙控車隊來收集真實世界的互動數據,將實體數據收集視為一種基礎設施護城河。與此同時,北京人工智慧研究院最近發布了「五界 Physis 0.1」通用世界基礎模型,以推動模擬技術的前沿發展。
SimFoundry 採用即時部署的時程表。作為由 NVIDIA 研究預算支持的開放式研究成果,其程式碼與方法現已開放供各實驗室採用。由於其模組化設計——意即只要有更優異的分割或 3D 生成模型問世,即可直接替換使用——其功能將自動擴展。 該專案無需獨立資金支持;透過推動 IsaacLab 和 Omniverse 運算的採用,其價值將回饋至更廣泛的 NVIDIA 生態系統。這項開放式研究策略,使 NVIDIA 成為全球 AI 機器人開發的基礎層。
嚴酷的現實
儘管從模擬到現實的「零樣本遷移」是機器人領域的聖杯,但 SimFoundry 的基準測試仍僅限於實驗室中的特定任務,例如堆疊餐具或存放標記物。工業部署需要處理邊緣案例、感測器雜訊以及硬體劣化等情況,而合成數據——無論這些數位模擬版本有多麼多樣化——都難以完美模擬這些情境。 為了確保最後一哩的可靠性,實世界資料收集場仍不可或缺。模擬廚房與充滿不可預測人類工作者的混亂工廠車間之間,差距依然巨大,而要彌合這道鴻溝,光靠更完善的「數位分身」是遠遠不夠的。
參考來源
[1] SimFoundry:用於策略學習與評估的模組化與自動化場景生成。arXiv:2606.28276。2026年6月26日。https://arxiv.org/abs/2606.28276
[2] NVIDIA GEAR Research。SimFoundry 專案頁面。https://research.nvidia.com/labs/gear/simfoundry/
[3] QbitAI。《Sim2Real 成本過高,Real2Sim 則能提供龐大數據量》。2026年7月4日。https://hub.baai.ac.cn/view/56079












