
有人請一個類人型機器人換個燈泡。NVIDIA 的旗艦級 AI 與一個完全無所作為的機器人打成平手。
一項名為「Fiatlux」的新開放式基準測試,讓 Unitree G1 類人機器人在單一連續情境中完成攀爬梯子並更換頂燈燈泡的任務。 NVIDIA 的旗艦模型 GR00T N1.7 在統計上與「不採取任何行動」的策略表現相同,甚至連由專家進行的人工遙控操作也無法完成攀爬子任務,這表明真正的瓶頸在於全身控制,而非 AI 推理。

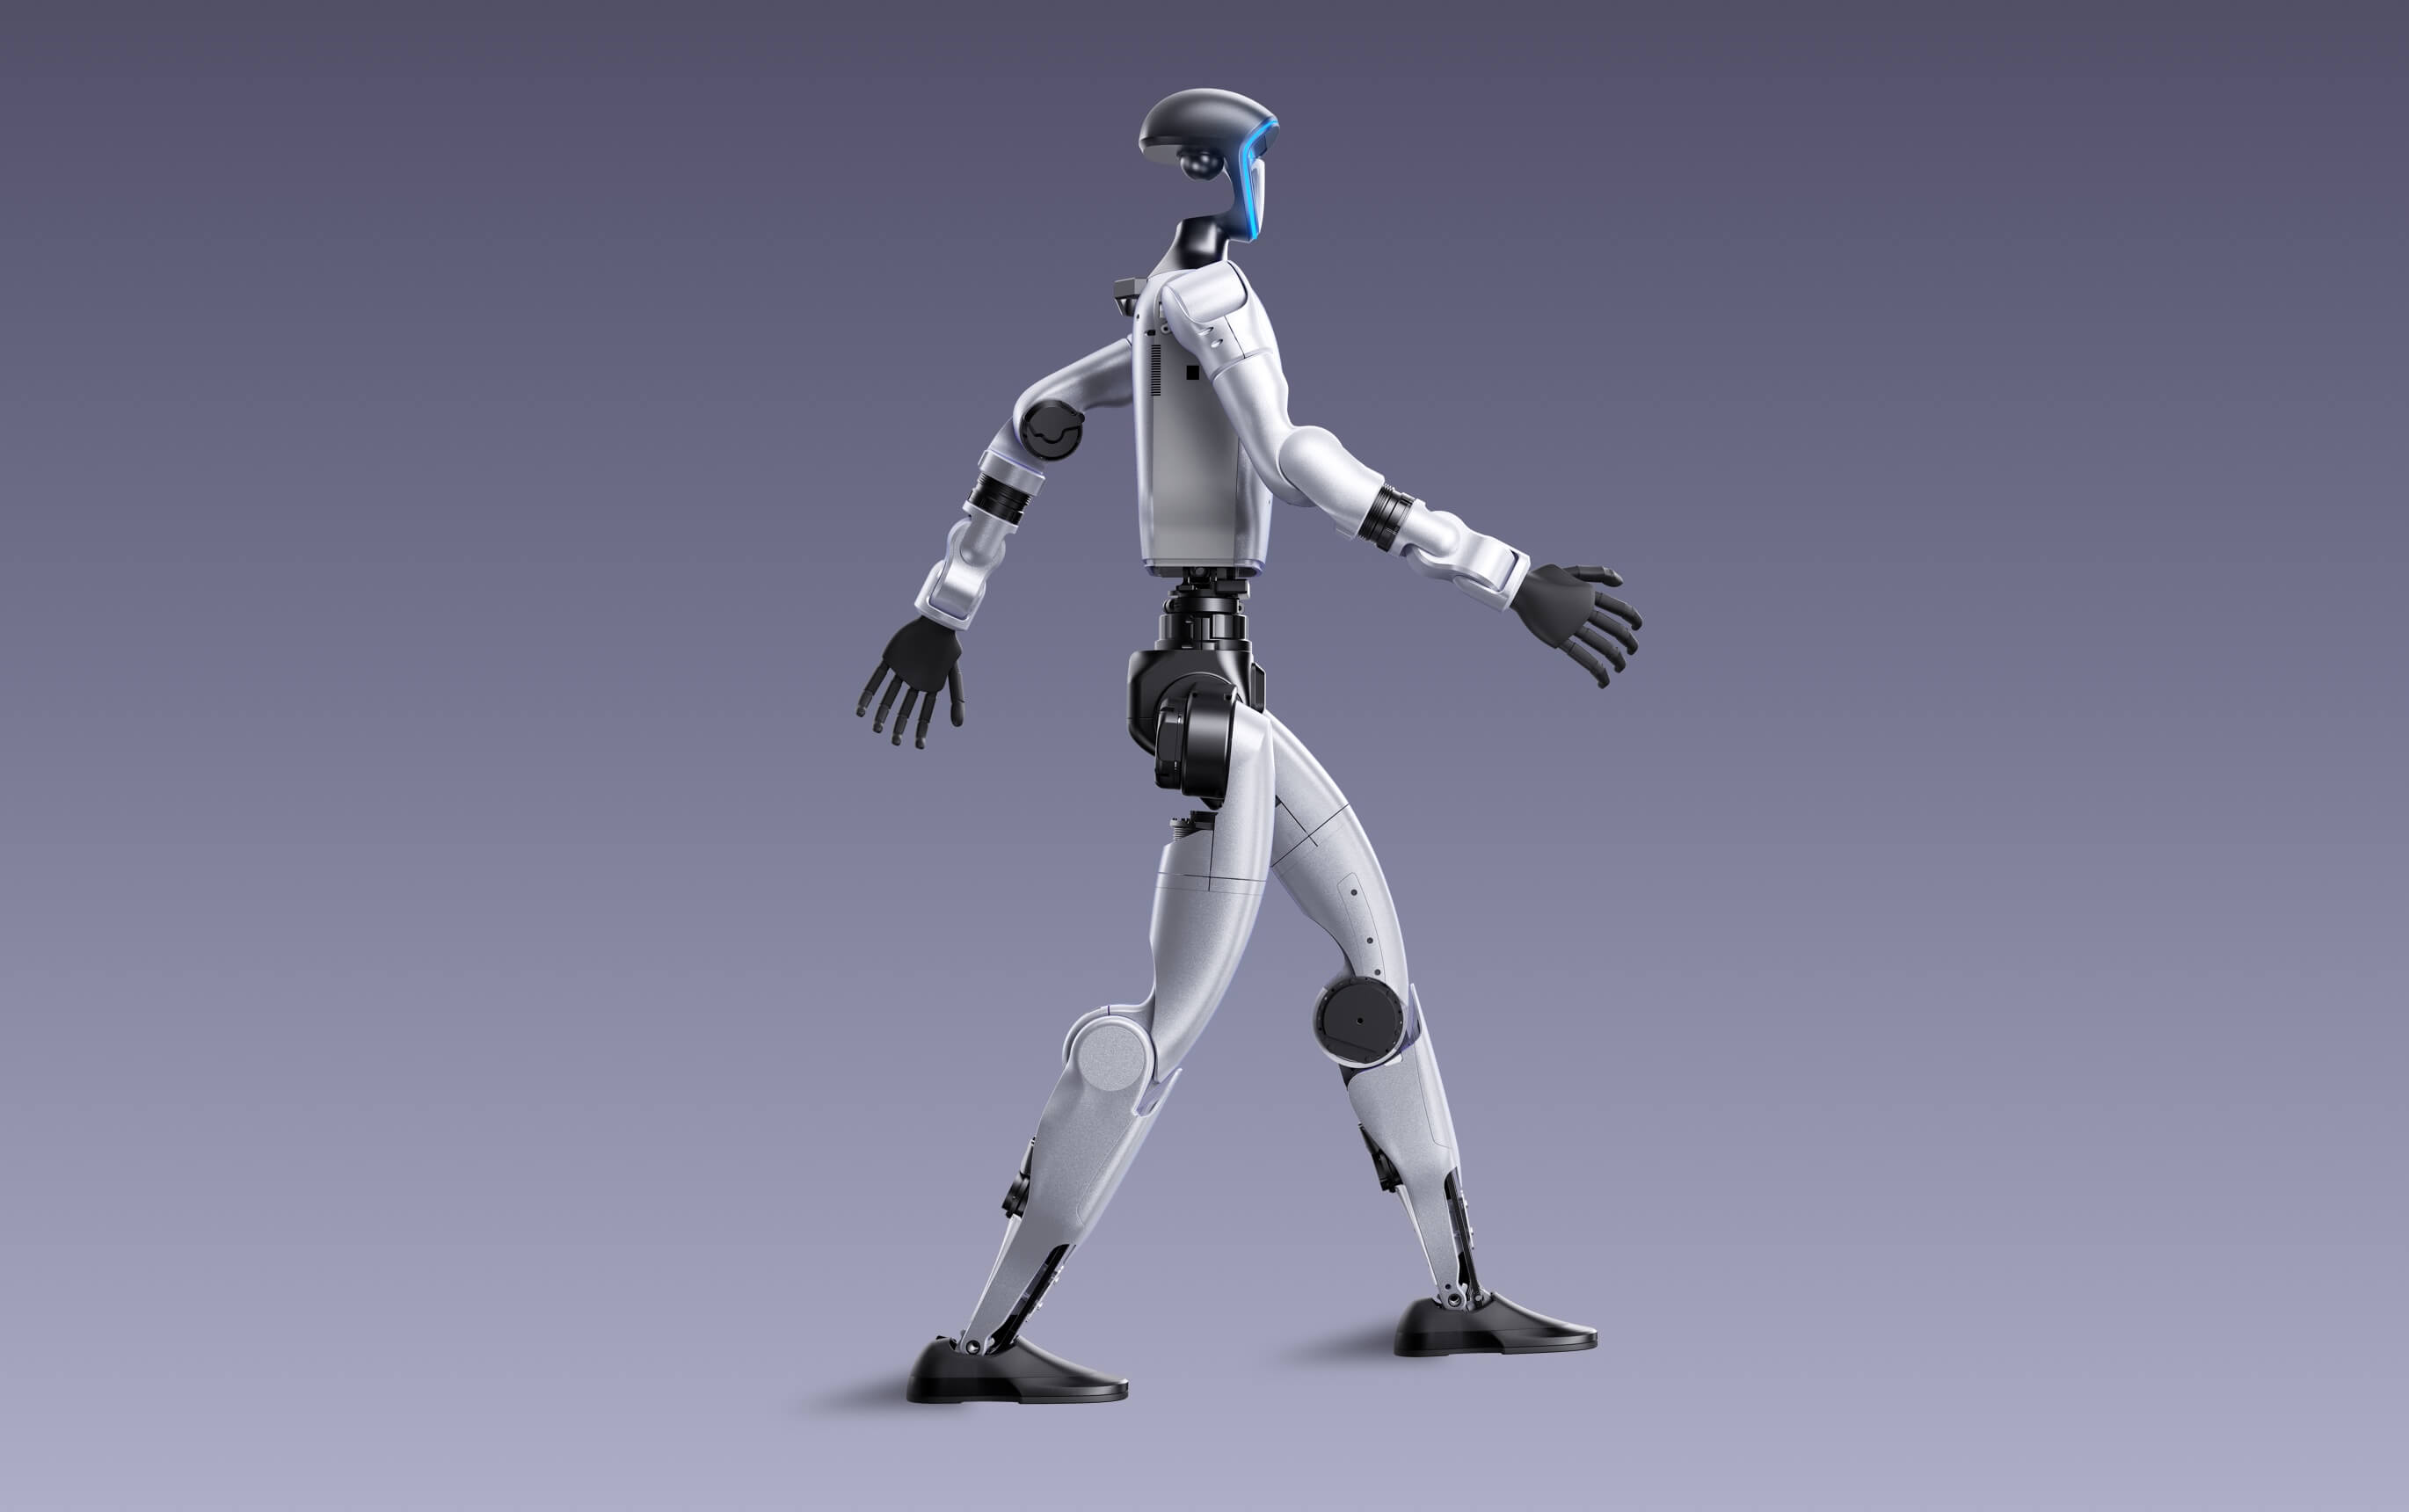
將一座獨立式 A 字型梯子放在人形機器人前方。指示它爬上去,從頂燈上擰下燒壞的燈泡,小心翼翼地將其搬下來(不得掉落),換上新的燈泡,然後再爬下來。 一位能力正常的成年人無需任何訓練,兩分鐘內就能完成這項任務。本週發表於 arXiv 的一項基準測試,將這項任務交給機器人產業中表現最佳的公開基礎模型,而該模型在統計上與完全不發出任何指令的策略表現持平。
這正是本專欄的核心論點:人形機器人產業始終以示範演示的視覺效果來衡量進展,而一項新的公開基準測試剛剛表明,真正的瓶頸並非大家紛紛投入資金研發的 AI 大腦,而是其下方的軀體。 迄今為止,還沒有人能彌合這道鴻溝——無論是領先的視覺-語言-動作模型、手動編寫的控制器,甚至更令人不安的是,就連由人類專家透過遙控操作同一台機器人,也無法做到。
這項名為「Fiatlux」的基準測試,由五位研究人員共同開發——其中四位隸屬於夏威夷大學馬諾阿分校,一位則與普渡大學合作——作為 NVIDIA Isaac Lab 模擬器的原生擴充套件。 該基準測試針對 Unitree G1——一款高 1.3 公尺、重約 35 公斤的人形機器人,Unitree 目前已將其以 16,000 美元的起價販售。這並非概念原型機,而是您今天就能訂購的硬體設備,它執行著每位建築維護人員不假思索便會完成的任務。
旨在揭露隱藏缺口的測試
大多數類人型機器人基準測試會將移動與操作分開評分。HumanoidBench 雖在 61 自由度的動作空間內評估 15 項全身操作任務與 12 項移動任務,但各項任務皆獨立執行。 RoboCasa 及其更大型的延伸版本 RoboCasa365,雖針對超過 150 種物體類別與 100 項評估任務進行廚房操作評分,卻完全未包含攀爬環節。這兩大系列皆未要求機器人在攀爬時同時搬運易碎物品,因為
攜帶負載進行攀爬,與攜帶負載行走相比,屬於不同的控制問題。Fiatlux 將這兩者融合為一。一個長達 1,440 秒的連續片段,由十二個依序評分的原子級子任務組成: 將梯子移至定位、攀爬梯子、拆下舊燈泡、手持燈泡下梯、將燈泡搬運至廢棄物箱、處理廢棄物、靠近新燈泡、抓取新燈泡、將其搬回梯子旁、攜帶新燈泡攀爬、將燈泡擰入燈座,以及攀爬下梯。 該機器人的雙手若以超過 50 牛頓的力道閉合,便會壓碎燈泡;因此,這項基準測試也在悄然驗證:機器是否能同時具備足夠的力道來攀爬,以及足夠的輕柔度,以免損壞手中所攜帶的物品。
這句話值得細細品味。單一系統必須在同一瞬間,既具備足夠的強度來攀爬,又具備足夠的輕柔度,以免弄壞手中的物品。
這個數字應該讓每位類人型機器人投資者感到擔憂
NVIDIA 的 GR00T N1.7 顯然是測試此類基準的理想模型。它於 2026 年 7 月正式上市,採用 Apache 2.0 授權,並在約 20,000 小時的以人為中心的影片,以及雙手操作與類人型機器人資料集上進行訓練。 無論從何種公正的角度來看,它都是當前該領域中資歷最為雄厚、且公開可用的視覺-語言-動作模型。
在 Fiatlux 的十二項子任務中進行零樣本測試時,GR00T N1.7 獲得了 0.0876 的加權分數。而將每個關節固定在預設位置且不發出任何指令的基準策略,則獲得 0.0861 的分數。 而採用隨機動作採樣策略的模型則獲得 0.0569。這款旗艦模型與完全不採取任何動作之間的差距,甚至小於上述兩組分數各自的標準差。論文作者直接指出:GR00T N1.7 與零動作基準線之間無法區分。
零次完成。不是偏低。是零。在所有十二個子任務中,無論採用哪一種隨機佈局種子(共四種),GR00T N1.7 的實際成功率皆為 0.00。其加權分數中那些微小的正數是
接近目標可獲得部分分數,但絕不會因達成目標而獲得。那個人也爬不上梯子
以下這項發現徹底重塑了整個故事的框架。 研究人員同時記錄了人類專家進行的遙控操作:操作員佩戴 PICO 4 頭戴式顯示器,透過逆運動學控制 G1 的手臂,同時由全身控制器操控雙腿。在不涉及攀爬的八項子任務中,遙控操作幾乎每次都能通過成功門檻,加權分數達 0.84。 但在四項確實需要攀爬的子任務中——攀上梯子、帶著燈泡下梯、帶著新燈泡攀爬,以及再次下梯——沒有任何一次遠程操作的嘗試能滿足該基準測試自身的成功標準。一次都沒有。
即使是人類,在具備完全意圖並直接操控同一套硬體的情況下,也無法在該基準自身的安全限制範圍內,可靠地讓這台特定機器人攜帶易碎物品上下 A 型梯。這並非人工智慧能力的問題。 這是一個硬體與全身控制的問題,無論語言模型的推理能力有多強,單憑自身都無法解決。
更換燈泡最困難的部分從來都不是燈泡本身,而是那座梯子。
為何東協買家應關注這篇模擬研究論文
我閱讀了許多針對此平台的人形機器商家的簡報,其中幾乎每一份都僅限於平地情境:倉庫揀貨、預設腳本的問候、導覽工廠參觀。這並非膽怯所致。「Fiatlux」對此給出了相當精確的解釋。 若馬尼拉或雅加達的設施維護採購人員,正在評估一款人形機器人是否能勝任本基準測試所模擬的任務——即需要使用梯子維修高處燈具——他們應將「攜帶負載進行全身攀爬」視為尚未解決的類別,而非下個產品週期才會推出的功能。
這並不意味著類人型機器人是「虛無產品」。Fiatlux 中的八項非攀爬子任務——在房間內移動、拾取物件、搬運及放置
確切地說——在遙控操作下表現明顯更佳,而在該領域其他採用自主策略的場景中,表現也正穩步提升。其中的權衡很明確:對於平地檢查與分揀工作,可以信任供應商的發展藍圖;但對於任何暗示「階梯、梯子或腳手架功能即將推出」的宣傳,則應提出嚴謹且以基準測試為依據的質疑。究竟是什麼推動了這個數字
該產業的直覺往往是等待更龐大的模型問世,並假設分數會自然提升。Fiatlux 則直接反駁了這種直覺。 一個預訓練的通用視覺-語言-動作模型,其表現與一臺被指令「什麼都不要做」的機器人持平;這意味著,僅憑更多的參數和更長的影片訓練時數,並不能解決連研究人員自己的專業操作員都無法親手解決的控制問題。真正缺失的並非語言理解能力。 而是專為多肢體接觸轉換所設計的全身控制器——這類從一級踏板到另一級踏板的重心轉移、質心管理以及抓握力控制,正是本論文視為獨立且未解決的研究問題,有別於目前佔據多數資金頭條的視覺-語言-動作堆疊。
未來十二個月將出現比前十二個月更多的類人型機器人示範影片,其中大部分出於合理原因,都是在平坦且容錯性高的地面上拍攝的。值得追蹤的數字並非下一支影片看起來有多精緻,而是任何已發布的政策——無論是自主式還是遙控式——能否在 Fiatlux 的四項攀爬子任務中展現出非零且純粹的成功率。 一個由計算領域最具價值的公司之一所支持、採用 Apache 授權的模型,其表現竟與完全無所作為的機器人打成平手。在這個具體數字有所突破之前,任何展示人形機器人站在梯子上的銷售簡報,都只是在展示特技,而非真正的能力。
本分析反映截至發佈日期為止的公開研究與產品資訊,不應被視為投資、財務或專業建議;其僅供一般參考之用
僅供參考。主圖:Unitree G1 人形機器人,官方產品照片,Unitree Robotics(unitree.com)。









