
Worldmodeldata 获得 700 万英镑种子轮融资,用于构建游戏数据供应链
总部位于剑桥的Worldmodeldata结束隐身模式,完成700万英镑种子轮融资,致力于整合经授权的电子游戏数据用于机器人训练,旨在解决物理人工智能开发中的关键瓶颈。
总部位于剑桥的 Worldmodeldata 于 2026 年 7 月 6 日正式亮相,并完成了 700 万英镑(约合 890 万美元)的种子轮融资,旨在解决物理人工智能领域的一个关键瓶颈。 本轮融资由Iona Star Capital领投,将加速该初创公司将现代电子游戏的授权游戏数据聚合并结构化,转化为物理人工智能和世界模型的训练数据集[1]。
物理人工智能行业正面临严重的供应链瓶颈,而问题所在并非芯片或执行器,而是数据。虽然大型语言模型是通过从互联网抓取文本进行训练的,但机器人开发者却缺乏一个可与之媲美的物理交互数据仓库。
物理人工智能的数据供应链
Worldmodeldata 由 Rhea Loucas 于 2025 年底创立,她是一位在电子游戏行业拥有四到五年经验的资深人士,敏锐地意识到了当前人工智能训练方法的局限性 [1]。 该公司的核心理念是:现代电子游戏凭借其复杂的物理引擎和交互式环境,提供了一个庞大且未被开发的结构化数据宝库,这些数据清晰地展示了因果关系。
这家初创公司的近期目标是在2026年底前汇集100万小时的游戏数据。据该公司称[1],若能实现这一目标,其规模将是当前最大可用数据集(约4万小时)的25倍。
这轮700万英镑的种子轮融资于2025年12月完成,但在长达七个月的隐秘运营期内一直未对外披露,该资金将为构建这一基础设施提供必要支持。 该公司还任命了前Meta欧洲、中东和非洲(EMEA)地区公共政策副总裁理查德·艾伦勋爵(Lord Richard Allan)担任非执行董事长,这表明公司将重点关注数据治理和许可合规性[1]。当前团队由包括顾问和合同工在内的约10人组成[1]。
市场背景与竞争态势
该市场的
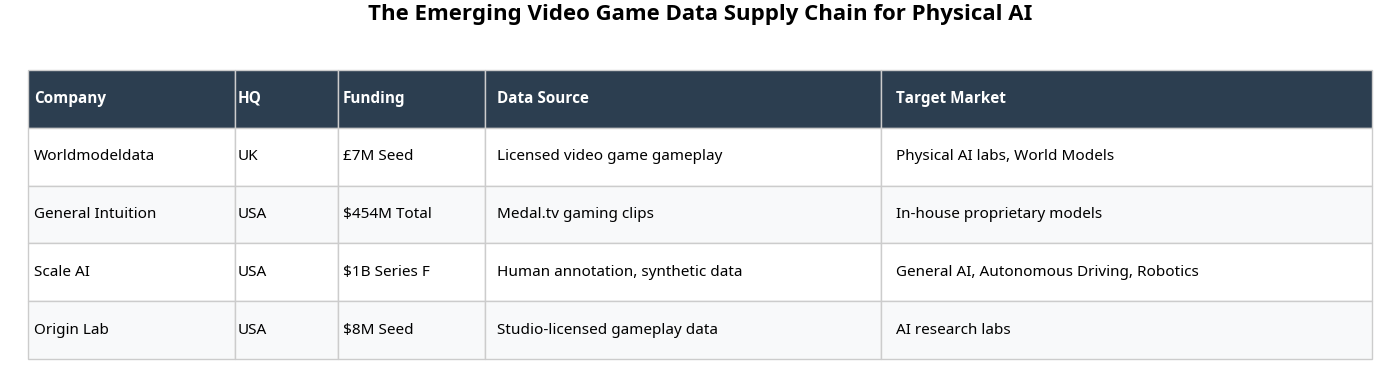
合成和授权训练数据正迅速扩张。Mordor Intelligence预测,该领域规模将从2026年的7.1亿美元增长至2031年的36.7亿美元,复合年增长率达39%[1]。Worldmodeldata 将自身定位为纯粹的数据提供商,将其商业模式比作“物理人工智能时代”的 Scale AI。这一战略与 General Intuition 等竞争对手形成鲜明对比——后者是 Medal 的分拆公司,已通过两轮融资筹集了 4.54 亿美元,近期估值达到 23 亿美元。 General Intuition将游戏数据保留在内部以构建和销售专有模型,而Worldmodeldata则计划为更广泛的机器人和人工智能开发者生态系统提供支持[1]。
另一家值得关注的竞争对手是总部位于旧金山的Origin Lab,该公司于2026年5月完成了800万美元的种子轮融资,并声称已与20多家游戏发行商建立了合作伙伴关系[1]。在这个细分领域中,多家资金雄厚的初创企业相继涌现,这证实了投资者将游戏数据视为下一代人工智能的关键推动力。
 机器人开发中的真正瓶颈
机器人行业历来侧重于硬件工程,致力于改进电机、传感器和电池寿命。然而,随着关注点转向通用类人机器人和可适应的工业系统,软件已成为主要制约因素,尤其是那些负责感知、决策和控制的人工智能模型。
训练这些模型需要海量数据,以展示物体的行为方式、环境对动作的反应以及复杂任务的执行顺序。通过遥操作或物理试验收集真实世界数据不仅速度慢、成本高,而且难以实现规模化。模拟环境虽有帮助,但往往缺乏真实世界中的多样性和边界情况。
电子游戏提供了一种折中方案:高度多样化且具有交互性的环境
这些系统遵循一致的物理规律,随着每天数百万玩家与之互动,产生了海量的结构化数据。通过采集和整理这些数据,Worldmodeldata 等公司旨在为物理人工智能系统提供基础训练素材。机器人开发者面临的挑战在于,物理世界极其复杂。在仓库中作业的机器人必须理解,一个空的纸箱与装满重型金属零件的纸箱在行为表现上截然不同。 它必须识别出,湿地板的抓地力比干地板要小,而且易碎物品所需的抓握力度与坚固物品不同。这些细微差别很难通过传统编程或有限的现实世界数据收集来捕捉。
电子游戏,尤其是那些配备先进物理引擎的游戏,能够模拟其中许多交互。当游戏玩家投掷物体时,游戏引擎会根据模拟出的质量、速度和重力来计算其轨迹;当角色行走于不同地面时,游戏引擎会相应地调整摩擦力和移动速度。 通过提取这些数据,Worldmodeldata 旨在提供关于物理和物体交互的基础认知,并将其应用于现实世界中的机器人。
泛化能力面临的挑战
尽管电子游戏数据为数据匮乏问题提供了一个充满希望的解决方案,但它并非没有局限性。 主要挑战在于“模拟到现实”的鸿沟,即模拟环境与物理世界之间的差异。即使是现代电子游戏中最先进的物理引擎,也无法完美再现现实世界中摩擦、材料特性以及不可预测的环境因素的复杂性。
此外,出于游戏体验的考虑,电子游戏角色执行的动作往往经过风格化处理或简化,这可能无法直接转化为物理机器人所需的精确动作。例如,
游戏中角色拾取物品时,所需的精细动作控制和触觉反馈程度,可能与工厂环境中执行相同任务的机械臂所要求的程度不同。为应对这些挑战,Worldmodeldata等公司必须开发出精密的方法,用于过滤、增强并转换游戏数据,将其转化为可用于训练物理AI模型的格式。这一过程不仅涉及从游戏中提取视觉和物理信息,还需将其映射到不同机器人平台的具体运动学和动力学约束上。
该方法能否成功,取决于能否有效弥合模拟与现实之间的鸿沟。如果从视频游戏中提取的数据过于抽象或不准确,可能会导致实体机器人出现不可预测或不安全的行为。因此,在真实环境中进行严格的测试和验证,仍将是开发过程中至关重要的一环。
对授权电子游戏数据的依赖也带来了潜在的法律和伦理考量。游戏发行商对其游戏拥有知识产权,将游戏数据用于商业人工智能训练需要明确的许可协议。Worldmodeldata任命拥有公共政策背景的理查德·艾伦勋爵,表明该公司正采取积极主动的方式来处理这些复杂问题[1]。
对采购的影响
对于自动化采购方和运营负责人而言,面向物理人工智能的强大数据供应链的出现具有重要意义。机器人供应商提升其系统适应性和常识能力的速度,将在很大程度上取决于其能否获取高质量的训练数据。
在评估机器人供应商时,采购团队不应仅关注硬件规格,还应深入了解供应商的数据战略。那些仅依赖缓慢、手动数据收集方式的供应商,可能难以跟上竞争对手的步伐
利用海量的合成或授权数据集。利用多样化的数据源快速训练和优化模型的能力,将成为决定自主系统部署准备程度的关键因素。Worldmodeldata 获得的 700 万英镑种子轮融资,表明了物理人工智能行业正在将资源投向何处。瓶颈已从硬件设计转向数据采集。那些成功构建物理人工智能数据供应链的公司,将对整个机器人生态系统的发展产生重大影响。 正如在大型语言模型时代,对海量文本数据集的获取决定了谁是赢家,在具身人工智能时代,对结构化物理交互数据的获取也将决定谁是领军者。
向数据驱动型机器人开发模式的转变,也意味着机器人系统的生命周期将发生变化。 未来的机器人将不再是执行固定任务的静态机器,而是通过基于新数据集的持续训练,借助空中软件更新(OTA)实现持续升级和优化。这种持续学习能力将要求采购团队在选择供应商时,充分考虑其长期软件支持和数据基础设施。
此外,将物理人工智能融入工业和商业环境,将需要采取新的安全与合规措施。随着机器人变得越来越自主和适应性强,确保它们在动态环境中安全运行将至关重要。训练数据的质量和多样性将在决定这些系统的可靠性和安全性方面发挥关键作用。
对 Worldmodeldata 等公司的投资凸显了机器人行业正在发生的根本性转变。关注点正从机器人的物理组件转向驱动其智能的数字基础设施。对于采购专业人士而言,理解这一转变并根据供应商的数据能力对其进行评估将
在“物理人工智能”时代,这对于做出明智的采购决策至关重要。这一演进凸显了建立一个强大、可扩展且符合法律规定的数据供应链的迫切需求,以支持全球各行业下一代智能自动化系统,确保机器人技术的未来建立在高质量、结构化数据的坚实基础上。参考文献
1. 《科技融资新闻》,“Worldmodeldata 获得 700 万英镑种子轮融资,致力于将游戏数据转化为 AI 训练数据”,2026 年 7 月 6 日。https://techfundingnews.com/worldmodeldata-7m-seed-ai-training-data-video-games/











