
Worldmodeldata、ゲームデータ・サプライチェーンの構築に向け700万ポンドのシード資金を調達
ケンブリッジに拠点を置くWorldmodeldataは、ロボティクス訓練向けのライセンス済みビデオゲームデータを集約するため、700万ポンドのシードラウンドを調達し、ステルスモードから脱却した。同社は、物理AI開発における重大なボトルネックの解消を目指している。
ケンブリッジを拠点とするWorldmodeldataは、2026年7月6日、物理人工知能における重大な制約の解決を目指し、700万ポンド(約890万ドル)のシードラウンドを調達してステルスモードから正式に登場した。 アイオナ・スター・キャピタルが主導した今回の資金調達により、同社は現代のビデオゲームからライセンスを取得したゲームプレイデータを集約・体系化し、物理AIやワールドモデル向けのトレーニングデータセットとして活用する取り組みを加速させる[1]。
物理AI業界は深刻なサプライチェーンのボトルネックに直面しているが、その原因はシリコンやアクチュエータではない。データである。大規模言語モデルはインターネットからテキストをスクレイピングして学習されたが、ロボット開発者には、それに匹敵するような物理的相互作用のレポジトリが欠如している。
物理AIのためのデータサプライチェーン
Worldmodeldataは、ビデオゲーム業界で4~5年の経験を持つベテランであるレア・ルーカス氏によって2025年後半に設立された。同氏は、現在のAI学習手法の限界を認識していた[1]。 同社の基本的な前提は、複雑な物理エンジンとインタラクティブな環境を備えた現代のビデオゲームが、因果関係を示す構造化データの膨大かつ未開拓の宝庫を提供しているというものである。
このスタートアップの当面の目標は、2026年末までに100万時間のゲームプレイデータを集約することである。これが達成されれば、同社の主張によれば、現在利用可能な最大規模のデータセット(約4万時間)の25倍に相当することになる[1]。
2025年12月に完了したものの、7か月にわたるステルス期間中は公表されなかった700万ポンドのシードラウンドにより、このインフラを構築するために必要な資金が確保された。 また、同社はMetaの元EMEA地域公共政策担当副社長であるリチャード・アラン卿を非常勤会長に任命しており、データガバナンスとライセンスコンプライアンスに注力する姿勢を示している[1]。現在のチームは、アドバイザーや契約社員を含め、約10名で構成されている[1]。
市場の背景と競合状況
この市場の
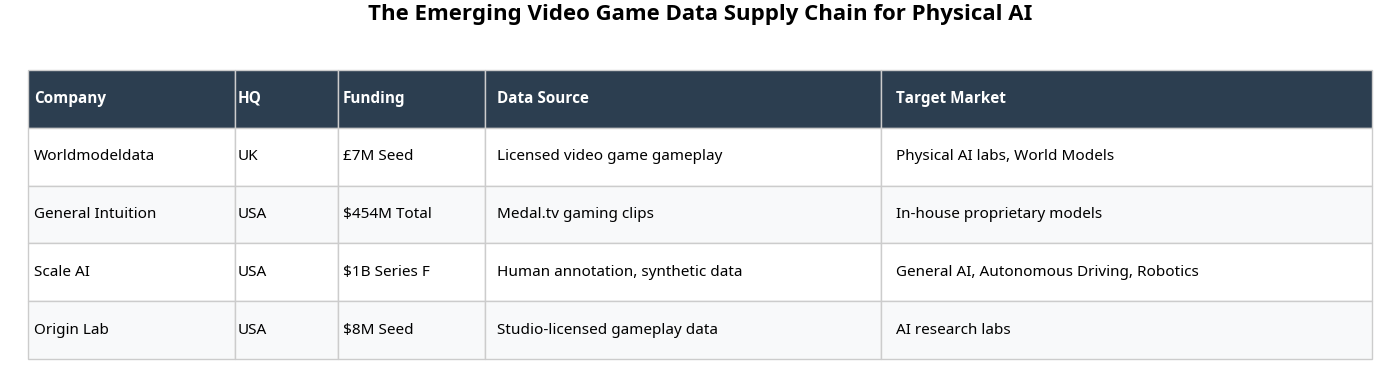
合成およびライセンス供与されたトレーニングデータの市場は急速に拡大している。Mordor Intelligenceの予測によると、この分野の市場規模は2026年の7億1,000万ドルから2031年までに36億7,000万ドルへと成長し、年平均成長率(CAGR)は39%に達すると見込まれている[1]。Worldmodeldataは、自社のビジネスモデルを「物理AI時代におけるScale AI」に例え、純粋なデータプロバイダーとしての地位を確立しようとしている。この戦略は、Medalからスピンオフし、2回の資金調達ラウンドで4億5,400万ドルを調達し、最近23億ドルの評価額に達したGeneral Intuitionといった競合他社とは対照的である。 General Intuitionが独自のモデルを構築・販売するためにゲームデータを社内で管理しているのに対し、Worldmodeldataはロボット工学やAI開発者からなるより広範なエコシステムにデータを供給することを目指している[1]。
もう1つの注目すべき競合企業は、サンフランシスコを拠点とするOrigin Labだ。同社は2026年5月に800万ドルのシードラウンドを調達し、20社以上のゲームパブリッシャーと提携していると主張している[1]。このニッチ分野に資金力のあるスタートアップが複数登場していることは、投資家がゲームデータを次世代AIの重要な基盤と見なしていることを裏付けている。
 ロボット開発における真の制約
ロボット産業はこれまで、ハードウェアの設計、すなわちモーターやセンサー、バッテリー寿命の向上に重点を置いてきました。しかし、汎用ヒューマノイドや適応性の高い産業用システムへと焦点が移るにつれ、主な制約要因はソフトウェア、具体的には知覚、意思決定、制御を司るAIモデルへと変化しています。
これらのモデルを学習させるには、物体がどのように振る舞うか、環境が行動にどのように反応するか、そして複雑なタスクがどのように順序付けられるかを示す膨大な量のデータが必要です。遠隔操作や実機試験による実世界データの収集は、時間がかかり、コストも高く、規模を拡大することが困難です。シミュレーション環境は有用ですが、実世界に見られるような多様性やエッジケースが欠けていることがよくあります。
ビデオゲームは、その中間の解決策を提供する。すなわち、極めて多様でインタラクティブな環境である。
一貫した物理法則に基づいて動作し、毎日何百万人ものプレイヤーがそれらとやり取りすることで、膨大な量の構造化データが生成されています。Worldmodeldataのような企業は、このデータを収集・整形することで、物理AIシステムのための基礎的なトレーニング素材を提供することを目指しています。ロボット開発者にとっての課題は、物理世界が無限に複雑であるという点だ。倉庫で稼働するロボットは、段ボール箱が空のときと、重い金属部品でいっぱいになったときとでは挙動が異なることを理解しなければならない。 また、濡れた床は乾いた床よりも摩擦力が低いことや、壊れやすい物品は頑丈な物品とは異なる把持力が必要であることを認識しなければなりません。こうした微妙な違いは、従来のプログラミングや限られた実世界データの収集だけでは捉えにくいものです。
ビデオゲーム、特に高度な物理エンジンを搭載したものは、こうした相互作用の多くをシミュレートしています。ゲーム内でプレイヤーが物体を投げると、ゲームエンジンはシミュレートされた質量、速度、重力を基に軌道を計算します。キャラクターが異なる表面を歩く際、ゲームエンジンはそれに応じて摩擦や移動速度を調整します。 Worldmodeldataは、こうしたデータを抽出することで、現実世界のロボットに応用可能な、物理学および物体間の相互作用に関する基礎的な知見を提供することを目指しています。
一般化の課題
ビデオゲームのデータは、データ不足の問題に対する有望な解決策を提供しますが、限界がないわけではありません。 主な課題は、「シミュレーションから現実へ(sim-to-real)」のギャップ、すなわちシミュレートされた環境と物理世界との間の不一致にあります。現代のビデオゲームにおける最も先進的な物理エンジンでさえ、現実世界の摩擦、材料特性、そして予測不可能な環境要因の複雑さを完全に再現することはできません。
さらに、ビデオゲーム内のキャラクターが行う動作は、ゲームプレイ上の目的から様式化されたり簡略化されたりしていることが多く、物理ロボットに求められる精密な動きに直接結びつかない可能性があります。例えば、
ゲーム内でキャラクターが物体を拾う場合、工場環境で同じ作業を行うロボットアームほど、高度な微細運動制御や触覚フィードバックは必要とされないかもしれない。こうした課題に対処するため、Worldmodeldataのような企業は、ゲームプレイデータをフィルタリング、拡張し、物理AIモデルの学習に有用な形式に変換するための高度な手法を開発しなければならない。このプロセスには、ゲームから視覚的・物理的な情報を抽出するだけでなく、それをさまざまなロボットプラットフォーム固有の運動学的・動的制約にマッピングすることも含まれる。
このアプローチの成否は、シミュレーションと現実のギャップを効果的に埋める能力にかかっている。ビデオゲームから抽出されたデータが抽象的すぎたり不正確だったりすると、物理的なロボットに予測不能な、あるいは危険な動作を引き起こす可能性がある。したがって、実環境における厳格なテストと検証は、開発プロセスにおいて引き続き重要な要素となるだろう。
また、ライセンス供与されたビデオゲームデータへの依存は、潜在的な法的・倫理的課題ももたらす。ゲームパブリッシャーは自社ゲームの知的財産権を保有しており、商用AIトレーニングにゲームプレイデータを使用するには、明確なライセンス契約が必要となる。Worldmodeldataが公共政策のバックグラウンドを持つリチャード・アラン卿を起用したことは、こうした複雑な課題に積極的に取り組む姿勢を示唆している[1]。
調達への影響
自動化システムの購入担当者や運用責任者にとって、フィジカルAI向けの堅牢なデータサプライチェーンの出現は、重大な意味を持ちます。ロボットベンダーがシステムの適応性や常識をどの程度の速さで向上させられるかは、高品質なトレーニングデータへのアクセスに大きく依存することになります。
ロボットベンダーを評価する際、調達チームはハードウェアの仕様にとどまらず、ベンダーのデータ戦略についても確認すべきである。遅々として進まない手作業によるデータ収集のみに依存しているベンダーは、競合他社に遅れをとってしまう恐れがある
大規模な合成データやライセンス取得済みのデータセットを活用すること。多様なデータソースを用いてモデルを迅速に学習・改良する能力は、自律システムの導入準備状況における重要な差別化要因となるでしょう。Worldmodeldataに対する700万ポンドのシードラウンドは、フィジカルAI業界がどこにリソースを投入しているかを示す指標である。ボトルネックはハードウェア設計からデータ取得へと移行した。フィジカルAI向けのデータサプライチェーンの構築に成功した企業は、ロボット工学エコシステム全体の発展に多大な影響力を行使することになるだろう。 大規模言語モデル時代において、膨大なテキストデータセットへのアクセスが勝者を決定づけたのと同様に、構造化された物理的相互作用データへのアクセスが、エンボディッドAI時代のリーダーを決定づけることになるでしょう。
データ中心のロボット開発への移行は、ロボットシステムのライフサイクルが変化することをも意味する。 固定された一連のタスクを実行する静的な機械とは異なり、将来のロボットは、新しいデータセットを用いた継続的な学習に基づき、無線によるソフトウェア更新を通じて絶えず更新・改良されていくことになる。この継続的な学習能力により、調達チームは、選定するベンダーの長期的なソフトウェアサポートやデータインフラストラクチャを考慮する必要が生じる。
さらに、物理AIを産業および商業環境に統合するには、安全性とコンプライアンスに対する新たなアプローチが必要となる。ロボットの自律性と適応性が高まるにつれ、動的な環境において安全に動作することを確保することが最優先事項となる。トレーニングデータの質と多様性は、これらのシステムの信頼性と安全性を決定する上で極めて重要な役割を果たす。
Worldmodeldataのような企業への投資は、ロボット産業における根本的な変化を浮き彫りにしている。焦点は、ロボットの物理的な構成要素から、その知能を支えるデジタルインフラへと移行しつつある。調達担当者にとって、この変化を理解し、データ処理能力に基づいてベンダーを評価することは、
フィジカルAIの時代において、情報に基づいた購買決定を行う上で不可欠となるでしょう。この進化は、世界中のさまざまな業界における次世代のインテリジェント自動化システムを支え、ロボット工学の未来が高品質で構造化されたデータという強固な基盤の上に築かれることを確実にするために、堅牢で拡張性があり、法規制に準拠したデータサプライチェーンが極めて重要であることを浮き彫りにしています。参考文献
1. Tech Funding News, 「Worldmodeldata、ゲームデータをAIトレーニングに活用するため700万ポンドのシード資金を調達」、2026年7月6日。https://techfundingnews.com/worldmodeldata-7m-seed-ai-training-data-video-games/











