
《世界商业模式解析》:为何利清智能刚融资数亿元打造“物理人工智能领域的iOS”
一家由28岁的清华大学教授创立、成立仅三个月的初创公司,已完成2026年中国人工智能领域最引人注目的种子轮融资之一。 利清智能(Liqing Intelligence)从包括红杉资本中国、高瓴资本旗下的GL Ventures以及顺为资本在内的一流投资方阵容中获得了数亿元人民币融资。 该公司正在构建其所谓的“物理AI基础设施”,这是一个全栈系统,融合了专有数据管道、可微分物理引擎以及原生世界模型,旨在训练适用于任何硬件形态和任何真实世界场景的机器人。 本文将阐述什么是世界模型,为何它们对从自动驾驶到家用机器人等各行业都至关重要,李清智能的方案与英伟达(NVIDIA)、Yann LeCun的AMI Labs以及李飞飞的World Labs等全球竞争对手有何不同,以及这轮融资热潮对更广泛的物理AI生态系统意味着什么。
什么是世界模型,为什么它现在如此重要?
过去几年里,人工智能的进步主要体现在大型语言模型上,这些模型能够预测文本序列中的下一个词。这些系统通过学习互联网上数万亿个单词,在推理、代码生成和对话方面展现出了惊人的能力。但它们都存在一个根本性的局限:它们学习的是人类如何描述世界,而非世界实际的运作方式。 语言模型知道“重力”一词常出现在“坠落”和“重量”附近,但它并不具备关于“当你在桌子上空松开一只玻璃杯时会发生什么”的内在表征。
世界模型标志着从“下一个令牌预测”到“下一个状态预测”的范式转变。世界模型不再预测下一个词是什么,而是预测当采取某项行动时,物理环境中接下来会发生什么。 本质上,它是一个可学习的物理模拟器:一种人工智能系统,能够在动作执行前预见其后果,理解空间关系,并随时间推移维持对物理现实的一致内部表征。
2026年世界模型之所以迫在眉睫,源于两股交汇的压力。首先,曾推动语言模型进步的规模化规律正呈现边际效益递减的趋势。 高质量文本数据已接近枯竭,且每美元计算成本带来的基准性能提升幅度正在趋于平缓。其次,致力于在工厂、家庭和街道部署智能机器人的具身人工智能行业,已遭遇数据瓶颈。训练机器人执行物理任务需要海量的真实世界交互数据,而这些数据的采集成本高昂、速度缓慢,有时甚至存在危险。 世界模型提供了一种解决方案:在模拟物理环境中训练机器人,随后只需极少的现实世界微调,即可将技能迁移到现实中。
世界模型已在哪些领域得到应用
已使用自动驾驶:最成熟的应用
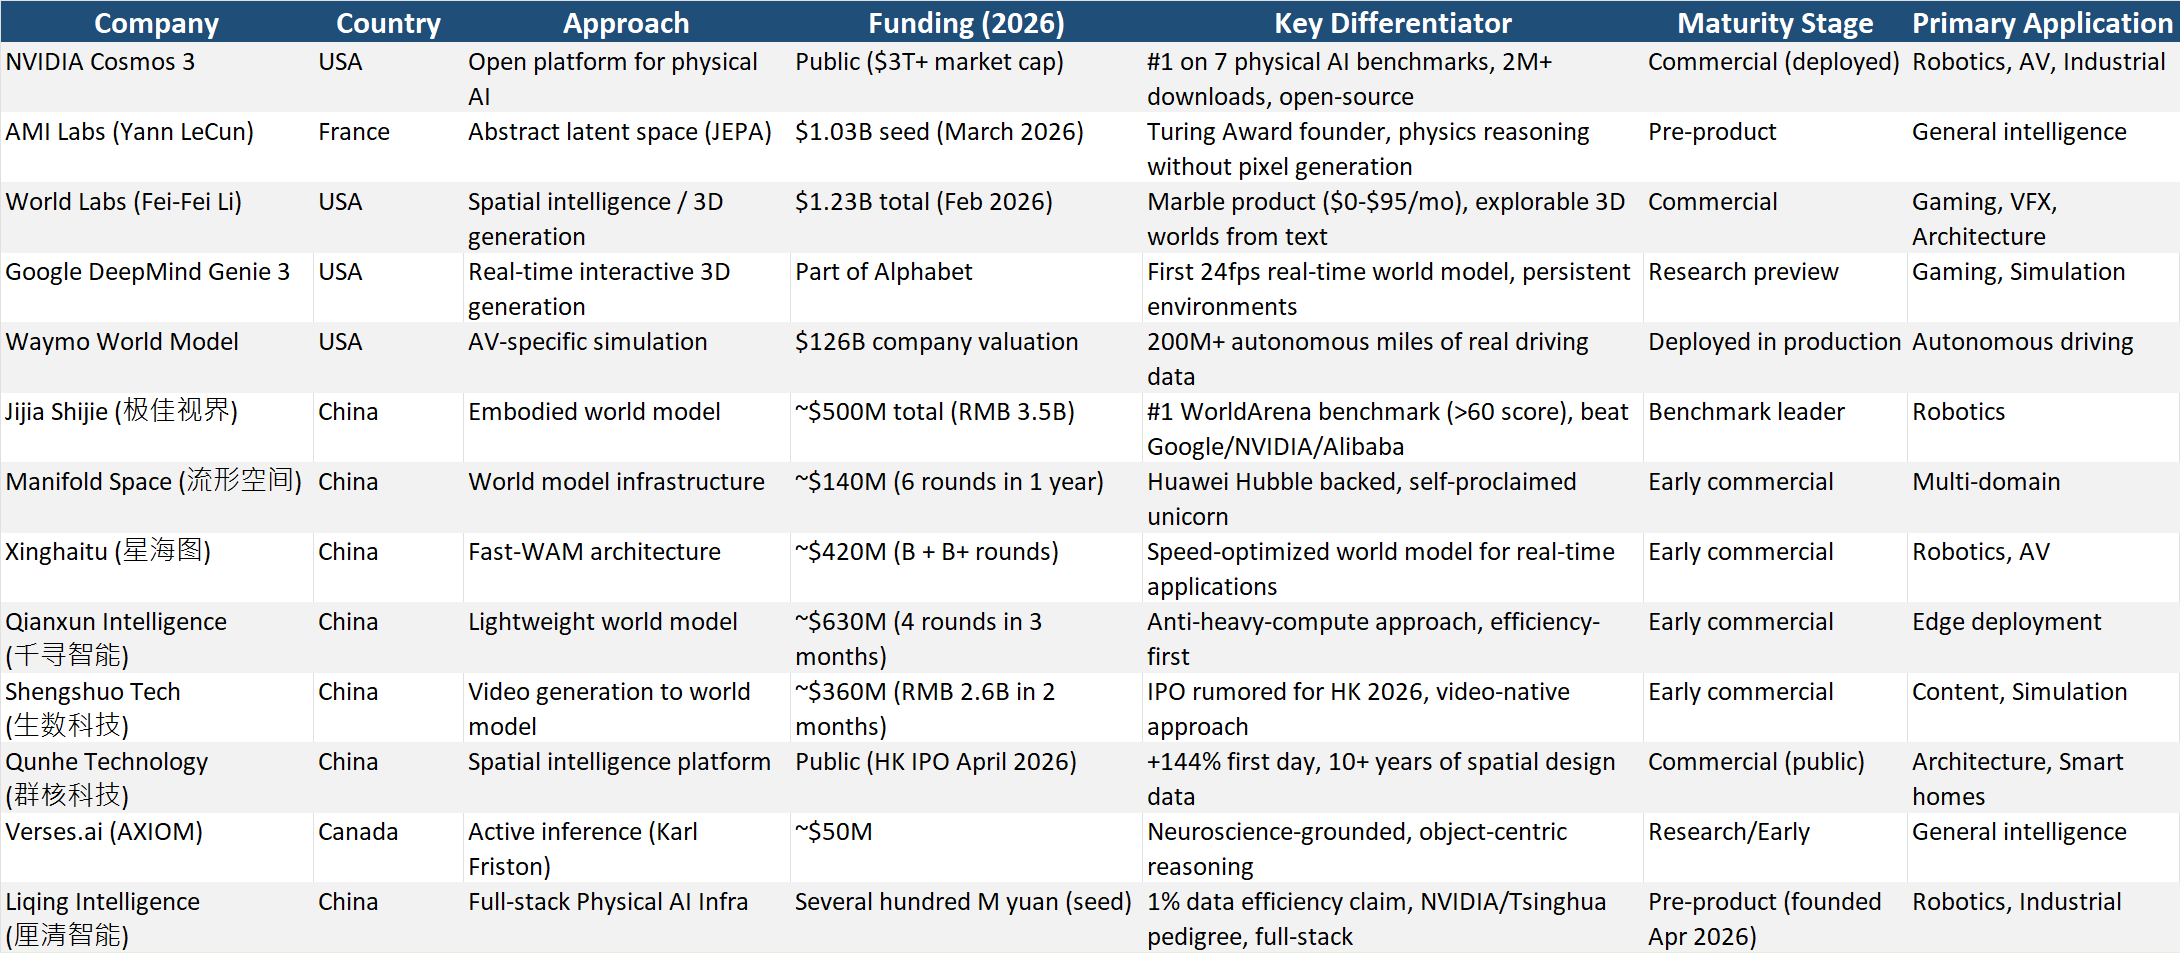
自动驾驶是世界模型在商业应用方面最成熟的应用场景。Waymo 于 2026 年 2 月发布了其世界模型,利用该模型模拟了仅靠道路测试无法实现的大规模罕见且危险的驾驶场景。 NVIDIA的Cosmos平台下载量已超过200万次,为小鹏、Waabi和优步等公司生成合成驾驶数据。 在中国,华为自动驾驶部门公开否定了VLA(视觉-语言-动作)方法,转而支持其WA(世界动作)架构;而吉利则推出了一款“世界动作模型”,将智能驾驶、座舱智能和底盘控制整合为一个具备物理感知能力的统一系统。 效率提升显著:通过世界模型合成罕见的危险场景,其效率据估算比通过实际道路测试积累同等数据高出十倍。
机器人技术与具身人工智能:解决数据稀缺问题
机器人学习的核心挑战在于数据稀缺。与能够利用整个互联网进行训练的语言模型不同,机器人必须通过在真实空间中与真实物体进行的实时物理交互来学习。世界模型通过允许机器人在模拟环境中“练习”技能,随后仅需极少的现实世界校准即可将这些技能迁移到物理硬件上,从而解决了这一问题。 英伟达(NVIDIA)于2026年6月发布的Cosmos 3,目前在涵盖世界生成、机器人动作策略和工业视觉的七项物理AI基准测试中均位居榜首。包括1X、Agility Robotics、Figure AI和Unitree在内的领先类人机器人和工业机器人公司,正将世界模型训练整合到其开发流程中。
空间设计、建筑与智能家居
群和科技于2026年4月作为全球首家“空间智能”上市公司在香港联交所上市,证明了世界模型在机器人领域之外也具有商业价值。该公司利用十余年的室内设计数据——包括数十亿个物理上准确的房间布局——作为具身人工智能系统的训练数据。 其股票在首个交易日飙升144%。该技术的应用还延伸至智能家居模拟领域,在该领域中,世界模型可在机器人实际部署之前,预测机器人助手如何在特定的公寓布局中导航、与家具互动以及应对家务任务。
游戏、电影与虚拟世界
谷歌DeepMind于2025年底发布的Genie 3,成为首个能够以每秒24帧的速度生成持久性3D环境的实时交互式世界模型。 李飞飞领导的World Labs推出了商业产品Marble,该产品可根据文本提示生成可探索的3D世界,定价从免费到每月95美元不等。腾讯的“混元3D世界模型2.0”将开放世界游戏地图的制作时间从数月的人工操作压缩到了几分钟的AI生成。
Liqing Intelligence:秉持全栈理念的新锐企业
创业故事
李一明出生于1997年。他于2025年1月在纽约大学获得人工智能与机器人学博士学位,在校期间在CVPR、NeurIPS和RSS等顶级会议上发表了20余篇论文,累计被引用超过4,000次。 他的博士研究专注于3D场景解析和机器人决策的健壮、高效且可扩展的计算模型。攻读博士期间,他与谢思宁展开了合作,后者后来成为了Yann LeCun旗下AMI Labs的联合创始人兼首席科学家。
毕业后,李某加入英伟达(NVIDIA),担任
曾任视觉与机器人研究组的研究科学家,主要从事自主机器人领域的基础模型和数字孪生相关研究。他是2024年全球仅有的十位NVIDIA研究生奖学金获得者之一,并在任职期间申请了四项美国专利。 2026年3月,他回到中国,加入清华大学人工智能学院担任助理教授。一个月后,即2026年4月,他创立了丽清智能。融资情况
成立仅两个月内,李清智能便完成了多轮融资,共获得数亿元人民币的种子轮资金。其投资方阵容堪称中国顶级风投机构的“名人录”: 红杉中国、GL Ventures(高瓴资本的早期投资部门)、顺为资本(雷军的基金)、Frees Fund、Starlink Capital、水木清华校友种子基金以及SEE FUND。 值得注意的是,本轮融资还吸引了战略产业投资者:AgiBot(中国领先的具身人工智能公司之一)、Linker Hand(灵巧机械手制造商)以及世纪黄金资源。 AgiBot既作为投资者又作为潜在客户参与本轮融资,这表明Liqing的基础设施可能成为现有机器人硬件公司的训练 backbone。
技术架构:物理人工智能基础设施
李一明的核心观点是:仅靠世界模型是不够的。 在2026年7月接受36Kr采访时,他援引了唐代小说《长安荔枝》中的一个比喻:将新鲜的荔枝从广东运送到首都,不仅需要一匹快马,还需要一套完整的保鲜、中转站、路线规划和供应物流系统。 他认为,同样地,世界模型“只是那匹马”,若没有数据采集、物理模拟和部署反馈循环等周边基础设施,便毫无价值。
李青的系统包括
三个自主研发的组件。第一个是专有的数据管道,旨在将数据采集规模从行业平均水平的数十万小时扩展到数百万甚至数千万小时。 该公司自主研发了触觉手套和可穿戴传感器,将单位数据的采集成本从美元级降至人民币级,使工厂、酒店和厨房中的人类工作者仅需执行日常任务,即可大规模生成训练数据。第二个组件是一个可微分物理引擎,实现了“实-仿-实”闭环。该引擎能够建模包括流体、软体以及发生弹性或塑性变形的物体在内的复杂材料,使机器人能够在实际操作前,先在模拟环境中练习切割、搅拌、穿线和倾倒等任务。 该公司声称,通过将物理引擎中的状态转换与少量真实世界数据进行对齐,他们仅需竞争对手所需真实机器人数据量的1%,就能达到相当的任务成功率。
第三个组成部分是世界模型本身,它具有双重作用:既作为自监督预训练目标(同时对状态和动作进行建模),又作为后训练阶段强化学习的交互环境。 据悉,该公司将物理世界观测结果转换为机器可读表示形式的视觉分词器,其性能已超越Meta的DINOv3基础模型。
全球竞争格局:李青的定位
2026年的世界模型领域竞争激烈、资金充裕且遍布全球。为了理解李青所处的位置,不妨根据融资规模、技术成熟度和商业部署情况,将该领域划分为三个层次。
李一明为何认为竞争对手并未构建“原生”世界模型
在一次采访中,李一鸣对世界模型领域的三种主流方法提出了尖锐批评,认为其中没有任何一种能被视为具备端到端物理智能能力的“原生世界模型”。
关于谷歌和多家中国初创企业采用的VLA(视觉-语言-动作)模型,李一明认为,语言本质上是一种交流接口,而非理解物理世界的模态。“语言是一个高度离散化的空间,”他说。 “每个国家都有不同的语法规则,语言充满了人类的偏见,而且许多事物根本无法用语言表达。语言的存在是为了人类之间的交流,而不是作为物理世界的原生表征。”
关于扬·勒库恩(Yann LeCun)的JEPA架构——AMI Labs正凭借超过10亿美元的融资将其商业化——李承认其设计精妙,但指出了一个关键局限:“JEPA可以预测状态,却无法输出动作。”一个能够理解将要发生什么、却无法决定该做什么的系统,对于机器人技术的部署而言仍然是不完整的。
关于视频生成模型(包括源自Sora、Runway及多家中国视频AI公司的方法),李的观点同样直截了当:“视频生成模型只能拟合世界的表面外观。 它们无法保证复杂任务学习所需的几何和物理一致性。”一段生成的视频在人类观众看来可能在物理上合乎情理,但其中却可能包含违背物理定律的元素,这会导致基于该视频训练的机器人在现实世界中遭遇灾难性失败。
李青提出的替代方案,李将其称为“原生世界”
该“模型”将感知、推理、决策和动作输出整合到一个单一架构中,并通过端到端训练使其能够处理物理交互。这一说法能否经得起基准测试的检验仍有待观察,因为该公司尚未公布相关对比结果。这对机器人技术的应用意味着什么
世界模型是连接人工智能与物理部署之间关键的缺失环节。如果没有它,每个机器人都必须通过昂贵的现实世界试错过程从零开始学习。有了它,理论上一次训练投资即可扩展到无限的硬件平台、环境和任务中。 将其类比为操作系统是经过深思熟虑的:正如 iOS 使数百万款应用能够在标准化硬件上运行,成熟的物理人工智能基础设施也能让数百万种机器人技能得以开发、测试和部署,而无需针对每项任务单独收集物理数据。
2026年上半年,该领域的融资集中度异常惊人。 仅中国世界模型初创企业就在上半年吸引了超过150亿元人民币(约合21亿美元)的融资,而若将AMI Labs、World Labs以及英伟达(NVIDIA)对Cosmos生态系统的投资计算在内,全球融资总额已超过40亿美元。 这种资本密集度表明行业共识已发生转变:世界模型不再是研究中的奇思妙想,而是可扩展机器人部署的先决条件。
就丽清智能而言,真正的考验将在2026年底到来——李毅明已承诺届时将为企业客户发布一款跨场景世界模型。 如果该公司声称“仅需竞争对手1%的真实世界数据即可达到同等性能”这一说法在生产环境中得以验证,这将标志着训练效率方面的真正突破。否则,它将加入那个长长的名单——那些资金雄厚但技术主张超前于实际进展的初创企业。
其交付时间表。李为大规模商业部署设定的2028年里程碑将是一场决定性的考验。来源:
3. Tech in Asia:顺为资本、红杉中国投资人工智能初创公司Liqing(2026年7月1日)
4. 纽约大学坦登工程学院:英伟达表彰博士生李一明(2023年12月)
6. TMTPost:AI新锐企业集体押注World Models(2026年6月23日)
8. NVIDIA新闻中心:Cosmos 3发布(2026年6月)
9.
Waymo 博客:Waymo 世界模型(2026年2月)封面图:NVIDIA Cosmos 世界基础模型平台可视化图。来源:NVIDIA 新闻中心(公开发布的新闻素材)。选此图是因为 NVIDIA Cosmos 体现了本文核心的世界模型基础设施概念,且创始人李一明与 NVIDIA 存在直接的专业关联。
免责声明:本文仅供参考,不构成投资建议。文中信息基于公开渠道,可能无法反映最新动态。读者在做出任何投资或商业决策前,应自行进行调研。











