
「World Models」解説:Liqing Intelligenceが「物理AIのiOS」構築に向け、なぜ数億を調達したのか
28歳の清華大学教授が設立した創業3ヶ月のスタートアップが、中国のAI分野において2026年最も注目すべきシードラウンドの一つを完了した。 Liqing Intelligenceは、セコイア・チャイナ、ヒルハウス・キャピタルのGLベンチャーズ、順威資本など、豪華な投資家陣から数億元の資金調達に成功した。 同社は「Physical AI Infrastructure(物理AIインフラ)」と称するフルスタックシステムを構築中だ。これは、独自のデータパイプライン、微分可能な物理エンジン、そしてあらゆるハードウェア形態や実世界のシナリオにおいてロボットを訓練できるように設計されたネイティブ・ワールドモデルを組み合わせたものである。 本記事では、ワールドモデルとは何か、自動運転から家庭用ロボットに至るまで幅広い業界でなぜ重要なのか、LiqingのアプローチがNVIDIA、Yann LeCun氏のAMI Labs、Li Fei-Fei氏のWorld Labsといったグローバルな競合他社とどのように異なるのか、そして今回の資金調達の急増が、より広範なフィジカルAIエコシステムにとって何を意味するのかについて解説します。
「ワールドモデル」とは何か、そしてなぜ今それが重要なのか?
ここ数年、AIの進歩は、文脈における次の単語を予測する大規模言語モデルによって定義されてきました。これらのシステムは、インターネット上の数兆語に及ぶテキストから学習し、推論、コード生成、会話において目覚ましい能力を発揮しました。しかし、これらには根本的な限界があります。それは、人間が世界をどのように表現するかを学んだだけで、世界が実際にどのように機能するかを学んでいないという点です。 言語モデルは、「重力」という単語が「落ちる」や「重さ」の近くに現れることを知っていますが、テーブルの上でグラスを手放したときに何が起こるかについての内部表現は持っていません。
「世界モデル」は、「次のトークンの予測」から「次の状態の予測」へのパラダイムシフトを表しています。世界モデルは、次にどの単語が来るかを予測するのではなく、物理的な環境において行動が実行されたときに次に何が起こるかを予測します。 本質的には、学習可能な物理シミュレータ、すなわち、行動が実行される前にその結果を想像し、空間的な関係性を理解し、時間の経過とともに物理的現実の一貫した内部表現を維持できるAIシステムである。
2026年にワールドモデルが急務となっている背景には、2つの要因が相まって生じている。第一に、言語モデルの進歩を牽引してきたスケーリング則の効果が頭打ちになりつつあることだ。 高品質なテキストデータは枯渇に近づいており、計算リソース1ドルあたりのベンチマーク性能向上も頭打ちになりつつある。第二に、工場、家庭、街頭などに知能ロボットを展開することを目指す「エンボディッドAI」業界が、データの壁に直面している。ロボットに物理的な作業を行わせるための訓練には、膨大な量の実世界での相互作用データが必要だが、その収集にはコストがかかり、時間がかかり、時には危険を伴う。 ワールドモデルは、この課題に対する解決策を提供する。すなわち、シミュレーション環境下でロボットを訓練し、現実世界での微調整を最小限に抑えつつ、そのスキルを現実世界に転移させるというものである。
ワールドモデルがすでに活用されている分野
中古自動運転:最も成熟した応用例
自動運転は、ワールドモデルにとって最も商業的に進んだユースケースです。Waymoは2026年2月に自社のワールドモデルを公開し、これを利用して、実路試験だけでは不可能な規模で、稀かつ危険な運転シナリオのシミュレーションを行っています。 200万回以上ダウンロードされたNVIDIAの「Cosmos」プラットフォームは、XPENG、Waabi、Uberなどの企業向けに合成運転データを生成している。 中国では、Huaweiの自動運転部門がVLA(Vision-Language-Action)アプローチを公に否定し、自社のWA(World Action)アーキテクチャを支持した一方、Geelyはスマートドライビング、コックピットインテリジェンス、シャシー制御を単一の物理法則を考慮したシステムに統合した「World Action Model」を発表した。 その効率向上は著しい。ワールドモデルを用いて発生頻度の低い危険なシナリオを合成することは、実地走行試験を通じて同等のデータを蓄積するよりも10倍効率的であると推定されている。
ロボティクスとエンボディッドAI:データ不足の問題を解決する
ロボット学習における中心的な課題は、データの不足である。インターネット全体を学習データとして利用できる言語モデルとは異なり、ロボットは現実の空間で、現実の物体とリアルタイムに発生する物理的な相互作用から学習しなければならない。ワールドモデルは、ロボットがシミュレーション環境でスキルを「練習」し、その後、実世界でのキャリブレーションを最小限に抑えてそのスキルを物理的なハードウェアに移転できるようにすることで、この課題に対処する。 2026年6月にリリースされたNVIDIAの「Cosmos 3」は、ワールド生成、ロボットの行動ポリシー、産業用ビジョンを網羅する7つの物理AIベンチマークにおいて、現在1位にランクインしている。1X、Agility Robotics、Figure AI、Unitreeといった主要なヒューマノイドおよび産業用ロボット企業は、ワールドモデルのトレーニングを開発パイプラインに組み込んでいる。
空間デザイン、建築、スマートホーム
2026年4月に世界初の「空間インテリジェンス」上場企業として香港証券取引所に上場したQunhe Technologyは、ワールドモデルがロボット工学の枠を超えた商業的価値を持つことを実証した。同社は、物理的に正確な数十億件の部屋レイアウトからなる10年以上にわたるインテリアデザインのデータを、エンボディッドAIシステムの学習データとして活用している。 上場初日、同社の株価は144%急騰した。この技術の応用範囲はスマートホームのシミュレーションにも及び、ワールドモデルを活用することで、ロボットアシスタントが実際に導入される前に、特定のアパートの間取りをどのように移動し、家具とどのように相互作用し、家事タスクにどのように対応するかを予測することができる。
ゲーム、映画、そして仮想世界
2025年後半にリリースされたGoogle DeepMindの「Genie 3」は、毎秒24フレームで持続的な3D環境を生成できる、初のリアルタイム対話型ワールドモデルとなった。 Fei-Fei Li氏が率いるWorld Labsは、テキストプロンプトから探索可能な3D世界を生成する商用製品「Marble」をリリースし、価格は無料から月額95ドルまでとなっている。テンセントの「Hunyuan 3D World Model 2.0」は、オープンワールドゲームマップの作成を、数ヶ月かかる手作業から、AIによる生成で数分へと短縮した。
Liqing Intelligence:フルスタック戦略を掲げる新参者
創業ストーリー
Li Yiming氏は1997年生まれ。2025年1月にニューヨーク大学でAIおよびロボティクスの博士号を取得し、在学中にはCVPR、NeurIPS、RSSなどのトップクラスの学会で20本以上の論文を発表し、4,000件以上の被引用数を記録した。 彼の博士課程での研究は、3Dシーン解析とロボットの意思決定に向けた、堅牢かつ効率的でスケーラブルな計算モデルに焦点を当てていた。博士課程在学中、彼は後にヤン・ルクン(Yann LeCun)氏のAMI Labsの共同創業者兼チーフサイエンティストとなる謝三英(Xie Saining)氏と共同研究を行った。
卒業後、LiはNVIDIAに
ビジョン・ロボティクスグループの研究員として、自律型ロボティクス向けの基盤モデルやデジタルツインの研究に従事した。2024年には、世界中でわずか10名しか選ばれなかった「NVIDIA Graduate Fellowship」の受賞者の一人となり、同社在籍中に4件の米国特許を出願した。 2026年3月、中国に戻り、清華大学AI学院の助教に就任した。その1か月後の2026年4月、Liqing Intelligenceを設立した。資金調達
設立から2ヶ月以内に、Liqing Intelligenceはシード資金として総額数億元に上る複数の資金調達ラウンドを完了した。投資家リストは、中国トップクラスのベンチャーキャピタルが勢ぞろいしている: セコイア・チャイナ、GLベンチャーズ(ヒルハウス・キャピタルのアーリーステージ部門)、順威資本(雷軍氏のファンド)、フリーズ・ファンド、スターリンク・キャピタル、水木清華校友シードファンド、SEEファンド。 特に注目すべきは、このラウンドには戦略的産業投資家も参加している点だ。AgiBot(中国を代表するエンボディッドAI企業の一つ)、Linker Hand(高精度ハンドメーカー)、Century Golden Resourcesなどが名を連ねている。 AgiBotが投資家であると同時に潜在的な顧客としても参画していることは、Liqingのインフラが既存のロボットハードウェア企業にとってのトレーニング基盤として機能する可能性があることを示唆している。
技術アーキテクチャ:物理AIインフラ
李義明氏の核心的な主張は、世界モデルだけでは不十分であるというものです。 2026年7月の36Krとのインタビューで、彼は唐代の小説『長安のライチ』からの例えを用いた。広東から首都へ新鮮なライチを届けるには、速い馬だけでなく、保存、中継所、ルート計画、供給ロジスティクスからなるシステム全体が必要だった。 同様に、世界モデルは「単なる馬」に過ぎず、データ収集、物理シミュレーション、展開フィードバックループといった周辺インフラがなければ価値がないと彼は主張する。
Liqingのシステムは以下で構成されている
3つの自社開発コンポーネント。1つ目は、データ収集量を業界平均の数十万時間から数百万時間、あるいは数千万時間へと拡大できるように設計された独自のデータパイプラインです。 同社は独自の触覚グローブとウェアラブルセンサーを開発し、データ収集の単価をドル単位から元単位へと削減した。これにより、工場、ホテル、厨房で働く作業員が、通常の業務を行うだけで大規模なトレーニングデータを生成できるようになった。2つ目のコンポーネントは、「Real-to-Sim-Real」の閉ループを実現する微分可能な物理エンジンです。このエンジンは、流体、ソフトボディ、弾性変形や塑性変形を受ける物体など、複雑な物質をモデル化することができ、ロボットが実際に作業を行う前に、切断、撹拌、ねじ込み、注ぎ込みなどのタスクをシミュレーション上で練習することを可能にします。 同社は、物理エンジンにおける状態遷移を少量の現実世界のデータと整合させることで、競合他社が必要とする実ロボットデータのわずか1%を使用するだけで、同等のタスク成功率を達成できると主張しています。
3つ目の構成要素はワールドモデルそのものであり、これは「自己教師付き事前学習の目的(状態と行動を同時にモデル化)」と、「事後学習における強化学習のための対話型環境」という2つの役割を担っています。 物理世界の観測データを機械が読み取れる表現に変換する同社の視覚トークナイザーは、すでにMetaの基盤モデル「DINOv3」を上回る性能を発揮していると報じられている。
世界の競争環境:Liqingの立ち位置
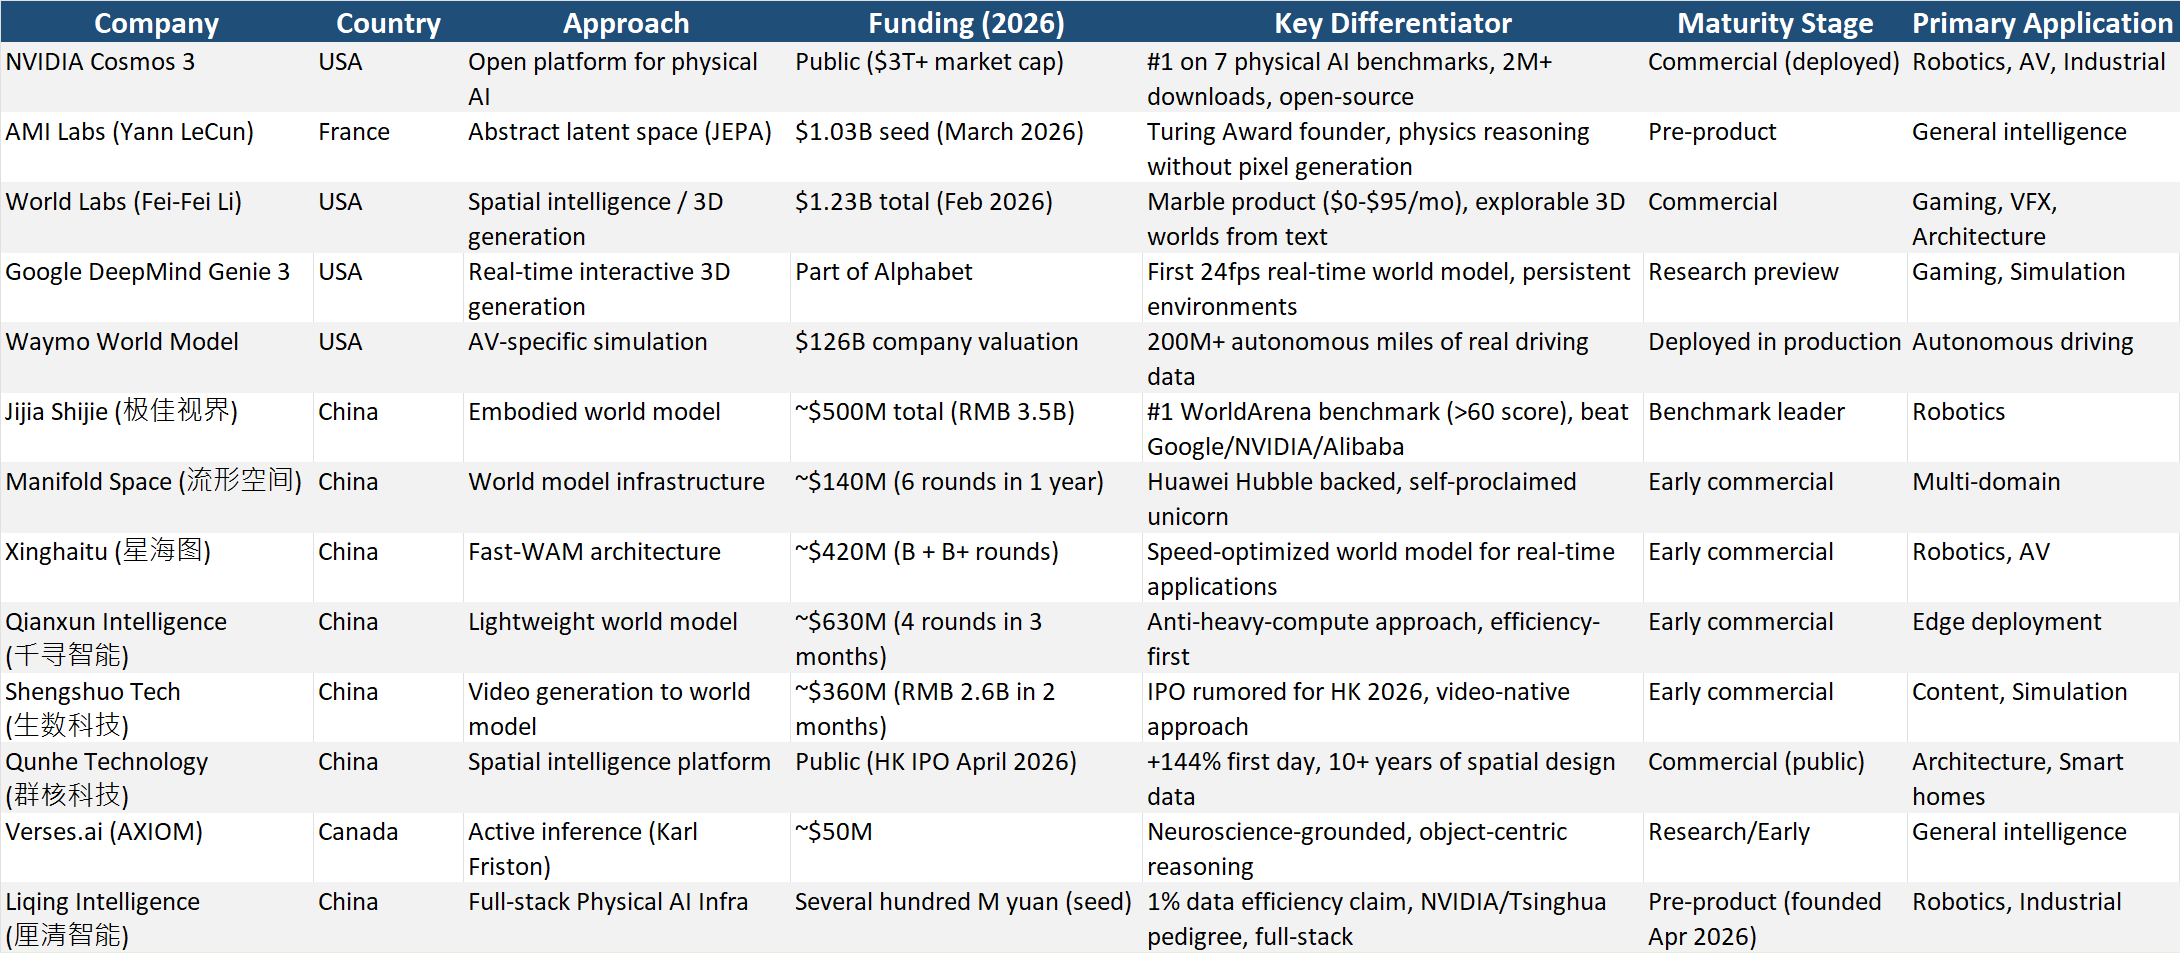
2026年のワールドモデル分野は、参入企業がひしめき合い、資金も潤沢で、世界中に分散している。Liqingの立場を理解するには、資金規模、技術的成熟度、商用展開の3つの層に基づいてこの分野を分類するとよい。
李一明氏が、競合他社は「ネイティブ」なワールドモデルを構築していないと主張する理由
あるインタビューで、李一明氏はワールドモデル分野における3つの主流なアプローチに対して鋭い批判を展開し、そのいずれもがエンドツーエンドの物理的知能を実現できる「ネイティブ・ワールドモデル」とは言い難いと主張した。
Googleやいくつかの中国のスタートアップ企業が採用しているVLA(Vision-Language-Action)モデルについて、李氏は、言語は根本的にコミュニケーションのインターフェースであり、物理世界を理解するためのモダリティではないと主張する。「言語は高度に離散化された空間だ」と彼は述べた。 「国ごとに文法規則は異なり、言語には人間の偏見が満ちており、多くのことは言葉では表現できない。言語は人間同士のコミュニケーションのために存在するのであって、物理現象のネイティブな表現として存在するわけではない」
AMI Labsが10億ドル以上の資金調達を受けて商用化を進めているYann LeCun氏のJEPAアーキテクチャについて、Li氏はその洗練さを認めつつも、重大な限界を指摘している。「JEPAは状態を予測することはできるが、行動を出力することはできない」。何が起こるかを理解できても、何をすべきかを決定できないシステムは、ロボット工学への導入においては不完全なままである。
動画生成モデル(Sora、Runway、およびいくつかの中国の動画AI企業に由来するアプローチを含む)について、リー氏は同様に率直に述べている。「動画生成モデルは、世界の表面的な外観にしか適合できない。 これらは、複雑なタスクの学習に必要な幾何学的・物理的な一貫性を保証することはできない。」生成された動画は、人間の視聴者には物理的に妥当に見えるかもしれないが、実際には不可能な物理法則を含んでおり、それを使って訓練されたロボットは現実世界で壊滅的な失敗を招くことになる。
Liqingが提案する代替案は、Liが「ネイティブ・ワールド」と呼ぶものであり、
「モデル」は、知覚、推論、意思決定、および行動出力を単一のアーキテクチャに統合し、物理的な相互作用に基づいてエンドツーエンドで学習されています。同社はまだ比較結果を公表していないため、この主張がベンチマークテストで裏付けられるかどうかは、今後の検証を待つ必要があります。これがロボティクスの普及に与える意味
ワールドモデルは、AIの知能と物理的な展開の間に欠けていた重要な層を埋めるものです。これらがなければ、すべてのロボットは、コストのかかる実世界での試行錯誤を通じて一から学習しなければなりません。これらがあれば、理論上、単一のトレーニング投資を無数のハードウェアプラットフォーム、環境、タスクに拡張することが可能になります。 オペレーティングシステムとの類比は意図的なものです。iOSが標準化されたハードウェア上で何百万ものアプリの実行を可能にしたのと同様に、成熟したフィジカルAIインフラストラクチャがあれば、タスクごとの物理データ収集を行うことなく、何百万ものロボットスキルの開発、テスト、展開が可能になるでしょう。
2026年上半期におけるこの分野への資金集中は並外れたものです。 中国の世界モデル関連スタートアップだけでも、今年上半期に150億人民元(約21億米ドル)以上の資金を調達しており、AMI Labs、World Labs、およびNVIDIAのCosmosエコシステムへの投資を含めると、世界全体ではその額は40億米ドルを超えています。 この資本集約度の高さは、業界のコンセンサスが変化したことを示唆しています。ワールドモデルはもはや研究上の珍奇な存在ではなく、スケーラブルなロボット導入のための前提条件となっているのです。
特にLiqing Intelligenceにとっては、2026年末が正念場となる。李毅明氏は、この時点で企業顧客向けのクロスシナリオ・ワールドモデルをリリースすると公約しているからだ。 もし、競合他社の実世界データの1%で同等の性能を達成するという同社の主張が実稼働環境でも成り立つならば、それはトレーニング効率における真のブレークスルーとなるだろう。もしそうでなければ、同社は、技術的な主張が実力を上回ってしまった、資金力のあるスタートアップの長いリストに加わることになるだろう。
納期の見通し。李氏が大規模な商用展開に向けて設定した2028年というマイルストーンが、決定的な試金石となるだろう。出典:
1. 36Krによる李一明氏への独占インタビュー(2026年7月1日)
3. Tech in Asia:Shunwei、Sequoia ChinaがAIスタートアップ「Liqing」に出資(2026年7月1日)
4. NYUタンドン工科大学:NVIDIAが博士課程の李義明氏を表彰(2023年12月)
5. NVIDIA Research:大学院フェローシップ紹介
6. TMTPost:AI新興企業がこぞって「ワールドモデル」に賭ける(2026年6月23日)
7. 証券時報:ワールドモデルへの資金調達ラッシュ(2026年4月1日)
8. NVIDIAニュースルーム:Cosmos 3のリリース(2026年6月)
9.
Waymoブログ:Waymoワールドモデル(2026年2月)ヒーロー画像:NVIDIA Cosmos World Foundation Modelプラットフォームの可視化図。出典:NVIDIA Newsroom(一般公開されているプレス用素材)。NVIDIA Cosmosが本記事の核心となるワールドモデルインフラストラクチャの概念を体現していること、および創業者である李毅明氏がNVIDIAと直接的な業務上のつながりを持っていることから、本画像を選定しました。
免責事項:本記事は情報提供のみを目的としており、投資助言を構成するものではありません。掲載されている情報は公開されている情報源に基づいており、最新動向を反映していない場合があります。読者の皆様は、投資やビジネス上の意思決定を行う前に、ご自身で調査を行う必要があります。











