
UBTech 推出 Cruzr Y1 轮式工业类人机器人
UBTech全球首发Cruzr Y1,这是一款专为灵活的装卸和分拣任务设计的轮式工业类人机器人。该机器人搭载国产Digua芯片和“视觉-语言-动作”算法,旨在解决制造业的核心痛点。
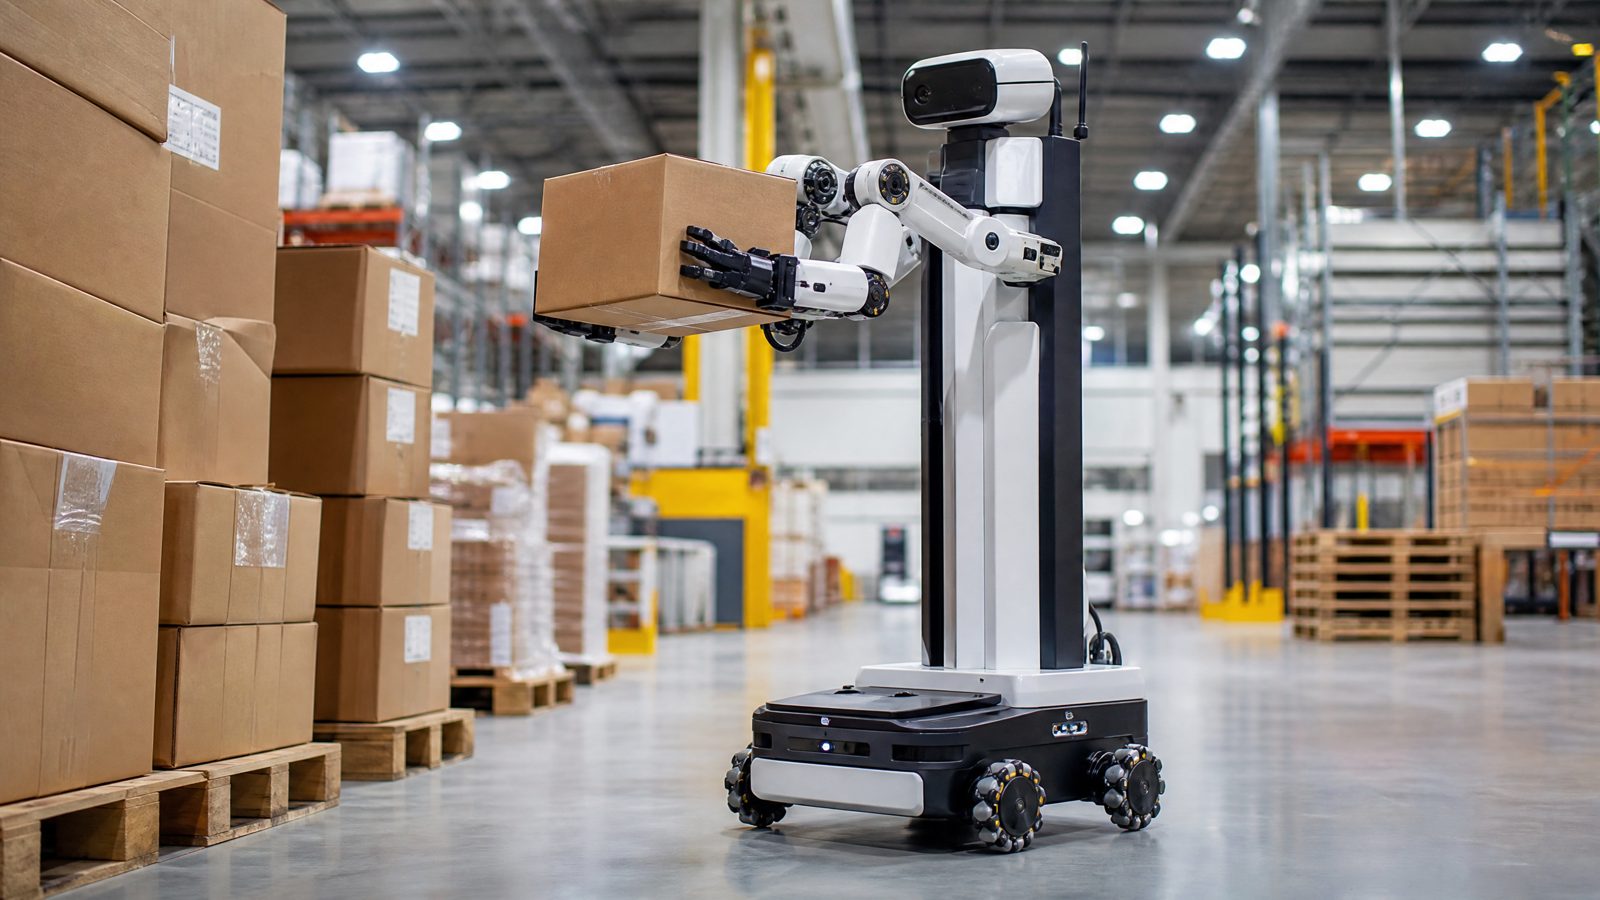
UBTech 全球首发其新款 Cruzr Y1 轮式工业类人机器人,该机器人专为解决现代制造环境中装卸和分拣作业的灵活性挑战而设计。 该机器人在OPPO技术发布会暨供应链博览会上首次公开亮相,成为展会工业类人机器人展区的焦点,并在现场演示了箱子拆垛和码垛的全流程操作。
直击真实制造痛点
Cruzr Y1的设计旨在解决长期以来制约传统工厂自动化的问题。传统的自动化系统往往因物料轻微错位而停机,任务变更时需要漫长的换线周期,且难以执行单一固定操作以外的任务。 相比之下,Cruzr Y1 专为应对现实中的复杂情况而设计,例如箱体位移和托盘错位,它利用三维视觉和具身智能决策来识别物体并动态调整动作。这使其能够应对那些会让刚性、单一用途机器停摆的混乱工作环境。
国产芯片与专有软件栈
在技术层面,该机器人搭载了国产 Digua S100P 和 S600 系列计算芯片。鉴于整个行业正大力推动减少对外国芯片的依赖,这一细节具有重要的战略意义。 Cruzr Y1基于专有硬件架构和ROSA软件系统构建,并集成了“视觉-语言-动作”(VLA)算法。 VLA方法将机器人对任务的视觉感知与理解直接关联到其采取的物理动作,使其能够解读指令并适应不断变化的条件,而非仅遵循固定的脚本。这些要素共同构成了一个自主研发的技术栈,涵盖从核心组件到特定场景算法的各个层面。
移动性、续航能力以及
安全性在移动性方面,Cruzr Y1配备了360度全向轮和垂直升降模块,使其能够灵活穿行于狭窄的车间空间,并敏捷地调节工作高度。其机械臂采用集成式谐波关节模块并配备扭矩传感器,在精度与负载能力之间实现了平衡。 由光检测与测距(LiDAR)单元以及嵌入头部、腕部和底盘的深度摄像头组成的多传感器网络,构建了完整的360度感知场,使机器人在遇到障碍物时能够自动减速或停止。
续航能力显然是设计重点之一。高容量锂电池在满载状态下可提供超过四小时的运行时间,且系统同时支持自动充电和快速换电池。这一组合直接面向全天候运转的工厂——在这些场所中,无法持续进行轮班作业的机器人价值有限。
面向集成的开放生态系统
UBTech在发布硬件的同时,也开放了其全栈技术生态系统。该公司提供一整套软件开发工具包、视觉识别工具和运动控制开发接口,以及多机器调度平台。该系统旨在与现有的工厂制造基础设施集成,从而促进定制化生产线解决方案的二次开发。 这一战略表明,UBTech不仅打算凭借单台机器人的能力参与竞争,更着眼于机器人机队能否轻松协调并适应特定生产线的灵活性。
在产品线拥挤的市场中脱颖而出的独特产品
Cruzr Y1 与 UBTech 近期推广的面向家庭使用的类人机器人是截然不同的产品。后者侧重于陪伴与互动,而 Cruzr Y1 则是一款专为工业用途打造的工具,专注于物料搬运的吞吐量、安全性以及
连续运行。其轮式底盘、可升降机身以及对码垛和分拣功能的侧重,都体现了这一工业化定位。通过整合家用计算硬件、Vision Language Action 软件栈以及开放式集成平台,UBTech 将 Cruzr Y1 定位为一种灵活的自动化解决方案,旨在满足那些希望突破传统单任务机器僵化局限的工厂需求。
图片来源:AI生成的通用示意图。
来源
Gasgoo汽车新闻,《UBTech全球首发Cruzr Y1轮式工业类人机器人》,Greg编辑,2026年6月29日。 https://autonews.gasgoo.com/articles/news/ubtech-debuts-cruzr-y1-wheeled-industrial-humanoid-robot-globally-2071582162095484929











