
UBTech, 바퀴 달린 산업용 휴머노이드 로봇 ‘Cruzr Y1’ 공개
UBTech는 유연한 적재 및 분류 작업을 위해 설계된 바퀴 달린 산업용 휴머노이드 로봇 ‘Cruzr Y1’을 전 세계에 처음 공개했다. 이 로봇은 자사 개발 Digua 칩과 ‘Vision Language Action’ 알고리즘을 기반으로 하며, 제조업의 핵심적인 문제점들을 해결하는 것을 목표로 한다.
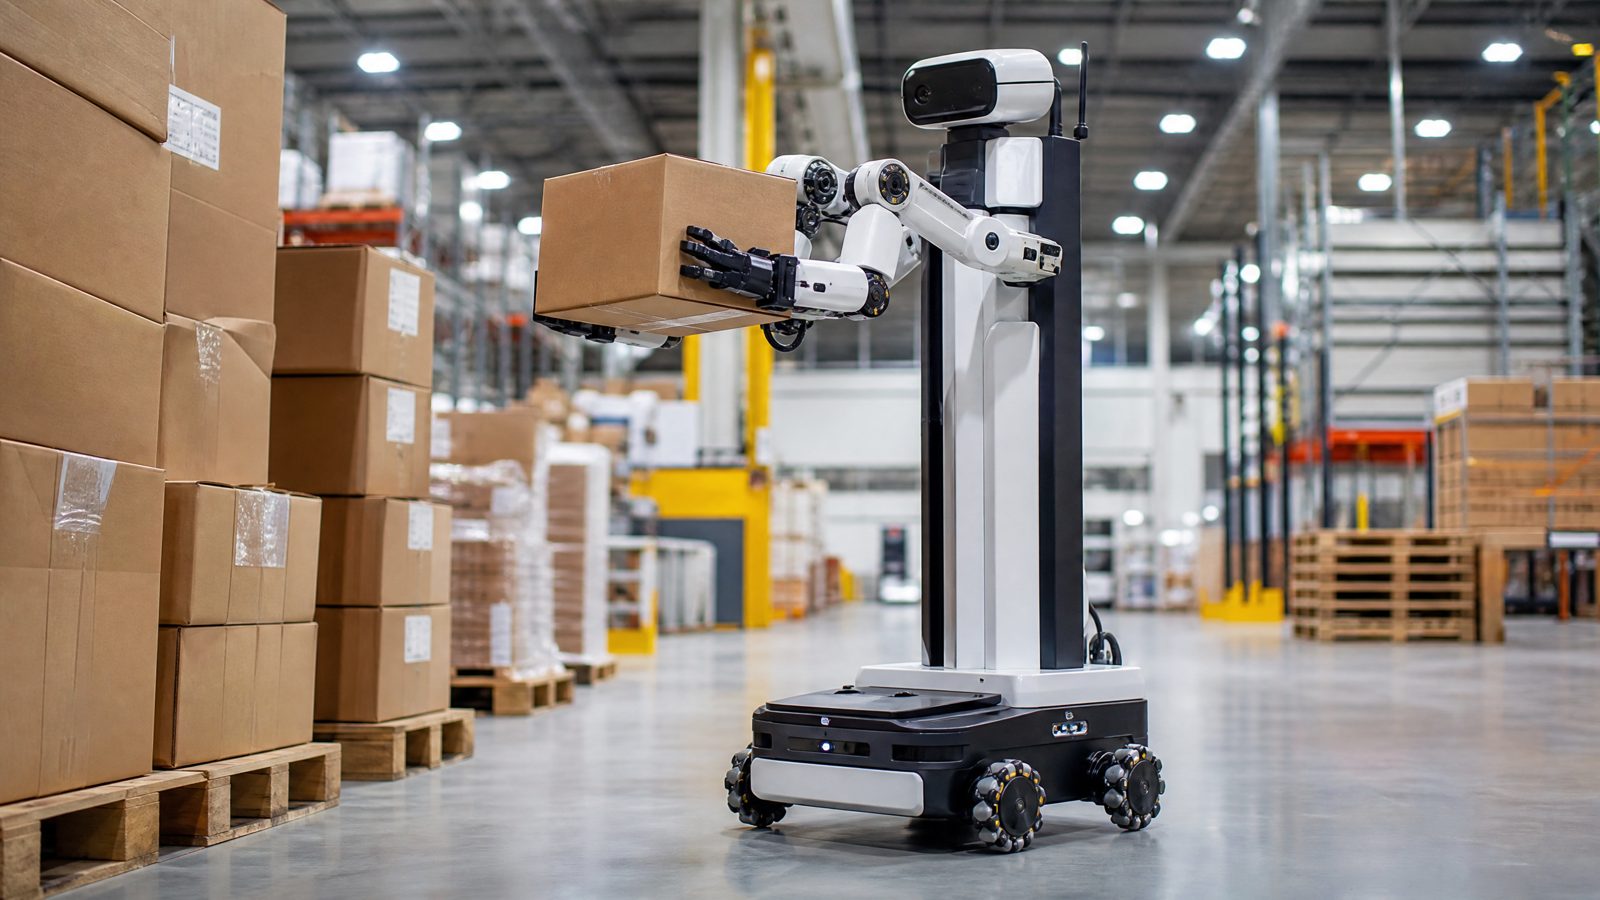
UBTech는 현대 제조 환경에서 발생하는 적재, 하역 및 분류 작업의 유연성 문제를 해결하기 위해 특별히 개발된 신형 바퀴 달린 산업용 휴머노이드 로봇 ‘Cruzr Y1’을 전 세계에 처음 공개했다. 이 로봇은 ‘OPPO 기술 출시 및 공급망 엑스포’에서 처음으로 공개되었으며, 전시회의 산업용 휴머노이드 섹션에서 핵심 전시물로 자리매김하며 현장에서 상자 분리 및 팔레트 적재의 전체 과정을 시연했습니다.
실제 제조 현장의 고질적인 문제 해결
Cruzr Y1은 오랫동안 기존 공장 자동화를 제한해 온 문제점들을 해결하기 위해 설계되었습니다. 기존의 자동화 시스템은 자재의 미세한 정렬 불량만으로도 작동을 중단하는 경향이 있으며, 작업이 변경될 때 긴 전환 주기가 필요하고, 하나의 고정된 작업 이상을 수행하는 데 어려움을 겪습니다. 반면, 크루저 Y1은 3차원 비전 기술과 내재된 지능을 활용한 의사결정 능력을 통해 물체를 인식하고 동작을 동적으로 조정함으로써, 상자의 위치 이동이나 팔레트의 정렬 불량과 같은 실제 현장의 복잡한 상황을 처리하도록 설계되었습니다. 이를 통해 경직된 단일 목적 기계라면 작동을 멈출 수밖에 없는 무질서한 작업 환경도 원활하게 관리할 수 있습니다.
국내산 칩과 독자적인 소프트웨어 스택
기술 측면에서 이 로봇은 국내산 Digua S100P 및 S600 시리즈 컴퓨팅 칩을 탑재하고 있는데, 이는 외국산 반도체 의존도를 줄이려는 업계 전반의 추세를 고려할 때 전략적으로 중요한 의미를 지닙니다. Cruzr Y1은 독자적인 하드웨어 아키텍처와 ROSA 소프트웨어 시스템을 기반으로 구축되었으며, VLA(Vision Language Action) 알고리즘을 통합하고 있습니다. VLA 접근 방식은 로봇이 작업을 보고 이해한 내용을 로봇이 취하는 물리적 행동과 직접 연결하여, 고정된 스크립트를 따르기보다는 지시를 해석하고 변화하는 상황에 적응할 수 있게 해줍니다. 이러한 요소들이 결합되어 핵심 구성 요소부터 시나리오별 알고리즘에 이르기까지 아우르는 자체 개발 기술 스택을 형성합니다.
이동성, 내구성, 그리고
안전이동성 측면에서 Cruzr Y1은 360도 전방향 바퀴와 수직 리프팅 모듈을 탑재하여 좁은 작업장 공간에서도 자유롭게 이동할 수 있으며, 작업 높이를 민첩하게 조절할 수 있습니다. 팔 부분에는 토크 센서가 내장된 하모닉 조인트 모듈이 적용되어 정밀도와 적재 용량의 균형을 맞춥니다. 머리, 손목, 섀시에 내장된 라이다(LiDAR) 장치와 깊이 카메라를 포함한 다중 센서 네트워크는 360도 전방위 인식 영역을 형성하여, 장애물이 나타나면 로봇이 자동으로 속도를 줄이거나 정지할 수 있게 합니다.
내구성은 분명히 설계 시 최우선 고려 사항이었습니다. 대용량 리튬 배터리는 최대 부하 상태에서 4시간 이상 작동할 수 있으며, 이 시스템은 자동 충전과 신속한 배터리 교체 기능을 모두 지원합니다. 이러한 조합은 24시간 가동되는 공장을 직접 겨냥한 것으로, 지속적인 교대 근무를 감당할 수 없는 로봇은 그 가치가 제한적이기 때문입니다.
통합을 위한 개방형 생태계
UBTech는 하드웨어 출시와 함께 풀 스택 기술 생태계를 개방하고 있습니다. 이 회사는 다중 기계 스케줄링 플랫폼과 함께 소프트웨어 개발 키트(SDK), 비전 인식 도구, 모션 제어 개발 인터페이스의 완전한 제품군을 제공합니다. 이 시스템은 기존 공장 제조 인프라와 통합되도록 설계되어, 맞춤형 생산 라인 솔루션의 2차 개발을 용이하게 합니다. 이러한 전략은 UBTech가 단일 로봇의 성능뿐만 아니라, 로봇 군을 쉽게 조정하고 특정 생산 라인에 적응시킬 수 있는 편의성 측면에서도 경쟁할 의도가 있음을 시사합니다.
포화 상태인 라인업 속의 독보적인 제품
Cruzr Y1은 UBTech가 최근 가정용으로 홍보해 온 소비자 지향 휴머노이드 로봇과는 별개의 제품입니다. 해당 로봇들이 동반자적 역할과 상호작용을 강조하는 반면, Cruzr Y1은 자재 취급 처리량, 안전성 및
지속적인 가동. 바퀴가 달린 베이스, 리프팅이 가능한 상부 구조, 그리고 팔레트 적재 및 분류 기능에 중점을 둔 점은 모두 이러한 산업용 특성을 반영합니다.UBTech는 국내산 컴퓨팅 하드웨어, ‘Vision Language Action’ 소프트웨어 스택, 그리고 개방형 통합 플랫폼을 결합함으로써, Cruzr Y1을 기존의 경직된 단일 작업 기계의 한계를 뛰어넘고자 하는 공장을 위한 유연한 자동화 솔루션으로 포지셔닝하고 있습니다.
이미지 출처: AI가 생성한 일반적인 표현.
출처
Gasgoo Auto News, “UBTech, 바퀴 달린 산업용 휴머노이드 로봇 ‘Cruzr Y1’ 전 세계 첫 공개,” 편집: Greg, 2026년 6월 29일. https://autonews.gasgoo.com/articles/news/ubtech-debuts-cruzr-y1-wheeled-industrial-humanoid-robot-globally-2071582162095484929











