NEURA Robotics 与慕尼黑工业大学(TUM)共同开设了欧洲最大的物理人工智能训练场
2026年10月22日,NEURA Robotics与慕尼黑工业大学在慕尼黑机场附近的LabCampus共同启用了TUM RoboGym。这座占地2,300平方米的设施,供来自十多个行业的合作伙伴在此对类人机器人进行实际生产任务的训练。 NEURA还发布了第四代4NE1类人机器人,该机器人重量更轻,并基于其Neuron AI基础模型运行,获得了约1700万欧元的联合投资支持,并计划在欧洲、美国和中国进一步开设更多训练中心。


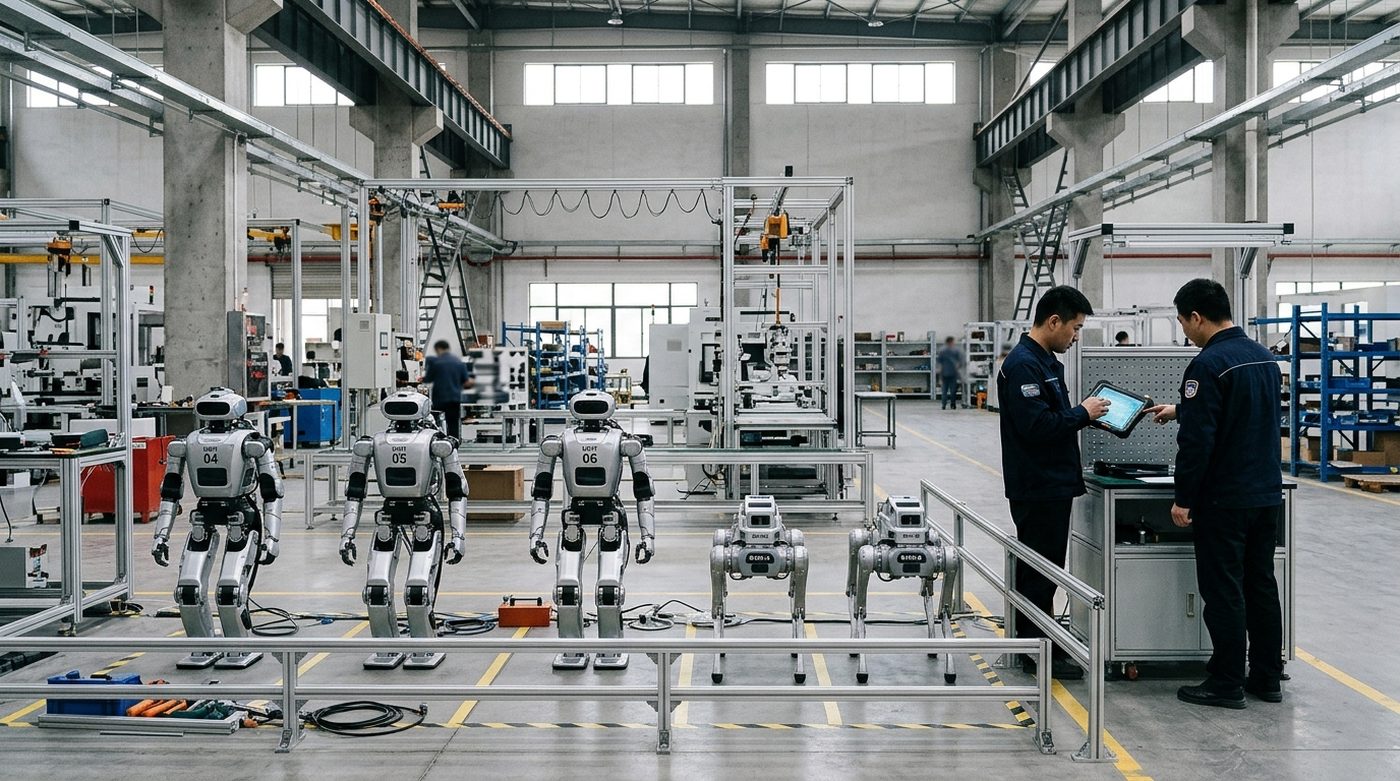
2026年10月22日,NEURA Robotics与慕尼黑工业大学在慕尼黑机场附近的LabCampus科研园区共同揭幕了由NEURA提供技术支持的“TUM RoboGym”,并借此机会推出了NEURA第四代4NE1类人机器人。 这座占地2,300平方米的设施将慕尼黑工业大学慕尼黑机器人与机器智能研究所(MIRMI)与NEURA的硬件及计算能力相结合。自9月以来,来自汽车、制药、医疗技术、包装、物流、农业和护理等十多个行业的合作伙伴已在此开展生产工作流的培训。
相比剪彩仪式,时机选择更为关键。2026年,欧洲、美国和中国的类人机器人开发者们竞相在舞台上展示能够行走、挥手和搬运箱子的机器人。 但几乎没有哪家公司展示过一套可重复的训练流程,能够让通用型机器人掌握真实工厂或药房实际所需的数千项狭窄且动作笨拙的任务。NEURA和慕尼黑工业大学(TUM)押注于:那些不仅愿意制造机器人,更愿意构建训练平台的公司,才能在与买家的博弈中赢得更具说服力且更持久的胜利。
客户带来艰巨任务的共享训练场
RoboGym的运作模式对于由供应商资助的设施而言颇为独特:NEURA并不指定机器人练习的内容,而是由合作伙伴公司带来自己的工艺知识,让研究人员和工程师研究类人机器人能够多快学会这些技能。 该场地早期记录的任务包括搬运纸箱、灌装瓶子以及装卸木制部件——正是这类看似不起眼但重复频率极高的动作,在车间实际劳动力成本中所占比例远高于任何单个引人注目的演示动作。
有三种数据源为训练循环提供支持。机器人在工作过程中收集现实世界的交互数据;人类操作员则通过动作捕捉装置、数据服和遥操作等方式提供示范,而非
脚本化录制内容;以及NEURA称为“数据放大器”(Data Amplifier)的模拟层,该层可将有限的真实演示扩展为更大的合成训练集。 将实测的物理数据与模拟变异相结合,是具身人工智能实验室的标准做法,但在一个由汽车、制药和农业合作伙伴同时贡献任务的共享设施内运行这一流程,其组织管理上的挑战远大于技术挑战,这也是竞争对手难以迅速复制的部分。NEURA创始人兼首席执行官大卫·雷格(David Reger)在向产业合作伙伴推介时,着重强调了专有工艺知识而非机器人规格:“我们的企业拥有历经数代积累的知识。” MIRMI执行主任兼RoboGym负责人洛伦佐·马西亚(Lorenzo Masia)教授则更直白地阐述了这一结构性愿景,他将这种合作模式描述为:大学与硬件公司能够结合双方单独无法集成的能力,打造出持久耐用的成果,而非仅是一次性的展示项目。
承载着赌注的第四代机身
据NEURA介绍,与该设施一同亮相的4NE1第四代类人机器人是为批量生产而非演示而设计的,其重量比上一代减轻了约20%,黑色纺织外皮下是更纤细的骨架。 双手经过重新设计以实现更精准的抓握,四肢搭载了NEURA所称的“智能肢体”(Smart Limbs):内置的反射机制使每个肢体能够独立响应接触,而非等待中央处理循环的指令。这一设计旨在满足机器人在部件打滑或表面不平整时所需的瞬间修正需求。
感知、决策和动作均由NEURA自主研发的“Neuron AI”基础模型驱动,该模型将视觉、触觉、力觉、听觉以及机器人自身的内部状态作为综合输入进行处理,而非将每个传感器通道单独处理。第四代机型是
该系统已在RoboGym及NEURA的其他训练场馆投入运行,该公司本周还在英伟达(NVIDIA)的GTC柏林大会上向公众展示了该系统,将该硬件呈现给那些目前正在评估Figure、Apptronik、Unitree和特斯拉等人形机器人项目的开发者和投资者群体。Neuron AI的架构也揭示了NEURA预期真正的竞争护城河将形成于何处。将触觉和力作为第一类训练信号,而非事后将触觉感知附加到以视觉为主的架构上,这有意识地打破了大多数类人机器人项目最初采用的以摄像头为中心的方法。 在仓库和轻型装配任务中,机器人失败的原因往往不是因为看不见物体,而是因为无法判断该用多大力度抓取、零件何时滑落,或者刚刚触碰的表面是否承重。 一个从一开始就基于视觉、触觉、力觉、听觉和本体感觉同步训练的基础模型,原则上应该能够更快地泛化到各种多样且未预设的 manual 任务中——而正是这些任务曾让上一代仅依赖视觉的拾放系统束手无策。 这一理论优势能否在真实的生产线上(而非经过精心设计的RoboGym任务列表中)经受住考验,正是每家报名参加培训的合作伙伴公司实际上都在出资寻求答案的悬而未决的问题。
谁在为场地空间买单
RoboGym项目设有为期三年的初期承诺,由NEURA及其合作伙伴共同投资约1700万欧元(约合1840万美元)支持,其中NEURA自身出资约1100万欧元(约合1190万美元)。 NEURA 提供机器人硬件、技术基础设施、计算能力和运营人员;慕尼黑工业大学(TUM)则提供实体空间、科学专业知识和研究资源。TUM 校长托马斯·霍夫曼(Thomas Hofmann)教授称该中心在德国乃至欧洲都独一无二,这一说法在规模上更容易站得住脚,在
2,300平方米且仍在扩大,这与其说是基于概念,不如说是因为包括Figure和Agility在内的竞争对手已经运营了自己的面向客户的培训项目超过一年。这种融资结构与典型的机器人展示活动不同之处在于:合作伙伴并非购买成品机器人的客户,而是共同投资者——他们以提供专有任务数据为条件,换取RoboGym所开发模型的优先使用权。 这种安排只有在NEURA能够持续扩大参与行业的范围,同时又不降低任何单一合作伙伴的培训数据质量的情况下才行得通——这也是采购团队在评估RoboGym席位时应重点关注的操作风险,在将整条生产线的工艺知识投入共享设施之前,必须对此进行严格审查。
慕尼黑是模板,而非终点
NEURA表示,除已与亚琛工业大学(RWTH Aachen)规划的第二家德国设施外,还计划在欧洲、美国和中国增设更多“Gym”设施。这一扩张计划将慕尼黑的开业重新定位为网络的原型,而非单一的旗舰基地,这改变了工业合作伙伴在决定是否立即投入工艺数据时的决策考量。 一家在慕尼黑早期签约的公司,实际上是在NEURA计划复制的培训网络中预先占据了有利位置——该网络将覆盖该公司未来可能希望部署类人机器人的地区,无论是拥有欧洲和北美仓库的物流运营商,还是在德国和中国均设有工厂的汽车供应商。
对于NEURA当前合作伙伴名单之外的采购和自动化团队而言,RoboGym模式的价值不在于其作为单一设施,而在于它作为一种与大多数类人机器人供应商采用的纯硬件销售模式相竞争的分销策略。 NEURA 并非仅仅出售机器人,然后让客户自行解决特定任务的训练问题,而是出售共享训练管道中的一个席位,这既改变了
成本结构与锁定风险:买家虽能更快实现任务覆盖,但其流程数据——甚至可能包括培训节奏——也将与NEURA自身的扩张计划和设施发展路线图绑定。 那些计划在未来一到两个预算周期内启动类人机器人试点项目的团队,应向任何采用类似“训练场”模式的供应商提出NEURA尚未公开回答的同一问题:如果合作伙伴日后希望更换硬件供应商,其积累的任务数据和已训练的技能将何去何从。买家首先会拿来对比的是Figure的Helix数据管道和1X的家庭部署数据飞轮,这两者也都依赖远程操作与真实世界日志记录相结合的方式来压缩训练时间。NEURA的差异化优势在于机构层面而非技术层面: 一所公立研究型大学提供场地、学术监督以及多行业合作伙伴名单,赋予了RoboGym一种中立性,这是单一供应商的内部数据计划难以企及的,这对那些不愿将专有工艺数据交由硅谷或深圳竞争对手用于训练循环的欧洲制造商而言可能至关重要。 这种中立性能否转化为比 NEURA 那些由风险投资支持的竞争对手自行招募合作伙伴更快的速度,才是值得在 RoboGym 运营的首个完整年度中追踪的指标,而非开业当天公布的建筑面积。
当首批木制部件完成在RoboGym包装工位上的夜间生产周期时,那些决定是将最艰巨的任务交给机器人,还是将其保留给更成熟的系统操作员,早已塑造了下一代4NE1机器人所能做到和无法做到的事情。
本文综合了公司和大学就2026年10月22日开业发布的声明。本文仅供一般信息参考,不构成投资、采购或专业建议。