
Mininglamp 与海康威视机器人公司于 2026 年 WRC 大会上首次展示自主行动机器人
企业级人工智能公司Mininglamp Technology与海康威视机器人公司在2026年世界机器人大会上展示了自主服务机器人,认为决定商业机器人下一阶段发展的关键在于车队协调软件,而非硬件。

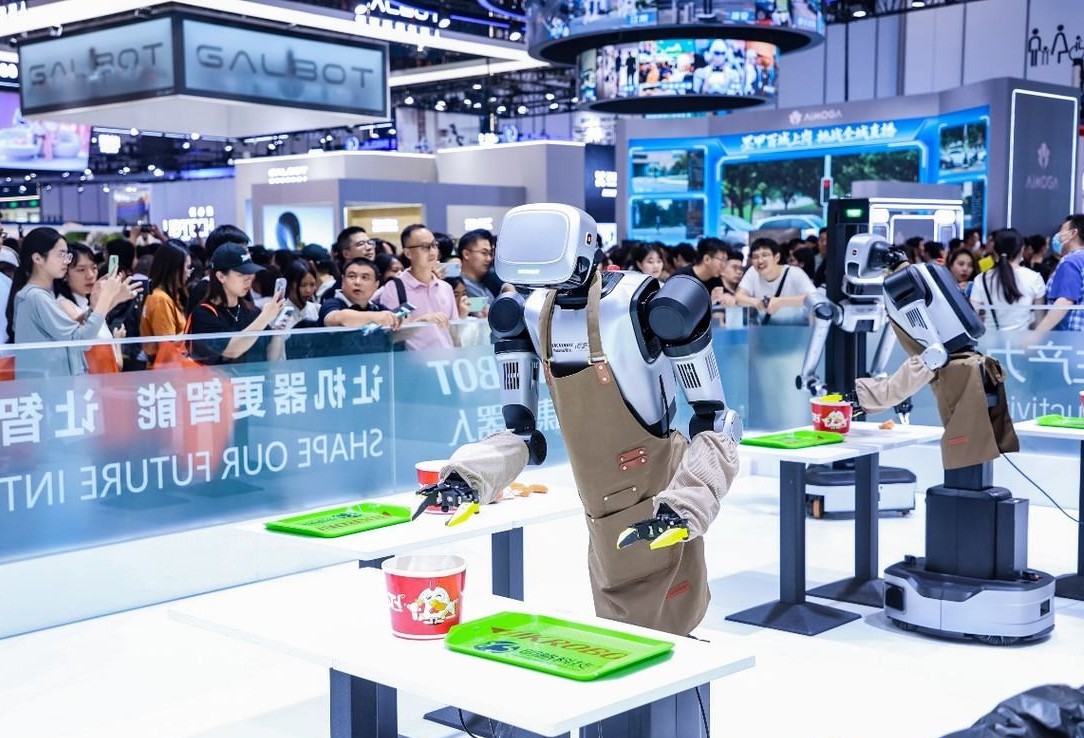
北京某展馆押注:下一场“机器人战争”将在软件领域打响
本周在北京举行的2026年世界机器人大会上,在会场天花板悬挂的展架下,一个由两家企业联合搭建的展位—— Mininglamp Technology和海康威视机器人,吸引了三层人墙般的围观人群。人们目睹一台轮式类人机器人清理餐盘、在物流线上分拣包裹,并沿巡逻路线行进——而这一切均无需人类操作员进行远程操控。 这一合作之所以引人注目,是因为它让一家从未制造过机器人底盘的企业级AI软件公司,与全球最大视频监控制造商之一的硬件部门同台亮相;而他们的核心主张是:下一阶段商业机器人领域的竞争,将由位于机器之上的协调层来决定,而非机器本身。
Mininglamp Technology(前身为2006年成立的Miaozhen System,2019年重组为Mininglamp Technology Group)是一家总部位于北京的企业数据智能公司,于2025年11月在香港联合交易所上市,股票代码为2718。该公司于2025年11月在香港上市,当时被宣传为全球首家上市的代理式人工智能(Agentic AI)公司。其核心业务是向约2,100家品牌客户和135家《财富》500强企业销售知识图谱和隐私保护型数据智能软件,而非机器人硬件。 海康威视机器人(Hikvision Robotics)是总部位于杭州的海康威视旗下的移动机器人与机器视觉子公司,负责提供物理层面的技术支持:包括运动控制、多传感器融合以及系统集成,这些技术已应用于仓库和工厂中部署的轮式和双臂机器人平台。 两家公司均非凭借类人机器人建立声誉,这也正是其联合展位之所以具有重要意义,而非一场常规产品演示的原因。
展台设置了三个应用场景——餐厅清洁、工业物流和智能巡逻——之所以选择这些场景,是因为每个场景都要求机器人在非结构化环境中完成多步骤任务链,而非仅仅执行
一个预先编程的动作。清理餐盘意味着要识别哪些物品是垃圾、哪些是可以重复使用的,并避开正在移动的用餐者,将餐盘运送到处理点。分拣物流包裹意味着要读取标签、确定目标收纳箱,并根据包裹的形状调整抓握力度。巡逻路线意味着要应对意外障碍,而不是沿着固定路线行进。 这些任务在机器人研究领域单独来看并非新鲜事物,过去两年关注过类人机器人演示视频的读者,都曾见过这三类任务作为独立的“花招”被展示过。 Mininglamp和海康威视机器人公司所强调的是:将这些任务自主串联起来,而无需人类对每个步骤进行重新编程,才是真正的商业化门槛,而这一门槛在于软件,而非机械臂或底盘。利润的来源在于“大脑”,而非“身体”
代表该合作关系在展会现场发表演讲的高管吴明辉,围绕他所称的“机器人大脑”勾勒了行业未来的发展阶段,并将之分为两层:单个机器人自身的机载智能,以及管理同一设施内机器人群的组织级协调系统。 Mininglamp 通过其“视觉-语言-动作”模型以及名为 Octo 的多智能体协调平台,同时提供了这一框架的两部分。Octo 旨在让单个操作员控制台能够管理在仓库或设施内执行不同任务的混合机器人机队,而无需为每种类型的机器人配备专用的控制系统。 海康威视机器人则负责提供其下层的硬件支持:传感器融合、运动控制和机械可靠性,这些技术使软件制定的任务计划能够在移动的物理机体中实际执行。
这一分工,正是对采购经理而言比机器人本身更为重要的转变的通俗解释。如今,评估商用服务机器人的采购人员
这其实并非在某家公司的业务部门与另一家之间做选择,因为目前中国大多数移动机器人硬件所采用的执行器、电机和传感器,都来自一个日益商品化的供应商群体。 真正的差异在于:哪家公司的软件能够在单一设施内,协调十台或一百台执行不同任务的机器人协同工作,而无需人工调度员全天手动重新分配任务。软件利润率的增长具有复利效应,而硬件利润率则不具备这一特性: 作为订阅服务销售的协调平台,随着机器人机队规模的扩大,其盈利能力远超硬件利润微薄的单台机器人销售——这正是为何一家没有机器人制造经验的企业级软件公司,有充分理由在机器人展会上与硬件制造商并肩参展,而非试图自主研发机器人底盘。持怀疑态度的观点也值得探讨。 展会展位旨在给来往的观众留下深刻印象,而在由护栏围起的受控演示通道中清理餐盘的机器人,与在晚餐高峰期于真实餐厅后厨无人监督下执行相同任务的机器人截然不同——后者需承担相应的法律责任、食品安全风险以及处理极端情况的挑战。 Mininglamp和海康威视机器人尚未公布部署数量、运行时间统计数据,也未透露在展馆外实际运行这些特定任务链的商业客户名称;对于该展位试图吸引的任何买家而言,演示系统与可部署系统之间的区别仍是关键问题。 但该演示确实可信地证明,其底层模型能够串联多个感知和操作步骤,而无需针对每项任务进行重新编程——这确实是相较于“一招鲜”演示视频的一大技术进步,尽管距离证明其具备无监督商业部署能力仍有很大差距。
人头攒动的展厅,各家以不同方式讲述相同的故事
Mininglamp和海康威视机器人展台的雄心壮志并非孤例。邻近展位上的
在同一场大会上,包括人形机器人开发商Galbot和具身人工智能平台AIMOGA在内的参展商,都在悬挂着标语的展位前进行了各自的吸睛演示,这些标语承诺了人类与机器人并肩协作的共同愿景,这也凸显出这种叙事框架本身已变得多么具有争议性。 本届展会上的每一位严肃参展商都在以不同形式宣称:正是其独特的模型与硬件组合,将率先从舞台演示迈向无人监督的商业部署。这种竞相宣称的现象本身对买家而言就是有价值的信息: 当如此多的资金雄厚的企业在同一展厅内聚焦于相同的餐厅服务和仓库分拣应用场景时,这表明尚无任何单一供应商建立起可守住的技术护城河,因此今年的采购决策更可能关乎供应商锁定风险,而非选择永久的技术领导者。这种拥挤现象也解释了为何Mininglamp和海康威视机器人公司的展位如此侧重于协调软件的推介,而非硬件规格表。 无论来自这个展位还是隔壁展位,配备摄像头和力传感器的双臂移动机器人外观大同小异,且越来越依赖相同的底层零部件供应商,因此仅靠硬件规格进行竞争,只会引发价格战。 而在软件层面展开竞争——即规划和监控整个设施全班次模式下的混合机队——则是竞争对手难以迅速匹敌的领域,这正是为何一家没有机器人制造历史的企业级软件公司,会选择在这个时刻亮相硬件贸易展,而非软件会议。
为何合作结构本身就是信号
选择联合参展而非单独参展这一决定本身,就揭示了每家公司对自己能力的认知。海康威视机器人拥有硬件制造规模和现有的客户群
凭借多年来为仓库和工厂提供自动化设备所积累的经验,Mininglamp为其移动机器人奠定了基础;但若要从零开始开发Mininglamp所专精的多智能体协调以及视觉-语言-动作软件,将耗费数年时间——而在此期间,竞争对手可能已抢先一步,这或许并非Mininglamp所愿。 反过来,Mininglamp则获得了一家经过验证的硬件合作伙伴,以及通往工业和物流客户的现有销售渠道,同时无需承担建立自有机器人生产线带来的资金负担——这与九仕智能选择通过宇通工厂而非自建工厂来生产其新型无人驾驶卡车的逻辑如出一辙。 对于试图在商用具身人工智能领域竞争、又不想从零开始耗费数年时间建立制造能力的中国企业而言,此类软硬件组合正逐渐成为默认模式。对于正在评估该领域供应商的买家而言,这个展位引发的实际问题并非机器人是否在展会上看起来令人信服。 关键在于:供应商的软件层能否真正管理真实设施中全班次模式下的混合车队——包括那些预设演示路线刻意规避的复杂情况;以及该供应商是否拥有实际付费客户,正在无监督环境下运行该系统,而非仅为展会观众展示而安排的“摆设”客户。 Mininglamp和海康威视机器人提出了更引人深思的观点:在商业化具身人工智能市场的竞争中,胜负将取决于机器人上层的协调软件,而非执行器和抓取器本身。 对这一主张的下一次具体检验,不会是又一个展会展位,而是一家愿意公开其混合机器人车队在无人干预情况下运行了多少班次的具体设施,而这个数字正是接下来值得关注的重点。
本文仅供一般信息参考,不构成投资、采购或工程建议。引用的数据均来自上市公司声明和产品
截至发布之时的披露信息,如有变更,恕不另行通知。本分析综合了展会期间观察到的公司声明、产品演示及公开市场动态。










