
开源正成为机器人领域的默认基础设施
Intrinsic将其工业机器人平台开源,高通则同意收购MoveIt开发商PickNik,并承诺保持该平台的开源性质。这一连串举措在2026年ROSCon大会上形成双重冲击,彻底改变了每位机器人采购商所面临的供应商锁定局面。

开源正成为机器人领域的竞争利器
2026年9月在多伦多举行的ROSCon大会上,两项重大的机器人技术公告仅相隔一天相继发布。
9月22日,谷歌旗下机器人软件部门Intrinsic将其工业机器人平台的核心组件以“Intrinsic Core”之名开源,采用宽松的Apache 2.0许可证。
一天后,高通宣布达成协议,将收购广受欢迎的MoveIt运动规划框架的开发公司PickNik Inc.,并承诺保持MoveIt的开源性质。
乍看之下,这两项商业决策似乎截然不同。
但若仔细观察,它们指向同一个更广泛的趋势:在机器人领域,开源已不仅仅是一种开发理念,正日益成为一种竞争战略。
通向同一理念的两条不同路径
Intrinsic 于 2021 年从 Alphabet 的 X 登月实验室(moonshot lab)中脱胎而出,此后逐渐融入谷歌的核心组织架构。
PickNik 的发展历程则截然不同。该公司于 2015 年在科罗拉多州博尔德市成立,其业务发展以 MoveIt 为核心——这一运动规划框架源自机器人操作系统(ROS)生态系统。
这两家公司目前都还不是家喻户晓的品牌。
但它们的软件却出人意料地贴近现代机器人领域最重要的难题之一:教会机器如何感知环境,并安全、智能地在其中移动。
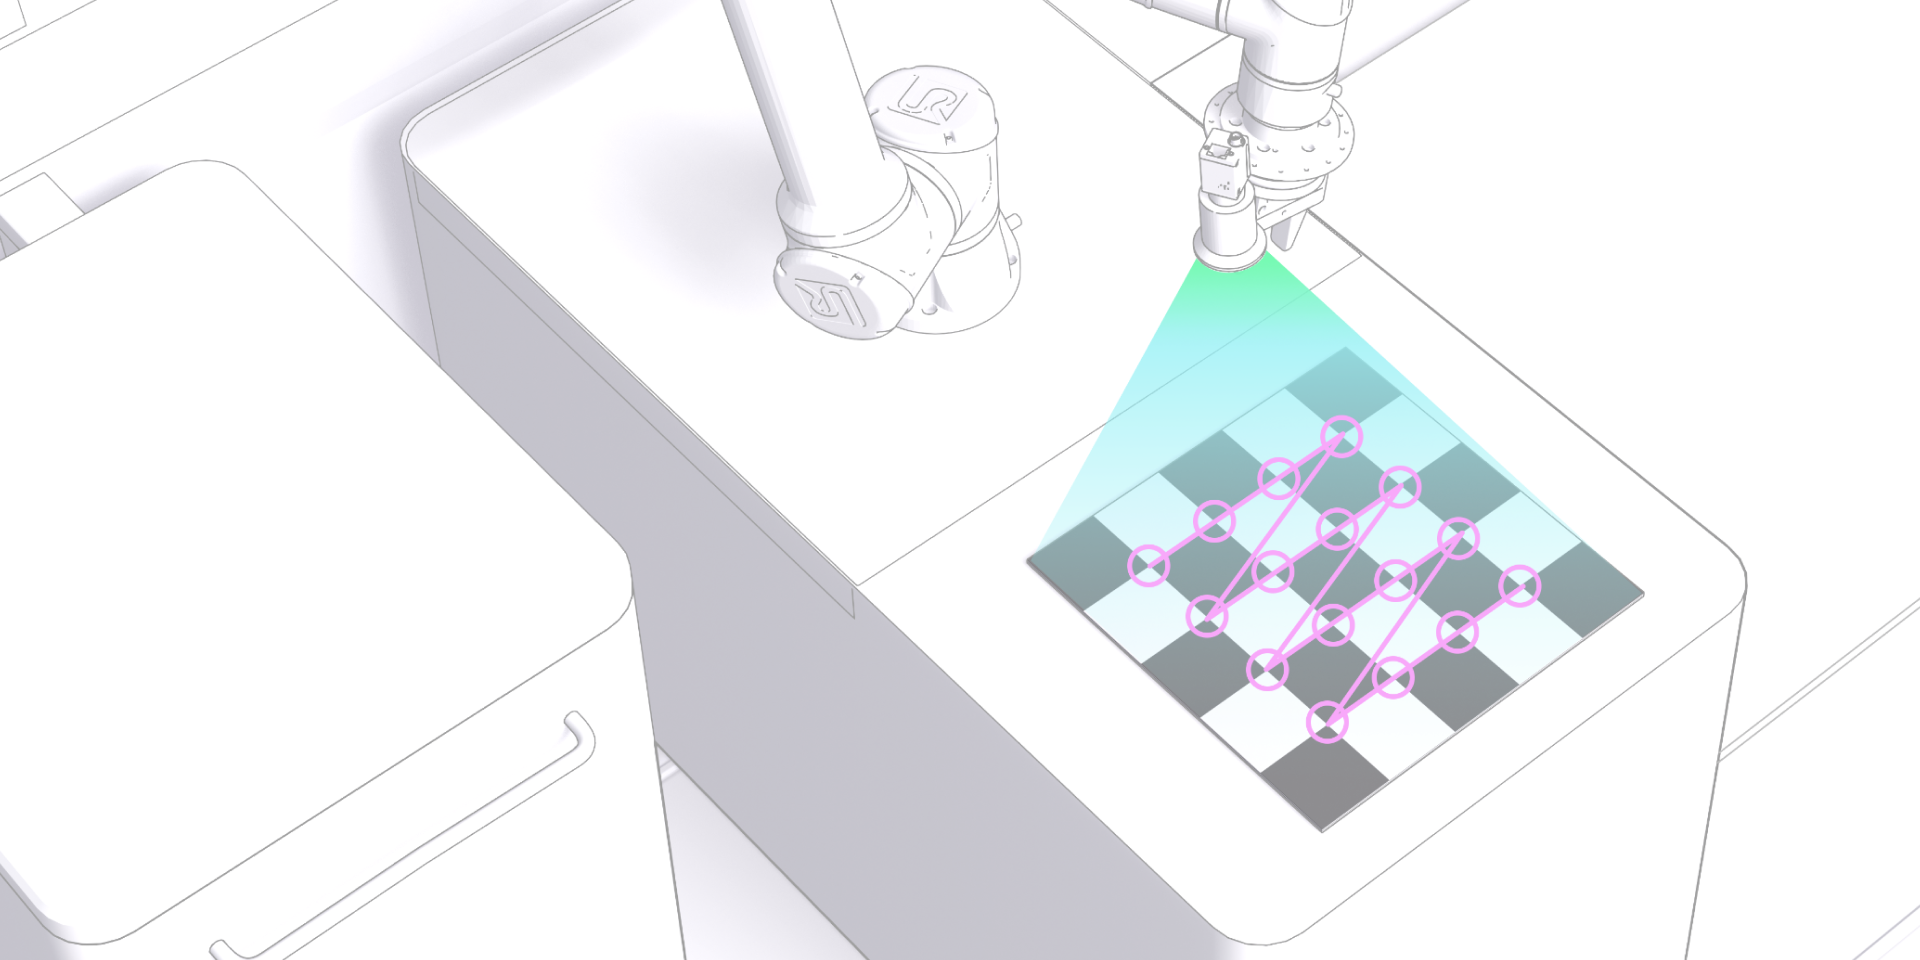
Intrinsic Core 包含实时机器人控制、6自由度姿态估计、自动无碰撞运动规划、基于传感器的抓取规划、仿真、摄像头校准以及支持的机器人手臂、抓手和摄像头的 ROS 驱动程序等技术。
Intrinsic 将此次发布定位为不仅是一个简化的教育工具包,更是源自其商业部署所采用的相同技术基础。
与此同时,该公司还推出了 Open
“机床上下料解决方案”是一款参考设计,旨在利用发那科(FANUC)和优傲(Universal Robots)等厂商的机器人手臂进行数控机床上下料作业。其意义不言而喻:开发人员和系统集成商现在可以在该技术栈的很大一部分基础上构建商用机器人系统,而无需支付传统的软件许可费。
高通的策略看似不同,但其背后的逻辑却相似。
高通并没有将此前封闭的机器人平台开源,而是收购了负责维护机器人领域现存最重要的开源项目之一的公司。
MoveIt 已成为 ROS 中的主要运动规划框架,应用范围从工业机械臂到研究平台、类人机器人和移动机械手。
高通已表示,MoveIt 将继续保持开源,同时将与其 Dragonwing 硬件平台进行更紧密的集成。
正如高通公司的纳库尔·杜加尔(Nakul Duggal)所言:“软件是将卓越硬件转化为卓越机器人的连接纽带。”
这一表态揭示了该战略的许多要点。
高通并不一定需要出售运动规划器本身。如果开发者使用 MoveIt 来构建基于高通硬件的机器人,那么这款开源软件就会成为生态系统的一部分,从而提升芯片的价值。
随后,Robotiq登场
当Robotiq进入这一领域后,这一格局变得更加引人入胜。
这家总部位于魁北克的夹爪制造商也在同一时期将其软件生态系统的部分内容开源,包括夹爪 SDK、由公司维护的 ROS 2 驱动程序以及更新的 Isaac Sim 资源。这些内容构成了该公司称为“Contact Core”的新软件层的一部分。
在几乎同一场会议期间,代表机器人技术栈中三个不同层级的公司都开始倾向于采用开源软件:
Intrinsic:
机器人控制、感知和运动软件。高通与PickNik:将计算硬件与开源运动规划相结合。
Robotiq:由开源软件支持的末端执行器硬件。
这些策略并不完全相同,也不一定意味着它们之间存在协调。
但综合来看,它们凸显了机器人公司对竞争优势的思考方式发生了一项重要转变。
有价值的资产可能不再仅仅是代码本身。
它可能是围绕代码形成的生态系统。
“开放”到底意味着什么?
这一区别很重要,因为“开源”在实践中可能有着截然不同的含义。
最简单地说,开源软件是在许可下提供其源代码,允许他人根据规定的条款进行检查、修改和再分发。
Intrinsic Core 使用 Apache 2.0 许可证,这是一种宽松的许可证,通常允许公司使用该代码构建商业产品,而无需公布其自身的修改内容。
这与供应商发布 SDK 或 API 却将底层运行时保持为专有软件的情况有本质区别。
因此,对于机器人买家和系统集成商而言,关键问题不仅仅在于:
“它是开源的吗?”
更好的问题应该是:
“系统的哪些部分实际上是开放的?”
请考虑以下三个方面。
1. 哪个层级是开放的?
供应商可能会发布接口和驱动程序,同时将控制、规划或感知系统保留为专有技术。
运营堆栈中真正以开放许可形式提供的部分越多,集成商潜在的灵活性就越大。
2. 哪些部分仍属商业性质?
开源软件并不意味着整个生态系统都是免费的。
企业仍可就技术支持、云托管、认证、硬件集成、部署工具等服务收取费用,
企业管理及专业服务。在许多情况下,这正是其商业模式。
3. 该项目发展到什么程度了?
GitHub 仓库公开发布并不意味着它自动具备投入生产环境的条件。
买家不应仅关注发布当天的热度,还应考察开发活跃度、贡献者、文档、硬件兼容性、问题解决情况以及实际部署情况等因素。
MoveIt 在 ROS 生态系统中已有十多年的历史。
相比之下,Intrinsic Core 是一个更新的公开项目。其长期的社区发展轨迹仍在形成之中。
在评估预计将持续运行多年的技术时,这一差异至关重要。
开源改变了供应商锁定的格局
这一趋势带来的最大影响之一就是供应商锁定。
传统的垂直整合机器人平台能够将硬件、运行时软件、仿真工具和开发工具紧密连接起来。
这种方法有其优势。集成可能更轻松,组件可以协同优化,客户可能只需一个供应商负责整个技术栈。
但这也可能造成依赖。
一旦制造商围绕专有工具构建了生产工作流,更换平台就会变得成本高昂。
开源组件改变了这种计算方式。
如果控制、运动规划、驱动程序和其他基础软件可以被检查、修改或分叉,客户就有可能获得更大的自由度,可以更换硬件供应商、与不同的集成商合作或独立维护系统。
这并不意味着开放平台就必然优于垂直整合平台。
相反,它为采购决策增添了另一个维度。
买家不再仅评估功能、性能和价格。
他们可能还需要问:
这种架构在未来能提供多少灵活性
维护?当预计一台机器人将在工厂车间运行五、十甚至十五年时,这个问题就显得尤为重要。
开源并不能消除锁定效应
这里有一个重要的注意事项。
发布代码并不能消除所有形式的依赖。
一个开源的机器人技术栈仍然可能在很大程度上依赖于专有硬件、云基础设施、认证计划、托管仿真服务或供应商专有的工具。
此外,能够访问源代码与拥有一个能够维护源代码的活跃组织之间也存在根本区别。
今天根据 Apache 2.0 协议发布的代码,不能简单地从那些已经根据该条款获得代码的人手中收回。
但未来的开发可能会朝不同的方向发展。
一家公司可以保持当前平台的开放性,同时将未来的功能纳入商业服务。高级 AI 规划、车队管理、云仿真或专用硬件加速,都有可能成为围绕着原本开放的核心的商业层。
这本身并不是问题。可持续的开源项目通常需要可行的商业模式。
但买家应清楚这些界限究竟在哪里。
数据同样值得关注。
校准数据归谁所有?
谁控制部署日志?
车队遥测数据存储在哪里?
这些数据能否迁移到其他平台?
这些问题最终可能与软件许可同样重要。
GitHub 是尽职调查的起点,而非终点
对于正在评估这些平台的公司而言,开源代码库应被视为技术尽职调查的起点。
查看贡献者信息。
观察项目更新的频率。
看看开发是否公开进行。
查看问题和安全漏洞的处理速度。
查看是否有多个
各组织是否都做出了贡献,还是说几乎所有的开发工作仍然都来自单一供应商。也许最重要的是,询问该供应商,其未来路线图中的哪些部分预计将保持开源。
一个健康的开源机器人项目绝不仅仅是可下载的代码。
它是一个充满活力的生态系统。
更宏大的机器人战略
Intrinsic、高通和 Robotiq 的公告表明,一些主要参与者越来越将开源软件视为一种能够强化其商业模式的工具,而不是与其商业模式相冲突的东西。
对于芯片制造商而言,开源软件可以鼓励开发者在其硬件基础上进行开发。
对于机器人平台公司而言,它可以吸引系统集成商和制造商。
对于零部件制造商而言,它能使硬件更易于被采用。
由此,盈利机会便向外延伸——从对软件的每一行代码收取使用费,转向围绕开放基础架构销售硬件、服务、集成、支持、云基础设施或专业能力。
这种模式在其他技术领域早已司空见惯。
机器人技术现在可能正在朝着同一方向进一步发展。
这可能会改变下一代机器人平台面临的一个重要问题。
竞争可能不再仅仅在于谁拥有最好的机器人技术栈。
越来越明显的是,竞争可能还取决于谁能围绕这一技术构建最强大的生态系统。
本文综合了Intrinsic和高通公司的公开披露信息,以及围绕其2026年9月ROSCon大会公告的行业报道。本文仅供一般信息参考,不构成投资、财务或法律建议。
封面图片来源:Intrinsic











