
ジェネラリスト型ロボットの現実検証:RoboDojoベンチマークが明らかにする「身体を持つAI」の実態
新たに公開された「RoboDojo」ベンチマークは、現在の汎用ロボット操作モデルの厳しい実態を浮き彫りにしており、成功率が1桁にとどまっていることや、実用化可能な体性AIの実現に向けた業界のスケジュールが厳しいものであることを明らかにしている。
長年にわたり、ロボット産業は、心地よく、かつ非常に視覚的な幻想の下で運営されてきました。各社は、ヒューマノイドロボットが洗濯物を畳んだり、物を仕分けたり、コーヒーを淹れたりする様子を捉えた、印象的で大幅に編集された動画を日常的に公開しており、汎用的なロボットの操作技術が、まもなく広く商用化される段階にあるかのような印象を与えています。 投資家も一般の人々もこうしたデモンストレーションに魅了され、物理的な形態を帯びた汎用人工知能(AGI)の登場が間近であると約束するスタートアップ企業に資金を注ぎ込んできた。しかし、その根底にある評価手法を詳しく見てみると、テスト環境は断片的で、しばしば甘めの基準で評価されていることが明らかになる。マーケティングの美辞麗句を剥ぎ取った現実としては、現在のモデルは依然として、信頼性、汎用性、実用化の観点から程遠い状態にある。 新たに導入された厳格なテスト基準により、我々がまだどれほど遠くまで行かなければならないかが正確に数値化され、その数値は業界全体に対する厳しい警鐘となっている。
「RoboDojoベンチマーク」とは何か?
RoboDojoは、汎用的なロボット操作ポリシーの包括的な評価を目的として設計された、シミュレーションと実世界環境を統合したベンチマークです。2026年7月に公開されたこのベンチマークは、3種類の異なるロボット形態を用いて、42のシミュレーション課題と18の実世界課題でモデルを評価し、具現化AIの進捗を正確に測定するための標準化されたフレームワークを提供します。
リリースに関する主な事実
2026年7月初旬、世界トップクラスの大学に所属する研究者による大規模な連合が、ロボティクスコミュニティにRoboDojoを発表した。 基礎となる研究論文は2026年7月5日にarXivに投稿され、2026年7月8日に詳細なレポートが公開されたことを受け、このプロジェクトは産業界からさらに大きな注目を集めることとなった。このベンチマークは、30の代表的なロボット操作ポリシーを統合・評価し、現在の最先端技術の広範な評価を提供している。 テスト対象となったモデルには、Hy-Embodied-0.5-VLA、Spatial Forcing、Pi_05、X-VLA、X-WAM、Xiaomi-Robotics-0、StarVLA、GigaWorld-Policyなど、著名なものが含まれています。
GalaxeaVLA、およびLingBot-VLA。これらの評価から得られた主な結果は厳しいものであり、業界で広く流布している楽観的な見解に真っ向から異議を唱えるものである。シミュレーション環境において、最も優れた性能を示したモデル「Hy-Embodied-0.5-VLA」でさえ、平均成功率はわずか8.80%にとどまった。 実世界でのテスト段階において、ある単一の情報源による報告では、最良のモデルであるπ0.5が12.8%の成功率に達したとされている。 これらの数値を客観的に捉えるために、同レポートでは、人間の専門家が実世界では100%、シミュレーションでは76.03%の成功率を達成していると指摘している。AIモデルの成功率が1桁台や低い2桁台にとどまっていることは、現在の能力と、実用段階にある汎用ロボットに求められる要件との間に、大きな隔たりがあることを浮き彫りにしている。
具現化AIにおける「進歩」の幻想
ロボット工学分野は、長年にわたり測定上の問題に悩まされてきた。人工知能の進歩は通常、厳格で標準化されたベンチマークによって推進される。自然言語処理分野では、MMLUやHumanEvalといったベンチマークが明確な目標を提供し、急速な反復と改善を牽引してきた。しかし、ロボット工学分野における評価は、歴史的にサイロ化され、一貫性に欠け、過学習に陥りやすい傾向があった。
多くの研究チームや企業は、独自のテスト環境や、機能のごく一部しか評価しないベンチマークに依存してきた。一般的な慣行として、物理法則を単純化し、予期せぬ変数を排除できるシミュレーション環境でのみモデルをテストすることが行われてきた。 あるいは、実世界でのテストであっても、物体を正確な開始位置に配置し、照明を綿密に制御するなど、制約の厳しい実験室環境で行われることが多々あります。ロボットがこうした特定の、あらかじめ練習されたシナリオで成功を収めると、その成功を一般的な能力にまで容易に一般化してしまいがちです。
この断片的なアプローチは、急速な進歩という錯覚を生み出してきた。もしすべての企業が独自の物差しで成功を測るなら、誰もが「競争に勝っている」と主張できることになる。RoboDojoはこの状況を一変させる。
このダイナミクスに対し、幅広いタスクやロボット形態にわたって汎用的なロボット操作ポリシーを評価する、シミュレーションと実環境を統合したベンチマークを導入します。RoboDojoは、モデルにシミュレーション環境と実環境の両方、かつ異なる種類のロボットハードウェア上で動作することを強制することで、過学習による優位性を排除し、現在の技術の真のベースラインを明らかにします。評価軸の分解
成功率がこれほど低い理由を理解するには、RoboDojoが評価する具体的な次元を検証する必要があります。シミュレーションベンチマークは、ロボット操作の5つの重要な領域をテストするように設計されており、それぞれが実世界での展開における基本的な要件を表しています。
まず、「汎化能力」は、学習中に遭遇しなかった新しい物体、環境、タスクに対処するモデルの能力をテストするものです。 真の汎用ロボットは、これまで見たことのないキッチンでも動作し、さまざまな形状やサイズの調理器具を操作できなければなりません。RoboDojoでの低得点は、現在のモデルが学習分布の外に出ると著しく苦戦していることを示しています。
第二に、「記憶」は、ロボットが情報を長期にわたり保持し、それを将来の行動に活かせるかどうかを評価する。例えば、ロボットが道具を探すために引き出しを開けた場合、後で再びその道具が必要になったときに、引き出しが開いていることや道具の場所を覚えていなければならない。現在のポリシーには、複雑で多段階のタスクに必要な持続的な記憶機能が欠けていることが多い。
第三に、精度(precision)は、ペグを穴に差し込んだり、壊さずに繊細な物体を把持したりするなど、微細な運動技能を必要とするタスクにおいて極めて重要です。大規模なビジョン・言語・アクションモデルは高レベルのコマンドを理解するのは得意ですが、それらのコマンドをミリメートル単位の精度で物理的な動作に変換することは、依然として大きな課題となっています。
第四に、長期にわたる実行では、長期間にわたり一連の相互依存する動作を必要とするタスクを完了するロボットの能力が試される。
コーヒーを1杯淹れるには、マグカップを用意し、それをコーヒーマシンの下に置き、ポッドをセットし、ボタンを押すという一連の作業が必要です。どのステップで1つでも失敗すると、タスク全体が失敗となります。長期にわたるエラーの累積確率が、全体的な成功率が低い主な理由となっています。最後に、オープンボキャブラリーによる指示の評価では、ロボットが自然で構造化されていない言語で表現された命令を理解し、実行できるかどうかが検証されます。 あらかじめプログラムされたコマンドに頼るのではなく、ロボットは多様な表現からユーザーの意図を解釈しなければなりません。大規模言語モデルによってこの能力は向上しましたが、その言語的理解を物理的な行動に結びつけることは、依然として未解決の問題です。
製品化スケジュールの現実検証
RoboDojoベンチマークが示唆する意味は、単なる学術的な好奇心の域をはるかに超えており、身体を持つAIの商用化スケジュールに直接的な影響を及ぼします。過去2年間、業界では、大規模言語モデルとロボット制御システムの統合によって操作の問題が急速に解決され、家庭や工場での汎用ロボットの導入が間近に迫っているとの見方が主流でした。
RoboDojoのデータは、このスケジュールに対して必要な修正を提示している。 シミュレーションでの成功率が8.80%、実世界での成功率が12.8%と報告されていることは、現在のモデルがまだ基礎研究の初期段階にあり、製品化の最終段階には至っていないことを示している。このベンチマークの結果は、現在のモデルが、信頼性が高く、汎用性があり、実用可能な汎用ロボットの操作にはまだ程遠いことを示している。
つまり、実用段階にある汎用ロボットの実現には、依然としてかなりの距離があるということだ。今後1~2年以内に、消費者向けの自律型汎用ヒューマノイドロボットを提供すると約束している企業は、残された技術的課題を過小評価している可能性が高い。商用化への道筋には、モデルアーキテクチャ、データ収集、そして物理的な側面における根本的なブレークスルーが必要となるだろう。
既存のアプローチを単に拡大するのではなく、論理的な根拠に基づいたアプローチ。評価フレームワークの標準化
RoboDojoが登場する以前、業界ではそれぞれ独自の長所と限界を持つ、寄せ集めのようなベンチマークに依存していた。この状況を理解することは、新たな統一基準の貢献を評価する上で極めて重要である。
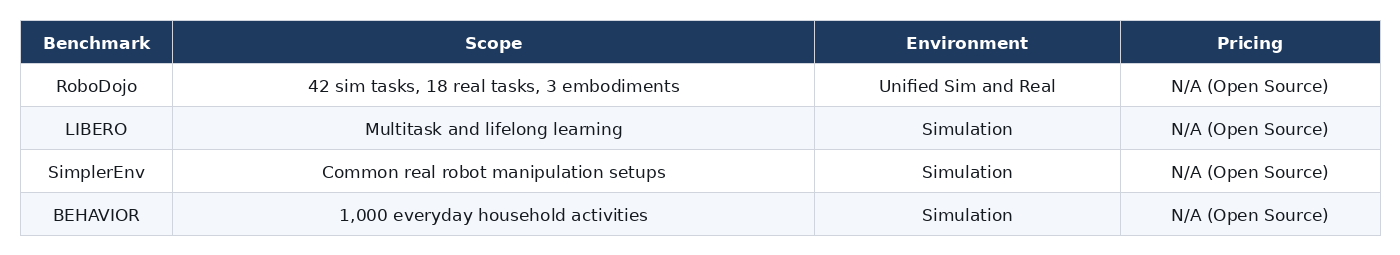
既存のベンチマークは、汎用的なロボットの操作ポリシーを体系的に評価する点で、しばしば限界がありました。それらは単純なタスクに依存することが多く、通常はシミュレーションのみ、あるいは実環境のみで行われています。 例えば、LIBEROは、マルチタスクおよび生涯学習におけるロボット学習問題での知識移転を研究するために特別に設計された、高く評価されているベンチマークである。その特定の焦点においては価値があるものの、その運用は完全にシミュレーション内で行われる。
同様に、SimplerEnvは、一般的な実ロボット操作セットアップ向けのオープンソースのシミュレーション評価環境スイートを提供している。研究者が標準化された仮想環境でポリシーをテストする上で重要な役割を果たしてきたが、物理的なハードウェアとの橋渡しにはなっていない。 BEHAVIORは、1,000種類の日常的な家庭内活動を含む、人間中心のロボティクス向けのもう一つの包括的なシミュレーションベンチマークである。その規模は印象的だが、これもまた仮想世界に限定されている。
RoboDojoの主な革新点は、その統一的なアプローチにあります。3種類のロボット形態にわたり、42のシミュレーション課題と18の実世界課題を提供することで、モデルに対し、両方の領域でその能力を証明することを求めています。 この二重の要件は不可欠である。なぜなら、シミュレーションでの成功が実世界での成功に直接つながることはめったになく、この現象は「シミュレーションと現実のギャップ(sim-to-real gap)」として知られているからだ。両方を同時に測定することで、RoboDojoはモデルの真の有用性についてはるかに正確な全体像を提供する。
ベンチマークの現状比較
 戦略的調達と
導入に関する考慮事項ロボット操作プラットフォームを評価するエンジニアリングリーダー、調達担当者、ベンチャーキャピタリストにとって、RoboDojoの結果は極めて重要な現実検証の材料となります。ベンダーが「高い成功率」や「完璧なデモ動画」を提示してきた場合、それらの指標が、隔離された過学習環境下で達成されたものなのか、それともRoboDojoのような厳格かつ統一されたベンチマークに基づいて達成されたものなのかを問うことが不可欠です。 汎用的なシミュレーションタスクにおける成功率が1桁にとどまっていることは、現在のビジョン・言語・アクションモデルが、実稼働環境で確実に機能するためには、大幅なカスタマイズ、制約のある環境、および現場に特化した広範なトレーニングを必要としていることを示唆している。
組織は、それに応じて導入スケジュールと予算を調整すべきである。箱から出してすぐに使える汎用機能に依存するのは時期尚早であり、重大な運用リスクを伴う。その代わりに、戦略的な投資は、堅牢なデータ収集、効率的な微調整パイプライン、およびエッジケースに対処するための明確な道筋を提供するプラットフォームに焦点を当てるべきである。 自律的なオープンボキャブラリ操作への道のりは反復的なものであり、継続的な検証が不可欠であることを認識することが、持続可能なロボティクスプログラムを構築する上で不可欠である。
ベンチマークに関する専門家の見解
「RoboDojoの導入は、業界に汎用的な操作の現状と向き合うことを強いるものであり、厳選されたデモンストレーションの華やかさを剥ぎ取り、現在の技術の最前線を定義する、成功率が1桁台という生々しい現実を露呈させている」と、あるロボット産業アナリストは指摘する。 このレベルの透明性こそが、この分野がハイプサイクルを乗り越え、物理的な相互作用における困難で華やかさのない問題の解決に注力するために必要なものである。
RoboDojoを支える協働の力
RoboDojo ほど包括的なベンチマークの構築には、個々の研究機関の能力を超えるリソースと専門知識が必要です。そのため、このプロジェクトは巨大な共同研究となっています。
世界中の主要な学術機関の研究者たちの中から。この研究チームの構成は、香港大学MMLab、カリフォルニア大学バークレー校、清華大学、北京大学、スタンフォード大学、マサチューセッツ工科大学(MIT)、ノースカロライナ大学チャペルヒル校、プリンストン大学、カーネギーメロン大学、シンガポール国立大学、南洋理工大学、香港中文大学、 インペリアル・カレッジ・ロンドン、上海交通大学、ノースウェスタン大学、香港科技大学(広州)、浙江大学、イェール大学の研究者たちが参加しており、グローバルな取り組みであることを示しています。
このイニシアチブを牽引する主要メンバーには、香港大学MMLabの陳天星氏、北京大学の陳悦氏に加え、李子軒氏、唐俊元氏、蘇凱倫氏、呂浩然氏、万偉傑氏、陳百軍氏、劉松玲氏が名を連ねています。 このチームは、以前「RoboTwin」シリーズのベンチマークを開発した実績があり、本プロジェクトに豊富な経験を活かしている。彼らの先行研究である「RoboTwin 2.0」は、両手ロボット操作におけるデータ生成とベンチマークのためのスケーラブルなフレームワークとして機能し、「RoboDojo」で実現されたより広範なシミュレーションと実機を組み合わせたアプローチの基礎を築いた。
この共同研究の規模は、この課題の難しさを如実に物語っている。物理的なセットアップの構築、シミュレーション環境の設計、30種類の異なる操作ポリシーの統合、そして評価の実行には、途方もない調整作業が必要となる。このベンチマークの構築に18のトップクラスの大学が関わったという事実は、個々の企業が単独で客観的な評価基準を作成することに苦戦してきた理由を如実に示している。
ロボット産業が汎用ロボットの実現に向けて前進し続ける中、RoboDojoのようなベンチマークこそが、進歩の真の物差しとなるでしょう。 こうしたベンチマークは、進歩を正確に測定し、現行モデルの欠点を特定するために必要な、標準化され、再現性があり、包括的な評価フレームワークを提供する。これらの厳格なテストにおける成功率が一桁台から抜け出すまでは、実用可能な汎用ロボットの夢は
依然として未来の域を出ない。出典
1. RoboDojoベンチマークプロジェクトページ:https://robodojo-benchmark.com/
2. RoboDojoに関する論文(arXiv 2607.04434):https://arxiv.org/abs/2607.04434
3. RoboDojo GitHubリポジトリ:https://github.com/robodojo-benchmark/RoboDojo
4. ベンチマーク結果に関する36Krの分析(中国語):https://36kr.com/p/3886887316500745
5. RoboTwin プロジェクトページ: https://robotwin-platform.github.io/
6. LIBEROベンチマークのプロジェクトページ: https://libero-project.github.io/main.html
7. SimplerEnv プロジェクトページ:https://simpler-env.github.io/
8. スタンフォード大学 BEHAVIOR ベンチマーク:https://behavior.stanford.edu/index.html











