
ヒューマノイドロボットの商用化は、中核コンポーネントの統合試験の段階へと移行しつつある
「世界人工知能会議(WAIC)2026」フォーラムでは、ヒューマノイドの商用化が、減速機、サーボシステム、高精度なハンド、センサー、コントローラー、およびコネクターの統合にどのように依存しているかが強調されている。
ヒューマノイドプロトタイプのスケールアップを左右する統合上の依存関係とは何か?
2026年7月19日、IMRoboticと世界人工知能会議(WAIC)委員会事務局は、上海エキスポのトンプソン・上海にて、「具現化されたヒューマノイドロボットの未来とコアコンポーネントのインテリジェントなアップグレード」と題したフォーラムを開催した。 このイベントでは、ヒューマノイドプロトタイプのスケールアップには、コアコンポーネントを連携した展開スタックとして扱う必要があることが明らかになった。
統合リスクを軸に構成されたフォーラムの議題
ロボット産業は、単体のプロトタイプ開発から、量産や実環境での導入という厳格な要求へと、根本的な転換期を迎えています。WAIC 2026フォーラムは、この変化し続ける環境を明確に浮き彫りにしました。議題では、減速機、サーボシステム、巧みなハンド、センサー、コントローラー、コネクターが、連携した導入スタックの一部として扱われました。 このアプローチは、ヒューマノイドロボットの成功が、これらの多様な要素のシームレスな統合にかかっていることを浮き彫りにしている。「具現化された知能のグローバルな技術革新と応用に関するホワイトペーパー」がフォーラムで正式に発表され、この転換が強調された。
予定されていたセッションでは、伝統的な調理器具メーカーであるASDの子会社であり、産業用、消費者向けサービス、およびキッチンシーン向けのヒューマノイドロボットに注力するASD Robotsが、実環境での商用展開にのみ焦点を当てることを強調した。 モーター制御やマイクロコントローラーなど、ヒューマノイドロボット向けソリューションを提供する世界的な半導体メーカーであるインフィニオンは、半導体ソリューションを活用したヒューマノイドロボット向けフルスタックの構築について発表を行った。SLAMTECもこのフォーラムに参加し、
エコシステム連携。このフォーラムでは、ヒューマノイドロボットの商用化を、単なる人工知能の課題としてだけでなく、ハードウェア工学およびサプライチェーンにおける重大な課題として位置づけた。注目すべき洞察:ヒューマノイドロボットの生産拡大は、システム統合の問題である。なぜなら、インターフェース、制御、電源、センシング、組み立てが連携して初めて、各コンポーネントの性能が実用的な価値を持つようになるからだ。
この現実は、実証段階から量産段階への移行の重要性を浮き彫りにしている。
運動と駆動の基礎
関節モジュールとサーボシステムは、ヒューマノイドロボットの駆動と動作の基礎となる要素です。これらは制御信号を物理的な動きに変換する役割を担っており、出力、精度、効率の微妙なバランスが求められます。 WAIC 2026フォーラムの議題では、信頼性が高くダイナミックな動きを実現する上で、これらのコンポーネントが果たす重要な役割が強調されている。しかし、商用化への道のりは課題に満ちている。信頼性の不足や精度の低下は、対処しなければならない重大な故障モードである。これらの問題は、機械的な摩耗、熱管理の問題、あるいは制御アルゴリズムの限界に起因する可能性がある。
関節モジュールとサーボシステムの相互依存性は特に高い。これらが効果的に機能するためには、コントローラや電源システムとの緊密な統合が不可欠である。応答性が高く安定した動作を確保するためには、コントローラとサーボ間の通信遅延を最小限に抑える必要がある。 電力供給システムは、過酷なタスクに伴う動的負荷に対応できる能力を備えている必要があります。この分野における採用動向は、民主化と標準化への明確な推進力を示しています。業界が成熟するにつれ、統合を簡素化し、コストを削減できる標準化されたインターフェースやモジュール式設計へのニーズが高まっています。この傾向は、
部品サプライヤーからなるより広範なエコシステムを構築し、ヒューマノイドロボットの開発を加速させる。操作機能への架け橋
器用な手は、ヒューマノイドロボットにおいて最も要求が厳しく、かつ極めて重要な構成要素の一つである。これらは、物理世界との操作や相互作用に不可欠であり、これまで人間のみが担っていたタスクをロボットが遂行することを可能にする。WAIC 2026フォーラムの議題は、ヒューマノイドロボットの新たな応用を可能にする上で、器用な手が持つ重要性を強調している。 しかし、人間のような器用さを実現することは、依然として大きな課題である。精度の不足や耐久性の問題は、よくある失敗要因だ。完全に可動する手を構成するために必要な複雑な機械設計と膨大な数のアクチュエータは、摩耗や損傷を受けやすい。
器用な手の統合における依存性は、機械的・電気的な接続だけにとどまらない。それはデータフライホイールやマルチモーダル知覚に大きく依存している。物体を効果的に操作するためには、ロボットは視覚、触覚、固有受容感覚を通じて環境を認識できなければならない。この感覚データは、手の把持や動きを調整するためにリアルタイムで処理されなければならない。 この分野における導入の兆しは、特定のデータ収集ソリューション・マトリックスの開発にある。企業は、巧みな操作を制御する機械学習モデルを訓練するために、高品質なデータの収集にますます注力している。このデータ駆動型のアプローチは、構造化されていない環境におけるヒューマノイドハンドの堅牢性と適応性を向上させるために不可欠である。
操作の「頭脳」
半導体とコントローラは、ヒューマノイドロボットの処理および制御の中核を成しています。これらは、高度なアルゴリズムの実行、センサー入力の管理、そしてシステム全体の動作の調整を担っています。 WAIC 2026フォーラムの議題では、ヒューマノイドロボットのフルスタックアーキテクチャにおけるこれらのコンポーネントの基盤的な役割が強調されています。ロボットの自律性と能力が高まるにつれ、その処理能力に対する要求は飛躍的に増加しています。処理のボトルネックやレイテンシは、ロボットの性能や安全性を損なう可能性のある重大な障害要因です。半導体とコントローラの統合への依存度は絶対的です。これらはフルスタックアーキテクチャの基盤であり、高レベルの認知機能と低レベルの運動制御を結びつけています。通信アーキテクチャは、最小限のレイテンシで膨大な量のデータを処理できるように設計されなければなりません。この分野における採用の兆しは、主要プロバイダーによる専用のフルスタックソリューションの登場です。 各社は、具現化された人工知能(AI)の独自の要件に最適化された専用チップやコンピューティングプラットフォームを開発している。これらの統合ソリューションは、開発の効率化、性能の向上、そしてヒューマノイドロボットシステムの総コスト削減を目的としている。
信頼性の陰の立役者
ヒューマノイドロボットに関する議論では、コネクタはしばしば見過ごされがちですが、物理的および電気的な接続において極めて重要な役割を果たしています。コネクタは、システムのさまざまなコンポーネント間の電力とデータの信頼性の高い伝送を保証します。WAIC 2026フォーラムの議題では、コネクタが生産規模の拡大を可能にする具体的な要素として挙げられています。高度に統合された
ヒューマノイドロボットのようなシステムでは、たった1つのコネクタの不具合が致命的な故障につながる可能性があります。コネクタに関連する主な故障モードは、構造的破損と信号損失です。これらの問題は、振動、機械的ストレス、あるいは環境要因によって引き起こされる可能性があります。プロトタイプから量産への移行において、コネクタの統合における信頼性は極めて重要です。組立プロセスは堅牢かつ再現性が高くなければならず、そのためには取り付けが容易で信頼性の高いコネクタが求められます。コネクタが量産化を可能にする重要な要素として認識されることが、その採用の合図となります。 メーカーが生産量の拡大を進めるにつれ、ヒューマノイドロボットの過酷な環境向けに設計された専用コネクタへの需要が高まるでしょう。これには、大電流に耐え、確実なデータ伝送を実現し、動的な動きに伴う物理的ストレスに耐えうるコネクタが含まれます。
主要コンポーネントカテゴリーの比較
以下の表は、WAIC 2026フォーラムで議論された主要コンポーネントカテゴリの比較を示しており、その機能、故障モード、統合上の依存関係、および採用の兆候について詳述しています。
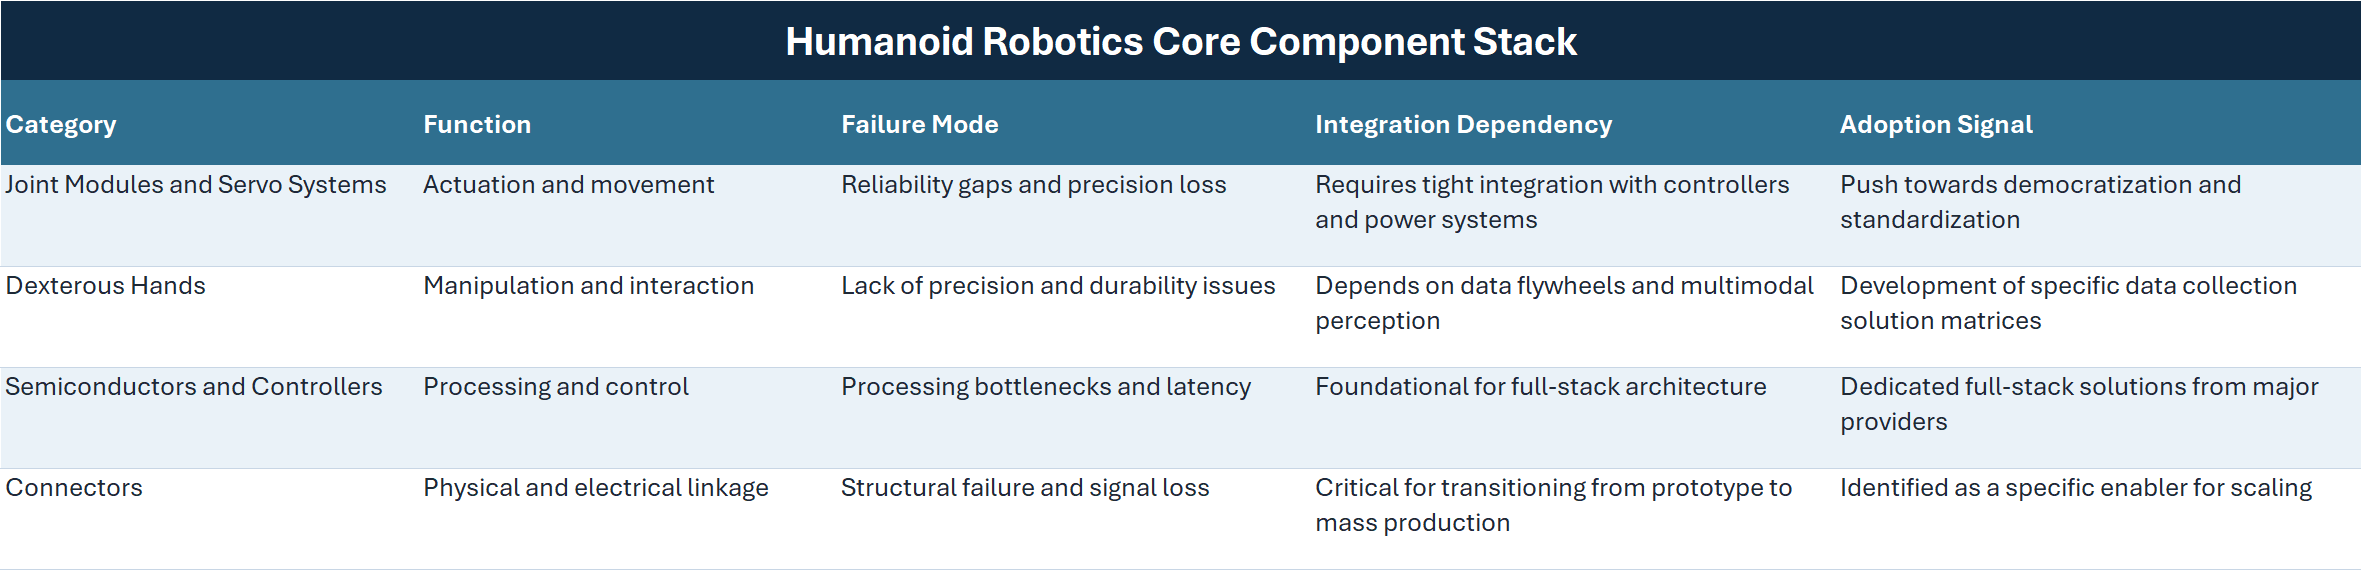
この表は、公式アジェンダで議論されたコンポーネントの機能と統合上の依存関係をまとめたものです。サプライヤーのランキングや生産量については記載していません。
ヒューマノイドの商用化に向けた道筋
ヒューマノイドロボットの商用化は、高度な人工知能モデルの開発をはるかに超えた、多層的な課題である。これには、ハードウェアエンジニアリング、サプライチェーン管理、およびシステム統合に対する深い理解が求められる。WAIC 2026フォーラムは、現在の状況に関する貴重な洞察を提供している。
業界と、中核となるコンポーネントが果たす極めて重要な役割。減速機、サーボシステム、巧みなハンド、センサー、コントローラー、コネクターを、連携した導入スタックとして扱うことで、業界は量産や実環境での導入という厳しい課題への取り組みを開始することができる。ヒューマノイドロボットの成功は、メーカーがこれらの多様なコンポーネントを、信頼性が高く、効率的で、コスト効率に優れたシステムに統合できるかどうかにかかっている。これには、コンポーネントサプライヤーからシステムインテグレーター、エンドユーザーに至るまで、サプライチェーン全体にわたる協調的な取り組みが求められる。 業界が成熟し続けるにつれ、中核となるコンポーネント技術において、さらなる標準化、モジュール化、そしてイノベーションが進むことが予想されます。こうした進歩は、ヒューマノイドロボットの潜在能力を最大限に引き出し、業界を前進させるために不可欠となるでしょう。
統合の課題についてさらに掘り下げる
これらのコアコンポーネントの統合は、単にそれらを接続するだけの問題ではありません。そこには、厳しい技術的なトレードオフと、システムレベルのダイナミクスに対する深い理解が求められます。例えば、特定のサーボシステムの選択は、ロボット全体の電力要件や熱管理戦略を決定づけることになります。 同様に、器用なハンドの選択は、知覚システムの設計やメインコントローラにかかる計算負荷に影響を与えます。こうした相互依存関係には、各コンポーネントがロボットの全体的な性能や信頼性に与える影響を考慮したシステムエンジニアリング的アプローチが求められます。
ソフトウェアアーキテクチャは、ハードウェアコンポーネントの特定の特性に対応できるよう設計されなければなりません。制御アルゴリズムはアクチュエータの動特性に合わせて調整され、知覚モデルはセンサーに合わせて較正されなければなりません。このハードウェアとソフトウェアの緊密な結合こそが、エンボディッド・インテリジェンスの決定的な特徴なのです。
人工知能。これには、機械設計、電気工学、制御システム、コンピュータサイエンスの専門知識を持つ、多分野にわたるエンジニアチームが必要です。WAIC 2026フォーラムの議題では、ヒューマノイドの商用化に伴う課題に取り組むため、ロボティクス・エコシステム全体の専門家を一堂に集める、こうした協調的なアプローチの必要性が強調されています。製造上のボトルネックの解消
ヒューマノイドロボットの生産規模拡大は、解決すべき重大なボトルネックです。これらの高度に統合されたシステムの製造プロセスは、現在、手作業が多く、時間を要するものです。量産を実現するためには、メーカーは自動組立プロセスを開発し、主要部品のための強固なサプライチェーンを確立する必要があります。 WAIC 2026フォーラムの議題では、効率的な組み立てと試験を可能にするコネクタやその他の部品の重要性が強調されている。標準化されたインターフェースやモジュール式設計の開発も、製造プロセスの合理化において極めて重要な役割を果たすだろう。
導入されるロボットの信頼性と安全性を確保するためには、厳格な品質管理プロセスが不可欠です。これには、高度な試験・検査技術に加え、包括的なトレーサビリティシステムが必要となります。プロトタイプから量産への移行は、ヒューマノイドロボットの商用化において極めて重要な段階であり、製造インフラと専門知識への多大な投資が求められます。 WAIC 2026フォーラムで共有された知見は、この困難な移行を乗り切り、拡張性と持続可能性を兼ね備えたヒューマノイドロボット産業の基盤を築くためのロードマップとなる。
本分析は、各企業の発表内容と公開市場での動向を総合的にまとめたものです。
画像提供:IMRoboticおよびWAIC委員会事務局
免責事項:本記事は
本資料は情報提供のみを目的としており、投資、法律、技術、またはビジネスに関する助言を構成するものではありません。本資料は、2026年7月19日時点で入手可能な、検証済みの一次資料をまとめたものです。製品の仕様、イベントのスケジュール、ベンチマーク、および性能に関する主張については、引き続き独立した検証の対象となります。読者は、商業的または技術的な決定を行う前に、自ら十分な調査を行う必要があります。











