
北京での決勝戦で、350体のヒューマノイドロボットが初の真の自律性テストに挑む
北京で開催された中国のヒューマノイドロボット大会「CRAIC」の全国決勝には、213の大学チームと350台のロボットが参加し、リモートコントロールを用いずに行われる初のフルサイズ大会として、産業用タスクと言語モデル駆動型の対話に重点が置かれた。この変化は、学術的な展示の場から、実産業現場で即戦力となる具現化AIの人材を育成する全国的な人材育成の枠組みへの転換を示している。
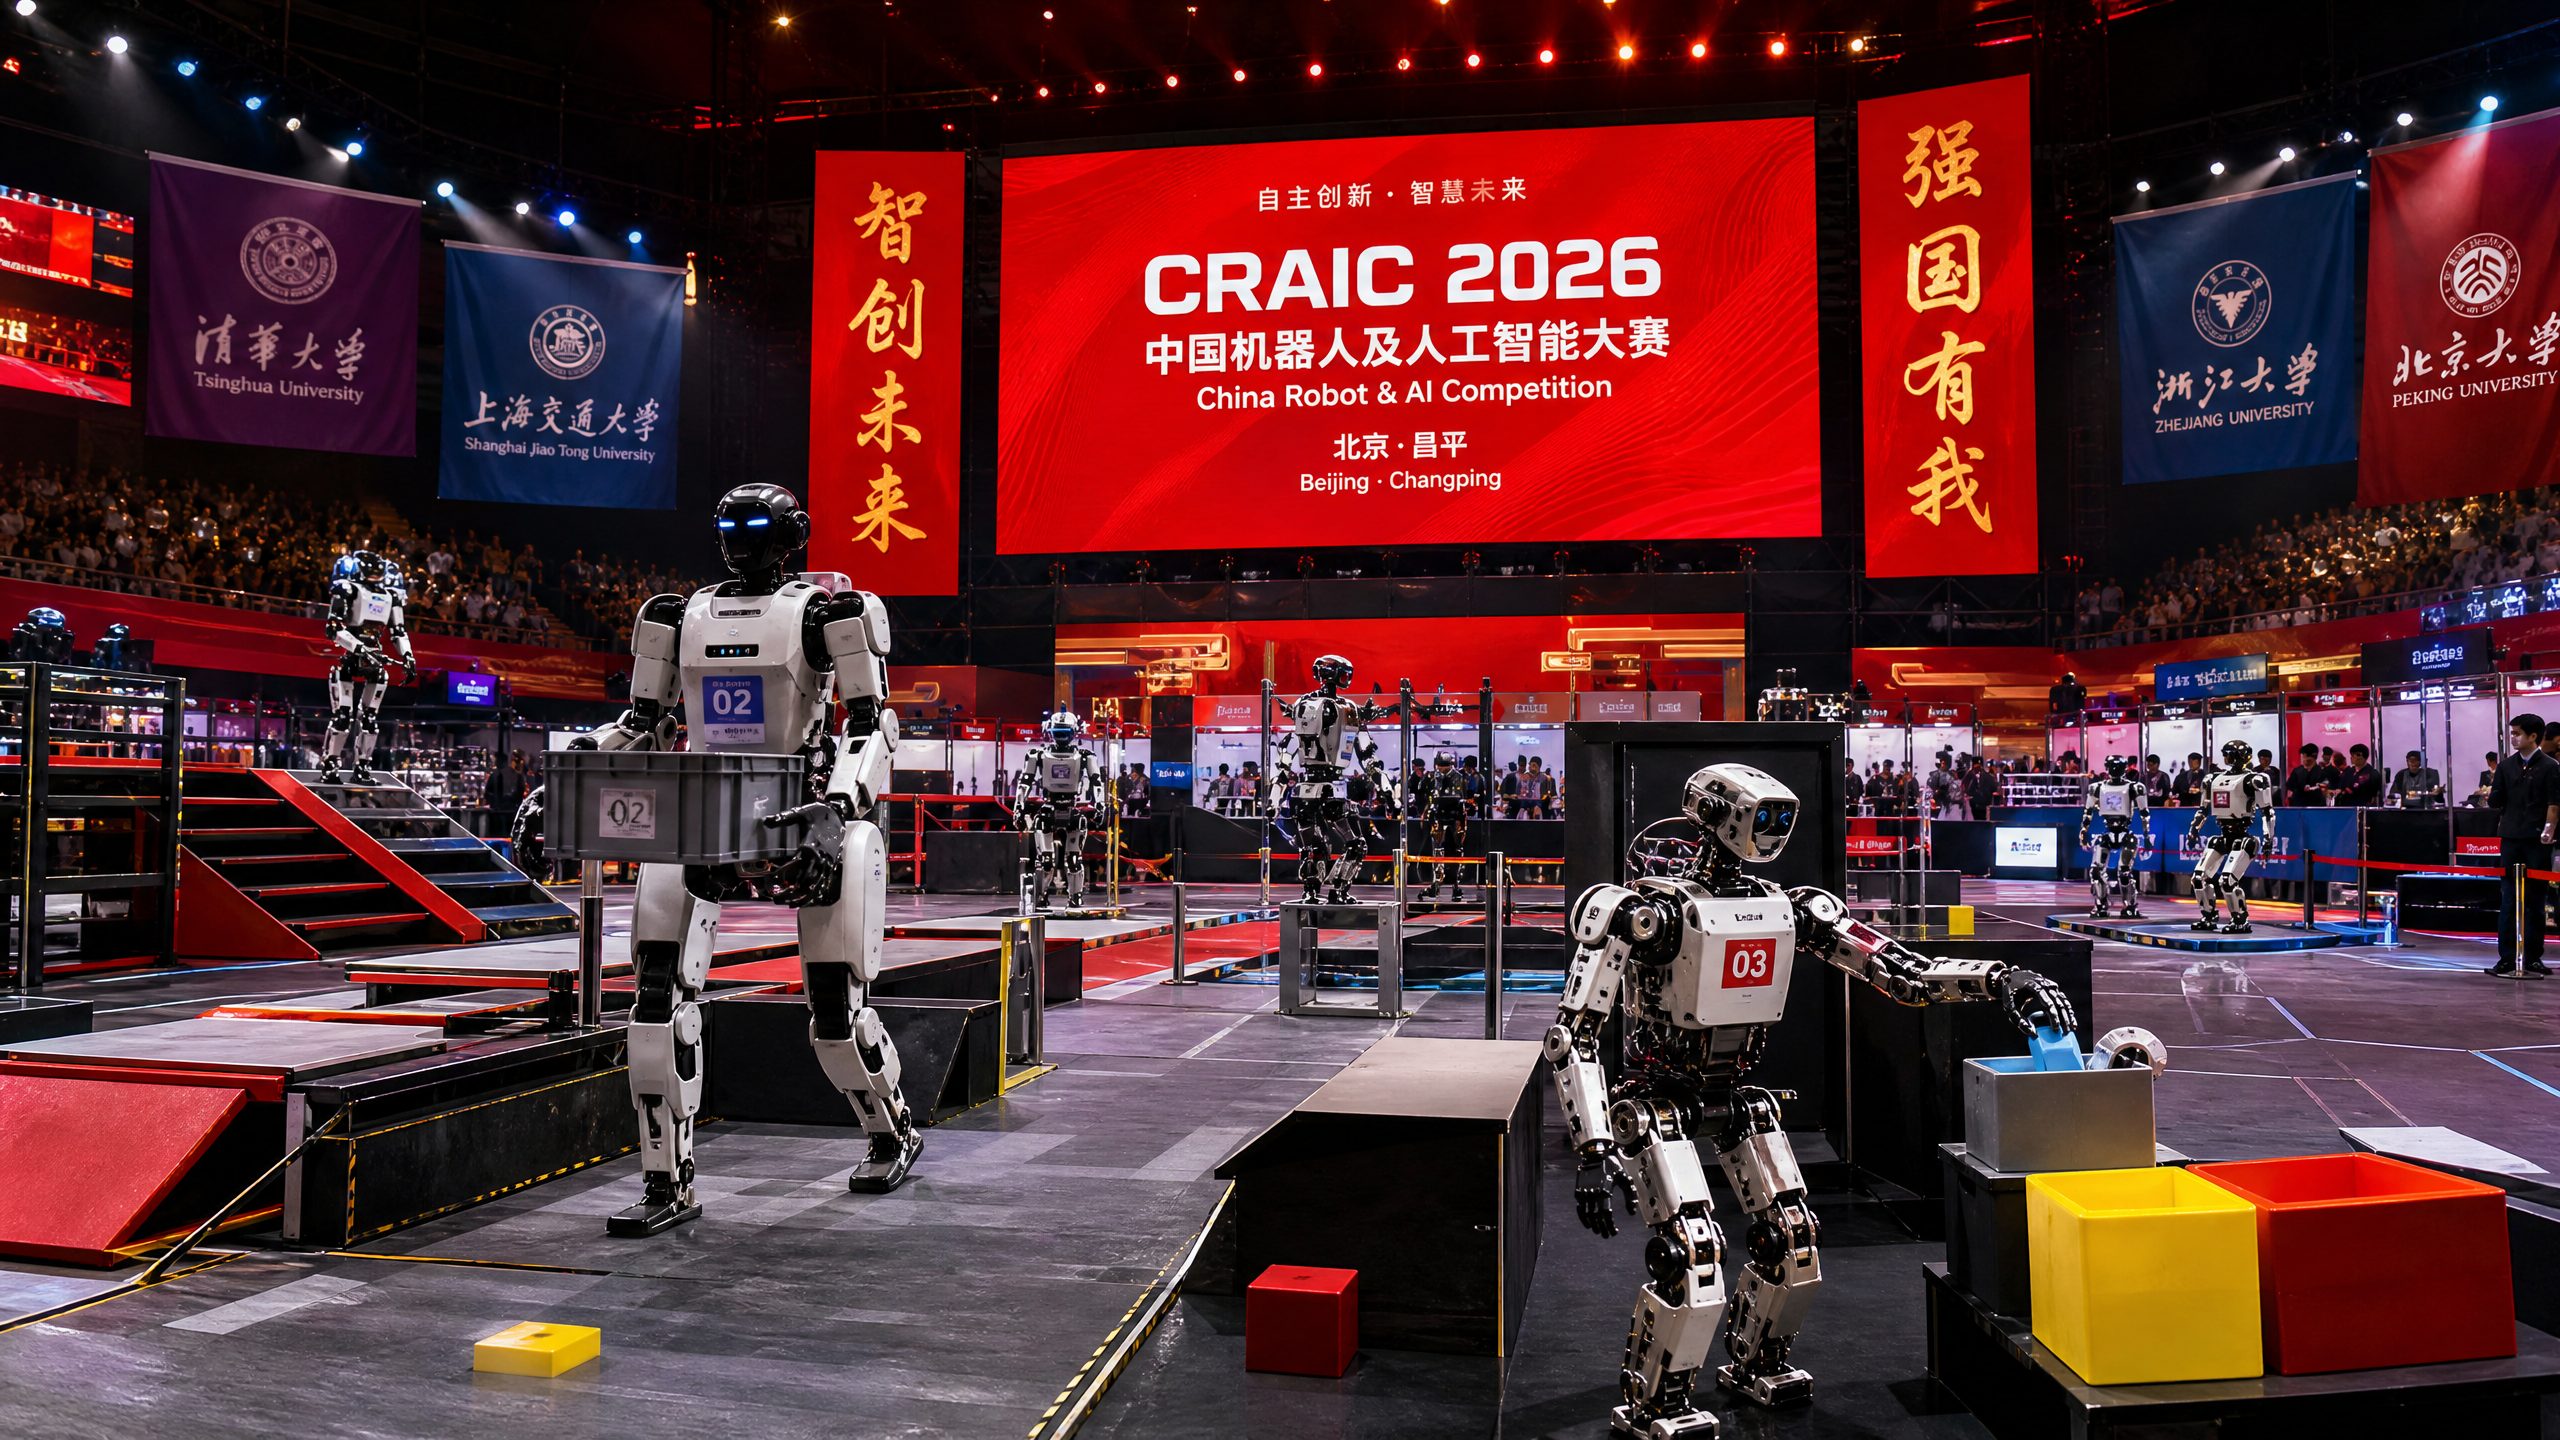
今週、北京で「第28回中国ロボット・人工知能コンテスト」のヒューマノイド部門全国決勝大会が開催され、100校以上の大学から213チーム、350台のロボットが一堂に会した。
今回初めて、実物大のヒューマノイドロボットが、遠隔操作なしで、高リスクな点検、生産ラインへの搬入、大規模言語モデルによるタスクなど、現実的な産業現場を想定した試験に挑んだ。
この大会が、単なるキャンパスでの展示会から産業への入り口へと発展したことは、ヒューマノイドロボットを研究室から現場へと移行させようとする中国の取り組みを反映している。 その野心は、上海のフーリエ・インテリジェンス(産業支援を目的とした動力式外骨格やGRシリーズヒューマノイドの開発企業)や、深センのUBTech(サービス用および商用ヒューマノイドに注力)といった企業を含む、成長を続けるエコシステムに商業的な基盤を置いている。 これらの企業は、決勝戦が新たな人材と実証済みのアプローチを供給することを目的とする市場のニッチを形成している。北京、上海、深セン、杭州といった本社集積地を中心に、現在では「具現化されたAI」を志向する研究機関、サプライヤー、システムインテグレーターが密集した回廊が形成されている。
北京はヒューマノイドの自律性を工場の生産スケジュールに組み込む
大会のルールにより、参加者はジョイスティックを使った派手なパフォーマンスから離れ、ハンズフリーでの意思決定能力が試されることとなった。 画像認識と経路計画は必須要件だった。コースレイアウトはさらに、多様な地形での移動能力とインテリジェントな障害物回避を要求し、ロボットには、エポキシ樹脂から金属格子、滑り止めマットへと変化する工場現場の床面を模した表面を横断することが求められた。環境認識に基づく部品の仕分けは、不確実性下での操作性を加えた。そのどれもがYouTubeのデモ動画のようには見えなかった。まさに「仕事」そのものだった。
最大の違いは、実物大のロボットに対する遠隔操作の禁止だった。主催者は、自律走行が単なるマーケティング動画以上のものだとチームに証明することを強いた。人間の介入なしに、ロボットはいつ歩みを進めるか、いつ待機するかを自ら判断しなければならなかった。
キャリブレーション時には存在しなかったパレットを避けるために、いつ手首を回転させ、いつ経路を再計画すべきか。また、このコンテストでは大規模言語モデルを用いたインタラクティブな開発も組み込まれており、チームが自然言語による意図を、タスク計画や低レベル制御と単一のループ内で結びつけることが奨励された。試験は工場や発電所の現実を反映している
ベンチマークは、現実の複雑さを捉えている場合にこそ意義がある。決勝戦で行われた高リスクな点検のシミュレーションは、人間が計器を確認し、異常音を聞き分け、高温の配管を避けながら移動する、実稼働現場の巡回点検を彷彿とさせるものだった。 生産ラインへの積載訓練では、不揃いな部品や変動する照明条件下でのキット組み立てやビンピッキングが再現された。これが重要なのは、ヒューマノイドにとって最大の課題が、単一のバランスや器用さの達成ではなく、千回にも及ぶ不完全なサイクル全体にわたる信頼性にあるからだ。
平易な例えで説明すると分かりやすい。工場向けのヒューマノイドを訓練することは、ダンサーに完璧なピルエットを教えることよりも、倉庫作業員に、ほうきの柄にぶつからずに雑然とした倉庫内を台車を押して進むよう教えることに近い。 ピルエットは一度見れば印象的だ。一方、台車の移動は退屈だが生計を立てる手段であり、20番目の通路を過ぎた後に初めて気づくような、些細な摩擦に満ちている。
大規模言語モデルは、スポットライトを浴びることなく現場に導入されている
大規模言語モデルを用いた対話型開発が重視されるようになったことは、自然言語が具現化されたシステムのプログラミング基盤になりつつあることを示唆している。各チームは、音声やテキストコマンドを記号的プランナーに結びつけ、さらに移動や操作のプリミティブへと連携させた。このアプローチにより、専門家ではないオペレーターにとっての開発上の摩擦が軽減される。 「3番から7番のバルブを点検して」とロボットに指示すれば、モデルはその指示をウェイポイントルート、セグメンテーションタスク、把持ポリシー、およびレポートテンプレートにマッピングする。
ただし、注意点もある。遅延、誤検知、そして汎用モデルがプラント固有の専門用語を理解できないことなどが、システムの脆弱性を招く可能性がある。
動作。チームが、独自のシーン、部品、タスクに合わせて小規模な特化型モデルを微調整し、汎用モデルを「万能の頭脳」としてではなく、コーディネーターとして活用した場合、より良い結果が得られた。これは、商業的な成果につながる実用的なパターンである。 小さなビジョンモデルをタスクライブラリや薄い言語レイヤーと組み合わせて提供するツールメーカーは、1つの巨大なモデルですべてをこなそうとする企業よりも、迅速に市場に受け入れられる可能性がある。人口動態の逼迫に伴い、中国はロボット労働力の導入を推進
中国におけるヒューマノイドへの緊急性は、構造的な要因に根ざしている。同国は年間導入台数において依然として世界最大の産業用ロボット市場であるが、その大半は固定式のロボットアームである。労働年齢人口の伸びが鈍化し、製造業者が柔軟な自動化を模索する中、移動可能な二足歩行ロボットやアームを備えた二足歩行ロボットは、従来は人間の身体的特徴を必要としていた作業に組み込まれることが期待されている。 階段を移動する検査ルート、人間向けに設計された工具の改造、さまざまな部品の取り扱いなどは、ガントリーやコンベア向けにプログラムを書き換えるのは容易ではない。デモンストレーションや自然言語コマンドを通じて学習できるヒューマノイドは、このニーズに合致する。
決勝戦は、その目標を現実的な視点で浮き彫りにした。大学は単に表彰台を埋めているだけではない。それらはベンダーの供給源となりつつあるのだ。 今、滑りやすい階段でのセンサーフュージョンの課題を解決した学生たちは、数年後には電子部品工場でヒューマノイドの群れを導入するエンジニアとなるだろう。このコンテストの産業への重点的な取り組みは、主催者が制約がどこにあるかを理解していることを示している。優れたソフトウェアだけでは不十分だ。現場での統合と稼働時間が成功を左右する。
アクチュエータ、センサー、バッテリーが、目立たないボトルネックとなっている
サプライチェーンの課題は、アルゴリズムと同様に戦略的なものです。ヒューマノイドには、軽量かつ強力なアクチュエータ、高エネルギー密度のバッテリー、順応性の高いグリッパー、ソリッドステートの深度センサー、そしてオンボードで知覚および制御ループを実行するのに十分な演算能力を持つコントローラが必要です。中国は、減速機やモーターの分野で遅れを取り戻しつつあり、
ハーモニックドライブやサイクロイド減速機の国内サプライヤーは、技術力を高めてきた。とはいえ、負荷がかかった際の挙動は依然として差別化の鍵となっている。はしごの上で数時間使用しただけでバックラッシュが生じる減速機は、そのシフトを台無しにしてしまう。センサースタックも同様に制約要因となる。深度カメラ、手首の力・トルクセンサー、指先の触覚アレイは、産業用ロボットの器用さを実現する中核をなす。国内調達で多くのニーズは満たせるものの、特殊なセンサーについては依然として海外ベンダーに依存している。その依存関係は地政学的な問題にもつながる。 貿易摩擦や輸出規制は部品表(BOM)を混乱させ、その結果、設計を異なるセンサー方式へ転換させたり、デバイス側の演算負荷を増大させたりすることを余儀なくされる。知覚スタックに冗長性を組み込んだチームは、決勝戦でより良い成績を収めた。このアプローチこそが、商用で成功する製品と、単なる機能デモ機とを分けることになるだろう。
電力は、もう一つの目に見えない制約である。重量制限とバッテリー持続時間は相反する。決勝戦では、1時間の確かな自律動作が、2時間の不確かな動作よりも優れていることが実証された。 歩行効率、注意を認識したセンシング、ワークループの計画性を優先する開発者は、1ワットあたりの有用な作業量を増やすことができる。これにより、スタック全体を調和させるソフトウェアや、堅牢なコネクタと安全な充電サイクルを備えた信頼性の高いバッテリーモジュールを供給できるサプライヤーへの価値がシフトする。
国内外で競争の激化が進む
中国の人型ロボット分野は急速に激化している。UBTechの「Walker」シリーズ、Unitreeの「H1」、Fourierの「GR」シリーズが、国内で最も注目されている取り組みだ。 国際的には、テスラが「オプティマス」の工場での試験運用を進め、アジリティ・ロボティクスが物流分野で「ディジット」を展開し、フィギュアが自動車分野での初期関心を獲得し、サンクチュアリAIが研究提携を通じて器用さを磨き上げている。北京での決勝戦がその競争の勝敗を決めるわけではないが、2つの微妙な点で影響を与えるだろう。
第一に、このコンテストは遠隔支援なしの自律性に関する公的な評価基準を確立する。ロボットがつまずく様子を捉えた動画
あるいは自己修復機能を備えたものは、厳選された製品のティーザーよりも有益な情報を提供します。第二に、決勝戦は実務能力を持つ人材の採用市場を形成します。障害復旧、転倒検知、走行経路の再計画といった機能を定着させたチームは、実験室環境を超えて実戦でも通用することを証明しました。国内のスタートアップや国営のシステムインテグレーターの人事担当者は、早々にオファーを出すことになるでしょう。競技用ロボットと量産型ロボットの間には決定的な違いがある。前者は、特注の治具やアノテーション済みの環境、そして近くにサポートチームがいることを前提としている。後者は、衝撃や汚れ、そして単調な作業に耐えなければならない。とはいえ、学生たちが工場の稼働サイクルに近いルール下で既に作業経験を持っていれば、実用化までの道のりは短くなる。これこそが、この決勝戦の形式が持つ戦略的優位性である。
大学はシステムインテグレーターおよび製品インキュベーターとして台頭している
参加規模は重要だ。100校以上の大学から213チームが参加するという事実は、単なる数字ではない。それは分散型の研究開発エンジンを象徴している。 この夏、直線弾性アクチュエータを習得したメカトロニクス専攻の学生たちは、来年の夏には人間の同僚との引き継ぎ手順の最適化に取り組むことになるだろう。ノイズ下でのセンサーデータの記録と再生を学んだロボット工学サークルは、プロダクトマネージャーが理解できる診断ツールをリリースするソフトウェアチームへと変貌する。
地域的な効果もある。北京には一流の工学系大学、国立研究所、企業の研究開発センターが集中しており、これがフィードバックループを生み出している。 決勝戦で得られた試行錯誤の教訓は、卒業研究、インターンシップ、ベンダーのエコシステムを通じて広まっていく。これにより、学術的な知見から工場での実用化に至るまでの反復サイクルが短縮される。また、全国的な期待水準も引き上げられる。ある大学が濡れた環境での階段昇降を実証すれば、コミュニティはそれを特別な偉業ではなく、新たな「当たり前」として受け入れるようになる。
規格、安全性、責任が次のボトルネックとなる
遠隔操縦者なしの自律走行は、安全性の問題をさらに深刻化させる
および認証。人間の同僚の近くで転倒したロボットは、たとえ指定区域内にいたとしてもリスクを伴います。中国では人間とロボットの協働に関するガイドライン案が策定されており、国際的な標準化機関も産業用ロボットアームに関する規格を公表しています。 ヒューマノイドロボットは、移動型マニピュレーション、サービスロボット工学、産業用自動化という分野の、扱いにくい交差点に位置している。今回の決勝戦は、「安全停止」「緊急オーバーライド」「人への接近時の速度制限」、および事後分析のためのログ記録について、共通の定義が必要であることを浮き彫りにしている。導入規模が拡大するにつれ、責任の所在が現実的な問題となるだろう。自律型ヒューマノイドが誤った部品を積み込み、生産ラインに損害を与えた場合、その責任は誰にあるのか。 その作業範囲を定義したインテグレーターか、モデル供給業者か、ロボットメーカーか、それとも工場運営者か。契約内容は適応されていくが、保険会社はテストの証拠、冗長性の確保、および更新管理の徹底を要求するようになるだろう。本大会はベストプラクティスの種を蒔くことができる。競技の場でブラックボックスによるログ記録、体系的な安全チェック、フェイルセーフモードを義務付けることは、業界における期待値を標準化するものである。
資金調達および調達モデルは成果志向へと移行する
競技会は、買い手に対して準備が整っていることを示すシグナルとなる。エレクトロニクス、自動車、エネルギー業界の調達担当幹部は、パイロットプロジェクトが発注へとつながるという確信を求めている。彼らは、派手なプレスリリースよりも、サイクルタイム、タスクの網羅性、保守性を重視する。決勝戦が実際の作業に焦点を当てることで、インセンティブが整合する。 稼働時間、保守性、および多様なタスクへの迅速な再トレーニングを最適化するチームは、調達評価基準により直接的に合致することになる。
資金提供者は、ステージ上では決して登場しない2つの指標に注目するだろう。1つ目は、メンテナンスやダウンタイムを含めた、人間による労働と比較した「実用的な作業1時間あたりのコスト」だ。2つ目は、新しい現場での統合にかかる時間である。 モジュール式のグリッパー、あらかじめ構築された検査ルーチン、迅速な再トレーニングのためのデータツールを標準装備したヒューマノイドは、この両方を削減するだろう。中国の投資家はすでに、国有企業と提携できる企業を好んでいる。
システムインテグレーターです。なぜなら、これらのインテグレーターは、ヒューマノイドが開発コストを償却できるプロジェクトへのアクセスを管理しているからです。最終選考では、そのモデルに向けて人材やツールが集約されます。--- 免責事項:本記事は情報提供のみを目的としており、金融や投資に関する助言を構成するものではありません。













