
AGIBOT、ロボットに「方法」だけでなく「理由」も教えるデータセットをオープンソース化
AGIBOTは、データプログラム「AGIBOT WORLD 2026」の第4弾となる「Physical Reasoning」をオープンソース化しました。これは、体現型AIモデルに対し、あらかじめ設定された操作軌跡を単に繰り返すだけでなく、変化する状況を判断し、失敗状態を認識できるようにすることを目的として構築されたものです。

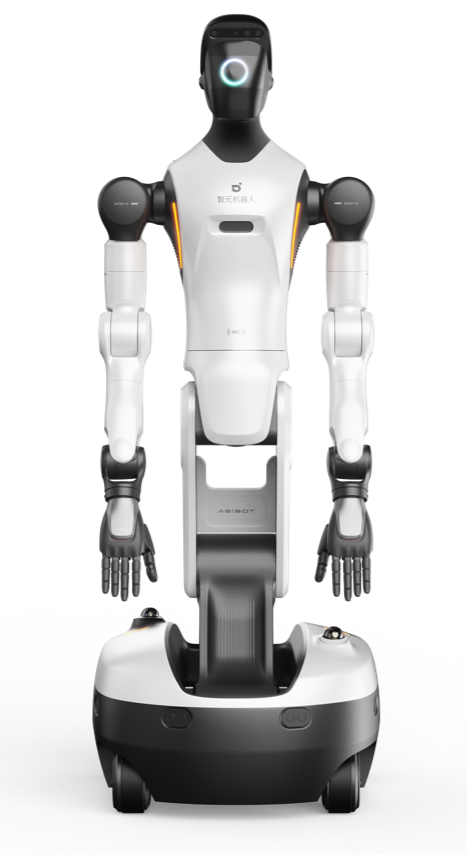
上海を拠点とするヒューマノイドロボットおよびエンボディッドAIメーカーであるAGIBOT(正式名称:AGIBOT Innovation (上海)テクノロジー株式会社として正式に登録されているヒューマノイドロボットおよびエンボディッドAIメーカーであるAGIBOTは、2026年10月23日、単にスクリプト化された動作を実行する方法ではなく、変化する状況下でロボットがどの行動を選択すべきかを教えるために構築された新しいトレーニングデータセットをオープンソース化した。 「Physical Reasoning」と名付けられたこのデータセットは、同社の「AGIBOT WORLD 2026」データプログラムの第4弾であり、現在Hugging FaceおよびAGIBOT WORLDプロジェクトサイトからダウンロード可能となっている。
身体を持つAIベンダーを評価している調達チームにとって、このリリースは重要である。なぜなら、これは商業的に重要な特定の弱点を対象としているからだ。つまり、デモでは確実に把持動作を実行できるロボットアームやヒューマノイドであっても、引き出しが満杯か空かを見分けられなかったり、タスクがすでに部分的に成功していることを認識できなかったりすることがよくある。 「Physical Reasoning」は、そうした判断そのものに正確にアノテーションを付与するものであり、単にそれに続く動作だけを追跡するものではありません。
「行動を見る」ことと「行動を選ぶ」こととの隔たり
ほとんどのロボット操作データセットは、単一のタスク(カップを拾い、棚に置くなど)に対して単一の正しい軌道を記録しています。このアプローチは模倣を教えますが、訓練データでは示されなかったような環境の変化が生じた瞬間に、その模倣は機能しなくなります。空であるはずの引き出しが満杯になっている、といった具合です。 3つのアイテムが収まるはずの棚に、1つしか入っていない。ある角度からは完了しているように見えるタスクも、別の角度から見れば手順が1つ欠けている。
AGIBOTは、この失敗モードを直接念頭に置いて「物理推論」を設計した。操作の難易度を段階的に上げるのではなく、データセットではタスクの目標を一定に保ち、その周囲の状態や制約を変化させることで、基礎となるスキルが変わらなくても、正しい判断がどのように変化するかを捉えている。 各サンプルは、高レベルの指示と、アクションを詳細に記述した自然言語による「Dense Prompt」を、低レベルのアクション軌跡、バウンディングボックス、点、軌跡線を含む空間アノテーション、および明示的なサブタスクのセグメンテーションと組み合わせたものです。
この構造は、開発者が同じアノテーション付きエピソードから高レベルの意思決定モデルと低レベルの行動ポリシーを学習させ、知覚、計画、制御を3つの別個の問題として扱うのではなく、AGIBOTが内部で「意思決定・実行の共同学習」と呼ぶものを実行できるように設計されています。この区別は、実際の現場に落とし込まれるまでは、単なる学術的な議論に聞こえるかもしれません。倉庫でのピッキング作業とホテルのターンダウン作業は、把持、運搬、配置といった操作スキルをほぼ共有している一方で、何を最初にすべきか、何を省略すべきか、何が「完了」とみなされるかについては、全く異なる判断が求められます。 現在市販されているロボットのポリシーの多くは、共有スキルには優れているものの、判断層には弱さが見られます。これは、判断を教えるためのデータは、単一の明確な軌道を教えるデータよりも収集が難しく、コストもかかるためです。
ありふれた雑用の中に隠された9つの推論テスト
このデータセットは、9つの異なる推論スキルを中心に構成されています。あるテストでは、ロボットがその属性や周囲の状況に基づいて正しい物体を拾い上げられるかどうかを検証し、別のテストでは、操作が物理的に実行可能かどうかを判断できるか、あるいはその動作が依存する前提条件を認識できるかを検証します。 残りのスキルは、計画立案の領域へとさらに踏み込んでいます。目標に向けた探索、時間の経過に伴う数量や状態の追跡、一連の長い手順を順序通りに保持すること、すでに起こったことを記憶すること、そしてサブタスクを正しく順序立てることです。 これら9つのスキルは10種類以上のシナリオにまたがり、現実世界で繰り返し発生する4つの複雑な状況――対象物の個数、部分的に遮蔽されているかどうか、すでに占有されているスペースの量、ロボットがタスクに遭遇した時点でそのタスクがどこまで進行しているか――に対してストレステストが施されている。
例示されたタスクは意図的に地味なものに設定されています。これは、デモ映像ではなく、導入準備の整い具合を評価する購入者にとって重要なポイントだからです。その例には、ホテルのミニバーの補充や、特定のトイレタリーを探すために複数の引き出しを調べることなどが含まれます。
物品の取り出し、障害物の奥にある鍵の回収、客室の清掃、テーブルの片付け、小売店の棚の品出しなど。 各タスクは「易」「中」「難」の3段階で評価され、「難」のタスクでは、複数のサブゴール、長期的な状態追跡、そして複数の制約が同時に組み合わさっています。これは、単一のスキルしか扱わないデモ動画では決して直面することのない、複合的な判断を要するタスクです。ホスピタリティ業界と小規模小売業は、実証の場として意図的に選ばれたものです。どちらの環境も、自動化には十分な構造化がされている一方で、在庫レベル、部屋のレイアウト、ゲストの行動などにおいて十分な変動性があるため、純粋に「正確な操作」データのみで学習されたモデルは、静かに失敗する傾向があります。つまり、その動作が間違った問題を解決していたことに気づかずに、動作を完了してしまうのです。 単純な器用さではなく、複合的な難易度に基づいてタスクを評価することで、外部の開発者は、単に把持の成功率をベンチマークするだけでなく、まさにその失敗モードを正確にベンチマークする手段を得ることができます。
AGIBOTは、データセットの規模、エピソード数、映像の収録時間、使用されたロボットプラットフォーム、シーン数などを公表していない。これは、看過するのではなく指摘すべき欠点である。これまでのAGIBOT WORLDのリリースでは、規模をセールスポイントとして強調してきたが、今回のリリースは、その代わりにタスク設計とアノテーションの深さに重点を置いている。 Physical Reasoningを競合するエンボディッドAIデータセットと比較する購入者や研究パートナーは、推論の多様性がデータ量の代わりになると仮定するのではなく、欠落している規模に関する数値を直接尋ねるべきである。なぜなら、学習済みのポリシーが提示されたシナリオを超えてどこまで汎化できるかという点において、両方の要素が重要だからだ。
モデルに「してはいけないこと」を教える
『Physical Reasoning』において、構造的により重要な選択は、AGIBOTが失敗をどのように扱ったかという点である。 アノテーションされた各エピソードには「成功セグメント」と「敵対的セグメント」の両方が含まれており、つまりこのデータセットには、正しい意思決定のシーケンスだけでなく、誤ったアイテムが選択されたり、間違った数量が配置されたりして誤った結果につながるシーケンスも記録されている。AGIBOTは成功例と誤り例に重み付けを行い、
アノテーションの過程において、失敗を排除すべきノイズとして扱うのではなく、サンプルを均等に扱う。これは、単にロボットの能力を実証することだけを目的として構築されたデータセットとは、本質的に異なる設計哲学である。 成功した軌跡のみで学習されたモデルには、なぜ別の行動が間違っていたのかという手がかりがありません。しかし、ロボットが倉庫の通路、ホテルの廊下、あるいは小売店のバックルームなど、決してトレーニング映像と全く同じ状態にはならない環境で動作しなければならない場合、調達や統合チームが必要とするのはまさにその情報なのです。 適切にアノテーションされたネガティブ例こそが、モデルに経路を丸暗記させるのではなく、ルールを一般化させることを可能にするものであり、同時に、失敗した軌跡からはデモに使える映像も明らかな収益も生まれないため、ほとんどの商用データベンダーが最も収集を渋る例でもある。
そのようなデータを、社内の差別化要因として秘匿するのではなくオープンソース化すること自体が、一つの商業的シグナルとなります。これは、AGIBOTが自社の優位性を、生データの注釈付き映像そのものではなく、ロボットのハードウェア、導入パートナーとの関係、あるいはこれや過去のリリース版に基づいて学習された次世代モデルなど、他の領域にあると確信していることを市場に示しているのです。
データがすでに活用されている場所
AGIBOTによると、このデータセットはすでに社内で、次世代基盤モデルおよび今後リリース予定のエージェントフレームワークの開発支援に活用されているが、いずれについてもリリース日やベンチマーク結果は明らかにされていない。 このように、学習データを用いて訓練されたモデルよりも先に学習データを公開するという順序は、AGIBOTが今年の「AGIBOT WORLD」リリース全体で一貫して採用してきたパターンと合致しており、外部の開発者や学術研究機関が同じデータを入手すれば、同社の主張を独自に検証したり、異議を唱えたりする手段を提供することになる。
この動きには、身体を持つAI(エンボディッドAI)のサプライヤーを評価する調達チームが見逃してはならない商業的な含意がある。デモ映像は、理想的な条件下でロボットが一度だけ何ができるかを示すに過ぎない。一方、推論ベンチマークは
難易度の段階付け、 明示的な失敗アノテーション、および複数の制約条件を伴う長期的なタスクへの対応こそが、単一の制御されたパイロット運用に耐えうるシステムと、実際の施設における変動性にも信頼して任せられるシステムとを区別する証拠に近いです。これこそが、デモ用システムと実運用可能なシステムとの違いであり、今年、ヒューマノイド分野全体でベンダーの主張が次々とつまずきの原因となっている点です。その結果、ベンダーの比較評価を実施する購入者は、候補となるロボットがスキルデモでどのようなパフォーマンスを発揮するかだけでなく、Physical Reasoningが現在公開し再現可能にしているような、段階的かつ状態が変化するタスクに対して、ベンダーが推論性能を実証できるかどうかという、具体的かつ新たな質問を投げかけることができるようになる。 自社の同等のベンチマークで同等の数値を出せないベンダーは、たとえその操作映像が競争力があるように見えても、事実上、判断能力の面で敗北を認めたことになる。
調達実務における教訓は、「AGIBOTがロボットの推論問題を解決した」という単純な結論よりも限定的だ。データセットの公開だけでは、それに基づいて学習されたモデルが実際の施設で汎化能力のギャップを実際に埋められることを証明するものではない。それは依然として、購入先独自の施設における具体的なSKU構成、フロアレイアウト、人員配置パターンに基づき、パイロットプロジェクトごとに実証されなければならない。 フィジカル・リーゾニングが変えるのは、要求可能な立証責任の在り方だ。ホスピタリティや小売業向けのタスクについて、評価基準が明確で公に再現可能な推論ベンチマークが存在すれば、AGIBOTを含むあらゆるエンボディッドAIベンダーを評価する調達チームは、ベンダーが選定したデモ映像だけに頼るのではなく、具体的かつ再現可能なテストを要求できるようになる。
AGIBOTは今年、業界でも特に積極的なオープンデータ公開サイクルを確立した。この戦略により、自社によるトレーニング投資を、業界全体が評価の基準とする事実上のベンチマークへと転換しつつ、最も先進的な社内モデルについては依然として非公開に保っている。 「Physical Reasoning」が、以前のAGIBOT WORLDのリリースと同様に基準となるかどうかは、外部の研究所がどれほど迅速に
これに基づいて結果を公表する。第5版、あるいはリリース4を基盤とした初の外部ベンチマークスコアが、次に注目すべき具体的な指標となる。本記事は、データセット提供者自身のリリース資料および公開されている技術文書に基づいています。本記事は一般的な情報提供のみを目的としており、投資、調達、法律、または技術に関する助言を構成するものではありません。










