次世代ヒューマノイドロボットに期待されること
次世代ヒューマノイドロボットに関する平易なロードマップ。技術的な限界、全身制御、巧みな相互作用、AIソフトウェア、現実的なコスト要因、そして証拠に基づいた2026年~2028年のマイルストーンについて網羅している。
次世代のヒューマノイドロボットは、ある画期的な製品の発売という形で登場するわけではありません。それは、目立たない一連の改良を通じて実現していくでしょう。つまり、ミスからより安全に回復し、より少ない実演で新しい作業を学習し、消費電力が少なく、より幅広い変動に対応でき、そして人間と並んで作業できるという明確な証拠を備えたロボットが登場するということです。 だからこそ、このロードマップを正しく読み解くには、「いつ完璧な人間の代替が登場するのか」と問うのではなく、「どの機能が実験室での実証段階から、再現可能な運用基準へと移行しつつあるのか」と問うべきなのです。
公開されている証拠は、この分野がプロトタイプの多様化から、管理された検証の段階へと移行しつつあることを示している。 中国国務院新聞弁公室の報告によると、工業情報化部は過去12ヶ月間で国内メーカー140社以上、モデル330種以上を把握した一方で、高コスト、シナリオの断片化、汎用性の限界、輸入中核部品への依存をボトルネックとして特定した。 したがって、モデル数の増加は、実験段階にあることを示しており、完成した技術の限界を示すものではない。
現在の技術的限界
今日のヒューマノイドロボットは、単独の技能においてしばしば印象的なパフォーマンスを発揮できる。しかし、より困難な課題は、対象物、照明、床面、作業順序、あるいは回復条件が変化した際にも、その技能を維持し続けることである。 ロボットは、準備された表面上を歩くことはできても、わずかな乱れには対応できないことがある。既知の物品を拾うことはできても、その物品が回転していたり、一部が隠れていたり、物品がぎっしり詰まった箱の中に置かれていたりすると失敗してしまう。人間の作業者は、こうした変動に絶えず対処している。ロボットは、それらをセンシング、計画、制御、および回復の問題として捉え直さなければならない。
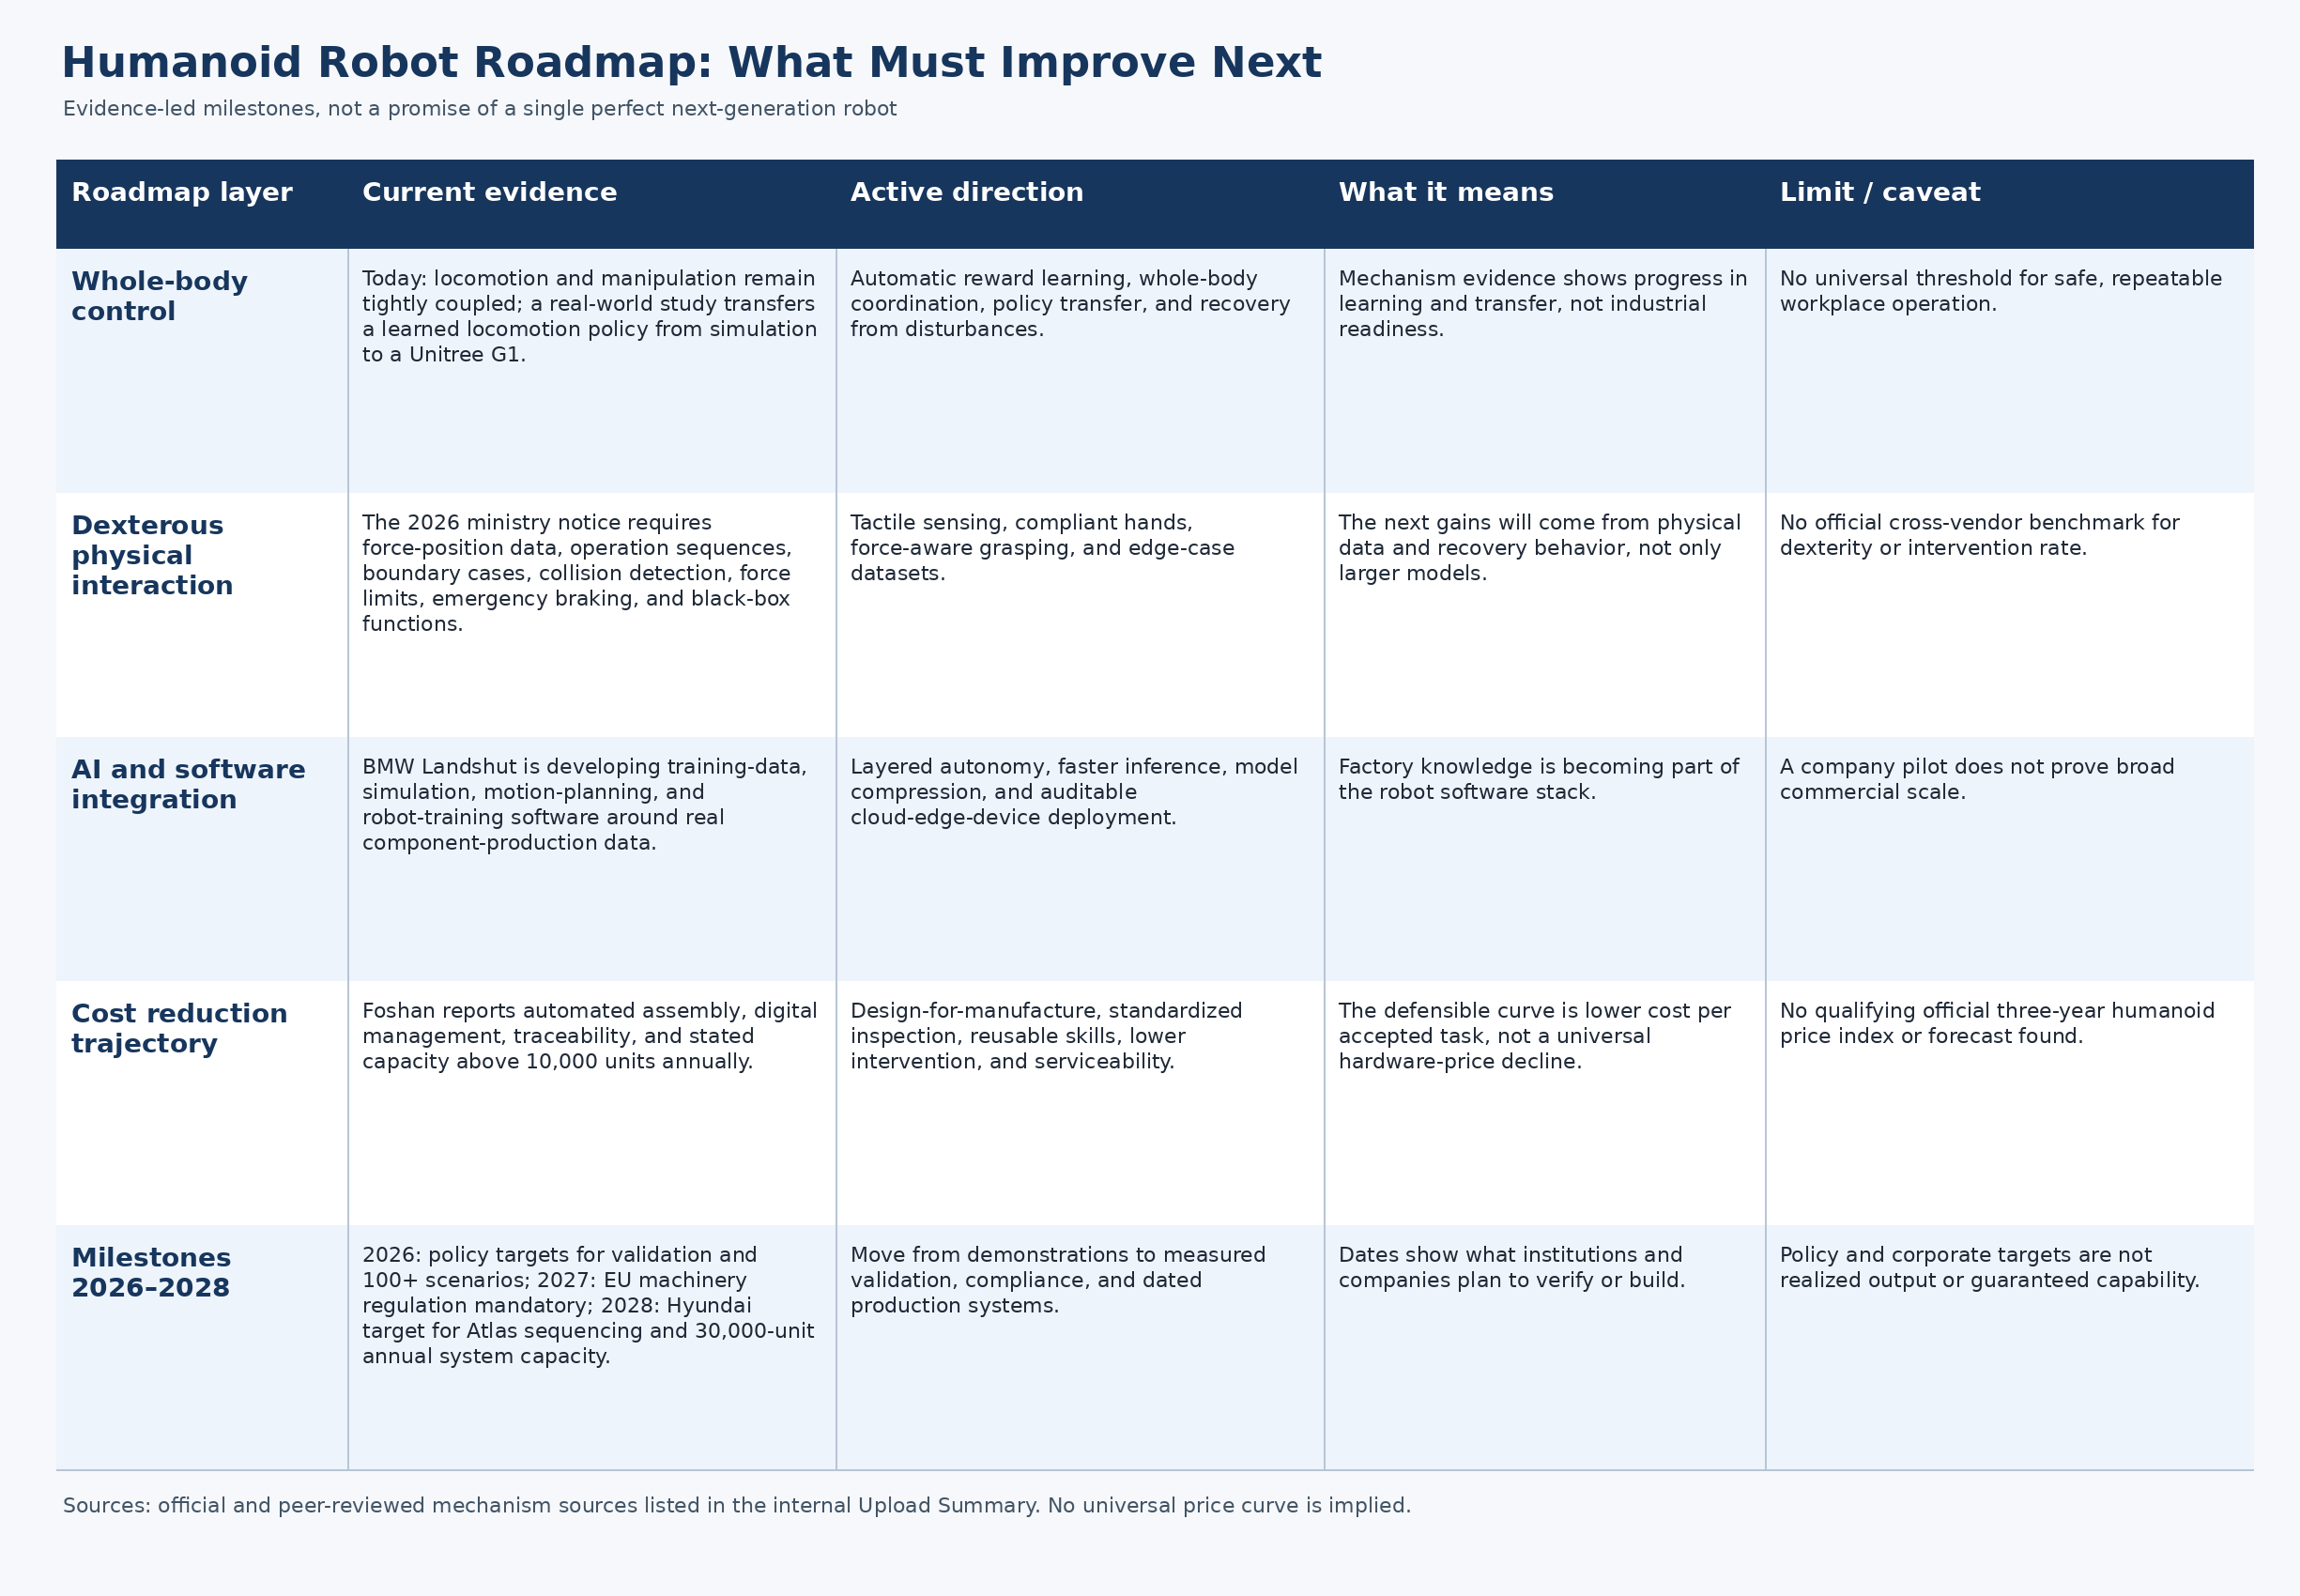
2026年6月に工業情報化部と国有資産監督管理委員会が発表した通知は、運用面における現在の限界を説明している。そこでは、タスクの成功率や効率改善について、実環境での検証が求められており、
安全性、信頼性、そして経済性。また、力制御、衝突検知、力制限、緊急制動、ブラックボックス機能、データガバナンス、および長時間稼働についても重点が置かれている。これらの要件は、次の課題が単にロボットが一度だけタスクを完了できるかどうかだけではないことを示している。 ロボットが、安全に、繰り返し、かつ経済的にそのタスクを遂行できるかどうかが、次のボトルネックとなる。制御レベルにおいても、研究は同様の制約を指摘している。2026年2月に『Science Partner Journal』に掲載されたオープンアクセス論文では、深層強化学習に自動報酬学習を用い、学習された移動ポリシーをシミュレーションから実機のUnitree G1ヒューマノイドへ転移させた。 この結果は、メカニズムの進歩を示すものであり、商用化の準備が整っていることの証明ではない。これは、シミュレーション、ポリシー学習、および実世界への転移がロードマップの中心となりつつある理由を実証すると同時に、ある技能が実験室の外で信頼できるものとなるまでに、どれほどの工学的取り組みが必要であるかを示している。
主要な研究開発の方向性
最初の主要な方向性は、全身制御である。ヒューマノイドは、歩行、バランス保持、リーチング、把持、視線移動をいつまでも別々のモジュールとして扱うことはできない。 手の位置の変化はバランスを崩す可能性があり、持ち運ぶ物体は動作計画を変更させ、衝突は即座の全身的な反応を必要とすることがあります。実用的な目標は、関節の可動域、接触力、エネルギー消費、安全境界を尊重しつつ、身体全体を協調させるコントローラの開発です。
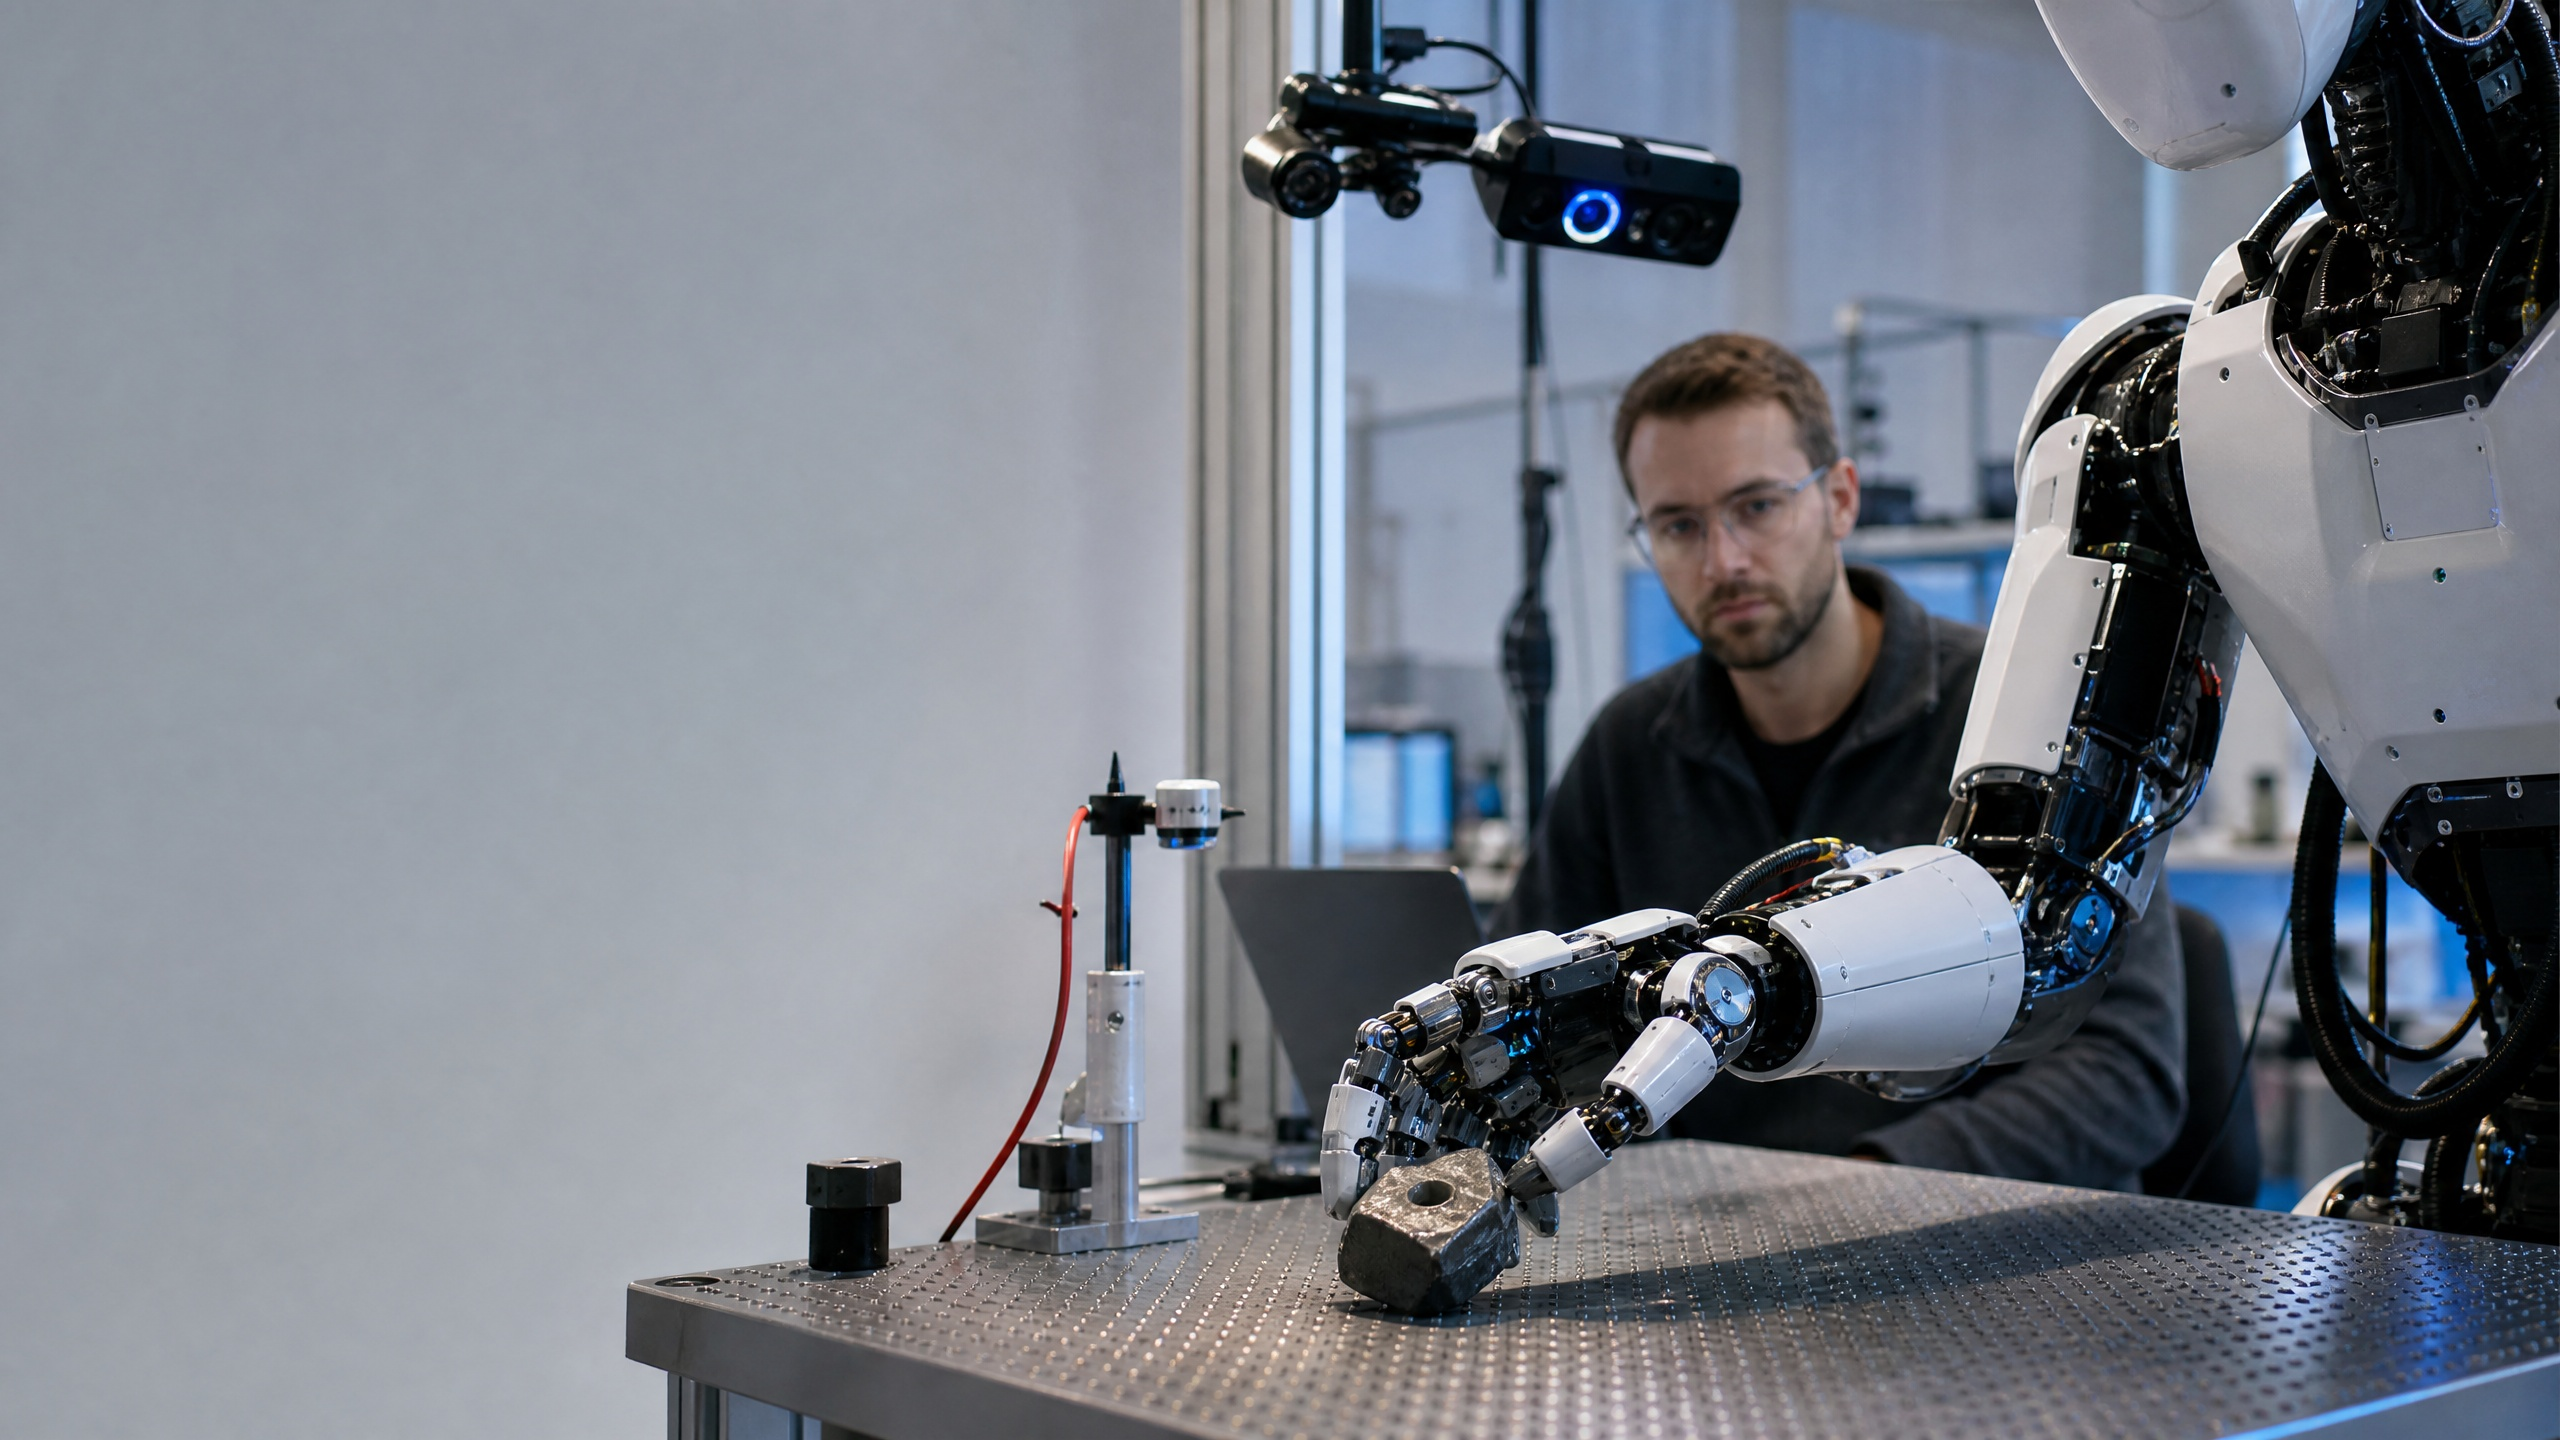
2つ目の方向性は、器用かつ力を感知する操作である。手、手首、触覚信号、およびコンプライアント制御によって、ロボットが完璧な状態で提示されていない物体を扱えるかどうかが決まる。 同省の通知では、力-位置曲線、動作シーケンス、タイミングロジック、異常状態、および境界事例に関する高精度な記録が求められている。これは、今後の進展が、言語モデルや視覚モデルの拡張だけでなく、より優れた物理データの収集にかかっていることを示唆している。
3つ目は
その方向性として挙げられるのが、検証インフラストラクチャである。同通知では、実環境でのトレーニングスペース、ユーザー主導のアプリケーショングループ、シナリオ別のテスト、およびソリューションが通常の導入に耐えうるかどうかを判断するためのレポートの整備が求められている。 重要な変化は、ロボットを「披露する」ことから「評価する」ことへの転換にある。工場、病院、物流拠点は、シミュレーションだけでは捉えきれないエッジケースを提供するため、開発ループの一部となる。AIとソフトウェアの統合
人工知能は、単一のチャットボットのような「脳」というよりも、多層的な制御システムとして統合される傾向が強まっています。上位層のモデルが指示を解釈したり一連の動作を計画したりする一方で、下位層は動作を推定し、関節を制御し、接触を管理し、安全停止をトリガーします。また、システムは自身の確信度が不十分な場合を検知し、その場しのぎの対応をするのではなく、支援を要請しなければなりません。
BMWが2026年7月に公表した情報は、明確な産業事例を示している。同社のランドシュット工場では、トレーニングデータの処理、シミュレーション、動作計画、ロボットのトレーニングなど、部品生産におけるAI支援型ロボット工学のためのソフトウェアを開発している。 BMWによると、各チームは実際の生産環境からデータを収集し、シミュレーションで動作パターンをテストした上で、パイロットプロジェクトから段階的なスケールアップへと移行している。ここから得られる教訓は、ソフトウェアの統合は生産に関する知識と切り離せないということだ。汎用モデルは、工場の対象物、許容誤差、作業指示、安全規則と結びつけられることで、産業現場においてより有用なものとなる。
したがって、次世代のシステムはデータループの質によって評価されることになる。優れたシステムは、ロボットが何を認識したか、何を試みたか、どこで失敗したか、人間がどのように介入したか、そして修正されたスキルが関連するタスクに転用できるかどうかを記録すべきである。工業情報化部と国有資産監督管理委員会の通知では、プライバシーの重要性も強調されており、
営業秘密の保護、高品質な実機データ、モデルの圧縮、推論の高速化、そしてクラウド・エッジ・デバイスへの展開。こうした要件は、あらゆる動作においてリモート接続に依存するモデルではなく、より小型で高速、かつ監査しやすいソフトウェアスタックを必要としていることを示唆しています。コスト削減の推移
ヒューマノイドロボットに関して、公式に認定された3年間の価格推移曲線は存在しない。公共調達記録からは、特定の機関および期間における特定の構成の価格を確認することはできるが、普遍的なエントリー、ミッドレンジ、プレミアムといった価格帯を確立することはできない。 したがって、本シリーズでこれまで紹介してきた価格情報は、構成固有の証拠として捉えるべきであり、平均的なヒューマノイドロボットの価格がどれほど速く下がるかという予測として解釈すべきではない。
より説得力のあるコストの推移は、運用面に見出される。部品の設計が製造しやすくなったり、組み立てや検査が標準化されたり、トレーニングデータがタスク間で再利用されたり、ロボットに対する人間の介入が少なくなったりすることで、コストは低下し得る。 2026年4月に公表された佛山の生産ラインに関する情報は、自動組立、デジタル管理、品質トレーサビリティを通じて、この方程式の製造面を明らかにしている。稼働率やユニットエコノミクスは示されていないが、将来のコスト曲線に必要なメカニズムを特定している。
購入者は、毎年順調にコストが低下するのではなく、進捗にばらつきがあることを想定すべきだ。 新しいハンド、バッテリー、アクチュエータ、あるいは安全システムは、当初は購入価格を押し上げる一方で、メンテナンスや介入コストを削減する可能性があります。ソフトウェアのアップデートにより、ハードウェアの価格を変えずに稼働率を向上させることができる場合もあります。購入者にとって、より有意義な指標となるのは、設置、統合、監督、トレーニング、ダウンタイム、サービス、コンプライアンスを含む、承認されたタスク1件あたりの総コストかもしれません。
タイムラインのマイルストーン
2026年:検証がマイルストーンとなる。
全国の実運用訓練に関する通知では、アプリケーションの検証、代表的なシナリオにおける定期的な導入、100件以上の高付加価値アプリケーションシナリオ、および年末までに1万台規模での導入能力の確立といった目標が設定されている。これらは政策上の目標であり、業界が確実に達成できるという保証ではない。 読者にとって重要な判断基準は、ベンダーが再現可能なタスク結果、介入率、安全記録、および経済的根拠を公表しているかどうかである。2027年:コンプライアンスが重要な節目となる。欧州委員会は、規則(EU)2023/1230が2027年1月20日から義務的に適用されると述べている。この日付は、ヒューマノイド製品の世代交代を約束するものではない。 これは、安全要件、適合性評価、技術文書、および調和規格が、ロボットが対象市場で導入可能かどうかを決定づける可能性があることを再認識させるものです。次世代製品には、より優れた実証に加え、コンプライアンス達成への道筋も必要となるでしょう。
2028年:スケーラブルな生産と管理された導入がマイルストーンとなる。 現代自動車グループによると、アトラスは2028年から同社の「メタプラント・アメリカ」においてシーケンス作業に投入される予定であり、2030年には部品組立への導入を目指している。また、同グループは2028年までに年間3万台のロボットを製造できるスケーラブルな生産システムの確立を目指している。 これらは企業の目標であり、業界の実績ではない。これらは、購入者がすべてのサプライヤーに求めるべき、時代遅れで特定のタスクに特化したロードマップの一例を示している。
次世代のヒューマノイドロボットは、外観における単一の飛躍的な進化というよりも、5つのシステムの連携によって定義されることになるでしょう。すなわち、堅牢な全身制御、巧みな物理的相互作用、効率的なAIソフトウェア、製造可能なハードウェア、そして実際の職場で安全に動作できるという実証です。これらのシステムを連携させることができる企業や国こそが、前進していくでしょう。 それ以外の者たちにとって、最も価値ある進歩とは、そのギャップを正直に測定する方法を学ぶことかもしれない。