
《Current Robotics》的 Curr-0:讓類人型機器人能夠邊行走邊工作的單一策略
Current Robotics 已推出 Curr-0,這是一款全身靈巧操作模型,透過單一策略(Single Policy)將移動、全身協調以及靈巧的手部控制整合於一台擁有 70 多個自由度的人形機器人上。 Curr-0 基於 21,000 小時的真實人類行為數據進行訓練,代表著朝向能夠在非結構化環境中持續運作的人形機器人邁出了一大步。
Current Robotics 成立於 2025 年,總部位於多倫多,是一家以研究為導向的具身人工智慧新創公司,致力於為人形機器人打造基礎智慧。該公司由機器人研究員朱一晨創立,他在多倫多大學完成學士學位後,曾於美的集團任職五年。 其研究團隊匯聚了來自清華大學、北京大學及多倫多大學的合作夥伴,機構合作夥伴則包括 AgiBot、字節跳動種子基金、北京人形機器人創新中心、無極科技及 NVIDIA。
該公司致力於解決人形機器人領域中最棘手的未解難題之一:讓機器人能夠同時進行移動與操作。人形機器人控制的主流範式向來是模組化的——先由移動系統將機器人運送至指定位置,機器人停下後,再由獨立的操作系統執行任務。 這種方法在結構化的工廠環境中可行,但在移動與操作在物理上相互耦合的環境中卻行不通:例如,機器人的站姿決定了雙手能觸及的範圍;軀幹姿勢影響手臂施力的方式;而與物體的接觸則會改變整個身體的平衡方式。
《Current Robotics》期刊發表的「Curr-0」模型則採取了不同的方法。 該模型於 2026 年 6 月 18 日發布,採用「單一策略(Single Policy)」——透過在 70 多個自由度的人形機器人上運行單一端到端訓練策略,同時處理移動、全身姿勢協調以及靈巧的手部控制。 該系統不會在不同模式之間切換;而是以統一的閉環策略進行即時運作。
該架構分為三層:上層負責任務理解與語言指令解析;中層負責全身動作協調與姿勢穩定;下層則負責細緻的手-物體互動。這些層級並非依序執行,而是於同一框架內並行運作
這項策略使機器人能在移動過程中同時調整全身姿勢與手部動作。Curr-0 所依據的訓練數據,其規模與方法皆相當引人注目。該模型是基於 21,000 小時的真實人類行為數據進行訓練,其中包括透過 Current Robotics 專有的全身外骨骼數據收集系統「HumanEx」所收集的 2,800 小時全身示範數據。 HumanEx 能同時擷取全身姿勢、關節運動、手部動作、本體感覺、肌電圖訊號以及環境互動,且在資料蒐集過程中無需機器人硬體在場。這種將資料蒐集與機器人部署解耦的設計,使系統能夠獨立於部署的機器人數量,自由擴展資料擷取規模。
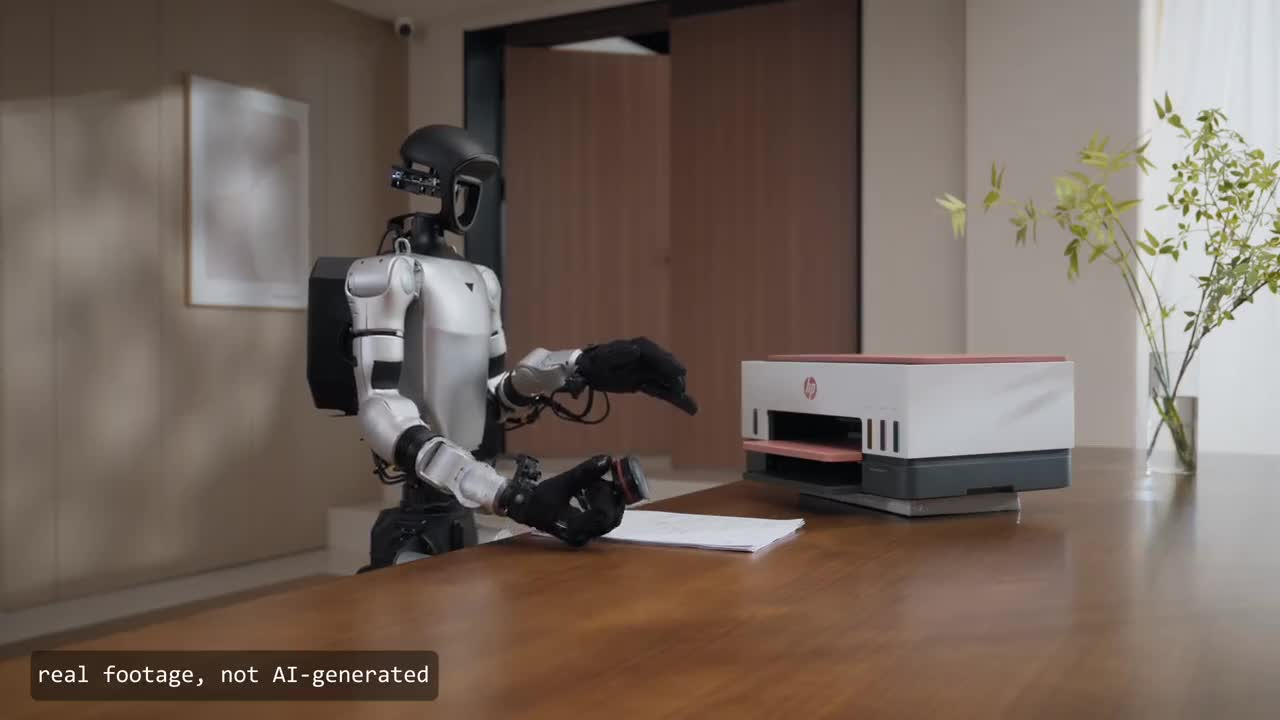
Curr-0 所展示的示範任務均刻意選取體能要求較高的項目:插入並點燃香、撿起紙球並將其丟入帶蓋的垃圾桶、在文件上蓋章,以及蹲下將玩具搬過門檻並放入籃中。 每項任務在執行過程中,都需要透過行走與操作的協同動作,進行持續的全身調整。
《Current Robotics》亦透過涵蓋視覺、本體感覺及力訊號的多物理模態世界模型,來解決評估與部署擴展的問題。該世界模型作為實體測試的可擴展替代方案,使策略評估、訓練後及部署前的驗證得以進行,無需在每個測試週期中消耗硬體、能源及人力。 「人-世界模型」(Human-in-the-World-Model)框架允許人類操作員在世界模型中介入並修正錯誤,修正數據會立即回饋至訓練過程。
Curr-0 定位為基礎系統發布版本,而非產品公告。完整技術報告可於 current-robotics.com/blog/curr-0 查閱。
主要來源:
1. 《當代機器人技術部落格》—— current-robotics.com/blog/curr-0(2026年6月18日)
免責聲明:所有編輯內容均基於公開可取得的中文及英文來源獨立撰寫。引述內容均標明其原始發布者。














