
《Current Robotics》上的Curr-0:让类人机器人能够边行走边工作的单一策略
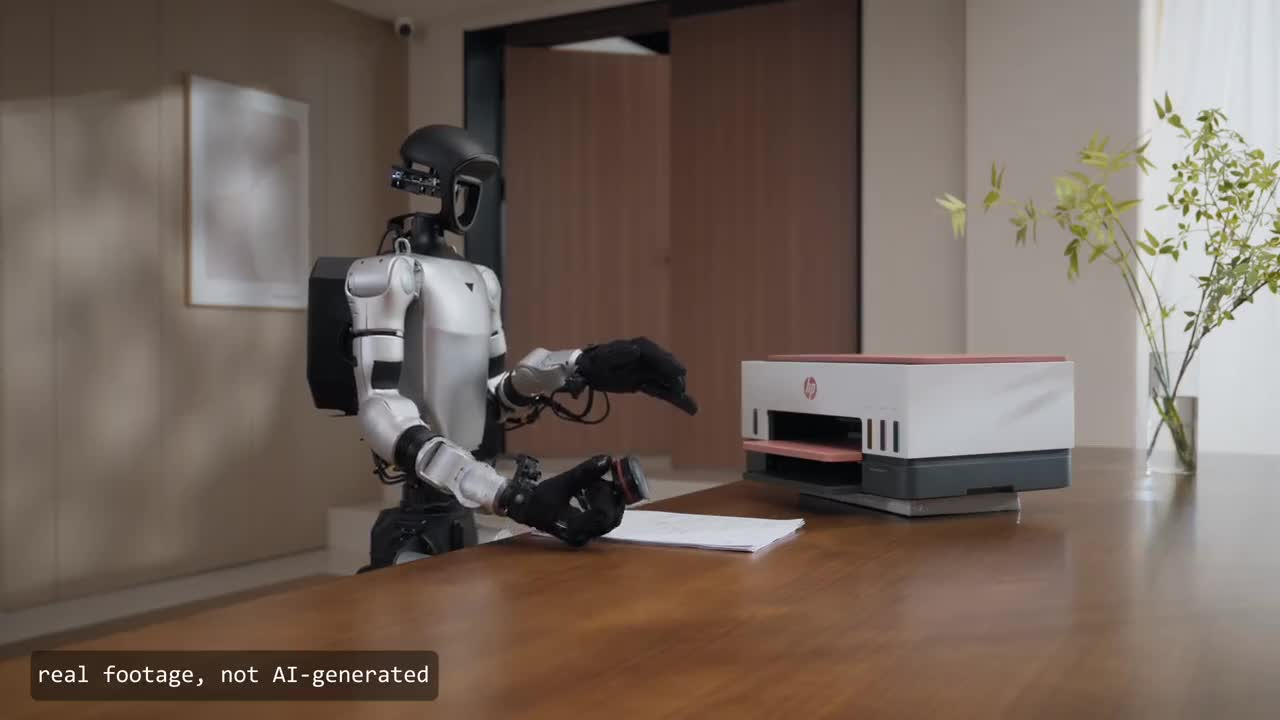
Current Robotics 发布了 Curr-0,这是一个全身灵巧操作模型,它利用单一策略(Single Policy)在拥有 70 多个自由度的人形机器人上统一了行走、全身协调以及灵巧的手部控制。 Curr-0 基于 21,000 小时的真实人类行为数据进行训练,标志着在实现能够在非结构化环境中持续运作的人形机器人方面迈出了重要一步。
Current Robotics 成立于 2025 年,总部位于多伦多,是一家以研究为驱动的具身人工智能初创公司,致力于为人形机器人构建基础智能。该公司由机器人研究专家朱一晨创立,他在多伦多大学完成本科学习后,曾在美的集团工作五年。 其研究团队汇聚了来自清华大学、北京大学和多伦多大学的合作者,机构合作伙伴包括AgiBot、字节跳动种子基金、北京人形机器人创新中心、Wuji Tech和英伟达。
该公司致力于解决类人机器人领域最棘手的未解难题之一:使机器人能够同时实现移动与操作。类人机器人控制的主流范式一直是模块化的——即移动系统将机器人运送到指定位置,机器人停下后,由独立的操作系统执行任务。 这种方法在结构化的工厂环境中可行,但在运动与操作在物理上耦合的环境中却行不通:例如,机器人的站姿决定了其双手能触及的范围;躯干姿势影响手臂施力的方式;与物体的接触会改变整个身体的平衡方式。
《Current Robotics》期刊发表的Curr-0模型则采用了不同的方法。 该模型于2026年6月18日发布,采用“单一策略”模式:一个在70多个自由度的人形机器人上运行的端到端训练策略,同时处理行走、全身姿势协调以及灵巧的手部控制。 该系统无需在不同模式间切换,而是作为统一的闭环策略实时运行。
该架构分为三层:上层负责任务理解和语言指令解析,中层负责全身运动协调和姿势稳定性,下层负责精细的手-物体交互。这些层并非顺序执行,而是在同一
该策略使机器人在行走过程中能够同时调整全身姿态和手部动作。支撑 Curr-0 的训练数据在规模和方法上都颇具特色。该模型基于 21,000 小时的真实人类行为数据进行训练,其中包括通过 Current Robotics 专有的全身外骨骼数据采集系统 HumanEx 收集的 2,800 小时全身演示数据。 HumanEx 能够同时捕捉全身姿态、关节运动、手部动作、本体感觉、肌电图信号以及与环境的交互,且在数据采集过程中无需机器人硬件在场。这种将数据采集与机器人部署解耦的做法,使得系统能够独立于部署的机器人数量来扩展数据采集规模。
Curr-0 演示的任务特意选定为体力要求较高的动作:插入并点燃香、捡起纸球并将其丢入带盖的垃圾桶、在文件上盖章,以及蹲下将玩具穿过门框放入篮中。 每项任务在执行过程中都需要通过行走与操作的耦合,进行持续的全身调整。
《Current Robotics》还通过一个涵盖视觉、本体感觉和力信号的多物理模态世界模型,来解决评估和部署扩展性问题。该世界模型作为物理测试的可扩展替代方案,无需在每个测试周期中消耗硬件、能源和人力,即可实现策略评估、训练后和部署前的验证。 “人-世界模型”(Human-in-the-World-Model)框架允许人类操作员在世界模型内进行干预并纠正错误,纠正数据会立即反馈到训练中。
Curr-0 定位为一个基础系统版本发布,而非产品发布公告。完整的技术报告可访问 current-robotics.com/blog/curr-0 查阅。
主要来源:
1. Current Robotics 技术博客 — current-robotics.com/blog/curr-0(2026年6月18日)
免责声明:所有编辑内容均基于公开的中英文资料独立撰写。引用内容均注明了原始发布方。














