南韓為斗山押注「無雲端」機器人人工智慧提供資金
南韓正向斗山機器人(Doosan Robotics)提供約7,100萬美元資金,用於開發適用於協作機器人的設備端人工智慧晶片,以及一套核級人工智慧焊接系統,並押注下一代協作機器人的關鍵優勢在於網路獨立性,而非雲端智慧。

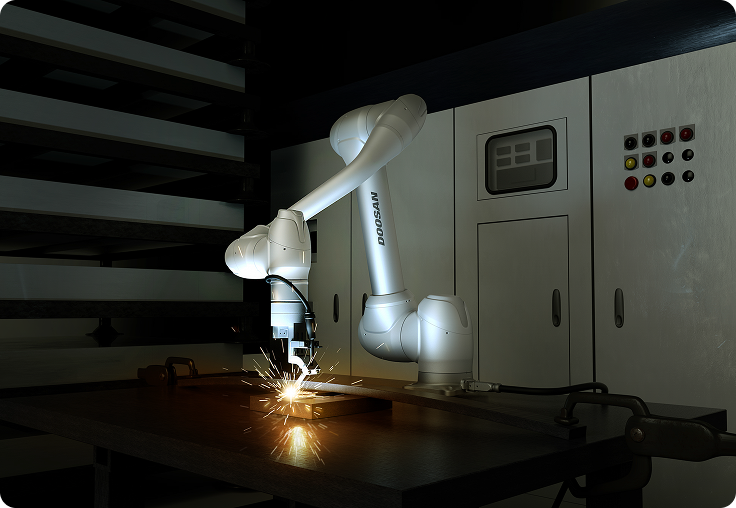
南韓政府剛做出了一項為期數年的賭注,認為填滿其工廠的機器人無需透過雲端連線即可進行思考。斗山機器人(Doosan Robotics)本週表示,該公司已被選中主導兩項政府資助的研究計畫,總價值達 989 億韓元, 約合7,100萬美元,其中約681億韓元(約4,900萬美元)直接來自國家撥款,用於研發感測與決策功能完全由本地人工智慧晶片運作、而非依賴外部伺服器的協作機器人。 這些由韓國貿易、工業與能源部支持的計畫,正是針對多年來悄然限制工業機器人發展的痛點所提出的直接解決方案:若協作機器人依賴雲端連線來進行決策,一旦網路連線中斷,它便會立即停止運作——對於全天候運轉的生產線而言,這是一種無法接受的故障模式。
斗山機器人(Doosan Robotics)在紙面上是個耳熟能詳的名字,這家韓國上市公司僅在一週前才任命權永民(Youngmin Kwon)為新任執行長,但此次獲資助背後所代表的戰略轉向,卻遠不如該公司的產品目錄那般為人熟知。 斗山是少數幾家規模足以可信地領導國家級半導體-機器人研究計畫的合作機器人製造商之一,而政府選擇資助這家公司而非純軟體新創企業,顯示首爾希望由一家已經製造出將搭載這些晶片的機械手臂的公司,來開發裝置端的機器人智慧。
兩項計畫,一項針對雲端技術的底層賭注
首個計畫隸屬於「K-On-Device AI 半導體技術開發」倡議,旨在開發基於裝置內 AI 半導體的下一代協作機器人技術;此類硬體的設計理念,是讓機器人能夠在本地處理感知、決策與控制,無需依賴外部電腦或雲端運算資源。 該計畫為期 54 個月,目標於 2031 年實現商業化,此時間表反映了
相較於典型的軟體發布週期,半導體開發距離產品上市還有很長一段路要走。斗山機器人正帶領一支由多家合作夥伴組成的團隊,成員包括艾丁機器人(Aidin Robotics)、晶片設計公司 Mobilint、韓國電子技術研究院、韓國工業技術研究院、系統整合商 SAIGE,以及來自高麗大學、東國大學、 世宗大學及延世大學等產學研究機構,這份合作夥伴名單涵蓋晶片設計、系統整合,以及四個獨立的大學研究團隊,而非僅由單一企業實驗室孤立運作。第二項計畫則針對範圍較窄但商業價值更顯著的問題:一種結合協作機器人與人工智慧的智慧焊接解決方案,用於處理高複雜度的焊接作業,其中明確包含核能設備的焊接工作。該專案為期 45 個月,由斗山機器人與晶片合作夥伴 DeepX、 以及再次參與的SAIGE,並與昌原國立大學產學合作基金會合作;而隸屬於斗山集團旗下、專營重工業與電力設備製造的斗山Enerbility,則被指定為實際部署該焊接系統的終端用戶企業。 在研究計畫甚至尚未產出可運作系統之前,便指定同集團內的專屬終端用戶,這是一個極具意義的細節:這確保了該焊接解決方案擁有實際的部署場域與內建的參考客戶,而非必須在耗費 45 個月的研究經費後才另行尋找。
為何核級焊接更難推廣
核能設備的焊接工作處於工業品質要求的極限,在此領域,焊接缺陷不僅是保固問題,更是安全與法規層面的問題;其檢驗與認證標準幾乎不留任何容錯空間,這與一般製造業可接受的容錯標準截然不同。雖然重工業領域已存在機器人焊接系統,但大多數仍依賴
預先編程的路徑,用於製作定義明確且可重複的接合處,而非在焊縫幾何形狀因工件而異時所需的適應性、AI 輔助判斷——這正是第二個由斗山主導的計畫所針對的高複雜度工作。 若有一套人工智慧系統,能可靠地判斷核級組件的焊接品質並調整焊接技術,且運行於本地晶片上(而非雲端模型——後者會因感測器讀數與機器人實際反應之間的網路延遲而產生問題),其商業應用價值將遠超出斗山能源能力(Doosan Enerbility)自身的核能設備產品線,更將延伸至造船、壓力容器製造, 以及其他同樣採用「零容忍」品質標準的重工業領域。這項提案中最實際的難題在於時程。這兩項計畫在任何商用產品問世前都需耗時數年:基於半導體的合作機器人平台預計於2031年推出,而焊接系統的時程雖較短,但仍需45個月,這意味著這筆資金無法轉化為採購團隊今年或明年就能訂購的機器人。 此類由政府資助、為期多年的研究計畫,在能否按最初宣布的時間表達到商業規模方面,過往成績好壞參半;而韓國自身的機器人與半導體產業,過去也曾見過雄心勃勃的國家級計畫未能如期推進。 對採購方而言,更具即時參考價值的訊號並非最終產品本身,而是這筆資金撥款所揭示的:首爾政府及其最大的工業機器人製造商,都預期協作機器人的下一個競爭優勢將來自何處。
「邊緣運算」與「雲端運算」之爭正重塑機器人產業
裝置端人工智慧並非斗山(Doosan)獨有的構想。NVIDIA 推出 Jetson 系列邊緣 AI 晶片,正是為了在維持推論本地化的同時,降低機器人的運算功耗;而隨著網路中斷、延遲驟升或網路安全疑慮等事件屢次導致自動化系統中斷,全產業的機器人採購方對依賴雲端系統的態度也日益謹慎。
這些生產線在核心決策上依賴外部連結。在半導體民族主義與供應鏈安全已成為首爾工業政策核心議題——其重要性不亞於華盛頓與北京——之際,斗山(Doosan)的這兩項計畫,讓南韓政府的資金明確地支持了該論點中「在地化處理」的一方。 一項旨在國內自主研發機器人專用 AI 晶片的國家計畫,亦能降低韓國受制於外國製 AI 加速器出口限制的風險——當先進晶片的取得管道收緊時,這項弱點已曾擾亂其他國家的 AI 發展藍圖。對於當今評估協作機器人的採購經理而言,實務上的啟示不在於斗山(Doosan)的具體路線圖,而在於未來應如何權衡各項能力:網路獨立性正悄然成為買方應直接向供應商詢問的差異化因素——正如正常運作時間保證或服務水準協議(SLA)早已成為標準考量,而非被視為每台具備人工智慧功能的機器人預設具備的特性。 一款在供應商演示中、透過強勁 Wi-Fi 連線表現無懈可擊的協作機器人,與一款經認證能在網路可靠性無法保證的工廠現場持續做出正確決策的機器人,並非同一產品;而這兩項主張之間的差距,正是斗山透過政府資助的半導體計畫正試圖彌合之處。
研究合作夥伴名單揭示的斗山策略
這兩項計畫中廣泛的學術與企業合作夥伴陣容,顯示出其策略在於分散風險,而非集中於內部開發。 斗山機器人雖主導這兩項計畫,但並未試圖獨力開發底層的人工智慧晶片,而是倚重專業晶片設計公司 Mobilint 和 DeepX 來負責半導體開發工作,同時貢獻自身協作機器人平台、製造規模以及系統整合合作關係。這種分工模式反映了半導體周邊產業的運作模式
機器人計畫在其他地方往往能取得成功:由硬體製造商提供實體平台與商業部署途徑,同時由專業晶片合作夥伴負責矽晶片設計——這正是協作機器人製造商自身不具備核心能力、無法內部開發的領域。 四家獨立的大學研究基金會則完善了這份名單,這顯示首爾的產業政策將這些計畫視為人才培育管道的投資,與產品開發合約同等重要,旨在培訓未來十年將投身韓國機器人與晶片產業的研究生研究人員——無論特定產品能否如期上市。斗山同時入選這兩項計畫,而非將半導體與焊接業務分拆給不同公司,相較於多供應商模式,這更將韓國的國家機器人晶片戰略整合於單一商業實體之中。這種集中化對斗山生態系統外的競爭對手與客戶而言,利弊兼具: 一旦研究成熟,這將使斗山在其協作機器人產品線中率先實現裝置端人工智慧的商業化;但這也意味著,韓國在邊緣處理協作機器人領域的整體賭注,其成敗如今在很大程度上取決於一家公司能否在兩個要求嚴苛、並行進行且歷時多年的工程計畫中順利執行。
下一個值得關注的里程碑,是斗山機器人或其合作夥伴是否會在 2031 年商業化目標之前發布中期技術成果,因為關於設備端 AI 協作機器人相較於現有雲端依賴系統的早期基準測試數據,將是首個真正證明韓國這項「反雲端」賭注能否如期獲得回報的實質證據。
此外,在資金結構本身中,還隱含著一個較不引人注目的產業政策故事。首爾政府透過韓國產業技術規劃與評估院(KPI)而非純粹的研究補助機構來調配資金,藉此建立了商業化
從一開始便將里程碑與終端用戶企業納入這兩項計畫中,此種架構旨在避免一種常見的失敗模式:即政府資助的機器人原型機雖在實驗室展示中表現優異,卻因未能找到商業合作夥伴接收該設備,而始終無法進入工廠生產線。 斗山 Enerbility 作為焊接計畫中指定的終端用戶,正是此設計選擇最鮮明的例證;而包括日本、德國及美國在內的其他政府,在資助類似邊緣 AI 機器人研究時,往往並未如此明確地將此機制納入計畫中。本分析綜合了截至發佈日當日政府與企業公開的資訊,不應被視為投資、財務或專業建議;其僅供一般資訊參考之用。