
Robotiq 将其在物理人工智能栈中的控制权开源
Robotiq 发布了 C++ SDK、一款由该公司维护的 ROS 2 驱动程序,并更新了支持闭环运动学功能的 NVIDIA Isaac Sim 资源,这些是 Contact Core 物理人工智能软件层的首批组件,该软件层将提供付费的嵌入式智能功能,预计于 2026 年第四季度推出。

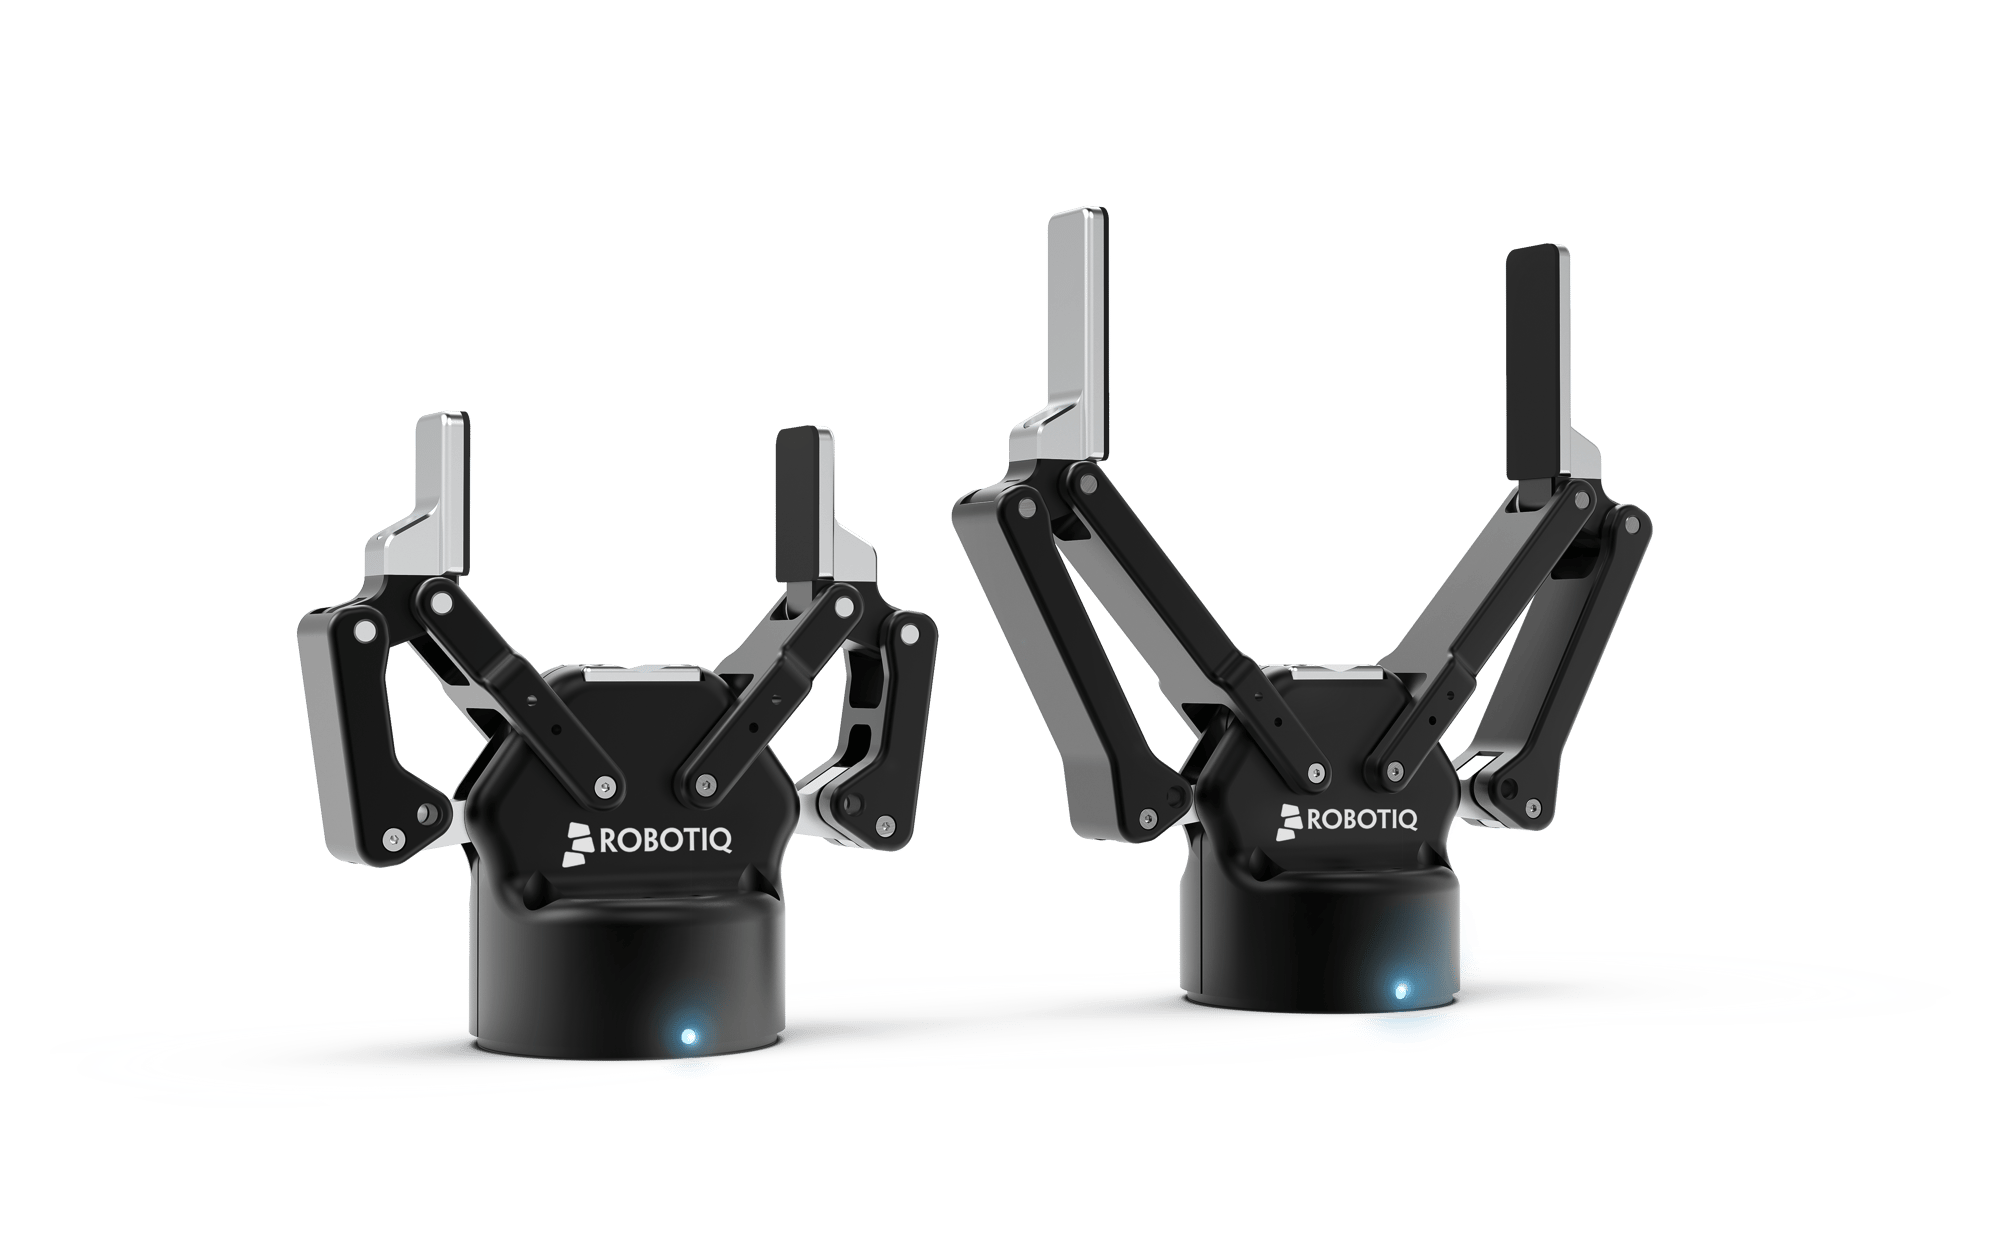
专为固定、重复的拾放循环设计的机器人夹爪,其工程要求与旨在教会人工智能模型如何抓取从未见过的物体的夹爪不同。 正是基于这一区别,总部位于魁北克市的工业自动化自适应夹爪和机械臂末端执行器制造商 Robotiq,于本周二发布了三款开源软件包, 9月22日,发布了三款开源软件包,包括一个独立的C++ SDK、一个可直接替代现有社区驱动程序的ROS 2软件包,以及更新后的NVIDIA Isaac Sim资产——这些资产集成了闭环运动学功能,可实现更高保真度的仿真。 这些软件包均免费提供,托管于 github.com/robotiq,并由该公司直接维护,而非移交给志愿者社区——这有意识地颠覆了抓取器软件通常的维护模式。
Robotiq 对这一举措的解释是:社区维护的驱动程序包——这类由志愿者支持的 ROS 集成方案虽然多年来在传统自动化项目中表现尚可——却无法满足物理人工智能应用的实际需求: 更高的仿真保真度,以缩小在仿真环境中训练的模型与部署在真实硬件上的模型之间的差距;更紧凑的控制回路,以便为操作模型提供关于接触力的更精细反馈;以及跨越数百万个循环的连续数据采集,以生成现代机器人基础模型所需的训练数据量。 Robotiq人工智能首席技术官文森特·杜谢恩(Vincent Duchaine)直截了当地指出了根本问题:“物理AI应用对夹爪的要求远高于传统应用。” 过去,那种根据固定计时器进行闭合、抓持和释放的夹爪,无需实时报告细粒度的接触力数据,也不需要在模拟和现实中以毫秒为单位保持完全一致的行为。但用于训练或运行操作模型的夹爪则必须做到这一点,因为模型会从每个循环中学习,而噪声或不一致的
来自硬件层的数据会污染其学习结果。每个软件包实际解决的问题
C++ SDK 是一个独立的库,旨在服务于构建自定义机器人栈的团队,而非在 ROS 生态系统内工作,它使开发人员能够直接、低级别地控制 Robotiq 夹爪,而无需通过 ROS 中间件路由命令,这对于构建专有控制系统的团队或将夹爪集成到非 ROS 工业控制器中的团队非常有用。 相比之下,ROS 2 软件包则是专门设计为现有许多 Robotiq 部署中已运行的社区驱动程序的“即插即用”替代方案,其接口与现有驱动程序完全兼容,因此现有项目无需重写集成代码即可替换为公司维护的版本,同时还能获得新软件包所构建的更紧凑的控制回路和更一致的行为表现。 这种兼容性选择在商业上至关重要:Robotiq 并未要求现有客户重建其软件堆栈以获得公司支持的维护服务,而是仅要求他们更改一个依赖项。
第三个软件包——更新后的 NVIDIA Isaac Sim 资产(包含闭环运动学)——则解决了物理人工智能开发中一个范围较窄但日益重要的问题: “模拟与现实的鸿沟”——即完全在模拟环境中训练的操作模型,虽然在模拟中表现良好,但在其原型物理夹爪上却会失效或表现异常,原因在于模拟运动学未能准确捕捉真实机构如何运动以及如何响应接触。 在此背景下,闭环运动学意味着模拟夹持器模型像物理夹持器一样整合了反馈机制,而非假设理想化的开环运动。这将使基于更新后的Isaac Sim资产训练的模型,更有可能将所学行为迁移到真实夹持器上,而无需在物理硬件上进行大量重新训练或微调。
更大软件架构的第一层
BetRobotiq将这三项发布定位为其所谓的“Contact Core”的首批组成部分——这是一种物理人工智能软件层,该公司计划逐步完善该架构,并预计于2026年第四季度推出嵌入式智能功能。 这种定位改变了买家解读周二发布内容的方式:这并非旨在赢得开发者好感的一次性开源贡献, 而是 Robotiq 计划持续在此基础上进行开发的产品的基础设施层,这使该公司拥有直接的动力来持续维护这些开源软件包,而非任其停滞不前——正如许多由企业赞助的开源项目在初始宣传价值消退后最终所遭遇的境况。 如今采用ROS 2软件包或Isaac Sim资源的开发者或集成商,实际上是在采用Robotiq即将推出的Contact Core功能所依托的基础架构,这与采用没有明确维护路线图的通用社区驱动程序相比,是一种截然不同的承诺。
在基础软件免费开放的同时,在其之上构建付费层,这种战略逻辑在开发工具领域已司空见惯,而 Robotiq 的这一策略直指在特定且快速增长的细分市场中赢得“默认集成方案”的地位:即那些需要基于真实抓取器硬件进行训练并部署的、正在构建操作模型的团队。 任何开发通用操作模型的机器人实验室或初创公司,都必须选择某种夹爪作为数据采集的标准化基准;而其软件栈能提供最高模拟与现实保真度,且拥有最可靠开源工具链的夹爪,在决策中将占据显著优势——无论底层机械硬件存在何种差异。 通过比大多数竞争对手更早推出由公司维护的 ROS 2 和 Isaac Sim 支持,Robotiq 正试图在竞争对手的夹爪制造商采取同样举措之前,将自己确立为该标准化问题的默认答案。
一个主要在机械性能方面展开竞争的抓取器市场
Robotiq 于 2008 年在魁北克市成立,其早期声誉主要源于自适应抓手,尤其是其 2F-85 和 2F-140 两指型号,这些产品已成为系统集成商将协作机器人手臂与通用抓取工具搭配时的常见默认选择, 在与Schunk、OnRobot和Zimmer Group等竞争对手的较量中,Robotiq主要凭借机械适应性、力感应精度以及与主流协作机器人品牌的易集成性展开竞争。 这种竞争历史上几乎完全发生在硬件层面上:哪款夹具能处理最广泛的物体形状和重量范围,哪款能提供最精细的力控制,哪款能与特定机器人手臂的原生软件实现最快集成。 软件维护曾是次要考虑因素,通常通过抓取器供应商发布一次后便基本保持不变的基础ROS驱动程序来处理,由机器人社区根据需要填补空白。
物理人工智能(Physical AI)的开发打破了这一模式,因为软件层不再只是便利功能,而是成为了产品核心价值的一部分。 一个基于数百万次抓取尝试进行训练的操作模型,需要在每个循环中都从夹具获得一致且高保真的数据;而如果仿真环境无法准确建模夹具的实际运动学特性,那么该模型所习得的行为一旦从仿真环境转移到物理硬件上,就会立即失效。 这一转变改变了夹具差异化的衡量标准:如果一个夹具拥有经过严格维护、高保真的仿真资产,而另一个则依赖于尚未更新以反映硬件实际闭环行为的社区贡献模型,那么两个机械结构相似的夹具可能会产生截然不同的训练结果。 Robotiq的这三个版本直接表明,下一轮末端执行器领域的竞争优势将源于这种软件层面的差异化,而非渐进式的机械改进。
最终决定。这对当今选择夹具硬件的团队意味着什么
对于正在为物理人工智能项目(而非固定周期的工业生产线)评估机械臂末端执行器的采购或工程团队而言,其实际启示在于:夹爪的选择如今已包含软件维护这一维度,而这在几年前尚不存在。 相比那些社区驱动程序更新周期不确定的抓取器,配备由厂商积极维护且提供技术支持的 ROS 2 驱动程序及仿真资源的抓取器,能够降低集成风险并缩短工程开发时间——特别是对于那些预计将在数月或数年内对操作模型进行迭代,而非一次性部署后便保持配置静态不变的团队而言。 话虽如此,Robotiq的ROS 2软件包采用向后兼容的设计,其接口与现有的社区驱动程序保持一致,这意味着已经运行Robotiq硬件的团队在尝试新软件包时,切换成本几乎为零,从而降低了采用门槛——无论未来几个季度更广泛的Contact Core路线图如何演变。
Robotiq的战略押注在于:物理AI栈中的夹持器层,其供应商选择的重要性将不亚于机器人手臂或其上层的基础模型;而现在就推出由公司维护、支持模拟的开源工具,正是能在市场形成默认标准之前赢得这一地位的关键。 对于竞争对手而言,一个悬而未决的问题是:当前的窗口期还能持续多久。从原则上讲,闭环运动学或由公司维护的 ROS 2 驱动程序本身并不具备专有性,任何拥有同等工程资源的竞争对手都可以在类似的时间框架内发布功能相当的软件包。 更难迅速复制的,是 Contact Core 背后的路线图承诺:Robotiq 已明确表示,计划在 2026 年剩余时间内,继续在此开源基础之上构建付费的嵌入式智能功能,这意味着今天采用 Robotiq 硬件作为标准的团队
该公司押注于持续投资而非一次性发布,而这一赌注只有在公司真正推出其承诺的第四季度功能时才会奏效。本文综合了Robotiq关于2026年9月22日发布的软件包的公开披露信息。本文仅供一般参考,不构成任何投资、财务或法律建议。
首图来源:Robotiq。












