
川崎重工计划于2030年前实现“Kaleido”人形机器人的完全自主运行
川崎重工表示,其“Kaleido”人形机器人将于2030年实现完全的人工智能自主化,这比该公司自身制定的2026年3月路线图提前了大约十年,该机器人将依托日本“Noetra”国家物理人工智能计算平台运行。

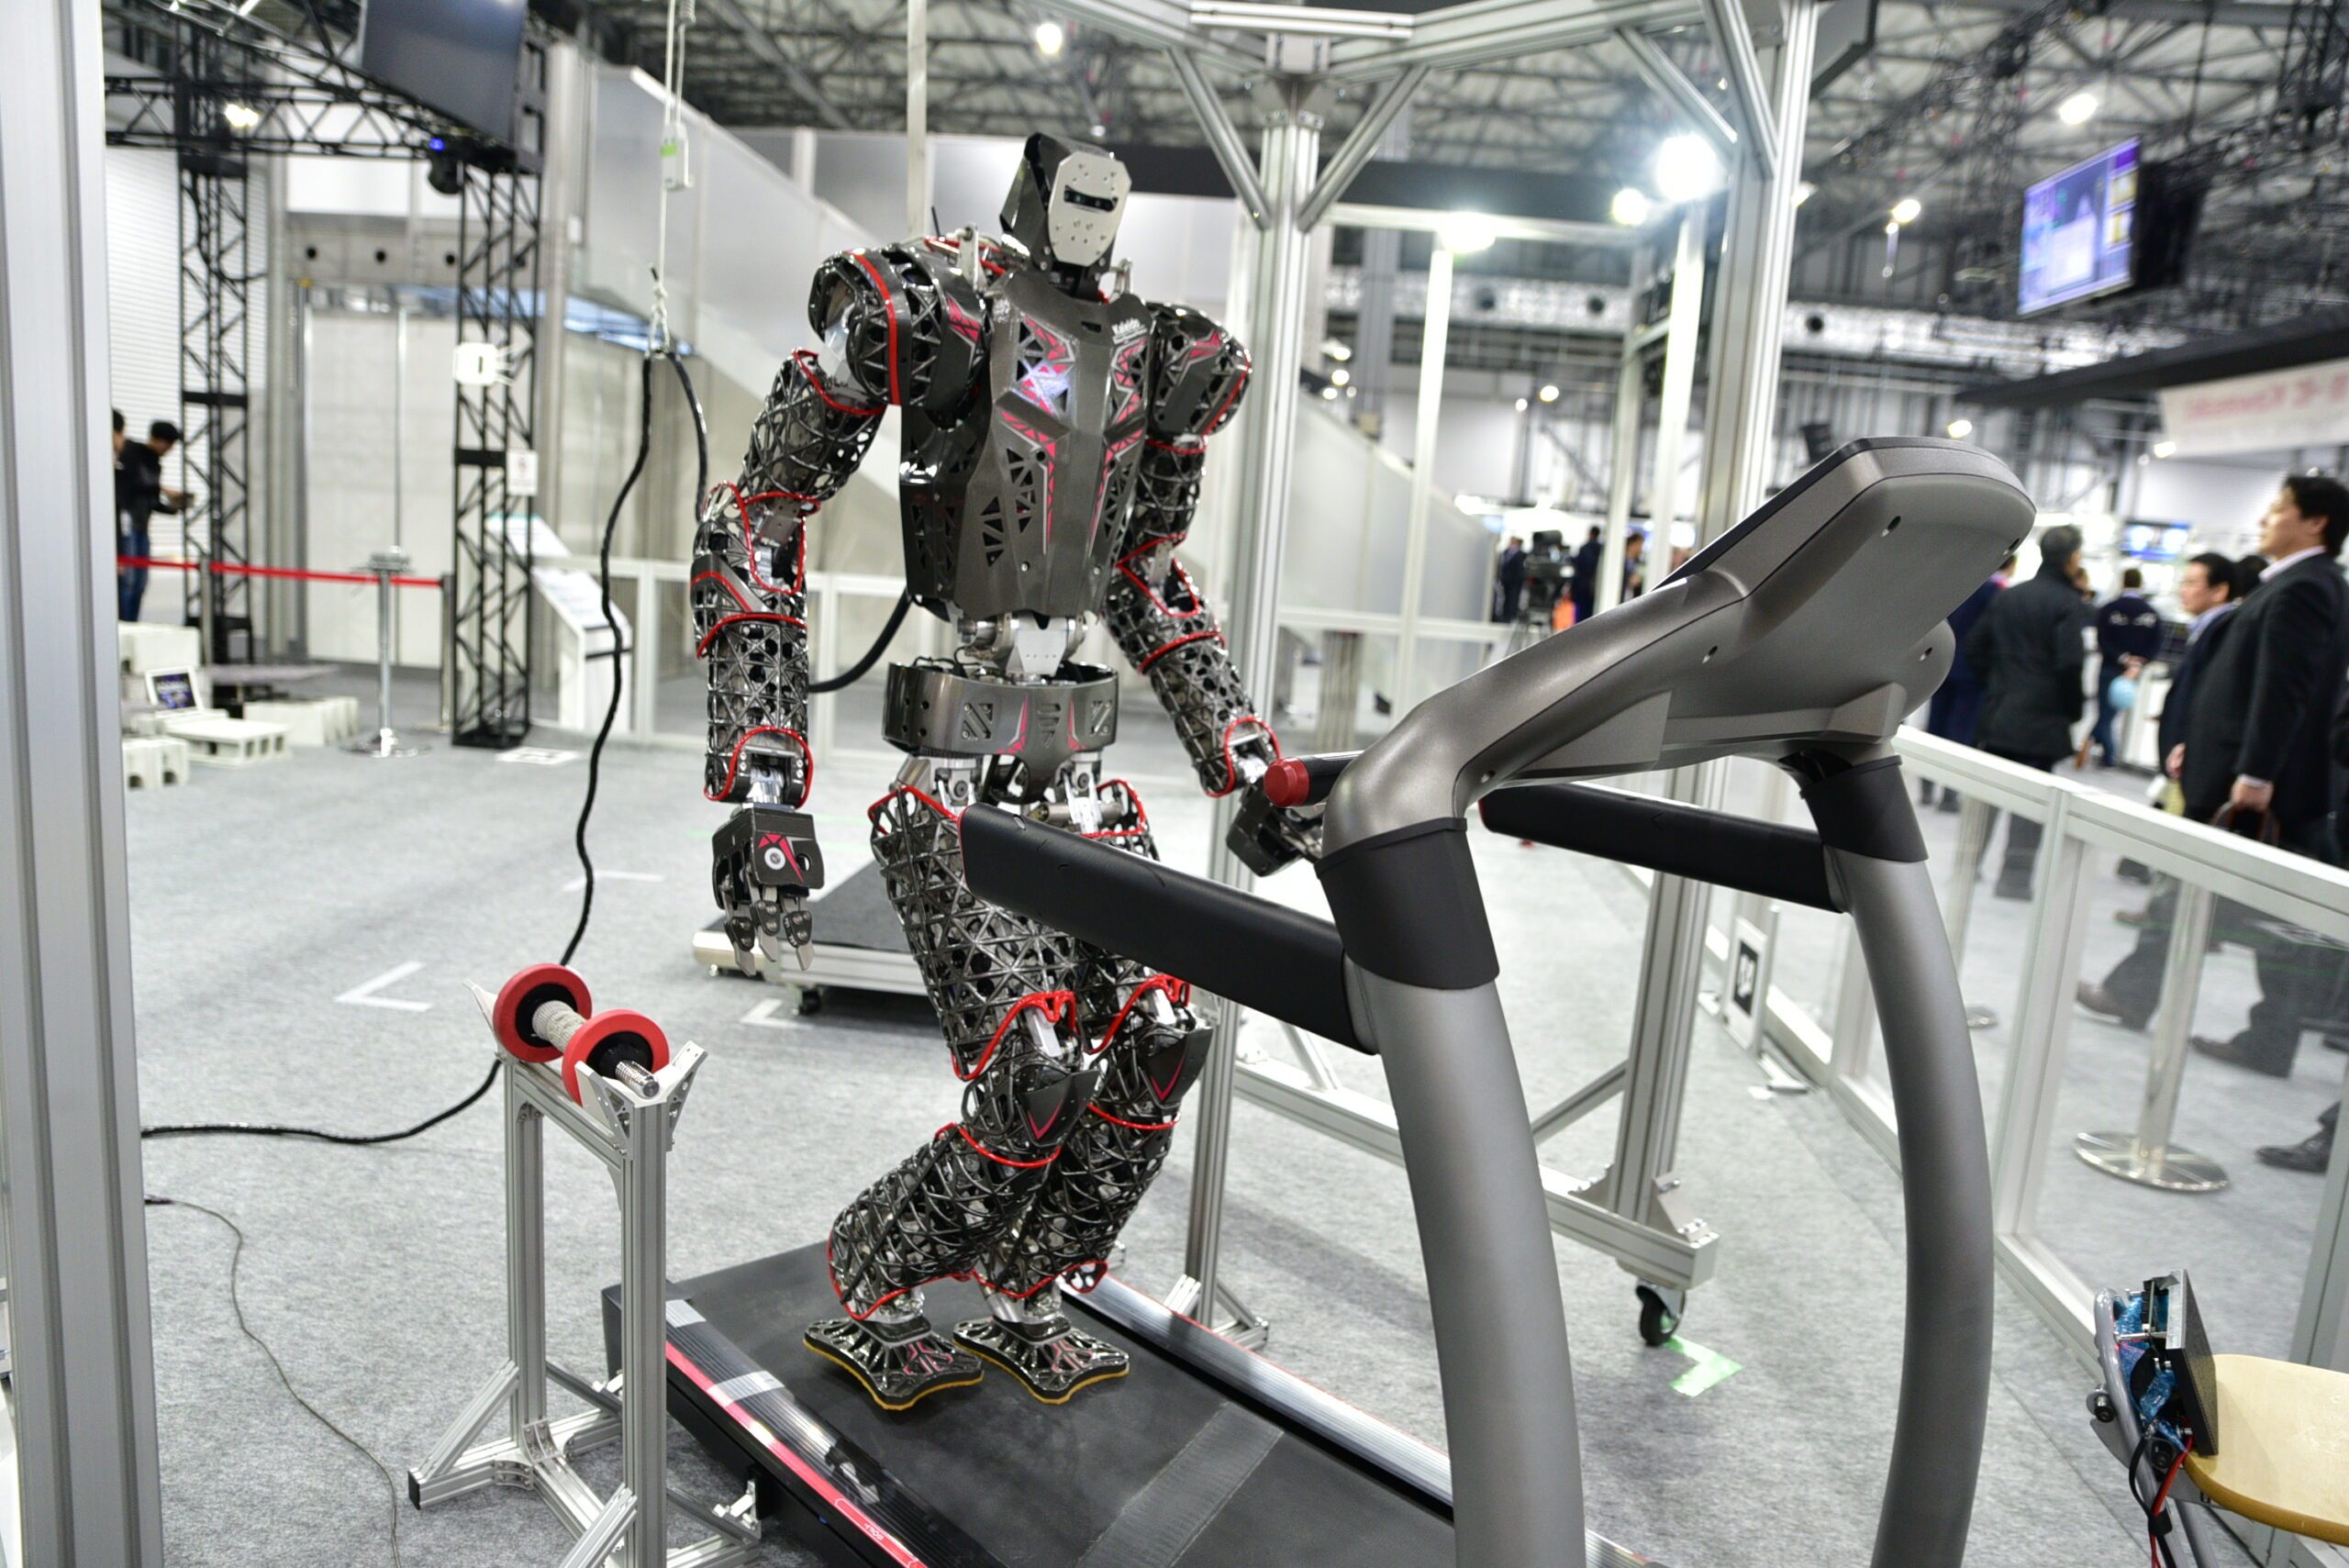
川崎重工本周表示,计划到2030年推出其Kaleido人形机器人的全自动、人工智能驱动版本。该项目已开展十年,该公司现计划借助一个新的国家级计算平台来加速推进。 这一消息于10月4日在日本媒体上报道,其依据在于“Kaleido”将继承由Noetra开发的“物理AI”模型——Noetra是一家总部位于东京的基础模型开发商,由日本约四十家最大工业企业提供资金支持。 对于正在评估人形机器人的采购团队而言,目标日期本身的重要性远不如它所揭示的日本未来竞争策略:日本并非依靠单一机器人制造商竞相扩大规模,而是通过一个共享的国家计算层,让多家制造商同时接入。
总部位于东京涩谷的Noetra,在日本产业政策圈之外鲜为人知,在继续讲述后续故事之前,有必要先介绍一下这家企业。 Noetra由总裁兼首席执行官丹波弘信领导,他此前曾负责软银日语大型语言模型的开发工作。该公司成立的初衷是构建一个在国内训练、专为机器人而非聊天机器人设计的多模态基础模型。 其约四十家投资方中,软银、索尼集团、NEC和本田作为核心成员,川崎则属于更广泛的产业投资者圈。 该项目隶属于日本经济产业部的“FRONTia”计划,该计划承诺在数年内投入高达1万亿日元(约合62亿美元),仅第一年就拨款3873亿日元(约合24亿美元)。
一个比公司自身路线图更快的目标
解读川崎2030年目标最有效的方式,是将其与该公司仅在六个月前公开表态的内容进行对比。在2026年3月发布于其机器人博客的一篇文章中,川崎公司曾为Kaleido的演进规划了三阶段时间表。 该公司写道,到2030年左右,类人机器人将实现“在……条件下独立工作”
在工厂和生产车间等受控环境中实现“远程控制”,由人类负责决策,而机器人则承担体力劳动。 在非结构化环境(包括灾难现场、狭小空间和高空作业)中实现完全自主,预计将在2040年左右实现。第三阶段——即完全具备防水、防尘、耐热、耐寒、抗辐射及抗腐蚀性气体等环境适应能力——预计要到2050年左右才能实现。该路线图并未直接提及 Noetra,因为当时 Kaleido 实现 2040 年级别的自主化,完全取决于川崎自身能够整合的计算资源和训练数据。与 Noetra 的合作改变了这一局面。 一个在专用国家计算集群上训练的基础模型,由数十家制造、物流和消费电子公司共享,使任何单一参与者都能借用那些仅凭自身力量无法独立构建的能力。 川崎将自动驾驶目标提前了大约十年,这表明该公司预期Noetra的计算能力和基础模型将为Kaleido的软件栈带来多大的提升,而非声称该机器人的机械硬件突然超前于计划。
Kaleido项目本身并非对当前类人机器人热潮的反应。川崎早在2015年就启动了该项目,远早于波士顿动力(Boston Dynamics)、Unitree或Figure将类人机器人打造成风险投资类别之时,并于2017年在东京国际机器人展上首次向公众展示了该平台。 自那时起,该公司已迭代了九代硬件,这些硬件是与东京大学机器人研究人员合作开发的,并遵循一种刻意不追求华丽的设计理念:机器人应能在跌倒后完好无损,能够轮班持续工作而非仅为观众表演,并能使用专为人类设计的楼梯、门和手动工具,而非要求重新设计工作场所。 这一发展历程对于评估“2030年”这一目标至关重要,因为这已是一段长达十年的
硬件公司现在正在引入人工智能层,而不是一家人工智能公司最近决定开发机器人机身。主张背后的计算基础
Noetra的基础设施规划解释了为何日本产业界愿意下这注。 该公司正在使用英伟达(NVIDIA)的Vera Rubin NVL72机架建设数据中心,配备13,750颗Vera CPU和27,500颗Rubin GPU,总算力约为140兆瓦,计划于2028年6月左右投入运营。 其明确目标是开发一个由日本自主研发、参数规模达一万亿级、专门针对物理人工智能(而非文本生成)进行训练的多模态模型,从而降低日本在工业和物流运营商视为敏感数据方面对国外基础模型的依赖。 经济产业省(METI)还为这一更广泛的计划设定了国家目标:到2040年,在日本经济的18个行业中部署1,000万台配备人工智能的机器人。
即便以早已习惯政府资金的行业标准来看,如此规模的公共承诺也实属罕见。中国的人形机器人制造商受益于省级补贴、政府采购和制造业集群;而美国则依赖风险投资,并越来越多地获得与国防相关的资金支持。 日本通过Noetra采取的模式更接近于共享基础设施:一个经过训练的模型,一个计算平台,授权给多家制造商使用;否则,这些制造商将各自重复进行耗资数十亿美元的训练工作。川崎重工的Kaleido目前只是最引人注目、且能够利用该平台的类人机器人。
Kaleido 9 目前实际能做什么
以上这些都不应掩盖该硬件当前的实际水平。 当前量产机型“Kaleido 9”在工程技术上确实比前代产品有所进步,但它并非大多数买家听到“自主机器人”一词时所理解的那种机器人。川崎重工重新设计了腿部结构,使其在踉跄后能更快恢复平衡,该公司将这一改动视为实现
可在实验室外正常运行的机器人。在演示中,Kaleido 9 展示了狭义上的自主行走能力:它利用激光雷达(LiDAR)和同步定位与建图技术来探测人员和障碍物,识别楼梯边缘,并实时调整步幅。这与自主执行任务的能力有着显著区别。目前实际操作——包括川崎重工已演示过的灾害响应场景——仍通过头戴式显示器与机器人建立远程控制连接,由人类操作员指挥机器人的动作。 川崎还开发了一款名为“Kaleido Station”的配套轮式平台,旨在高效地将机器人运送至长距离的平坦路段,从而使双腿能够专用于真正需要应对的地形,未来该平台还将作为充电底座使用。 综合来看,当前系统是一台具备自主感知和平衡能力的远程操控机器,尚未达到2030年目标所描述的独立决策者水平。这两者之间的差距,正是诺特拉(Noetra)的基础模型旨在弥合的。
一个有助于理解这一转变的视角是:川崎并非承诺在2030年推出更智能的机器人躯体;而是承诺从一家全国性的共享供应商处租赁更智能的“机器人大脑”,并押注这种合作模式的实现将比其独自研发提前数年。
这对日本以外的买家为何重要
对于正在评估用于护理、物流或轻工业制造的人形机器人的采购和运营团队而言,川崎公司自己公布的近期应用清单,比“2030年”这一头条新闻更能为规划提供有用的参考。 该公司已将医疗和护理场景中的沟通辅助,以及简单的运输和巡逻任务,列为其路线图中“受控环境阶段”的现实应用场景——该阶段此前被定为2030年实现,而现在公司正试图借助人工智能辅助将其提前并升级。 与灾难响应或非结构化场景相比,这一范围更窄、更易实现。
实地调研表明,这与日本国内劳动力短缺压力最严峻的领域——尤其是养老护理领域——相吻合。这也重新定义了买家在评估Kaleido产品或试点项目时,应如何将其与竞争对手进行权衡。 包括Unitree和AGIBOT在内的中国制造商每年出货数千台类人机器人,并以低价策略抢占市场,仅AGIBOT一家就报告称2026年上半年出货量约为9,700台。而美国的新进入者则采取了不同的路径: Figure公司侧重于直接建立制造合作伙伴关系;而波士顿动力(Boston Dynamics)——在现代汽车集团收购软银剩余股份后,现已成为其全资子公司——已承诺从2028年起在佐治亚州的一家现代汽车工厂部署其Atlas人形机器人,并计划到2030年将其应用范围扩展至更广泛的制造任务。 川崎的方案则与上述两种模式均不相同:其机器人软件路线图与一个主权计算平台紧密相连,该平台由未来将购买并集成该机器人的企业共同支持,涵盖从本田自有生产线到索尼消费电子工厂的各个领域。 这种联盟结构在数据访问和本土信任方面可能成为真正的优势,但也可能演变为协调负担——当四十家公司对同一款机器人模型各有四十种不同优先级时,这种协调负担往往会拖慢所有共享基础设施项目的进度。
采购团队在权衡日本本土人形机器人供应商、中国厂商的大宗采购价格优势或美国风险投资支持的开发速度时,应将与Noetra的合作关系视为一项独立的尽职调查事项,而非Kaleido技术规格表中的附带说明。 今天值得向川崎销售团队提出的问题包括:Kaleido将实际运行Noetra模型的哪些具体检查点;买方自身设施的训练数据是否会被反馈到共享基础模型中;以及如果Noetra的2028年计算时间表出现延误,合同中有哪些保护措施。 这些问题目前均无公开答案,而这一点本身就是有价值的信息
对于任何围绕2030年目标制定2027年或2028年部署预算的人来说。对于2030年这一时间节点,不应仅凭表面价值直接采信,而应结合两个独立信号进行追踪:一是Noetra的计算设施能否如其声明的那样在2028年如期投入运营;二是川崎自身公开的路线图在此之前是否会再次更新。 一家公司仅凭合作伙伴尚未建成的数据中心,就将其自动驾驶目标推迟十年,这不仅是在押注自身的能力,更是在押注他方的执行力,而这种押注将在2030年到来之前很久,就体现在川崎的公开声明中。
本分析综合了截至发布之日的企业声明及公开市场动态,不应被视为投资、财务或专业建议;仅供一般信息参考。










