
普渡机器人公司于WAIC展会上展示工业版D7
普渡机器人(Pudu Robotics)在WAIC上首次向公众展示了其新一代机器人PUDU D7的离线演示,重点展示了这款专为制造业和物流业设计的工业级半类人机器人。
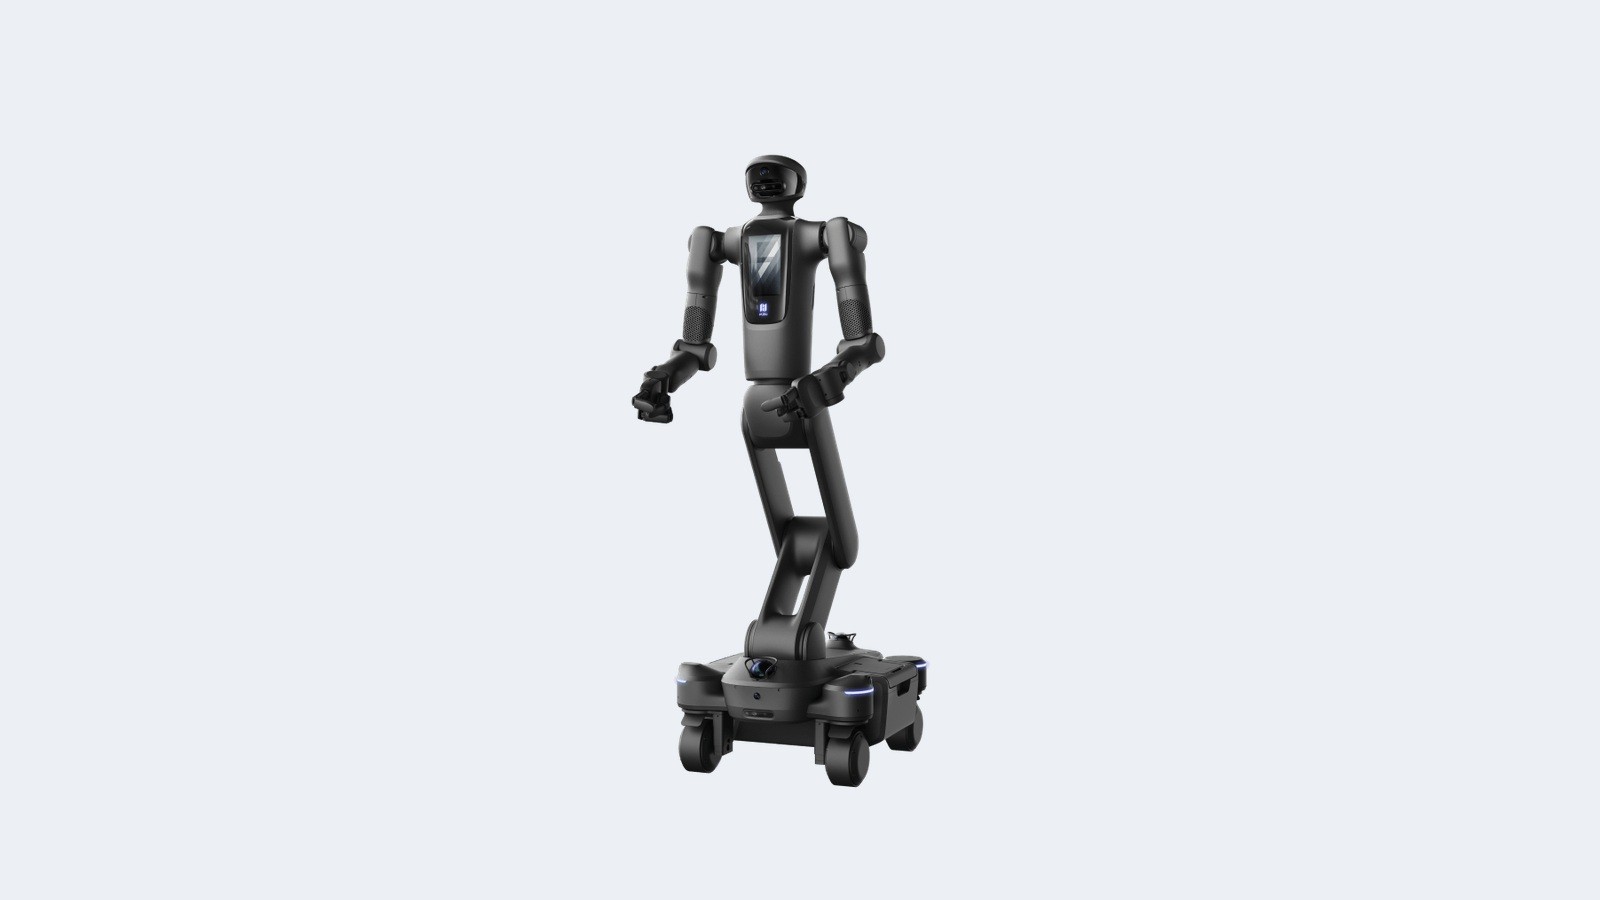
从专用服务机器人向通用工业物理代理的转型,标志着自动化战略在架构层面发生了根本性转变。2026年7月17日,普渡机器人(Pudu Robotics)在上海举行的2026年世界人工智能大会上举办了“普渡AI技术简报会”,并首次线下公开展示了PUDU D7。 普渡机器人已于2026年6月1日发布了这款新一代工业半类人机器人。7月17日的亮相展示了该产品如何契合公司从商用服务机器人领域向制造和物流任务领域的业务拓展。
PUDU D7的战略意义在于其混合式外形设计,将类人上半身与带轮全向底盘相结合。与其他类人机器人开发商追求的双足行走相比,这种设计更侧重于稳定性、载重能力和连续运行能力。 通过专注于结构化工业环境中的实际应用,Pudu Robotics 旨在为寻求可靠自动化解决方案的采购经理和运营负责人带来立竿见影的价值。PUDU D7 基于该公司具身智能基础模型 PuduFM 构建,并采用 PuduAgent 操作系统,这表明其高度重视软件驱动的适应性和智能任务执行能力。
PUDU D7 是什么?它在工业环境中如何运作?
PUDU D7是由Pudu Robotics开发的一款工业级半类人机器人,于2026年6月1日发布,并于2026年7月17日在上海亮相。 它拥有配备机械臂的类人上身和带轮全向底盘,专为物料搬运、高空拣选和仓库物流而设计。
Pudu Robotics 总部位于深圳和香港,成立于 2016 年,最初专注于商用服务机器人领域,包括餐饮
配送和商用清洁机器人。该公司已实现显著规模,其全线产品在全球出货量已超过13万台,业务遍及85多个国家和地区。 PUDU D7 标志着该公司基于其在移动机器人和自主导航领域的经验,向工业配送及通用具身人工智能领域的战略拓展。 驱动 PUDU D7 的核心技术是 PuduFM,这是一个具身智能基础模型,包含物理视觉-语言-模型模块、物理直觉模型以及动作专家模块。PUDU D7的物理规格体现了其工业应用导向。 该机器人身高165厘米,重45公斤。其仿生手臂的伸展范围为65厘米,具备30个自由度,若配备灵巧的手部附件,自由度可扩展至50个。 PUDU D7 最大负载能力达 14 公斤,作业高度可达 2 米,因此非常适合高处拾取任务。其末端点精度为 0.1 毫米,可确保物料搬运的精准性。 该机器人的移动能力由360度全向底盘提供,最高速度可达每秒2米,并在10度以内的坡度上保持稳定。PUDU D7由容量超过1千瓦时的电池供电,可连续运行8小时以上。
理解向物理代理的转变
要理解PUDU D7的重要性,不妨将传统工业机器人视为高度专业化的工具,例如固定在工厂地面的传送带或用螺栓固定在厂房地板上的机械臂。这些工具虽能以高精度执行单一、重复的任务,但缺乏灵活性。 一旦生产线发生变化,就必须对机器人进行重新编程或更换。相比之下,像 PUDU D7 这样的物理代理则更加
就像一名多才多艺的工厂工人。它可以在厂区内移动,感知周围环境,并适应不同的任务,例如将物料从仓库货架搬运到生产线。PUDU D7的智能由PuduAgent OS管理,该系统作为机器人的操作系统,利用交互式视觉语言模型、长短期记忆模块以及安全防护栏来处理信息并做出决策。 当设施经理分配任务时,PuduAgent OS 会解析指令,利用 PuduFM 基础模型理解任务的物理要求,并协调机器人的传感器和执行器,以安全高效的方式执行操作。 这种软件定义的方法使机器人能够随着时间的推移不断学习和适应,减少了对 rigid 编程的依赖,并使其能够在动态工业环境中处理更多样化的任务。
采用轮式全向底盘而非双足腿部设计,是一个关键的架构选择。尽管双足机器人有望在楼梯和高度不规则的地形中移动,但目前成本高昂,且往往在稳定性和载重能力方面存在不足。 通过选择轮式底盘,Pudu Robotics 确保了 PUDU D7 能够承载较重的有效载荷,在长时间轮班中持续运行,并在平坦的工厂地面上保持高稳定性。这种务实的做法优先考虑了即时的工业实用性和可靠性,而非双足类人机器人的长期通用能力。
工业机器人领域的竞争力
工业机器人市场竞争激烈,各种形态和方案都在争夺主导地位。下表基于公开数据,对 PUDU D7 与其他知名工业机器人及类人机器人进行了对比分析。
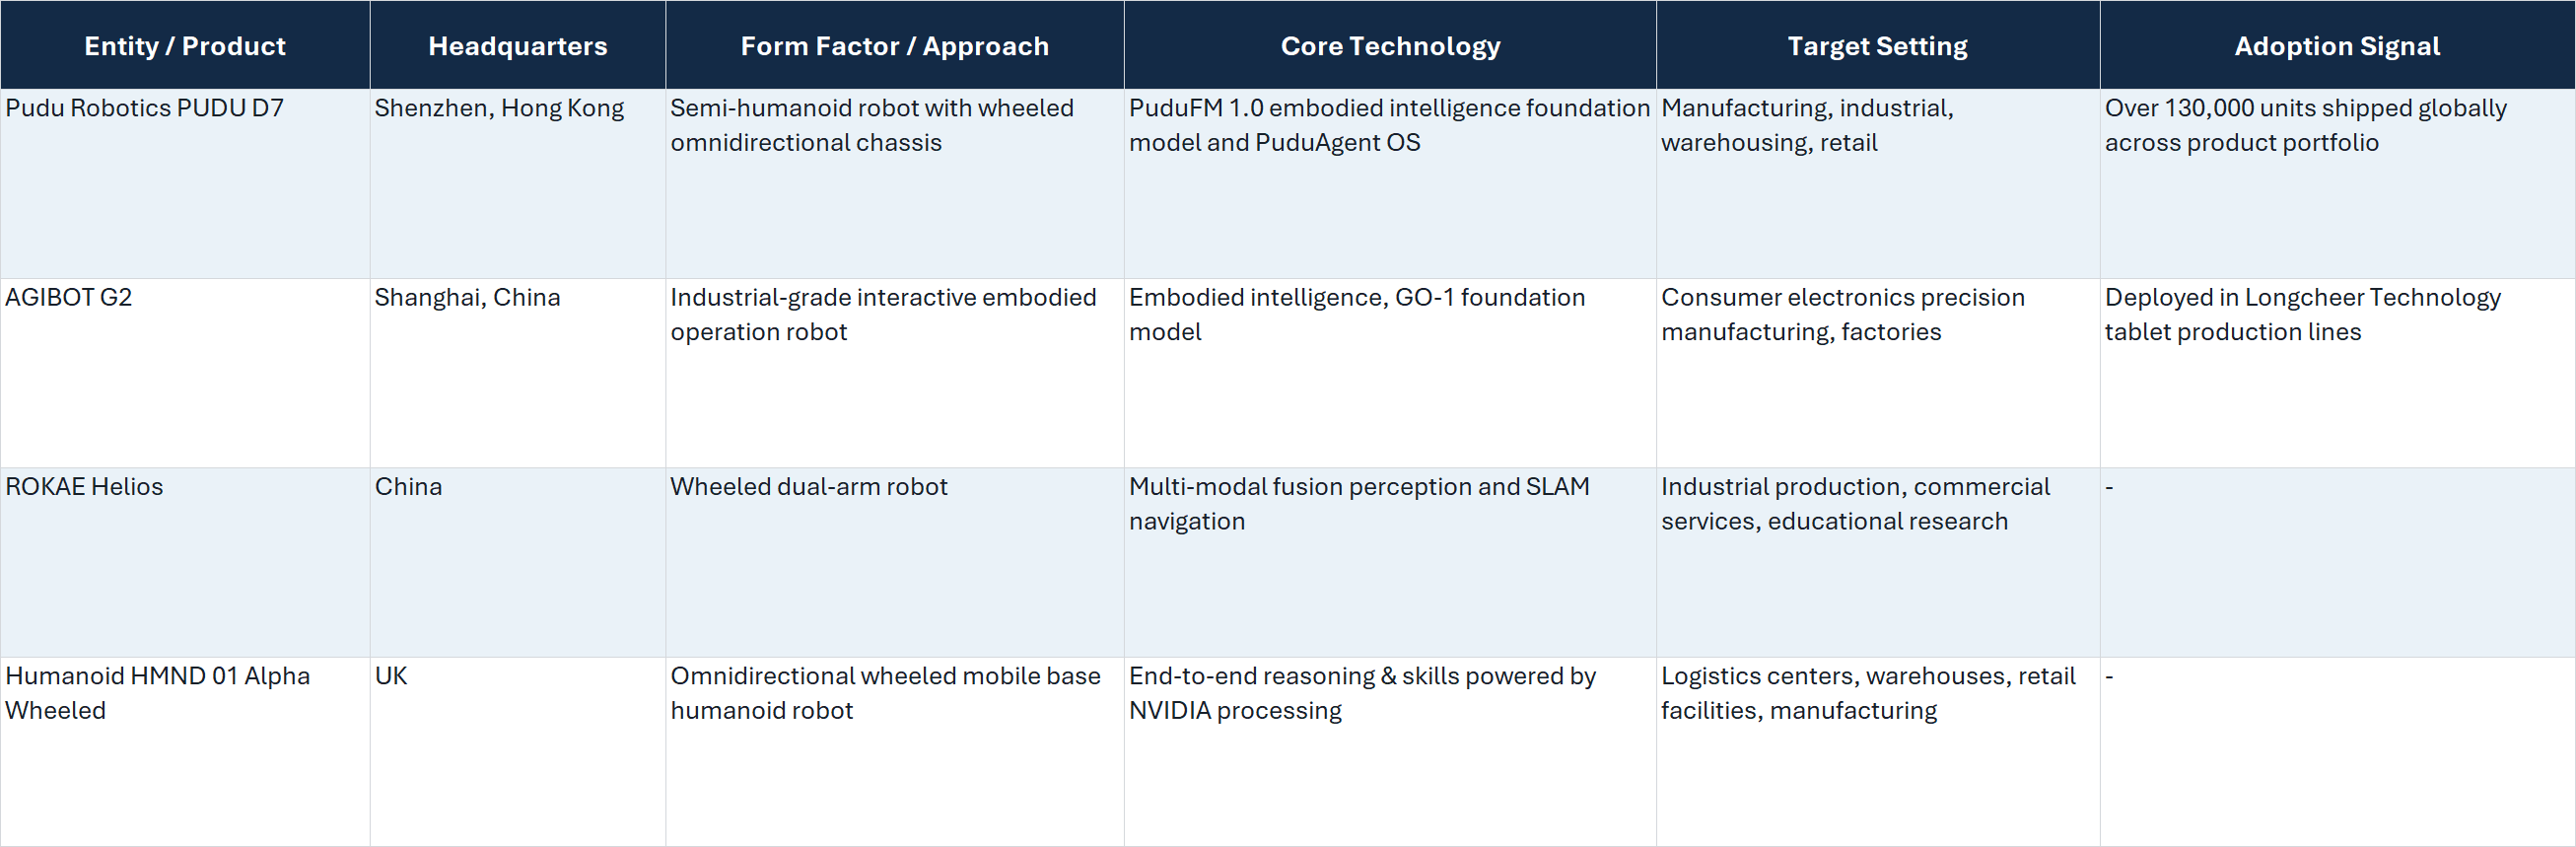
该比较基于公司披露的规格参数及公开的第一方资料。
该对比凸显了该领域解决方案的多样性。普渡机器人(Pudu Robotics)和ROKAE专注于以稳定性和载荷能力为优先考虑的轮式或半类人型设计,而AGIBOT等公司则在精密制造环境中部署交互式具身操作机器人。 这些形态之间的选择在很大程度上取决于目标场景的具体要求,目前在结构化地面上,轮式底盘在连续运行和载重能力方面具有优势。
形态设计的现实考量
在关于具身人工智能的报道中,一个常见的误解是认为双足类人机器人是所有通用任务中不可避免且更优越的外形设计。这种论调往往忽视了工业环境的迫切实际需求——在这些环境中,稳定性、载重能力和连续运行至关重要。 PUDU D7 证明,半类人型设计——将类人上半身与轮式底盘相结合——为当前的工业应用提供了更务实、更可靠的解决方案。 通过将功能实用性置于生物仿真之上,Pudu Robotics 满足了采购经理和运营负责人的实际需求——他们需要的是当下即可投入使用的强大自动化解决方案,而非未来才可能实现的理想化能力。
“从专用服务机器人向通用型工业物理代理的转变,标志着自动化战略在架构上的根本性转变,即优先考虑当下的工业实用性和可靠性,而非长期的、通用化的能力。”
“双足人形机器人。”对运营领导者的战略意义
对于采购经理、运营负责人和技术评估人员而言,D7的首次离线展示标志着工业物理代理市场日趋成熟。向软件定义、可适应性强的机器人转型,有望实现物料搬运和物流任务的自动化,而这些任务此前需要人工干预,或依赖僵化的单功能自动化系统。 评估人员在为自身设施评估 PUDU D7 时,应重点关注 PuduAgent 操作系统的集成能力以及轮式底盘的实际局限性。
采购团队必须考虑全生命周期成本,其中包括支持 PuduFM 基础模型持续数据采集和模型训练所需的基础设施。尽管 PUDU D7 的具体定价尚未披露,但其提升运营灵活性和效率的潜力,使其成为在结构化制造和仓储环境中进行试点部署的极具吸引力的候选方案。 这些早期部署的成功与否,将取决于机器人能否与现有工作流程无缝集成,并在实际应用环境中展现出可靠的性能。
像PuduFM这样的具身智能模型的持续演进,将成为物理智能体长期可行性的关键因素。 运营负责人应密切关注这些模型的开发进展,以及它们在不同任务和环境中进行泛化应用的能力。随着技术的成熟,在软件架构和务实硬件设计的推动下,服务机器人与工业机器人的界限将变得越来越模糊。
PUDU D7的确切价格或成本、具体客户名称、部署数量以及灵巧手部附件的详细规格
除自由度增加之外的其他信息,原始资料中并未披露。 该机器人采用轮式全向底盘,与双足类人机器人相比,其在楼梯或极不平整的地形上的通行能力受到限制。其持续学习和进化能力取决于在真实环境中收集的数据质量和数量,这在高度非结构化或新型场景中可能会带来挑战。本分析综合了截至2026年7月17日可获取的公司声明、官方备案文件及公开市场动态。
免责声明:本文仅供参考,不构成任何财务、投资、法律或采购建议。产品规格、价格及供货情况可能发生变化,读者在做出决策前应直接向相关公司核实详情。











