
一个能感受情感的人形机器人:Generative Bionics 推出适用于工业作业的 Gene.01
Generative Bionics 发布了 Gene.01——一款配备传感器、拥有分布式触觉皮肤且与多家工业合作伙伴合作的类人机器人。价格及量产时间表:暂未公布。
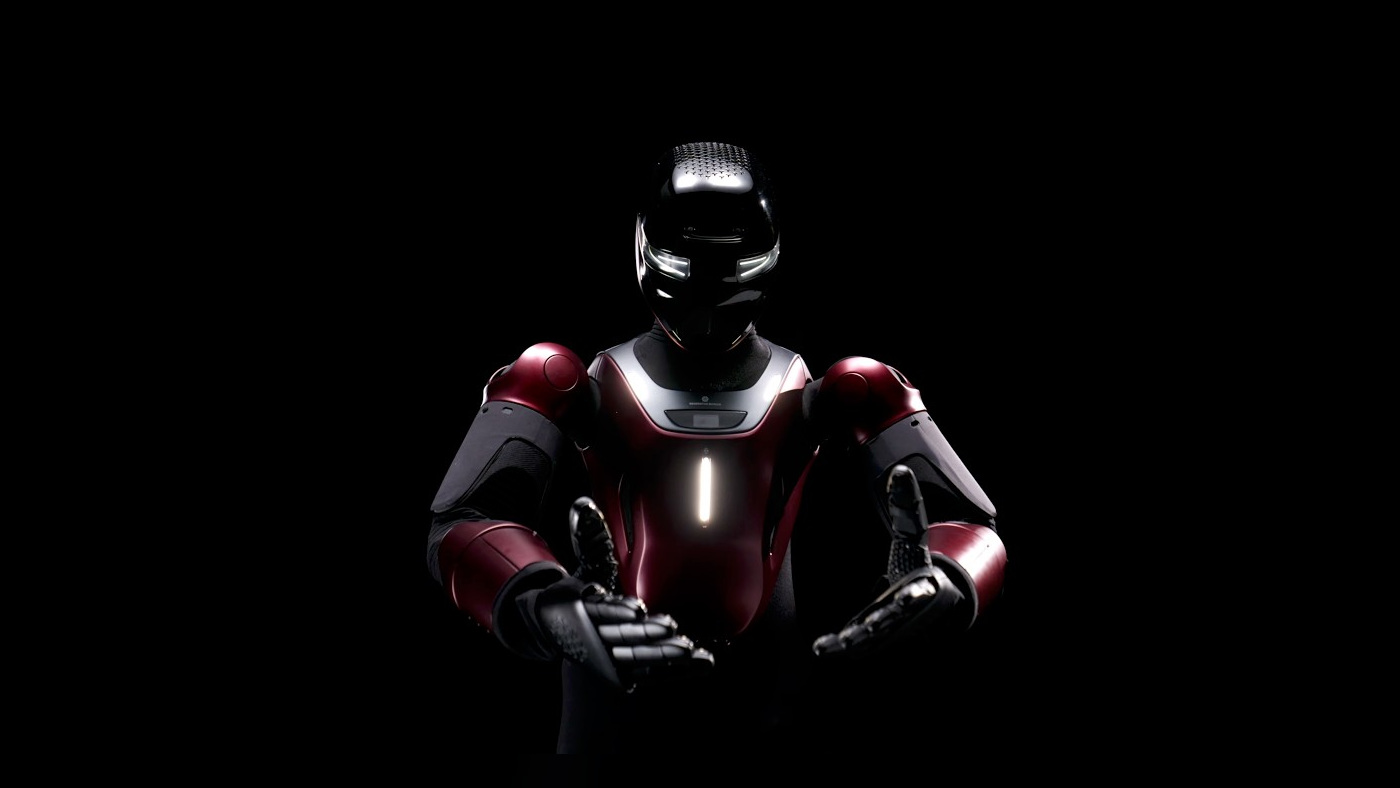
一款不仅能“看”,更能“感”的人形平台
Generative Bionics 将 Gene.01 描述为一款功能齐全、配备传感器的类人型平台,适用于在人群中进行工业作业。 [1] 该公司表示,该平台的分布式触觉皮肤旨在检测触碰、接近、力和温度。[1] 这一披露表明,触觉感知是该平台设计的核心,而非仅仅是对机器人外观的附加描述。
该公司的重点不仅在于检测接触。Generative Bionics表示,力感应功能使人们不仅能教授动作,还能传授任务所需的力,并将其与无法捕捉任务力的纯视频学习进行了对比。 [1] 换言之,该公司认为,一款旨在与人和物料协同工作的机器人,不仅需要身体各部位的运动信息,还需要关于交互力的信息。
力为何对机器人教学至关重要
Generative Bionics 将其“触觉与力”方法与仅依赖视频的学习方法进行了对比。[1] 从概念上讲,仅依赖视频的学习可以观察可见的动作,但无法直接获取施加的任务力。对于接触频繁的工作而言,这一区别至关重要,因为演示的路径与该路径中施加的力是不同的信号。
此次公布的Gene.01设计还支持与孤立末端执行器传感技术的概念性比较。末端执行器上的传感器虽有助于工具或手部交互,但其仅能观测身体的有限部分。而Generative Bionics所描述的分布式触觉皮肤,原则上可从平台上的更多接触点提供信号。 该公告未提供传感器密度、机身覆盖率指标或性能基准数据,因此此比较应被视为对所披露内容的推论。
这更多是一种设计理念,而非对Gene.01性能的量化主张。基于物理的AI及其研究脉络
该公司将其方法描述为“原生物理AI”,该技术能够协同优化机身、机械结构、运动、人体工学及行走稳定性。 [1] Generative Bionics表示,该方法基于意大利技术研究院(Istituto Italiano di Tecnologia)创始团队的研究成果,以及2026年7月13日发表于《自然·机器智能》(Nature Machine Intelligence)上关于“具备人类感知能力的ergoCub机器人”的论文。[1]
这种框架将Gene.01与以人形化、人体工学和感知人类的行为为核心的研究脉络联系起来。公告虽未详细说明各项研究要素如何映射到Gene.01的软件堆栈中,但确实将该平台呈现为一个集身体与AI于一体的系统,而非独立的机器人外壳。
六个月内从概念到平台
Generative Bionics 表示,该公司仅用六个月时间就将 Gene.01 从概念推进到了功能性平台。[1] 该公告未提供其尺寸、自由度、重量、有效载荷、行走速度、传感器密度、售价或量产时间表等信息。 [1] 因此,要理解该公司披露的“就绪”声明,最好结合其所述的传感器硬件集成、触觉感知、力感知教学、原生物理AI以及工业配置工作来综合考量。
未公开价格和量产时间表对买家和系统集成商而言至关重要。这意味着该公告确立了公司的平台理念和早期工业发展方向,但尚未向采购团队提供采购规划所需的商业或供应细节。
数字孪生分发与开发者路径
通过指定渠道开放数字孪生
生成式
Bionics 表示,Gene.01 的开放式数字孪生通过 PyPI、conda forge 和官方 ROS 构建农场进行分发。 [1] 这些渠道在机器人技术和软件开发领域已广为人知,其采用可能降低开发者的访问门槛。不过,该公告并未具体说明该数字孪生的内容、保真度、API、集成工作流或评估流程。[1]熟悉 Python 和 ROS 的开发者或许能够通过熟悉的渠道访问该数字孪生,尽管公告中并未详细说明集成工作流或 API。这使得该数字孪生作为一种发布信号值得关注,但尚不足以评估其仿真深度、控制器测试支持或调试价值。
任务与形态的定制范围
根据公告,基础平台将在任务专用AI、外观设计和末端执行器方面进行定制。[1] 这表明采用平台化策略,尽管公告中未解释SKU策略、合作伙伴角色、配件生态系统、接口标准或扩展模型。
定制化范围依然相当广泛。任务专用AI指向行为层面的适应性调整,外观设计指向特定场景下的呈现方式或防护选择,而末端执行器则指向针对具体应用与工件或环境之间的交互。这些类别有助于界定Generative Bionics预期在不同用例中出现的差异,而基础平台仍是公告中描述的共同要素。
工业协作作为验证路径
与芬坎蒂尼(Fincantieri)合作的首个工业配置
Generative Bionics表示,其首个工业配置正与Fincantieri合作开发,用于船厂的焊接作业。[1] 焊接是一种接触密集型应用
该案例中,所披露的力与温度传感技术在概念上与此类环境密切相关。该公告未提供芬坎蒂尼(Fincantieri)配置的性能基准、客户部署日期、交付时间、验收标准或生产规模。[1]芬坎蒂耶里(Fincantieri)的合作项目之所以重要,是因为它将Gene.01植根于一个具体的工业配置中,而非仅仅展示一个通用的类人机器人概念。 与此同时,与工业合作伙伴的联合开发并不等同于已公开的商业部署。该公告证实了合作关系的存在及其聚焦于船厂焊接领域的目标,但并未证实其现场性能、销售情况或部署规模。
与Synapticon合作的欧盟驱动系统及欧洲总装
据Generative Bionics称,与Synapticon的合作涵盖了受欧盟保护的执行器堆栈、欧洲最终组装、校准、安全测试以及定制化执行器。 [1] 这表明合作重点在于核心驱动子系统的欧洲组装和安全测试,以及定制化驱动器研发。公告中并未明确说明受保护驱动堆栈的范围、所进行的安全测试内容,或任何认证结果。[1]
对于类人机器人平台而言,驱动系统是核心子系统,因为它影响运动、控制以及与人和环境的交互。因此,与Synapticon的合作与该平台的实际产业化路径密切相关。不过,披露的信息不应被解读为符合监管要求或生产吞吐量的声明。
市场进入时机与活动曝光度
Gene.01 计划于 7 月 22 日至 23 日在 AMD Advancing AI 2026 大会上首次亮相美国。[1] 这一时间节点将使该平台很快出现在以人工智能为主题的活动受众面前
在7月20日的公告发布后。该公告并未详细说明演示内容、订购机制、亲身体验机会或与该活动相关的可用性。[1]此次活动是近期一个重要的展示里程碑。它或许能让观察者更清晰地了解Generative Bionics如何呈现Gene.01的触觉感知、力感知教学以及原生物理AI功能,但在进一步细节披露之前,公告本身应作为事实陈述的依据。
明确目标市场,未披露定价
Generative Bionics将物流、制造、公共安全与检测以及医疗保健列为目标垂直领域。 [1] 这些领域在工作流程、环境及人机交互要求方面各不相同。除与芬坎蒂耶里(Fincantieri)合作在船厂进行焊接的首个工业配置外,该公司未具体说明医疗保健应用、公共安全任务、物流任务或制造业部署。[1]
在上述各垂直领域中,已披露的触觉皮肤功能在概念上与近距离交互相关,因为该平台旨在检测触碰、接近、力和温度。 [1] 这并不意味着该技术适用于任何受监管或安全关键型应用,仅说明了为何该公司的传感器化方案可能适用于机器人需在人员周围运行或与环境接触的垂直领域。
未披露售价或量产时间表。[1]
公司背景与团队概况
Generative Bionics表示其拥有100人的团队,其中近半数拥有博士学位,成员在iCub、iRonCub、ergoCub、可穿戴设备、遥操作及物理人工智能领域均具备丰富经验。 [1] 该公司任命前法拉利车辆装配及工厂经理费德里科·桑蒂尼(Federico Santini)担任首席生产与产业化官。[1]
此次任命表明公司重视生产和工业化经验,但仅凭这一点并不能证明其已具备投产条件或达到相应生产规模。根据公告,Generative Bionics 获得了一轮 8100 万美元的种子轮融资,由 CDP 风险投资领投,AMD Ventures、Duferco、Eni Next、RoboIT 和 Tether 跟投。 [1] 这8100万美元的种子轮融资虽可能表明拥有可观的资源,但并不能替代对单项成本的透明披露、定价信息或生产计划的公布。[1]
概念对比:具备触觉的人形机器人 vs 仅视频教学与末端执行器感知
Generative Bionics 明确指出了仅靠视频学习的局限性,指出力感应不仅能让人教授动作,还能传授任务所需的施力程度——这是仅靠视频学习无法捕捉的。 [1] 这是该公司定位的核心区别。纯视频方法可以观察动作,而力感应则能提供任务执行过程中施加了多大力道的信息。
对于在人群中工作的类人机器人而言,传感位置在概念上也至关重要。孤立的末端执行器传感可提供工具或手部的接触信息。而如Gene.01所披露的分布式触觉传感,则旨在通过平台的触觉皮肤检测触碰、接近、力和温度。 [1] 这使得触觉和力信号能够成为机器人更广泛交互模型的一部分,而非将接触感知局限于某个末端执行器。
这一比较不应被过度强调。该公告并未披露传感器密度、全身覆盖图、控制回路性能或应用基准测试数据。但这支持了以下结论:Generative Bionics 将触觉和力感知视为 Gene.01 设计与教学方法的核心。 但这并不支持“在特定架构中,触觉和力信号与视觉具有同等重要性”这一说法,
或者Gene.01已证明其优于仅视频系统或仅末端执行器系统。开放式数字孪生对开发者和集成商的意义
Gene.01 数字孪生通过 PyPI、conda forge 以及官方 ROS 构建农场进行开放分发,这向开发者发出了一个切实的信号。[1] 这些渠道或许能减少查找和安装该孪生所需的 effort,但公告中并未说明其中包含哪些模型、参数、接口、示例或工作流。[1]
如果该数字孪生包含足够详细的仿真信息,则有助于早期评估工作空间交互及人机接近情况。这是一种有条件的推论,而非已披露的功能。公告中未明确说明接触建模、人机接近仿真、虚拟调试工具、许可条款或应用评估工作流。[1]
对于系统集成商而言,最相关的公开信息是该数字孪生具有开放性,并通过多个指定渠道进行分发。其实际价值将取决于文档说明、仿真精度、更新频率以及数字孪生与物理平台的同步程度,而公告中均未对此进行说明。
对开发者的影响与集成障碍
· 应用信号:与芬坎蒂尼(Fincantieri)合作推出的首个用于船厂焊接的工业配置,明确表明该公司正与工业合作伙伴共同开发一种接触密集型应用,其中触觉和力感应具有战略意义。 [1] 涉及欧盟受保护执行器堆栈、欧洲最终组装、校准、安全测试及定制执行器的 Synapticon 合作,进一步表明了该公司专注于核心运动子系统和欧洲组装的意图。[1] 通过 PyPI、conda forge 和 ROS 构建农场进行的开放式数字孪生分发,是一项
这进一步表明该公司正致力于提升开发者可及性。[1] 计划于7月22日至23日在“AMD Advancing AI 2026”大会上进行的美国首秀,将使该产品在短期内接触到以AI为主题的活动受众。[1]· 买家关切:潜在买家可能会询问性能规格、安全认证、集成支持、定价及供货情况。该公告未披露售价或量产时间表。 [1] 公告中也未提供有效载荷、行走速度或传感器密度等技术规格。买家还可能询问任务专用人工智能、外观设计和末端执行器的定制方式,因为Generative Bionics将这些领域列为基础平台的适配方向。[1]
· 风险与成本透明度:由于未披露售价和量产时间表,总成本及供货时间仍不明朗。 [1] 缺少这些细节,买家仅凭公告无法评估采购时机。8100万美元的种子轮融资或许表明公司拥有可观的资源,但这无法替代逐项成本的透明度或公开的生产计划。[1]
· 规模化路径:该公司提及的合作伙伴关系及欧洲组装计划表明,其关注重点在于驱动、校准、安全测试和最终组装。 [1] Generative Bionics 还表示其团队拥有 100 名成员,近半数拥有博士学位,且在 iCub、iRonCub、ergoCub、可穿戴设备、遥操作及物理人工智能领域拥有丰富经验。 [1] 定制化模式暗示了平台化策略,尽管公告中并未说明SKU策略、合作伙伴角色、制造吞吐量或规模化模式。
· 部署障碍:对于工业买家而言,尚待解决的问题包括安全证据、集成细节、末端执行器适配、特定任务的人工智能开发以及对数字孪生的支持。Generative Bionics 指出安全测试在
Synapticon 合作项目,但该公告并未明确说明相关标准、测试结果或认证机构。[1] 数字孪生分发服务或许能帮助开发者获取与平台相关的仿真资源,但该公告并未明确说明调试工具或集成套件。[1]· 时间表与里程碑:近期里程碑是将于7月22日至23日在“AMD Advancing AI 2026”大会上进行美国首秀。[1] 与芬坎蒂尼(Fincantieri)合作的首个工业配置正在开发中,用于船厂的焊接作业,但未公布生产部署日期。 [1] 未披露售价或量产时间表。[1]
公司背景与研究渊源
Generative Bionics 将 Gene.01 的技术路线与创始团队在意大利技术研究院(Istituto Italiano di Tecnologia)的研究工作联系起来,并关联了 2026 年 7 月 13 日发表于《自然·机器智能》(Nature Machine Intelligence)上关于具备人类感知能力的 ergoCub 机器人的论文。 [1] 该公司将“物理原生AI”描述为对机体、力学、运动、人体工学及行走稳定性的联合优化。[1]
这一背景将Gene.01定位于更广泛的人形机器人研发努力之中,该领域致力于将身体设计、运动、人体工学和稳定性有机结合。公告虽未具体说明实现细节,但明确将该平台呈现为机械设计与人工智能相结合的成果,而非将二者视为独立的领域。
工业应用领域与定制化边界
明确列出的目标垂直领域包括物流、制造、公共安全与检测以及医疗保健。 [1] 据Generative Bionics介绍,该基础平台将在任务专用AI、外观设计和末端执行器方面进行定制。[1] 这大致勾勒出Gene.01在不同应用场景中的差异化可能,但未具体说明详细的应用配置。
对于制造业和
在船厂焊接领域,本公开的力与温度传感技术在概念上适用于接触频繁的环境。在物流、公共安全与检测以及医疗保健等场景中,触觉、接近、力和温度传感技术可能适用于围绕人员或物体进行作业。这些是本公开的传感设计在概念层面的启示,并非对已验证部署或经认证应用的声明。融资与运营能力
Generative Bionics 宣布完成由 CDP 风险投资领投、AMD Ventures、Duferco、Eni Next、RoboIT 和 Tether 跟投的 8100 万美元种子轮融资。 [1] 该公司还表示,其拥有100人的团队,近半数成员拥有博士学位,并在iCub、iRonCub、ergoCub、可穿戴设备、遥操作以及物理人工智能(Physical AI)领域具备丰富经验。[1]
这些细节印证了该公司的观点:在推出Gene.01的同时,公司既拥有雄厚的资金支持,也具备深厚的技术底蕴。不过,该公司并未披露估值、融资轮次结构、生产能力、销售额或客户部署数量等具体信息。
费德里科·桑蒂尼(Federico Santini)被任命为首席生产与产业化官,鉴于其曾担任法拉利车辆装配及工厂经理的背景,这一任命释放了生产与产业化的信号。[1] 公告中未提及量产时间表。
下一步关注重点
近期关注点包括在“AMD Advancing AI 2026”大会上的美国首秀,Generative Bionics计划于7月22日和23日在此展示Gene.01。 [1] 另一个关键里程碑是芬坎蒂尼(Fincantieri)焊接配置的进展,这是公告中提到的首个工业配置。[1]
开发者能否通过 PyPI、conda forge 以及官方 ROS 构建农场访问该开放式数字孪生平台,同样值得关注。[1] 其实际价值将取决于尚未披露的细节
公告中提供的信息,包括准确性、API、工作流和文档。对于买家而言,目前最大的疑问在于价格、量产时间、技术规格、安全证据以及集成流程。 Generative Bionics 已围绕分布式触觉传感、力感知教学、原生物理AI以及工业定制化提出了清晰的理论框架。下一步需要提供证据,证明该理论框架在具体应用中的表现,以及该平台将如何实现商业化。
参考文献
[1] https://www.prnewswire.com/news-releases/generative-bionics-introduces-gene01-a-fully-functional-smart-skin-humanoid-robot-platform-designed-for-safe-human-collaboration-302829062.html
免责声明:本文所提供的信息仅供参考,不应被视为财务、投资或战略建议。RobotAIGeek 不对文中提及的任何特定公司或产品进行背书。











