为何99%的成功率仍导致大多数机器人部署失败
在2026年,物理人工智能的真正瓶颈在于灵巧性,而非移动能力或模型规模,因为每个动作的成功率会在整个工作流中产生累积效应; ANYbotics、Agility Robotics 和 Starship Technologies 展示了如何将机器人的能力与任务的最低要求相匹配,并在系统中构建恢复机制,这才是真正解决这一数学难题的关键。


对于大多数旁观者来说,一台能连续九次完美完成“拾取放置”演示的机器人,看起来就像是一个已经解决的问题。 但如果将同样的“每步99%成功率”应用于100步的仓库班次(而非9步的舞台演示),那么整个班次不出现任何故障的概率将降至约37%。 在2026年10月,人形机器人和工业机器人行业真正的瓶颈,正存在于看似无懈可击的演示与买家实际能够无人值守部署的工作流程之间的差距之中,而这并非大多数融资轮次定价所依据的那个瓶颈。
真正的瓶颈在于灵巧性——其定义并非取决于手指数量或执行器的复杂程度,而是一个由感知、控制、恢复和判断组成的闭环系统,该系统必须在整个任务序列中保持稳定,而非仅限于单一预排练的动作。 这一框架在三家企业身上显得尤为突出——它们目前正在付费部署中运行灵巧或半灵巧系统,而非仅限于实验室演示。其中一家公司ANYbotics,对于工业检测领域以外的大多数买家来说仍较为陌生: 这家位于瑞士苏黎世的公司于2016年从苏黎世联邦理工学院(ETH Zurich)的机器人系统实验室分拆出来,研发了ANYmal四足机器人——这是一款四足检测机器人,可在石油钻井平台、风电场和钢铁厂中读取仪表数据、检查泄漏并标记异常,而无需人工沿路线行走。 其其中一个部署项目已累计完成超过33,000次检查,覆盖450个独立检测点——这一庞大的检查量只有在几乎每次检查都真正正确完成的情况下才具有实际意义。
将出色演示变成失败部署的数学逻辑
37%这一数字背后的计算逻辑并不复杂,也正因如此,采购团队才很容易忽视它。 单次操作99%的成功率,直觉上听起来像是一个基本完善的系统。但在实际轮班中,将同样的99%成功率叠加到100个连续操作上——包括拾取、放置、绕过障碍物等,
重新抓取掉落的物品时,整个序列在零失误情况下完成的概率会骤降至约0.99的100次方,即大约36.6%。 若将每一步的可靠性提升至99.9%,则整个序列的成功率将攀升至约90.5%。 若将其提升至99.99%——目前在真实环境中,几乎没有部署的系统能在所有子任务中都达到这一标准——则整个序列的可靠性将达到约99.0%。 可靠性每增加一个“9”,就绝非微不足道的改进;这正是需要人类监护人时刻在旁看护的机器人,与真正无需监护的机器人之间的本质区别。这种累积效应也解释了为何供应商最精彩的单个演示视频几乎无法作为可靠性指标,以及为何依赖这些视频的买家在试点项目进行到六个月时往往会感到失望。 一段十秒的视频仅展示了在供应商控制的条件下执行一次的短序列。它无法说明底层系统在当天第100次重复操作时、班次结束时的昏暗光线条件下,或是面对人类工人能不假思索处理、而机器人从未见过的略有不同的货箱几何形状时,能否保持同样的成功率。 买家真正需要的可靠数据并非“能否运行”——这一点如今几乎所有可信的供应商都能演示——而是“在多少自然变异的情况下,能够连续进行多少次真实环境中的重复操作后才会出现故障”,而几乎没有哪家供应商会主动公布这一数据。
为何恢复能力比标榜的成功率更重要
如果说复合可靠性是一道令人头疼的数学题,那么恢复能力便是针对这一问题的更具操作性的工程解决方案。 一个能够及早检测到抓取打滑、部件对齐错误或导航错误,并在故障连锁反应导致生产线停机之前予以纠正的系统,并不需要在首次尝试时就做到完美;它需要善于察觉首次尝试何时出了问题。这重新定义了整个评估框架
买家应该向供应商提出的问题。 与其问“你们的成功率是多少”,不如问“在需要人工干预之前,系统自身能发现并纠正多少比例的故障”,因为这个数字能预示部署实际需要多少监督人力——而这通常是决定某项任务自动化是否划算的关键因素。人行道配送机器人运营商 Starship Technologies 恰恰是一个有价值的案例研究,因为从表面上看,其任务看似简单:将一台小型轮式机器人从商店推到家门口。在完成了超过 1000 万次自主配送之后,该公司实际面临的工程难题从来都不是名义上的驾驶任务; 而是构建一个能够检测并从现实世界中各种“长尾”干扰(如横跨路缘石停放的汽车、被拴住的狗、未打开的铁门)中恢复过来的系统,同时无需将每个边界情况都转交给远程人工操作员处理。 数千万次的配送量之所以令人印象深刻,正是因为其底层的恢复机制将人工干预率控制在足够低的水平,从而使单位经济效益在该规模下得以成立。
让机器人适配任务,而非追求人形
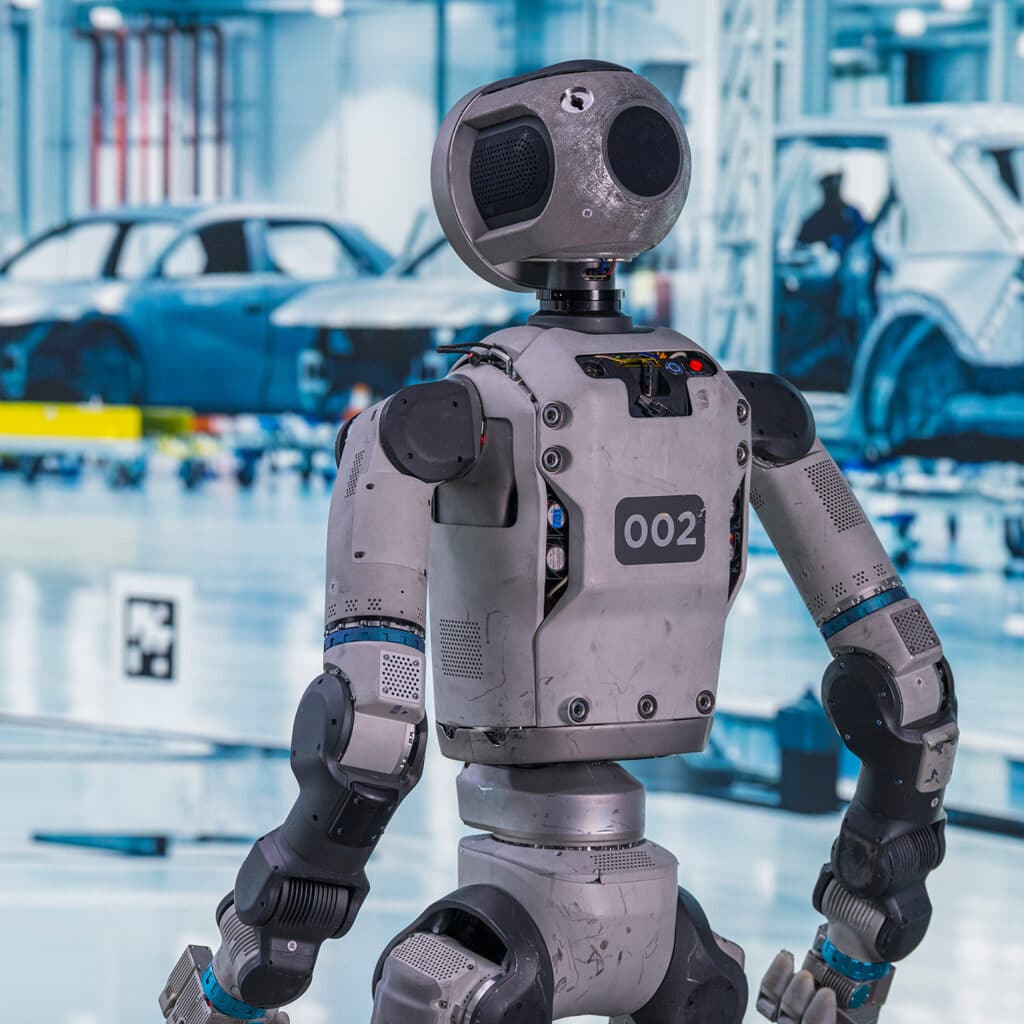
该行业目前对通用型、类人机器人的执着,非但没有简化这一局面,反而使其更加复杂。因为双足类人机器人必须同时解决灵巧性、平衡性和移动性等问题,这使得其可靠性计算涉及的子系统数量远多于专用平台所需,从而使可靠性计算变得更加复杂。Agility Robotics—— 这家总部位于俄勒冈州的Digit双足机器人制造商之所以专门致力于仓库托盘搬运应用,正是因为该用例使公司能够将Digit的灵巧性要求缩小到一个可控的子集——在平坦的仓库地面上行走,拾取和放置尺寸已知的托盘,而不是像通用家用类人机器人那样进行开放式的操作。
最终所需的。这种范围的缩小并非需要为此道歉的局限。 这是对复合可靠性计算的正确工程应对,也是促使ANYbotics在更重视稳定性而非类人步态的地形上开发四足巡检平台而非双足平台,以及促使Starship在完全不需要腿部支撑的人行道上开发轮式配送机器人而非步行机器人的同一本能。对于采购团队而言,有意义的问题并非从某种抽象意义上判断哪种外形设计更先进,而是“最低限度所需的灵巧性”:究竟需要多窄范围的操作、移动和感知能力,才能真正可靠地完成这项具有经济价值的特定任务,且成本低于人类完成同一任务的成本。 一款按此最低标准设计的机器人,若在其狭窄任务所暴露的故障模式周围构建了强大的恢复层,那么它将比那种试图一次性解决所有问题的通用平台更快、更经济地达到可靠性标准——即使在贸易展的宣传视频中,通用平台看起来更令人印象深刻。
部署实践带来的启示:这是任何实验室基准测试都无法替代的
这三家公司当前的可靠性水平,无一不是现实世界部署的产物,而非实验室基准测试的结果。 受控的实验室环境无法模拟那些具体而复杂的故障模式——例如物品以略微错误的角度掉落、仪表被冷凝水部分遮挡、施工导致配送路线受阻——而正是这些因素,才真正决定了系统是否已足够缩小99%与99.99%之间的差距,从而值得在无人监督的情况下被信赖。 正因如此,在当前行业中,部署本身比任何单一的新模型发布或传感器升级都更能发挥真正的训练信号作用:系统在现场经受并纠正的每次故障,都成为一个数据点,从而优化下一版本的感知、控制和
恢复逻辑——与上述可靠性计算相反——每部署一台设备,实际上都为后续的九台提供了佐证。这直接影响了买家在评估供应商的部署历史与其技术规格表时应如何权衡。 相比那些演示效果更炫目但实际持续部署时间较短的平台,那些虽然炫目功能较少但拥有多年连续实地运行经验的平台——例如 ANYbotics 的检测运行、Starship 的配送量以及 Agility 的仓库试点项目——更有机会遇到并纠正现实世界中那些“长尾”故障。 技术规格表描述了机器人在理想条件下能做什么;而部署历史则说明了它在无人预先设想的条件下已经证明自己能够生存下来,而后者才是决定试点项目能否转化为续约的关键指标。
应取代演示视频的指标体系
这并非否定机器人设计中的雄心壮志;而是主张在为任何特定平台投入预算之前,应先衡量正确的指标。 系统在无需人工干预的情况下完成完整工作流的比例、其自主纠错恢复率、其在已记录的环境变化条件下的表现(而非单一布景环境)、其持续使用下的耐用性,以及每项成功完成任务的成本——这些数据都比演示视频更难从供应商处获取,却更能预测部署项目能否挺过第一年。 采购方若在签署试点合同前要求提供这五项数据,所获得的关于系统是否具备无人监督工作能力的判断,远比再多看十几段演示视频所能提供的信息更为可靠。
文中提及的三家公司并非唯一进行此类实验的企业,且它们均不会声称已完全弥合演示与实际部署之间的差距。真正接近投入生产的灵活系统,其独特之处在于
对于仍在向投资者展示准备情况的公司而言,所谓的“准备就绪”并非一段制作精良的一镜到底视频。而是一份不断积累、有据可查的记录:一台已投入实战的机器连续数千次执行着同样不起眼的任务,在自身错误演变为他人问题之前及时发现并纠正,并默默地再完成九次。本分析综合了所讨论公司的公开声明和有据可查的部署数据,仅供一般参考;不构成投资、财务、法律或专业建议。
首图来源:Agility Robotics。