為何 99% 的成功率仍會導致大多數機器人部署失敗
在 2026 年,物理人工智慧的真正瓶頸在於靈巧度,而非移動能力或模型規模,因為每個動作的成功率會在整個工作流程中產生複利效應; ANYbotics、Agility Robotics 和 Starship Technologies 展示了如何將機器人的能力與任務所需的最低標準相匹配,並在系統中建立復原機制,這才是真正突破該數學難題的關鍵。


一臺能連續九次完美完成「取放」示範的機器人,在大多數觀看者眼中,彷彿是個已解決的問題。 但若將這同樣的「每步驟 99% 成功率」應用於 100 步驟的倉儲班次(而非僅有 9 步驟的舞台示範),則整班次不發生任何失誤的機率將降至約 37%。 在2026年10月,人形機器人與工業機器人產業真正的瓶頸,正在於看似無懈可擊的示範與買家實際能部署的無人化工作流程之間的落差——而這並非多數融資輪次所依據的估值依據。
真正的瓶頸在於靈巧度——其定義不在於手指數量或致動器的精密程度,而在於一個涵蓋感測、控制、恢復與判斷的閉環系統,該系統必須能在整個任務序列中持續穩定運作,而非僅限於單一排練過的動作。 相較於目前有三家企業正在付費部署中運行靈巧或半靈巧系統(而非僅限於實驗室示範),這一定義框架顯得更加清晰。其中一家公司 ANYbotics,對於工業檢測領域以外的大多數買家來說仍較為陌生: 這家位於瑞士蘇黎世的公司於 2016 年從蘇黎世聯邦理工學院(ETH Zurich)的機器人系統實驗室分拆出來,開發了 ANYmal 四足機器人——這是一款四足檢測機器人,能在石油鑽井平台、風力發電場和鋼鐵廠中讀取量具數據、檢查洩漏並標記異常,而無需人類親身走過檢測路線。 其中一項部署已累計完成超過 33,000 次檢查,涵蓋 450 個獨立檢查點,這樣的檢查量只有在幾乎每次檢查都確實正確完成的情況下,才具有實質意義。
將出色演示轉化為失敗部署的數學邏輯
這個 37% 數字背後的算術並不複雜,而這正是採購團隊極易忽略它的原因。 單一動作若能有 99% 的成功率,直覺上聽起來就像是系統已基本完善。但若將這相同的 99% 成功率,複合應用於實際輪班中連續進行的 100 項動作——例如揀選、放置、繞過障礙物等——
重新抓起掉落的物品,而完成整個序列且未發生任何失敗的機率,會降至約 0.99 的 100 次方,也就是大約 36.6%。 若將每個步驟的可靠性提升至 99.9%,則整個序列的成功率將攀升至約 90.5%。 若將可靠性提升至 99.99%——這是一項在真實環境中,目前極少有已部署系統能於所有子任務中達成的標準——則整套序列的可靠性將達到約 99.0%。 可靠性每增加一個「九」,並非僅是邊際性的改善;這正是區分「需要人類監護員時刻在旁」的機器人,與「真正不需要」的機器人之間的關鍵差異。這種複合效應,也正是為何供應商那段最精彩的示範影片幾乎無法作為可靠性指標,以及為何依賴該影片的買家在試運行六個月後往往會感到失望。 一段十秒的影片僅展示在供應商所控制的條件下,執行一次的短暫序列。它無法顯示底層系統在當天第100次重複操作時、輪班結束時的光線昏暗環境中,或是面對人類工人能不假思索處理、但機器人從未見過的略有不同的貨箱幾何形狀時,是否仍能維持相同的成功率。 買家真正需要的誠實可靠性數據,並非「它是否能運作」——這點如今幾乎所有可信的供應商都能展示——而是「在多少自然變異的情況下,它能在現實世界中連續重複多少次才會失效」,而這點幾乎沒有任何供應商會主動公開。
為何「恢復能力」比標榜的成功率更重要
如果「複合可靠性」是一道令人不適的數學題,那麼「恢復能力」便是對此更具實務操作性的工程解答。 一個能夠及早偵測到抓取力滑脫、零件對位錯誤或導航錯誤,並在故障連鎖反應導致生產線停機之前加以修正的系統,無需在首次嘗試時就完美無缺;它需要擅長察覺首次嘗試何時出錯。這重新定義了整個評估框架
買方應該向供應商提出的問題。 與其問「你們的成功率是多少」,更實用的問題是「在人類介入之前,系統自身能偵測並修正多少比例的失敗」,因為這個數字能預測部署實際需要多少監督人力——而這通常正是決定某項任務的自動化是否划算的關鍵因素。人行道配送機器人營運商 Starship Technologies 正是一個極具參考價值的案例,原因在於其任務從表面看來看似簡單:讓一台小型輪式機器人從商店滾動到門口。在完成超過 1,000 萬次自主配送後,該公司實際面臨的工程難題從來都不是表面上的駕駛任務; 而是要建構一套系統,能夠偵測並從現實世界中長尾效應般的干擾中恢復——例如橫跨路緣切口的停放車輛、被牽繩綁住的狗、未開啟的柵門——同時無需將每個邊緣案例都轉交給遠端的人類操作員處理。 數千萬次的配送量之所以令人印象深刻,正是因為底層的復原機制將人工介入率控制在足夠低的水平,使得單位經濟效益能在該規模下運作。
讓機器人適應工作,而非追求類人外型
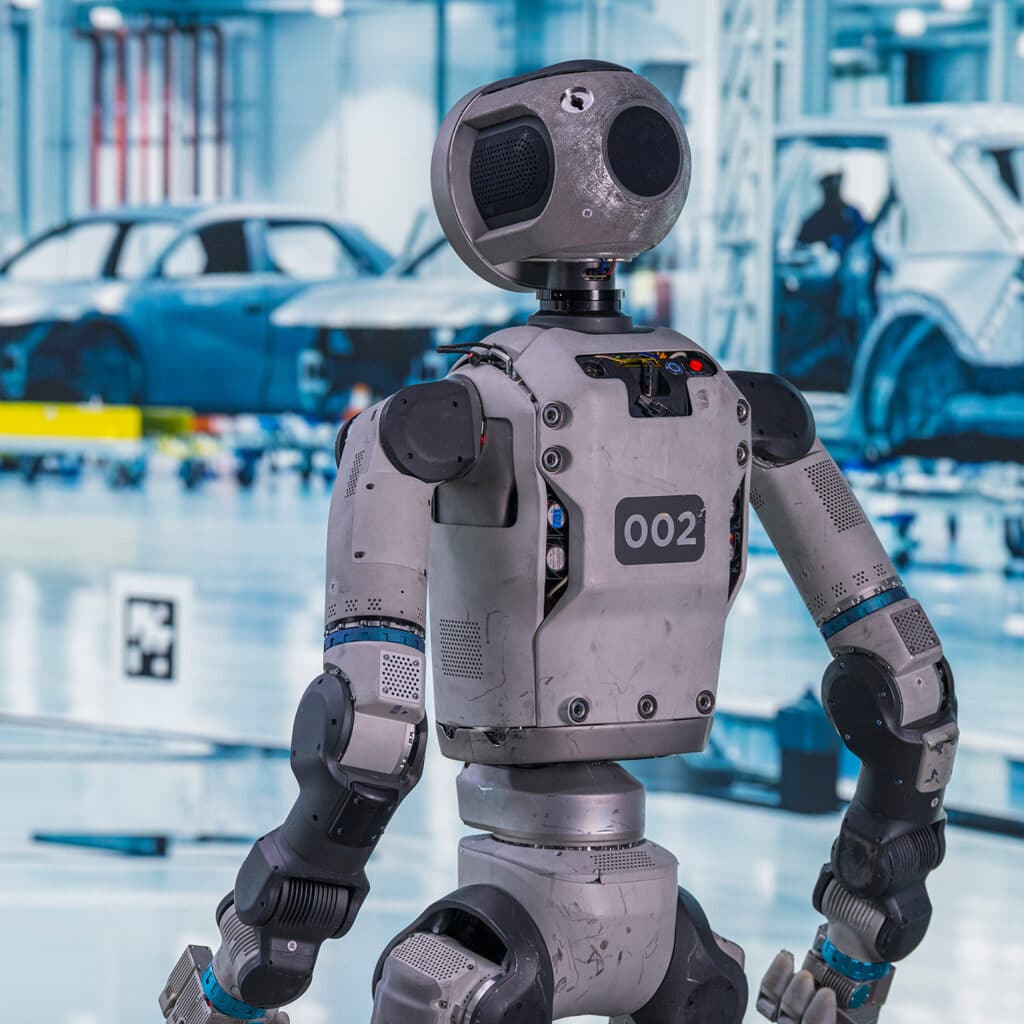
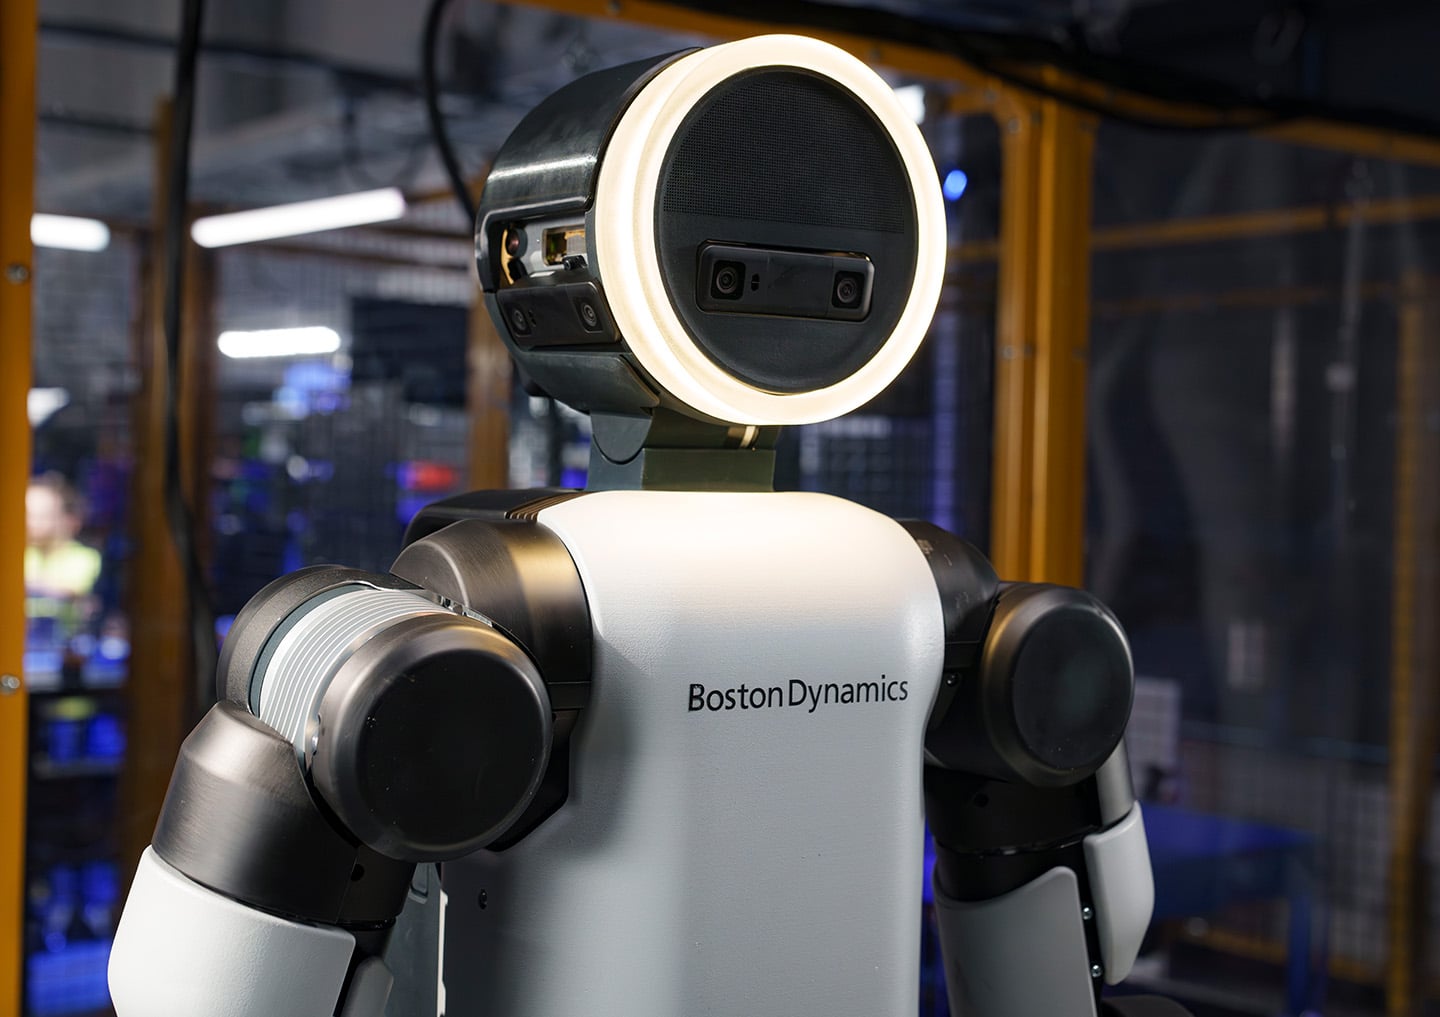
業界目前對通用型、類人機器人的執著,非但未能簡化這幅圖景,反而使其更為複雜。這是因為雙足類人型機器人必須同時解決靈巧度、平衡與移動等問題,導致其可靠性計算涉及的子系統數量,遠多於專為特定用途設計的平台所需。Agility Robotics—— 這家總部位於俄勒岡州的 Digit 雙足機器人製造商,之所以專注於倉儲托盤搬運的應用,正是因為此類用例能讓公司將 Digit 的靈巧度要求縮小至可控範圍——在平坦的倉儲地板上行走,拾取並放置尺寸已知的托盤,而非像通用家用類人型機器人那樣進行開放式的操作。
最終所需的。這種範圍的縮小並非需要致歉的限制。 這是針對複雜可靠性計算所做出的正確工程回應,也正是這種直覺促使 ANYbotics 在那種更重視穩定性而非類人步態的地形上,打造四足巡檢平台而非雙足平台;同樣地,Starship 也在完全不需要腿部支撐的人行道上,選擇打造輪式配送機器人而非步行機器人。對採購團隊而言,有意義的問題並非在抽象層面上哪種外型設計更先進,而是「最低限度所需的靈巧度」:究竟需要多窄的操作、移動與感測能力組合,才能真正可靠地完成這項具體且具經濟價值的工作,且成本低於人類執行相同工作的成本。 一款針對此最低標準設計的機器人,若能針對其狹窄任務所暴露的特定故障模式,建立強大的恢復機制,將能比那種試圖同時解決所有問題的通用平台,更快且更經濟地跨越可靠性門檻——即使在貿易展的宣傳影片中,通用平台看起來更為令人印象深刻。
實地部署所揭示的真諦:這是任何實驗室基準測試都無法呈現的
這三家企業當前的可靠性水準,無一不是來自真實世界的部署經驗,而非實驗室基準測試。 受控的實驗室環境無法模擬那些具體且混亂的故障模式——例如物品以略微不對的角度掉落、儀表被水汽部分遮蔽、或因施工而阻塞的配送路線——而這些因素才真正決定了系統是否已足夠縮小 99% 與 99.99% 之間的差距,從而值得在無人監督的情況下被信賴。 正因如此,在當今這個產業中,部署本身所發揮的作用,比任何單一新機型發布或感測器升級都更像是真正的訓練訊號:系統在實地環境中每成功應對並修正一次故障,便會成為一個數據點,藉此優化下一版本的感測、控制與
恢復邏輯——這與上述可靠性計算的邏輯相反——每台投入運作的設備,實際上都為接下來的九台提供了佐證。這對買方應如何權衡供應商的部署歷史與其技術規格表,具有直接的啟示意義。 相較於那些演示效果看似更強大但實際持續實地運作時間甚短的平台,那些擁有較少炫目功能卻具備多年連續實地運作經驗的平台——例如 ANYbotics 的巡檢任務、Starship 的配送量,以及 Agility 的倉儲試點計畫——更有機會遭遇並修正現實世界中那些「長尾」故障問題。 規格表描述的是機器人在理想條件下能做什麼;部署歷史則描述的是它已證明能在無人預先設計的條件下存活下來,而後者才是預測試行計畫能否轉化為續約的關鍵指標。
應取代「示範影片」的指標體系
這並非否定機器人設計的雄心壯志;而是主張在將預算投入任何特定平台之前,應先衡量正確的指標。 系統在無需人工干預下完成完整工作流程的比例、其自主修正的恢復率、在已記錄的環境變異(而非單一佈景設定)中的表現、持續使用下的耐用性,以及每項成功完成任務的成本——這些數據都比從供應商那裡獲取一段示範影片更為困難,卻更能預測該部署是否能度過第一年。 買方若在簽署試點合約前要求提供這五項數據,所獲得的資訊,比再多十幾段示範影片所能呈現的,更能判斷該系統是否已準備好進行無人監督的工作。
本文提及的三家公司並非唯一進行此類實驗的企業,且沒有任何一家會聲稱已完全彌合了示範與實際部署之間的差距。真正能夠邁向量產的靈巧系統,其獨特之處在於
對於仍在為投資者進行演練的企業而言,所謂的「準備就緒」,並非指一支拍攝得更為流暢的一鏡到底影片。而是透過文件記錄,展現一臺已投入實戰的機器,反覆執行同一項毫無光彩的任務數千次,在自身錯誤演變成他人問題之前及時發現並修正,並默默地再完成九次任務。本分析綜合了文中提及各公司的公開聲明及有據可查的部署數據,僅供一般參考之用;並不構成投資、財務、法律或專業建議。
首圖來源:Agility Robotics。