机器人技术并不存在数据问题,而是存在交互界面问题。
Spirit AI的联合创始人将机器人大脑迎来“GPT-3.0时刻”的截止日期定为2027年年中。 就在同一周,哥伦比亚大学的一个实验室、现代汽车旗下的RAI研究所以及一支水下机器人团队,都发表了关于人类应如何操控机器人身体的研究,而非探讨机器人应如何自主决策。这一差距,而非融资轮次,才是真正的路线图。

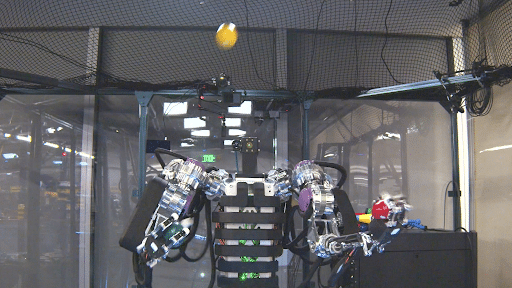
9月15日至18日期间,发生了三件事,只有将它们结合起来看才有意义。Spirit AI的联合创始人向媒体表示,到2027年年中,机器人大脑将迎来一个“GPT-3.0时刻”。 现代汽车全球研发负责人在圣何塞面对一屋子的工程师时,公开承认中国竞争对手的“发展速度远超”其公司。此外,由现代旗下研发机构RAI研究所研制的一款双臂机器人发表了一篇论文,其最引人注目的成就在于成功接住了棒球。
这三件事其实都与机器人的智能无关。它们都关乎在智能真正发挥作用之前,还有哪些技术亟待构建。
业界一直在讨论“数据问题”。本月发表的论文则描述了一个“接口问题”,而这是一种不同、更早出现且更难解决的问题。
Spirit AI 实际上透露了什么
Spirit AI的定位足够明确,值得尊重。该公司联合创始人兼首席科学家高阳(Gao Yang)将机器人大脑称为“确实是整个机器人技术栈中最薄弱的环节”,并为弥合这一差距设定了切实可行的截止日期: 到2027年年中实现“GPT-3.0里程碑”,届时他预计机器人将能够接收开放式语音指令,并完成一项陌生的物理任务。 Spirit AI 自 2024 年 1 月成立以来已融资超过 6.7 亿美元,估值接近 200 亿元人民币(约合 29 亿美元), 其轮式人形机器人Moz1目前正在宁德时代(CATL)的电池工厂和京东的物流仓库内按固定班次工作,而非在实验室中。
值得关注的数字并非2027年这一截止日期,而是Spirit AI在全国范围内雇佣的约1,000名合同工和300名全职员工——他们负责处理、校正和标注机器人的人机交互数据。 对于已部署的数十台Moz1机器人而言,这支人类数据运营团队的规模比其机器人机队大了一个数量级
支持。高先生自己的论述也承认了这一点:在中国类人型机器人供应链中,硬件已趋于商品化,而稀缺的投入是模型所需的标注交互数据——这些数据仍需要人工对机器人尝试的几乎所有动作进行观察、纠正和重新录制。这并非对Spirit AI的批评——该公司比大多数竞争对手更坦率地披露了这一比例。这只是关于2026年类人机器人智能真正来源的一个事实:它并非来自机器人自身的泛化能力,而是来自一支常驻的人类运维团队——尽管机器人机队规模不断扩大,但这支团队的规模却并未随之缩减。
那些无人以此为融资核心的论文
正因如此,本月的研究议程才显得更为坦诚。由马泰伊·乔卡利(Matei Ciocarlie)领导的哥伦比亚大学实验室于9月16日发布了DITTO——这是一种遥操作界面,而非机器人“大脑”。 该论文直白地指出了实际未解决的问题:现有的数据采集方法迫使人们做出权衡——“远程操作虽能确保部署的一致性,却缺乏力反馈;而手持式(野外)系统虽能提供自然的力透明度,却会在部署时引入视觉具身性缺口。” DITTO将一个七自由度的机械手与根据操作员自身手部几何结构定制的电动外骨骼相结合,旨在收集一种能够同时捕捉这两者的数据。
两天前,隶属于RAI研究所的工程师们发布了AthenaZero。该研究所是由马克·雷伯特(Marc Raibert)于2022年创立、由现代汽车资助的研究机构,获得了现代汽车和波士顿动力超过4亿美元的资金支持。其最引人注目的成就并非自主推理。 而是惯性:一个由22个执行器组成的、与人体质量相当的双臂机器人,通过准直驱式驱动实现,其运动速度和容错能力与人类手臂相当,有效质量仅为传统工业机械手的十分之一。 该机器人通过玩传接球游戏展示了这一能力。它曾以约69英里每
该研究团队表示,这一时速——据称是迄今为止类人机器人投球速度之最——从24英尺外投出时球速高达41英里/小时,并在33次投球中有27次被球棒击中。这属于机械层面的壮举,而非认知层面的成就,研究人员自己也是这样界定的。9月18日发布的第三篇论文《ULOHA》将这一模式延伸到了机器人领域的另一个角落——水下操作,该领域几乎完全没有商业资金压力。 该论文的作者指出,双臂模仿学习“主要是在空气中进行的”,而他们的贡献在于开发了一套定制的“领从式”遥操作硬件,旨在将这种“人机闭环”控制模式带入水下环境。 三篇论文,三个互不相关的实验室,一个共同的发现:截至本周,已发表的机器人研究前沿依然在于构建更佳的人类操作灵巧机器人的方式,而非让机器人更好地自主操作。
为何遥操作被视为过渡阶段而非终极目标
业界的主流观点将遥操作视为“脚手架”,即在迈向真正自主化的过程中用于采集训练数据的临时手段——这与Figure AI决定投入超过10亿美元建设众包数据平台的逻辑如出一辙,该平台目前已收录1600万段贡献者视频。 这种框架假设“脚手架”本身已是一个解决的问题,是企业在攻克其上更复杂的认知层时所部署的过渡方案。
DITTO自身所阐述的权衡却表明了相反的观点。在当前人形机器人融资热潮持续三年多之后,哥伦比亚大学的一个实验室仍在发表基础研究,探讨如何从人类手中采集富含力学信息的操作数据,同时既不牺牲部署精度,也不在数据采集装置与部署的机器人之间产生视觉错配。 这并非一个团队在打磨已经可用的辅助层,而是一个仍在定义辅助层应有何种形态的团队。
“GPT-3.0时刻”的预测
那种跳过尚未解决的接口问题进行预测的做法,并不是在艰难阶段进行预测,而是直接跳过了这一阶段进行预测。文本之所以能以这种方式实现规模化,是因为互联网早已在人类日常交流中无意间产生了数万亿个语素,而这些语素每一个都具有相同的表示形式。而物理交互数据既没有类似的副产品,也没有在不同机器人机身、传感器套件和夹爪之间共享的表示形式。 每个严肃的研究实验室仍不得不逐一构建能够捕获这些数据的工具——无论是外骨骼、领从式机械装置,还是低惯性机械臂,而这项构建工作正在公开、可追溯且可引用的情况下进行,就在当下。
这对实际购买者意味着什么
对于正在评估类人机器人原型机的采购团队而言,由此引发的尽职调查问题比向供应商索要成功率数据更为实用。不妨询问:供应商的训练数据中有多少比例来自专为其特定硬件定制的遥操作装置,又有多少比例来自借用自其他地方的通用采集工具;以及该装置最近一次重新设计是在何时。 如果一家供应商在2026年仍在迭代其数据采集硬件,说明其模型仍在追赶一个不断变化的目标,而非趋向于一个稳定的目标。但这并不意味着该供应商不符合资格。 Spirit AI 自身公布的 90% 结构化任务成功率——该数据基于其在中国汽车科技集团(CATL)和京东(JD.com)的部署综合测得——是真实的、经过测量的性能表现,而非演示效果。 但这表明其进展速度较慢、范围较窄,与2027年这一截止期限所暗示的相去甚远;而围绕该截止期限制定多年期合同报价的买家,实际上是在押注于一个接口层——而该领域当前的学术文献记录显示,该接口层仍在研发之中。
从这个角度看,RAI研究所的棒球机器人比本月任何融资公告都更具说服力。它直白地表明,目前最难解决的问题是让机器人的身体像人一样活动,
快速、安全且容错性强。 教会这个“身体”自主决策是下一个难题,而本周发表的论文尚未开始解决这一问题。这两者之间的差距并非通往2027年的“四舍五入误差”。这才是真正的路线图,它必须先在实验室工作台上得到验证,才能进入工厂车间。本分析参考了Spirit AI、哥伦比亚大学机器人研究人员、RAI研究所、现代汽车集团以及Figure AI关于其各自2026年9月披露信息的公开研究论文、公司声明及会议发言。本文仅供一般信息参考,不构成投资、财务或采购建议。
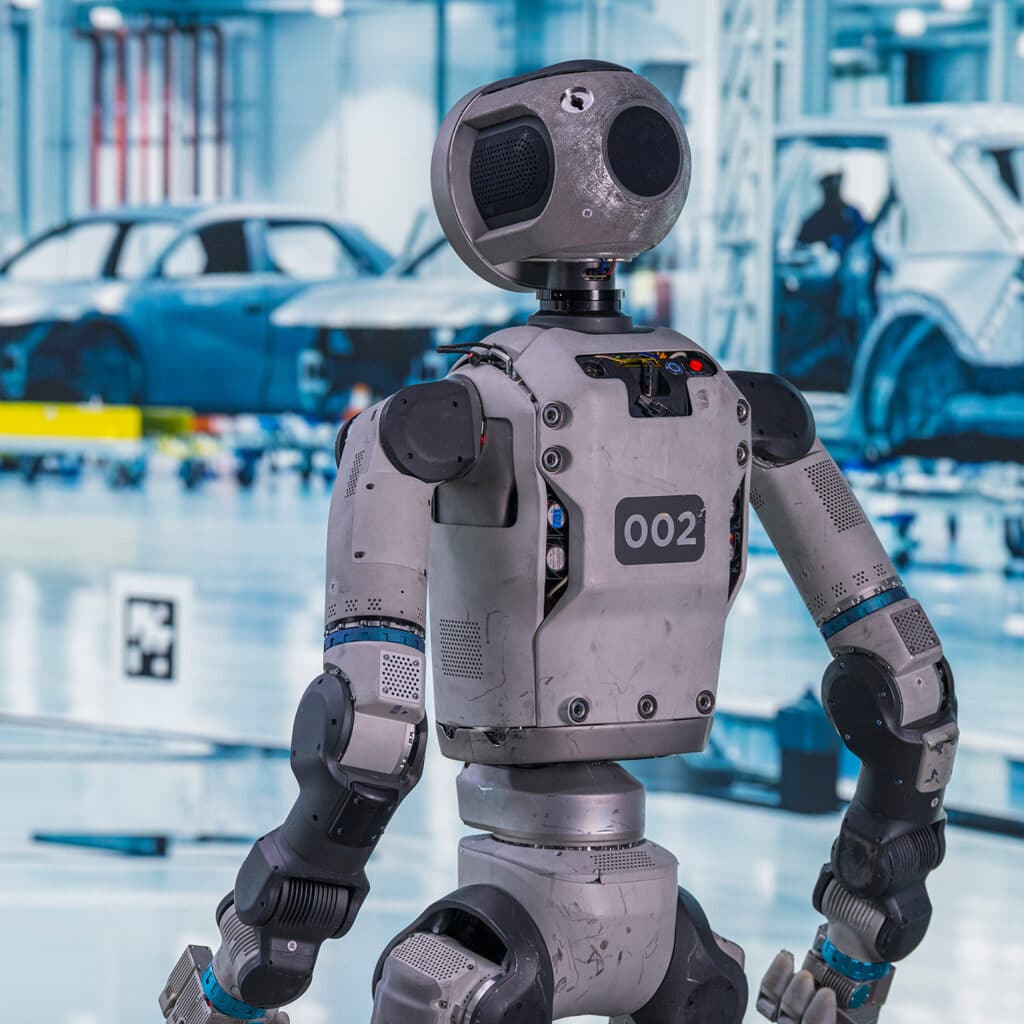
主图来源:RAI研究所,摘自其关于AthenaZero双臂机器人的已发表研究。