
CMU 로봇공학팀, 위성 연료 보급을 위한 ‘페그-인-홀’ 도킹 기술 개발 성공
하위 초셋(Howie Choset)이 이끄는 카네기멜론 대학교 로봇공학연구소(Carnegie Mellon Robotics Institute) 팀은 노스롭 그루먼(Northrop Grumman)이 정밀 도킹 문제를 해결하도록 지원했으며, 이를 통해 노스롭 그루먼의 ‘미션 로봇 차량(Mission Robotic Vehicle)’이 이제 정지 궤도에 있는 위성에 연료를 보급하고 정비 작업을 수행할 수 있게 되었다.

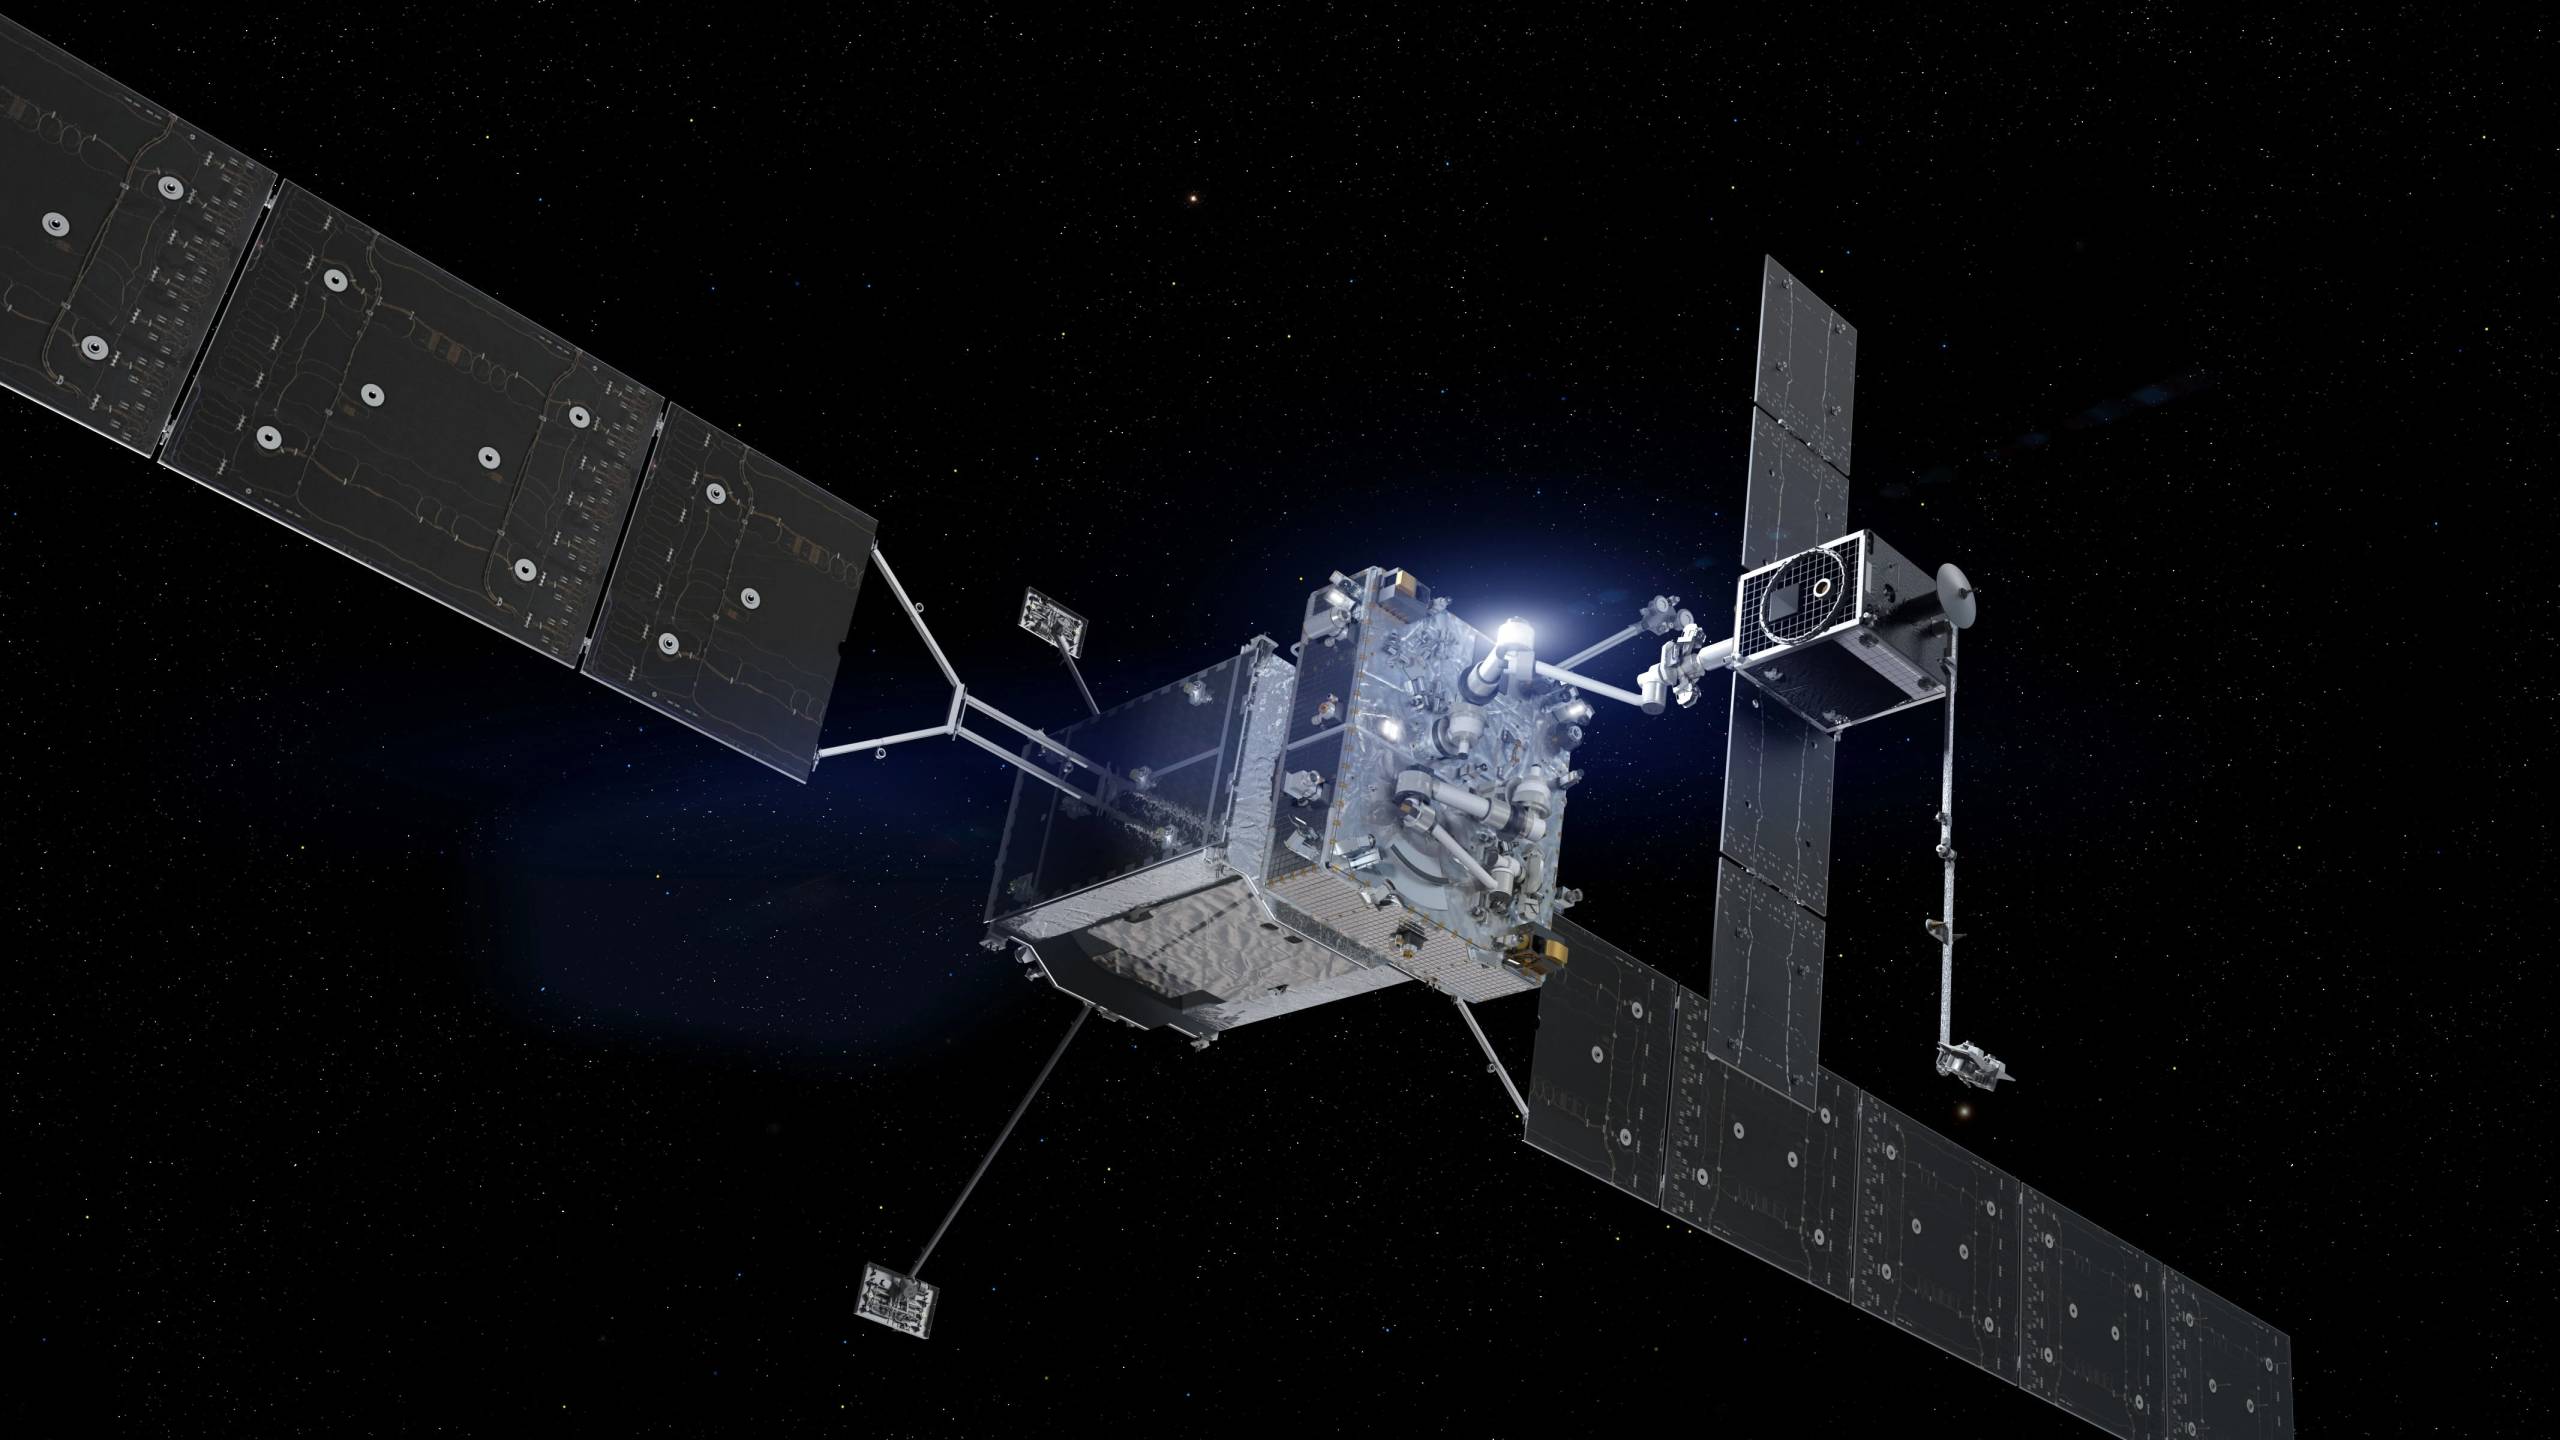
카네기멜론대학교 로봇공학연구소는 이번 주, 하우이 초셋 교수가 이끄는 연구팀이 수년 동안 노스롭 그루먼사가 겉보기엔 간단해 보이지만 해결하기 까다로운 문제, 즉 좁은 포트에 탐사선을 삽입하는 문제였는데, 이 기술 덕분에 이제 지구 상공 약 22,000마일 높이의 정지 궤도에서 위성들이 연료를 보급받을 수 있게 되었다. 노스롭 그루먼의 ‘미션 로봇 차량(Mission Robotic Vehicle)’을 위해 개발된 이 기술은 지난 7월 케이프 커내버럴에서 우주선이 발사된 이후 이미 궤도상에서 여러 차례 시연되었으며, 노후화되고 연료가 고갈된 위성의 운영자들에게 이를 우주 쓰레기로 버리는 대신 수명을 연장할 수 있는 방법을 제공해 주고 있다.
이 기술은 수십 년간 조용히 누적되어 온 문제를 해결해 줍니다. 현재 지구 궤도를 돌고 있는 수천 개의 위성은 더 이상 작동하지 않는 상태라고 초셋 교수는 말했습니다. 대부분의 경우 기계적 고장이 아니라 단순히 연료가 고갈되었기 때문입니다. 로봇공학연구소의 카브치치-무라(Kavčić-Moura) 컴퓨터 과학 교수인 초셋은 “항공우주 분야에는 ‘한 번 발사하면 한 번만 사용한다’는 패러다임이 존재해 왔다”며, “이제 우리는 그 패러다임을 깨뜨릴 준비가 되어 있어, 위성이 무기한으로 운용될 수 있게 될 것”이라고 말했다. 상업용 위성 운영사와 이를 보장하는 보험사들에게 있어 이러한 변화는 수억 달러 규모의 자산에 대한 기본적인 경제성을 바꿔놓습니다. 즉, 연료가 고갈된 통신 또는 영상 위성은 더 이상 손실로 처리되는 대상이 아니라 수리 및 유지보수 대상이 되는 것입니다.
궤도상에서 ‘못과 구멍’이 말처럼 쉽지 않은 이유
짧은 스쿨버스 크기의 ‘미션 로보틱 차량(MRV)’은 유지보수를 위해 설계된 적이 없는 대상 위성에 접근해야 하며, 유도할 수 있는 협력 도킹 장비가 전혀 없는 상태에서 정밀한 기계적 연결을 이루어내야 한다. 노스롭 그루먼 스페이스(Northrop Grumman Space)의 선임 연구원인 앤드류 콰스(Andrew Kwas)는 자사 엔지니어들이 초셋(Choset) 교수와 그의 학생들과 협력하여, MRV가 노즐에 삽입되는 프로브를 이용해 다른 위성에 안전하게 접근하고 도킹할 수 있는 기술을 고안해 냈다고 말했다.
안정적인 기계적 연결을 형성하기 위해 표적의 액체 연료 원지점 엔진(일반적으로 우주선의 주 엔진)을 활용했다. 콰스(Kwas)는 과거 위성들이 안정적인 로봇 연료 보급을 위해 “잡아서 단단히 연결할 수 있는 쉬운 방법이 없었다”고 설명하며, 이에 연구팀은 모든 위성이 이미 탑재하고 있는 부품을 목표로 삼았다고 밝혔다. 반복적인 점화를 견딜 수 있도록 제작된 엔진 노즐은 거의 모든 위성 설계에 확실하게 존재하는 구조적 특징으로 밝혀졌으며, 비록 원래 그런 용도로 설계된 것은 아니었지만 실용적인 도킹 대상이 되었다.중력이 두 부품을 고정해 주고 작업자가 렌치를 통해 저항을 느낄 수 있는 공장 환경에서 못과 구멍을 맞추는 것은 이미 해결된 문제다. 그러나 미세 중력 상태에서, 지구동기 궤도 거리에서, 사람이 실시간으로 접근 경로를 수정할 수 없는 상황에서 이를 수행하는 것은 완전히 다른 차원의 도전이다. 초셋은 로봇공학 연구소 내에서 수년간 진행해 온 ‘페그-인-홀(peg-in-hole)’ 연구를 활용했는데, 이 연구는 시각적 추적과 햅틱(촉각 기반) 피드백을 결합하여 로봇 팔이 접촉력을 감지하고, 마치 사람이 볼트가 나사산에 끼워지기 시작하는 것을 느끼는 것처럼 접근 방식을 조정할 수 있도록 하는 데 중점을 두었다. “마치 사람의 근육과 같습니다.”라고 초셋은 말했다. 표면을 누르면 힘이 가해지는 동시에 밀려오는 저항을 감지하게 되는데, 이는 로봇 조작기가 카메라 영상만으로는 안내받을 수 없는 상황에서 목표 위성의 엔진 노즐을 향해 길을 찾아가야 할 때 필요한, 힘과 피드백을 동시에 느끼는 것과 동일한 원리다.
지상에서 무중력 상태를 시뮬레이션하기 위해 구축된 테스트베드
첫 실제 시도에서 실패할 여지가 없는 도킹 기동을 검증하기 위해서는 시중에서 구할 수 없는 테스트 인프라가 필요했다. 초셋의 연구팀은 ‘홀로덱’이라 부르는 시설을 구축했는데, 이는 레일 시스템에 장착된 두 개의 로봇 팔을 사용하여 무중력 상태의 우주에서 자유롭게 떠다니는 물체들이 어떻게 행동하고 상호작용하는지 시뮬레이션하는 시설이다. 이 테스트베드는 초셋 연구실에서 이미 개발한 액추에이터 기술과 결합되어
이와는 별개의 연구 과제로서, 노스롭 그루먼이 MRV를 실제 궤도 임무에 투입하기 전에 로봇공학 연구소가 지상에서 MRV의 도킹 접근 과정을 시뮬레이션하고 연습할 수 있도록 했다. “카네기멜론 대학교와 노스롭 그루먼은 첫 번째 임무가 성공하기 전까지 수년 동안 협력하여 모든 비상 상황을 평가했습니다.”라고 콰스는 말했다. “이제 이 과정은 궤도상에서 여러 차례 반복적으로 수행되었습니다.”이 테스트베드의 기반이 된 액추에이터 기술은 초셋(Choset) 교수의 뱀형 로봇에 대한 초기 연구로 거슬러 올라간다. 이는 그가 독자적으로 명성을 얻은 연구 분야이며, 그의 팀은 베네수엘라에서 지난 6월 발생한 지진으로 인한 잔해 속에서 전개된 것을 포함해 수색 및 구조 임무에 이 기술을 활용해 왔다. 초셋 교수의 제자였던 데이비드 롤린슨은 해당 뱀형 로봇을 위해 ‘직렬 탄성 액추에이터’를 개발했는데, 이는 움직이는 동안 가하는 힘의 크기를 측정할 수 있는 모터였다. 그는 이후 2014년 초셋 교수가 해당 액추에이터 기술을 상용화하기 위해 설립한 기업인 HEBI Robotics의 공동 창업자가 되었다. 뱀형 로봇이 붕괴된 잔해 속으로 미끄러지듯 들어가 그 아래 갇힌 생존자를 짓누르지 않게 해준 바로 그 힘 감지 원리가, 카메라 영상만으로는 안내할 수 없는 상황에서 위성 엔진 노즐 안으로 길을 찾아 들어가야 하는 로봇 팔에도 그대로 적용될 수 있음이 밝혀졌다.
급유 이후의 과제: 수리, 업그레이드, 궤도상 조립
지금까지 연료 보급은 ‘미션 로보틱스 차량(Mission Robotic Vehicle)’의 주된 기능이었지만, 콰스(Kwas)는 동일한 도킹 능력을 통해 단순히 추진제를 보충하는 것뿐만 아니라 수리, 부품 교체, 궤도상 업그레이드까지 가능해질 것이라고 말했다. 그는 위성이 조기 퇴역하게 되는 또 다른 흔한 원인인 고착된 태양 전지판을 분리하거나 수리하는 것을, 이 기능이 이제 가능하게 하는 임무의 한 예로 꼽았다. 위성 운영사 입장에서 이러한 차이는 상업적으로 중요합니다. 연료 보급만 가능한 정비 우주선은 단 하나의 고장 유형만 해결할 수 있는 반면, 고착된 태양 전지판을 제거하거나 고장 난 부품을 교체할 수 있는 우주선은 위성이 조기 퇴역하는 가장 흔한 원인 중 여러 가지를 해결할 수 있기 때문입니다.
조기 은퇴했다.초셋은 이러한 장기적 의미를 단순한 점진적 유지보수보다 더 야심 찬 관점에서 설명한다. “그 문제를 해결하면 우주에서 구조물을 조립할 수 있게 됩니다. 우주에서 구조물을 유지 관리할 수도 있습니다,"라고 그는 말하며, 신뢰할 수 있고 반복 가능한 ‘못과 구멍’ 방식의 도킹 능력이 지구에서 미리 조립된 상태로 발사하는 대신 궤도상에서 더 큰 구조물을 건설하기 위한 전제 조건이라고 주장했다. 궤도상에서 건설되거나 조립된 구조물은 최종 구성 상태에서 로켓 발사의 진동, 가속도, 열 응력을 견뎌낼 필요가 전혀 없으므로, 미래의 우주 정거장, 망원경, 또는 태양 전지판은 현재 운용 중인 어떤 것보다 더 가볍고 발사 내구성이 덜 강화된 설계를 사용할 수 있게 될 것입니다. 이는 항공우주 주요 기업과 정부 우주 기관들에게 단순한 단일 연료 보급 계약과는 본질적으로 다른 제안이며, 노스롭 그루먼이 한 대학의 로봇 공학 연구소와 맺은 파트너십이 그 어떤 단일 프로그램의 이정표보다도 오래 지속된 이유이기도 하다.
파트너십의 배후 자금, 장기 프로그램 전망 시사
초셋(Choset) 연구실과 노스롭 그루먼 간의 다년간 협력 관계는 부분적으로 미 우주사령부(US Space Command)가 제공한 두 건의 ‘우주 대학 연구 이니셔티브(Space University Research Initiative)’ 보조금에 의해 지원되어 왔으며, 이 중 한 건은 노스롭 그루먼과의 협업에 직접 자금을 지원했다. 이러한 유형의 국방 관련 연구 자금은 일반적으로 단일 계약 주기보다는 수년 단위로 측정되는 기관 차원의 헌신을 의미하며, 이는 위성 정비 분야에서 로봇공학 연구소의 역할이 일회성 엔지니어링 자문이 아닌 지속적인 연구 파트너십으로 구성되어 있음을 시사한다. 경쟁 관계에 있는 항공우주 주요 기업들과 더 넓은 궤도상 정비 산업계에서, 노스롭 그루먼의 여러 차례 성공적인 도킹은 이제 다른 진입업체들이 평가받을 기준이 되었으며, 이들 중 상당수는 여전히 자체 첫 시연 임무를 수행 중인 상태다.
이 시기는 위성 보험 및 금융 부문에도 중요한데, 이 분야는 일반적으로
로봇공학 연구 분야뿐만 아니라, 성숙한 정비 역량으로부터 가장 직접적인 혜택을 얻을 것으로 기대됩니다. 위성은 일반적으로 전손에 대해 보험에 가입되어 있으며, 연료는 소진되었으나 그 외에는 정상적인 상태인 우주선은 과거에 추진제가 고갈되면 인양할 방법이 없었기 때문에, 보험사와 운영사는 여전히 작동하는 센서, 트랜스폰더, 전자 장비를 탑재하고 있음에도 불구하고 해당 자산을 손실로 처리해야만 했습니다. 반복 가능하고 실증이 완료된 연료 보급 서비스는 보험사가 위성의 잔여 수명을 산정할 때 사용하는 위험 계산 방식을 바꾸며, 운영사에게는 위성이 이미 연료를 모두 소진한 채 궤도에 고립된 후가 아니라, 위성이 발사되기 전에 계약에 포함시킬 수 있는 정비 옵션을 제공한다.이러한 변화는 아직 초기 단계에 머물러 있다. 노스롭 그루먼은 지난 7월 발사 이후 MRV의 도킹 절차를 소수 차례만 수행했으며, 콰스의 발언에 따르면 수리 및 업그레이드 임무는 유료 고객과 이미 계약된 서비스가 아니라 해당 플랫폼이 가능하게 하는 기능으로 묘사된다. 위성 운영사와 이를 보장하는 보험사들에게 있어 당분간 주목해야 할 신호는 아직 발표되지 않은 수리 임무가 아니라, 노스롭 그루먼이 완료된 연료 보급 도킹에 대한 성능 데이터를 공개할지 여부입니다. 이를 통해 다른 운영사들은 자사의 노후화된 위성 함대에 대해 유사한 서비스를 예약할 때의 경제성을 시뮬레이션할 수 있게 될 것입니다.
주목할 만한 다음 발전은 노스롭 그루먼이 ‘미션 로보틱 비클(Mission Robotic Vehicle)’의 도킹 기술을 연료 보급을 넘어 실제 수리 또는 부품 교체 임무로 확장할지 여부입니다. 이는 ‘같은 방식(peg-in-hole)’의 기능이 더 광범위한 궤도 내 서비스로 일반화될 수 있다는 콰스 대표의 주장을 처음으로 공개적으로 검증하는 사례가 될 것입니다.
본 분석은 발행일 기준 기관 성명 및 공개된 연구 자료를 종합한 것으로, 투자, 금융 또는 전문적인 조언으로 해석되어서는 안 되며, 오직 일반적인 정보 제공 목적으로만 제공됩니다.










