
UBTECH Walker C1:全仕様、5層の安全対策、そして中国の新商用ヒューマノイドを支える4つの都市シナリオ
UBTECHは、ホテル、ショッピングモール、観光名所、キャンパス、都市部の警備現場などでの導入を想定した、同社初の商用ヒューマノイドロボット「Walker C1」を発表した。
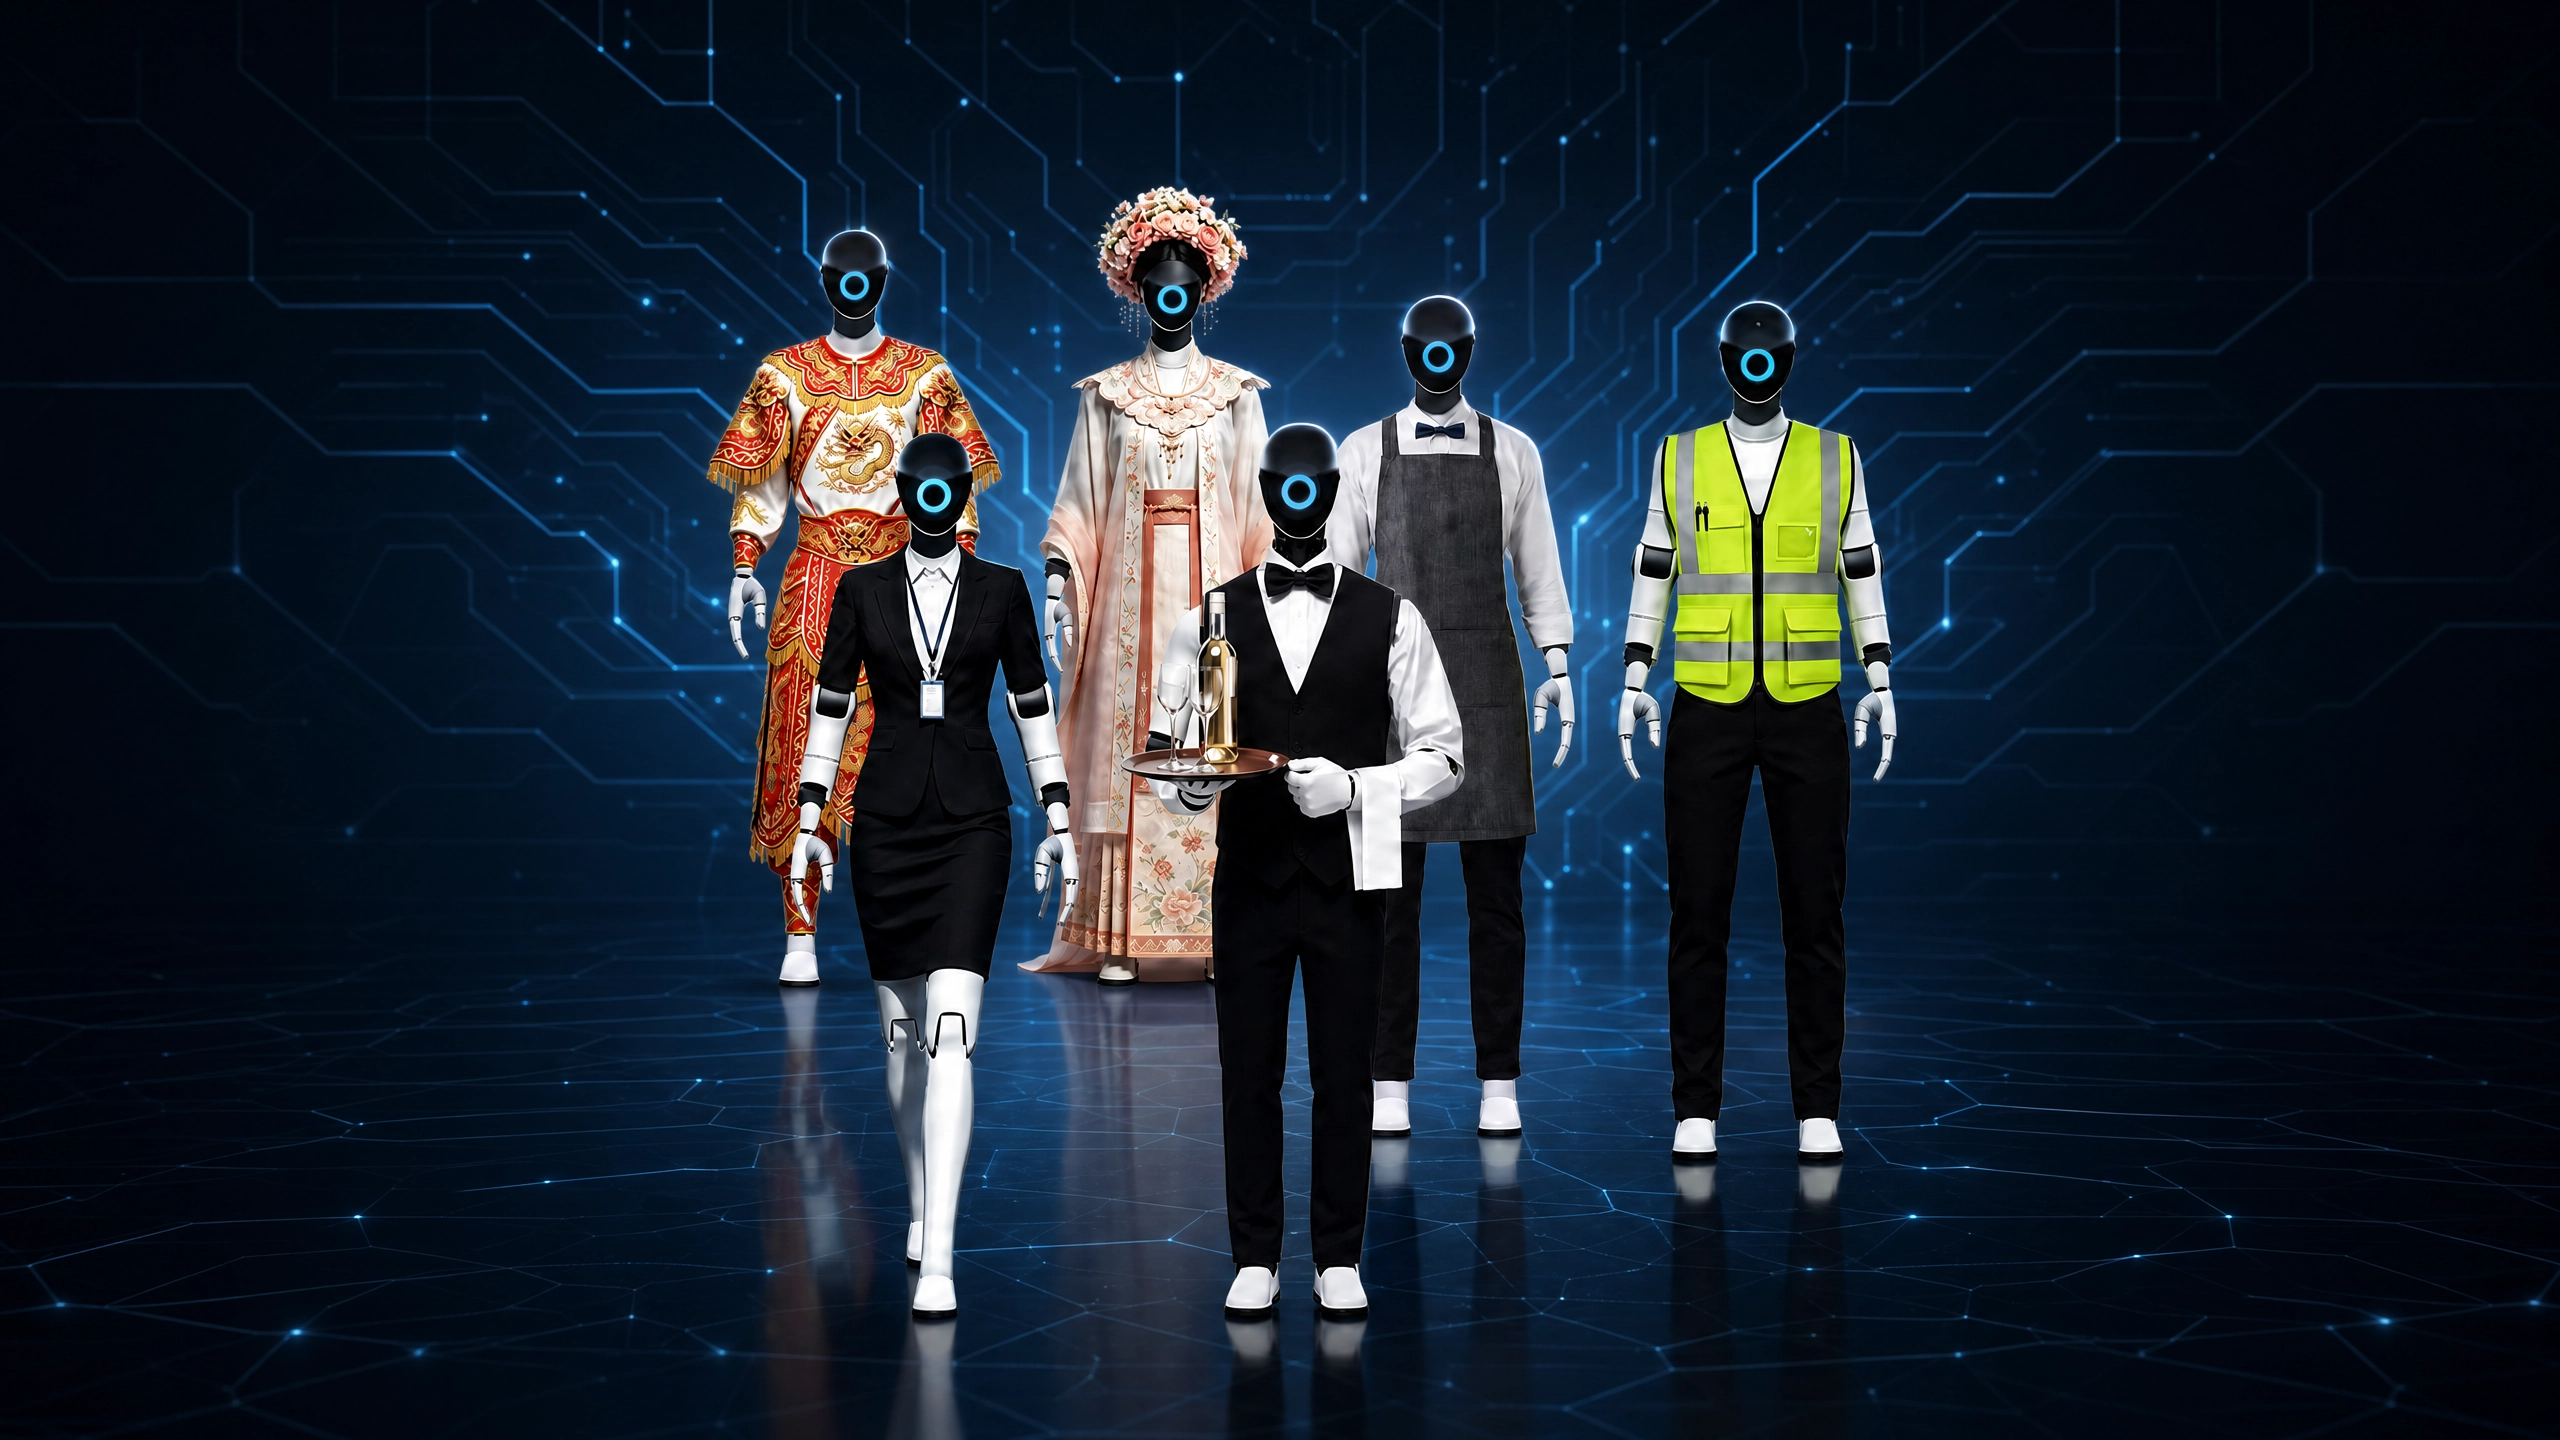
53の自由度。2,070 TFLOPSのオンボード演算スタック。 5つの独立した安全層。2026年6月22日、UBTECHが第4回中国国際サプライチェーン博覧会で「Walker C1」を発表した際、同社は単に新しいロボットを発表しただけではありませんでした。同社は完全なハードウェア仕様を公開し、それを注意深く読み解くことで、この機械に込められた技術的な選択と、製品ラインの背後にある商業理論の両方が明らかになります。
Walker C1は、研究やデモンストレーションではなく、商業サービスへの導入を明確に目的として位置づけられたUBTECH初の人型ロボットである。この違いは重要だ。 2025年および2026年初頭に中国で発表されたヒューマノイドロボットのほとんどは、産業用のパイロット機か、展示用マシンでした。Walker C1は、ヒューマノイドロボットの商業的導入が最も現実味を帯びている環境――ホテル、ショッピングモール、文化施設、キャンパス、都市部の警備パトロール――向けに設計されています。 2026年6月23日にUBTECHが公式WeChatアカウントを通じて公開した完全な仕様書からは、その位置づけの背景にある技術的な論理が読み取れる。
ハードウェアが実際に示すもの
Walker C1の身長は164cm、重量は55kgであり、このプロポーションは人間向けに設計された環境の空間的制約に合わせるために選ばれたものです。53自由度を備えており、同時期に発表された競合プラットフォームのほとんどよりも多くの関節ポイントを有しています。 参考までに、テスラの「オプティマス Gen 2」は手部だけで22自由度で動作するが、Walker C1の53自由度は全身に分散されており、産業用ヒューマノイドのユースケースで主流となる反復的な「ピックアップ・アンド・プレース」作業ではなく、サービス業務に必要な滑らかな動作を可能にしている。
センサースイートは、商用サービスプラットフォームとしては特に高密度に配置されている。ロボットの前面には、広角の環境認識用の魚眼カメラ2台、奥行き認識と障害物回避用の双眼カメラ1台、近距離の物体認識用の単眼カメラ1台が搭載されている。A
胴体に組み込まれたスクリーンは、ユーザーとの直接的な操作画面として機能します。2つのスピーカーと4つのマイク、およびオーディオレシーバーアレイを組み合わせることで、騒がしい商業環境においても、自然言語によるサービス対応に必要な音声入出力機能をロボットに提供します。 2つの高精度IMU(1つは前面、もう1つは背面に搭載)が、リアルタイムのバランスおよび動作フィードバックを提供し、55 kgの二足歩行ロボットを凹凸のある床面、スロープ、エスカレーターの乗り継ぎ箇所でも安定して走行させます。コンピューティングスタックの中核をなすのはNVIDIAのJetson Thorであり、FP4精度で2,070 TFLOPSの性能を発揮します。 UBTECHのソフトウェアアーキテクチャは、そのハードウェアの上に3つのシステムを階層化しています。世界モデル推論層である「Thinker」、動作計画および実行層である「Control Center」、そしてこれらを連携させるロボットオペレーティングシステム「ROSA 2.0」です。 重要な点として、推論スタック全体がデバイス上で実行されます。Walker C1は、中核となるAI機能においてクラウド接続に依存しません。これは、ネットワークの信頼性が保証されず、データプライバシーの義務が適用される環境での商用展開において必須の要件です。
UBTECHは、Jetson Thorの演算能力の60~70%を、パートナーや開発者のアプリケーション向けに自由に割り当てられる余力として確保しています。これは単なる付記ではありません。Walker C1を閉鎖的な製品ではなく、プラットフォームとして位置づけるアーキテクチャ上の決定なのです。 コンシェルジュサービスにWalker C1を導入するホテルチェーンは、ロボットのコアとなる動作や知覚機能と競合することなく、この空き演算リソースを活用して独自の施設管理システムとの統合を実現できます。
単一ではなく、5層の安全アーキテクチャ
仕様書とともに公開された安全アーキテクチャは、市販のヒューマノイドロボットに関する発表の多くよりも詳細である。UBTECHは、並行して動作する5つの独立した保護ドメインについて説明している。
動作安全には、リアルタイムのトルク制限、衝突検知、および以下の動作を防止する機械的制約が含まれます。
人間との接触が想定される状況において、ロボットが危険な力を及ぼすことを防ぎます。ナビゲーションの安全性は、自律的な経路計画、障害物の認識、および多様なシナリオに応じた経路の適応を扱います。これは、動的な商業環境において、ロボットが人や物体と衝突しないようにする役割を担う層です。 設計上の安全性とは、ハードウェア自体に組み込まれた構造的・機械的な保護機能を指します。これには、ソフトウェアによる介入のみに依存するのではなく、コンポーネントレベルでの故障モードを封じ込めるための、冗長化された関節リミッターや保護筐体などが含まれます。電子機器およびバッテリーの安全性は、熱管理、充電監視、電気的絶縁システムを対象としています。これらは、バッテリーや電源システムの故障が安全上の事故に発展するのを防ぐものであり、公共の場で長時間稼働する55kgの機械においては、決して軽視できない懸念事項です。 ネットワークおよび大規模モデルの安全性は第5の層であり、ローカルデータ処理、ユーザーのプライバシー保護、および搭載AIモデルに対する敵対的入力に対する防護策が含まれます。 この層を独立した安全領域として位置づけたことは、大規模モデル駆動型ロボットが、「プロンプト注入」「モデル操作」「データ流出」といった、純粋に機械的な安全システムでは対処できないリスクに直面しているという現実を反映している。
この5層アーキテクチャが重要なのは、個々の層が斬新であるからではなく、その組み合わせによって、企業購入者や規制当局が、一般客向けの商業環境にヒューマノイドロボットを導入する前に評価する「責任範囲」のすべてを網羅している点にある。 ホテル運営者が必要としているのは、単に転倒しないロボットだけではありません。転倒せず、宿泊客と衝突せず、電気的な不具合を起こさず、宿泊客のデータを漏洩させず、AIインターフェースを通じて操作されることのないロボットが必要です。Walker C1の安全アーキテクチャは、これら5つの要件すべてに同時に応えるよう構築されています。
4つのシナリオと、それらが市場について明らかにすること
BetUBTECHは、Walker C1の商業的な位置づけを4つの導入シナリオに基づいて構築しており、それぞれが中国の都市サービス経済における異なるセグメントをターゲットとしています。
商業サービスは、多様なシナリオに対応する小売、ホスピタリティ、案内(ウェイファインディング)をカバーしています。これらはコンシェルジュや接客業務であり、環境が直立した人間の移動を前提に設計されているため、車輪付きロボットに比べてヒューマノイド型が真の価値を生み出します。 文化・観光・エンターテインメント分野は、イベント会場、観光名所、ブランドプロモーションをターゲットとしています。ここでの「Walker C1」の衣装適応性(Chain Expoで複数のサービス役割に応じた衣装が披露された通り)により、オペレーターは同一のハードウェアプラットフォームを、異なるビジュアルアイデンティティやインタラクションスタイルにまたがって展開することが可能です。 都市セキュリティ分野は、パトロールや交通誘導機能を対象としています。ここでは、ロボットのナビゲーション安全機能と全地形対応の機動性が、主な価値の源泉となります。教育・研究分野は、キャンパスやオープンな研究機関を対象としています。Walker C1のオープンなSDKと計算処理能力の余裕により、これは閉鎖的なデモ機ではなく、実用可能な研究プラットフォームとなります。
こうしたシナリオの選定には意図がある。これら4つの分野はいずれも、中国のサービス業界が構造的な労働力不足に直面している環境であり、物理的環境はすでに人間の移動規模に合わせて設計されており、挨拶、案内、パトロール、デモンストレーションといったインタラクション要件が十分に明確に定義されているため、現在の大規模モデル機能を用いて自動化が可能である。 UBTECHは、2026年にヒューマノイドロボットが複雑な肉体労働に取って代わることを期待しているわけではない。同社が期待しているのは、ヒューマノイドロボットが、すでに導入意欲のある環境において、具体的かつ限定されたサービス役割を担うことである。
今回の発表が重要な理由
Walker C1は、2026年に発表されたヒューマノイドロボットの中で最も高性能なモデルではありません。しかし、商業的に最も完成度の高いモデルの一つです。実証済みのハードウェア仕様書と、
公開された安全アーキテクチャ、計算余力が明確に定義されたオープンなSDK、量産向けに構築されたモジュール式設計、そしてシナリオに応じた市場投入戦略は、MIITが2026年6月に発表した導入指針で特定された140社以上の中国ヒューマノイドロボット企業のほとんどが、まだ追いついていないレベルの商用化準備度を示している。そのタイミングも絶妙だ。6月初旬に発出された中国工業情報化部(MIIT)と国有資産監督管理委員会(SASAC)の指令では、2026年末までに1万台のヒューマノイドロボットを商用化するよう求めている。 Walker C1の4つのターゲットシナリオ――商業サービス、観光、セキュリティ、教育――は、この指令が優先する非産業分野の導入カテゴリーと直接対応している。UBTECHは、他のメーカーが産業分野の導入を争う中、Walker C1を同指令の商業分野を担うプラットフォームとして位置付けている。
このプラットフォームがその位置づけに見合う成果を上げられるかどうかは、現時点ではまだ明らかになっていない導入実績次第となる。仕様書が裏付けているのは、UBTECHがこの試みを説得力のあるものにするために、適切な技術的選択を行ったということだ。











