
CMUのヘビ型ロボット、ベネズエラでの地震救助活動に投入される
カーネギーメロン大学の研究者たちは、ベネズエラで国際的な救助チームと協力してヘビ型ロボットを投入したが、その過程で、実験室での実証と災害対応の現場における現実との間に重大な隔たりがあることが明らかになった。
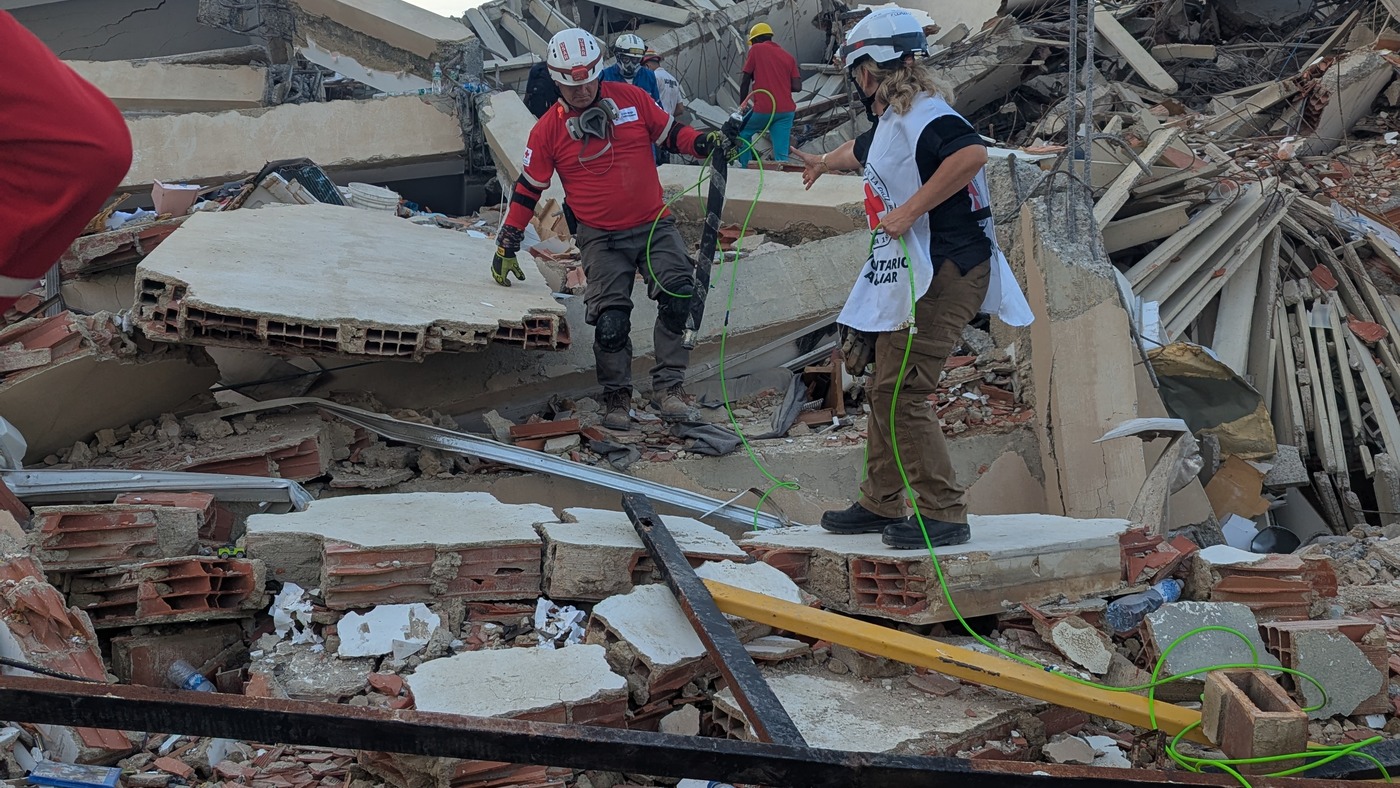
CMUのヘビ型ロボット、ベネズエラの地震救助活動に投入
2026年6月24日、ベネズエラ北部を襲った2つの壊滅的な地震の余波を受け、国際的な捜索救助チームは、甚大な被害を受けたラ・グアイラ市で広大な瓦礫の現場に直面した。救助隊員たちは行方不明者がいることは把握していたが、倒壊した建物の中でどこに重点的に捜索を行うべきかを正確に判断するための手段を欠いていた。 従来の捜索用カメラは視界の範囲に制限があり、救助犬も不安定な瓦礫の中へは限られた範囲までしか進入できませんでした。こうした混沌とした状況の中、カーネギーメロン大学(CMU)のチームが、まさにこのようなアクセスが制限された環境のために設計された特殊なツール、すなわち関節式スネークロボットを携えて到着しました。
こうした極めて柔軟性の高いシステムの導入は、物理的な人工知能(AI)とロボティクスにおける重要な転換点を浮き彫りにしている。ヒューマノイドロボットや自律移動プラットフォームがベンチャーキャピタルの資金調達や展示会でのデモンストレーションを席巻している一方で、災害対応の現場では特殊な形態が求められているのだ。 ペンシルベニア州ピッツバーグにある同大学のロボティクス研究所内の研究グループであるCMUバイオロボティクス研究所は、制約の多い環境向けの生物にヒントを得たメカニズムに焦点を当て、人間や従来の機械では到達できない狭い空間に這い入るために、これらのヘビ型ロボットを開発した。 前方にカメラを搭載したこれらのロボットは、崩壊した空間の内部を救助隊員に確認させるという極めて重要な役割を果たす。しかし、ベネズエラでの任務では、実験室レベルのロボット技術が現実の災害現場という過酷な条件に直面した際に生じる、深刻な物流面および技術面での課題も浮き彫りになった。
ヘビ型ロボットは地震時の捜索・救助活動においてどのように役立つのか?
ヘビ型ロボットは、その関節構造を活かして、人間や犬が立ち入ることのできない倒壊した建物の狭い隙間へと這い込むことで、地震時の捜索・救助活動を支援します。
前面にカメラを搭載したこれらのロボットは、救助隊員に目に見えない瓦礫の堆積状況を視覚的に把握させることで、生存者の位置を特定し、発掘作業の優先順位を決定することを可能にします。災害現場の現実
CMUによるロボット派遣は、政府による正式な調達要請ではなく、草の根レベルでの迅速な取り組みによって開始された。アトランタで技術開発に携わるベネズエラ出身のベアトリス・ゴンザレス氏は、深部まで侵入可能な捜索ツールの必要性を認識し、バイオロボティクス研究所の所長であるハウイー・チョセット氏に連絡を取った。 24時間以内に、チョセット氏、元陸軍将校で米国公衆衛生局の看護師であるキンバリー・エレンバーグ氏、ニコ・ゼバロス=ロバーツ氏、ダーウィン・ミック氏を含むCMUチームは、ベネズエラへ向けて出発した。 6月30日から7月3日にかけて、彼らはベネズエラ赤十字社、コロンビア赤十字社、そしてメキシコの捜索救助チーム「トポス」と協力して活動した。
ラ・グアイラでの活動は、すぐにロボットシステムの限界を試すものとなった。チームは、刻々と変化する環境条件、機器の故障、そして深刻な物流上の課題に直面した。エレンバーグの災害対応における経験は、発電や生命維持計画を含む運用ロジスティクスを確立する上で不可欠であり、それによって人間のチームとロボットの両方が機能し続けることができた。 こうした摩擦は、ロボット産業の現状に関する厳しい現実を浮き彫りにしている。すなわち、商用および学術用のロボットの多くは、清潔な実験室環境や高度に構造化された工場フロア向けに設計されており、電力が不足し通信状態も劣悪な、予測不可能な災害現場の混沌には対応できていないのだ。
「デモ用のロボットの設計をやめ、ロボットに頼ることになる人々の現実に即して設計を始めなければならない」と、エレンバーグは展開中に指摘した。この指摘は、新技術を評価する調達マネージャーや自動化システムの購入担当者にとっての核心的な課題を的確に捉えている。システムの
理論上の能力は、実戦現場で後方支援によって維持できなければ意味をなさない。ベネズエラでの任務は、電力管理、耐環境性、および現場での修理可能性が、基盤となる人工知能や機械設計と同様に重要であることを実証した。特殊な形態の経済性
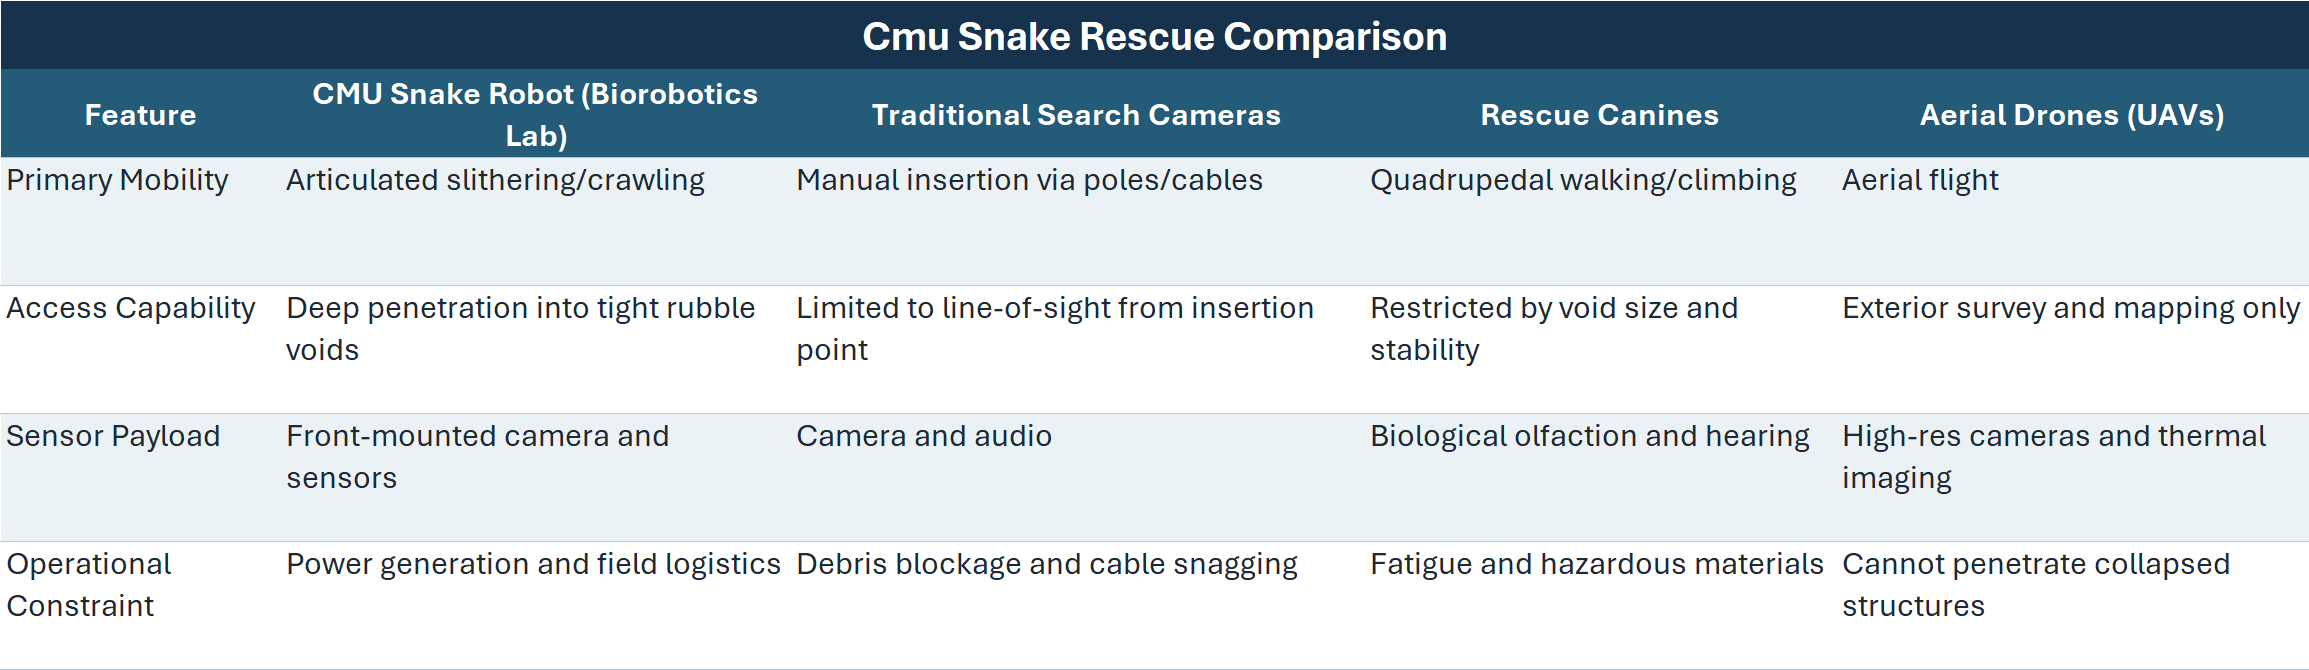
現在の商用ロボット市場は、汎用ヒューマノイドプラットフォームや標準的な産業用アームに大きく偏っている。しかし、CMUのヘビ型ロボットの導入事例は、特殊な形態が持つ不変の価値を浮き彫りにしている。 倒壊した建物の中では、二足歩行ロボットは役に立たない。その環境では、不規則で狭い空間を移動できる形状が求められる。この傾向は、アクセス上の制約によって必要なハードウェアが決まる産業用点検、パイプラインの保守、原子力施設の廃炉作業にも同様に当てはまる。
産業分野の意思決定者にとっての教訓は、特殊な環境には特殊なツールが必要だということである。ベネズエラでのヘビ型ロボットは、3日間の活動中に生存者を発見することはできなかったが、複数の場所を調査し、それらの特定の空隙に人が閉じ込められていないことを確認することに成功した。 この「否定的な情報」は救助活動において極めて価値が高く、救助チームが限られたリソースを他の地域に振り向けることを可能にし、遺族に決着をもたらす。現場を迅速かつ安全に捜索完了させる能力は、専門的なロボットシステムの導入を正当化する、測定可能な運用成果である。
技術的な難しさを「人命に関わる問題」として捉える
この技術の価値を理解するために、崩れたコンクリートや鉄筋の山の中に柔軟なカメラを通そうとする場面を想像してみてください。標準的なケーブルカメラでは、いずれ引っかかったり行き止まりにぶつかったりしてしまいます。しかし、スネークロボットなら、
岩の隙間をくぐり抜ける本物のヘビのように、関節を能動的に動かして障害物を押し退け、隙間を埋め、瓦礫を乗り越えます。この能動的な移動能力により、ロボットは瓦礫の奥深くまで到達し、カメラを搭載して、そうでなければ完全に立ち入ることのできない場所まで調査を行うことができます。この能力は、単に人を発見することだけでなく、リスクの軽減にもつながります。ロボットが不安定な空間に送り込まれるたびに、人間の救助隊員がその危険な任務を遂行する必要がなくなるのです。 この技術のデュアルユース(二重用途)という性質により、地震の瓦礫の中を移動するために使用されるのと同じメカニズムを、ジェットエンジンの内部検査、損傷した原子炉の調査、あるいは低侵襲手術などに転用することが可能です。制限された予測不可能な環境内を移動するという根本的な課題は、こうした多様な用途において共通しています。
運用上の要請
ロボット産業では、堅牢化や現場でのロジスティクスを二次的な問題として扱い、代わりにソフトウェア機能や人工知能に重点を置くことがよくあります。ベネズエラにおけるカーネギーメロン大学(CMU)の展開は、このアプローチに対する痛烈な反論となっています。 世界最先端の人工知能でさえ、現場での粉塵の侵入、バッテリー切れ、あるいはコネクタの破損によってロボットが機能不全に陥った場合、それを補うことはできない。産業用や現場用ロボットシステムを評価する調達チームは、理論上の性能指標よりも、こうしたロジスティクス上の要因を優先しなければならない。
また、この任務は人間とロボットの連携の重要性を浮き彫りにした。ロボットは自律的に動作したわけではなく、瓦礫の中を進み、現場での修理を行うにはダーウィン・ミックのような熟練したオペレーターが必要であり、一方、ニコ・ゼバロス=ロバーツは現地の救助隊員との通信を管理していた。 ロボットシステムをより広範な事故指揮体制に統合することは、ハードウェアと同様に重要であった。
そのこと自体である。ハウイー・チョセットが指摘したように、この導入により、信頼性、移植性、運用準備態勢に関する根本的な研究上の課題が浮き彫りとなり、これらのシステムが緊急対応機関に広く採用されるには、まずこれらの課題に対処しなければならない。ラ・グアイラから得られた調達上の教訓
ラ・グアイラの瓦礫の中から得られた教訓は、災害対応という直接的な文脈をはるかに超えた意義を持っています。商用展開に向けたロボットシステムの評価を行う産業分野の調達マネージャーや運用責任者にとって、CMUのヘビ型ロボットミッションは、物理的な人工知能に対するハイステークスなストレステストとしての役割を果たしています。 研究チームが直面した、電力管理の制約からその場でのハードウェア修理の必要性に至るまでの様々な摩擦は、構造化されていない環境における企業向け自動化システムの導入を悩ませている課題と全く同じものである。 企業が施設点検、パイプライン監視、あるいは有害物質の取り扱い用にロボットシステムを購入する場合、実質的にベネズエラでの展開を支配していたのと同じ運用パラダイムを採用することになる。
最も重要な戦略的示唆の一つは、モジュール性と現場での修理可能性が極めて重要であるという点だ。実験室環境では、コネクタの破損やアクチュエータの汚れは、専用の工具と十分な時間さえあれば対処できる。 しかし現場では、それが倒壊した建物であれ、遠隔地の沖合石油掘削施設であれ、ダウンタイムは運用能力の損失、あるいは最悪の場合、作業員へのリスク増大として計られる。調達チームは、評価基準を理論上のピーク性能から、過酷な条件下での平均修理時間(MTTR)へと転換しなければならない。 80%の効率で動作するものの、標準的な工具を使って10分で修理できるロボットは、工場の技術者によるリセットを必要とする高度に最適化されたシステムよりもはるかに優れている。
さらに、導入においては
これは、安定した通信環境に依存しない堅牢なヒューマン・マシン・インターフェースの必要性を浮き彫りにしている。CMUのチームは、標準的な通信インフラが機能不全に陥っているか、あるいは完全に欠如している環境下で、ロボットシステムを運用しなければならなかった。産業分野の購入者は、エッジコンピューティングノードが故障した場合や、高帯域幅の無線ネットワークが利用できない場合に、ベンダーのシステムがどのように動作するかについて、厳しい質問を投げかけなければならない。 クラウドから切断された状態でも、中核機能と安全な運用を維持しつつ、円滑に性能を低下させられるロボットプラットフォームの能力は、本格的な企業導入において必須の要件である。結局のところ、ベネズエラにおけるCMUのヘビ型ロボットの導入は、ロボット産業に対して明確なメッセージを送っている。すなわち、システムの真価は、制御された環境でのデモンストレーションでの性能ではなく、現実世界の困難にどう対処できるかによって決まるということだ。 自動化システムの購入者や運用責任者にとって、これは、厳格な実地試験を要求し、物流面の持続可能性を優先し、そして最も過酷で制約の多い環境においては、汎用プラットフォームよりも特殊な形態を持つロボットが引き続き優れた性能を発揮することを認識することを意味する。
本分析では、大学の公式声明、実地導入報告、および公開市場動向を総合的に検討し、特殊用途ロボットの運用実態を評価している。
免責事項:本記事は情報提供のみを目的としており、投資、法律、安全、または調達に関する助言を構成するものではありません。読者は、意思決定を行う前に、関連するサプライヤーや当局に対し、仕様、認証範囲、価格、入手可能性、規制上の義務、および運用上の適合性について独自に確認する必要があります。











