Research platforms, mobile bases and manipulators used by universities, labs and R&D teams.
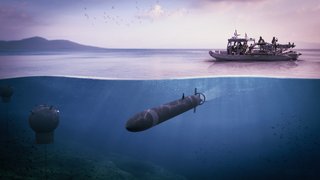
Leidos
Compact payload-agnostic unmanned undersea vehicle for defence and research missions
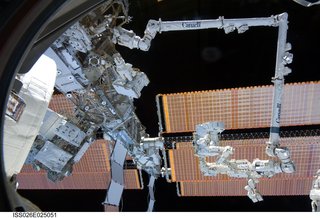
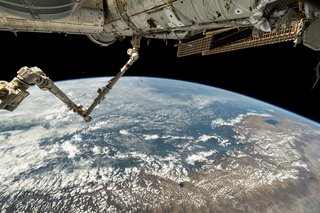
MDA Space
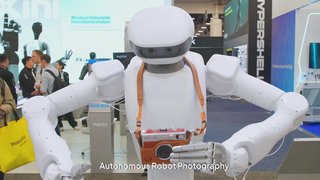
Two-armed space station maintenance robot for fine external servicing tasks
Space station robotic arm for capturing visiting spacecraft, moving payloads and supporting spacewalks
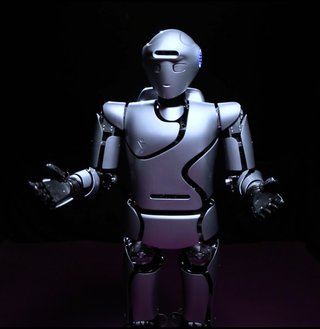
University of Tehran
Research humanoid for bipedal locomotion, dexterous manipulation and human-robot interaction
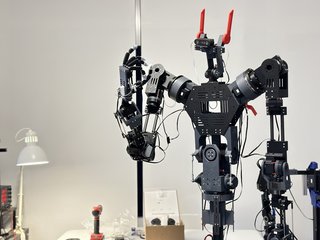
Red Rabbit Robotics
Open-source human-scale dual-arm humanoid published in full — CAD, BOM and ROS 1 driver — for research, teleoperation and learning work
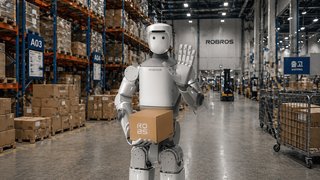
ROBROS
Compact bipedal humanoid for indoor collaboration in manufacturing, logistics, construction, shipbuilding and research
Sharpa
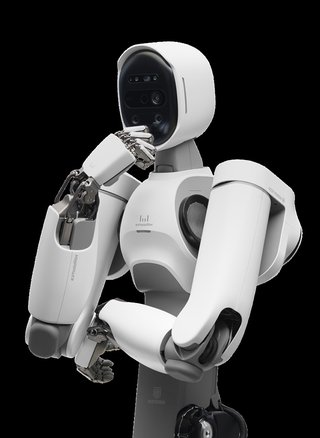
Manipulation-first humanoid for long-horizon bimanual work in service, assembly and research settings
FUJISOFT
Small bipedal communication robot that converses, recognises faces and leads group recreation in elderly-care facilities
Dexmate
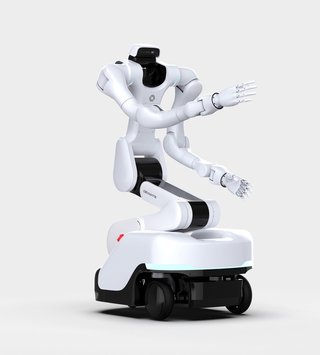
Foldable general-purpose mobile manipulator for bimanual research and deployment, reaching 2.2 m and packing down for transport
WIRobotics
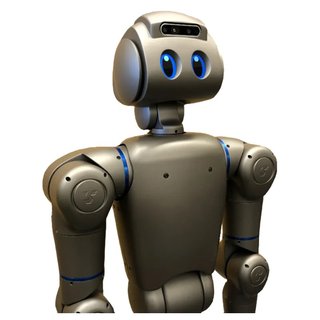
General-purpose compliant humanoid built for contact-rich manipulation, from delicate handling to heavy impact work
Tokyo Robotics
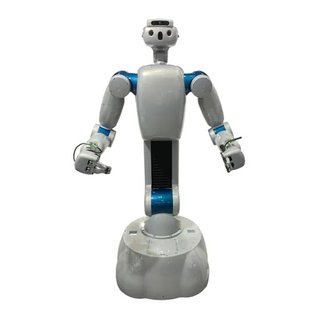
Entry-level dual-arm research robot that senses contact from motor current rather than torque sensors
Torque-sensing dual-arm research humanoid with an expressive optional head
Showing 1 to 12 of 536 results