
Rhoda AI verdeckt die Kameras seines Roboters, um zu beweisen, dass Berührungen allein ausreichen
Das Start-up Rhoda AI aus Palo Alto demonstrierte einen Roboter, der strukturierte Bälle aufspürte und einsammelte, obwohl seine Kameras verdeckt waren. Dabei nutzte er einen neuen taktilen Sensor und ein erweitertes „Direct Video-Action“-Modell, um ausschließlich durch Berührung zu suchen.

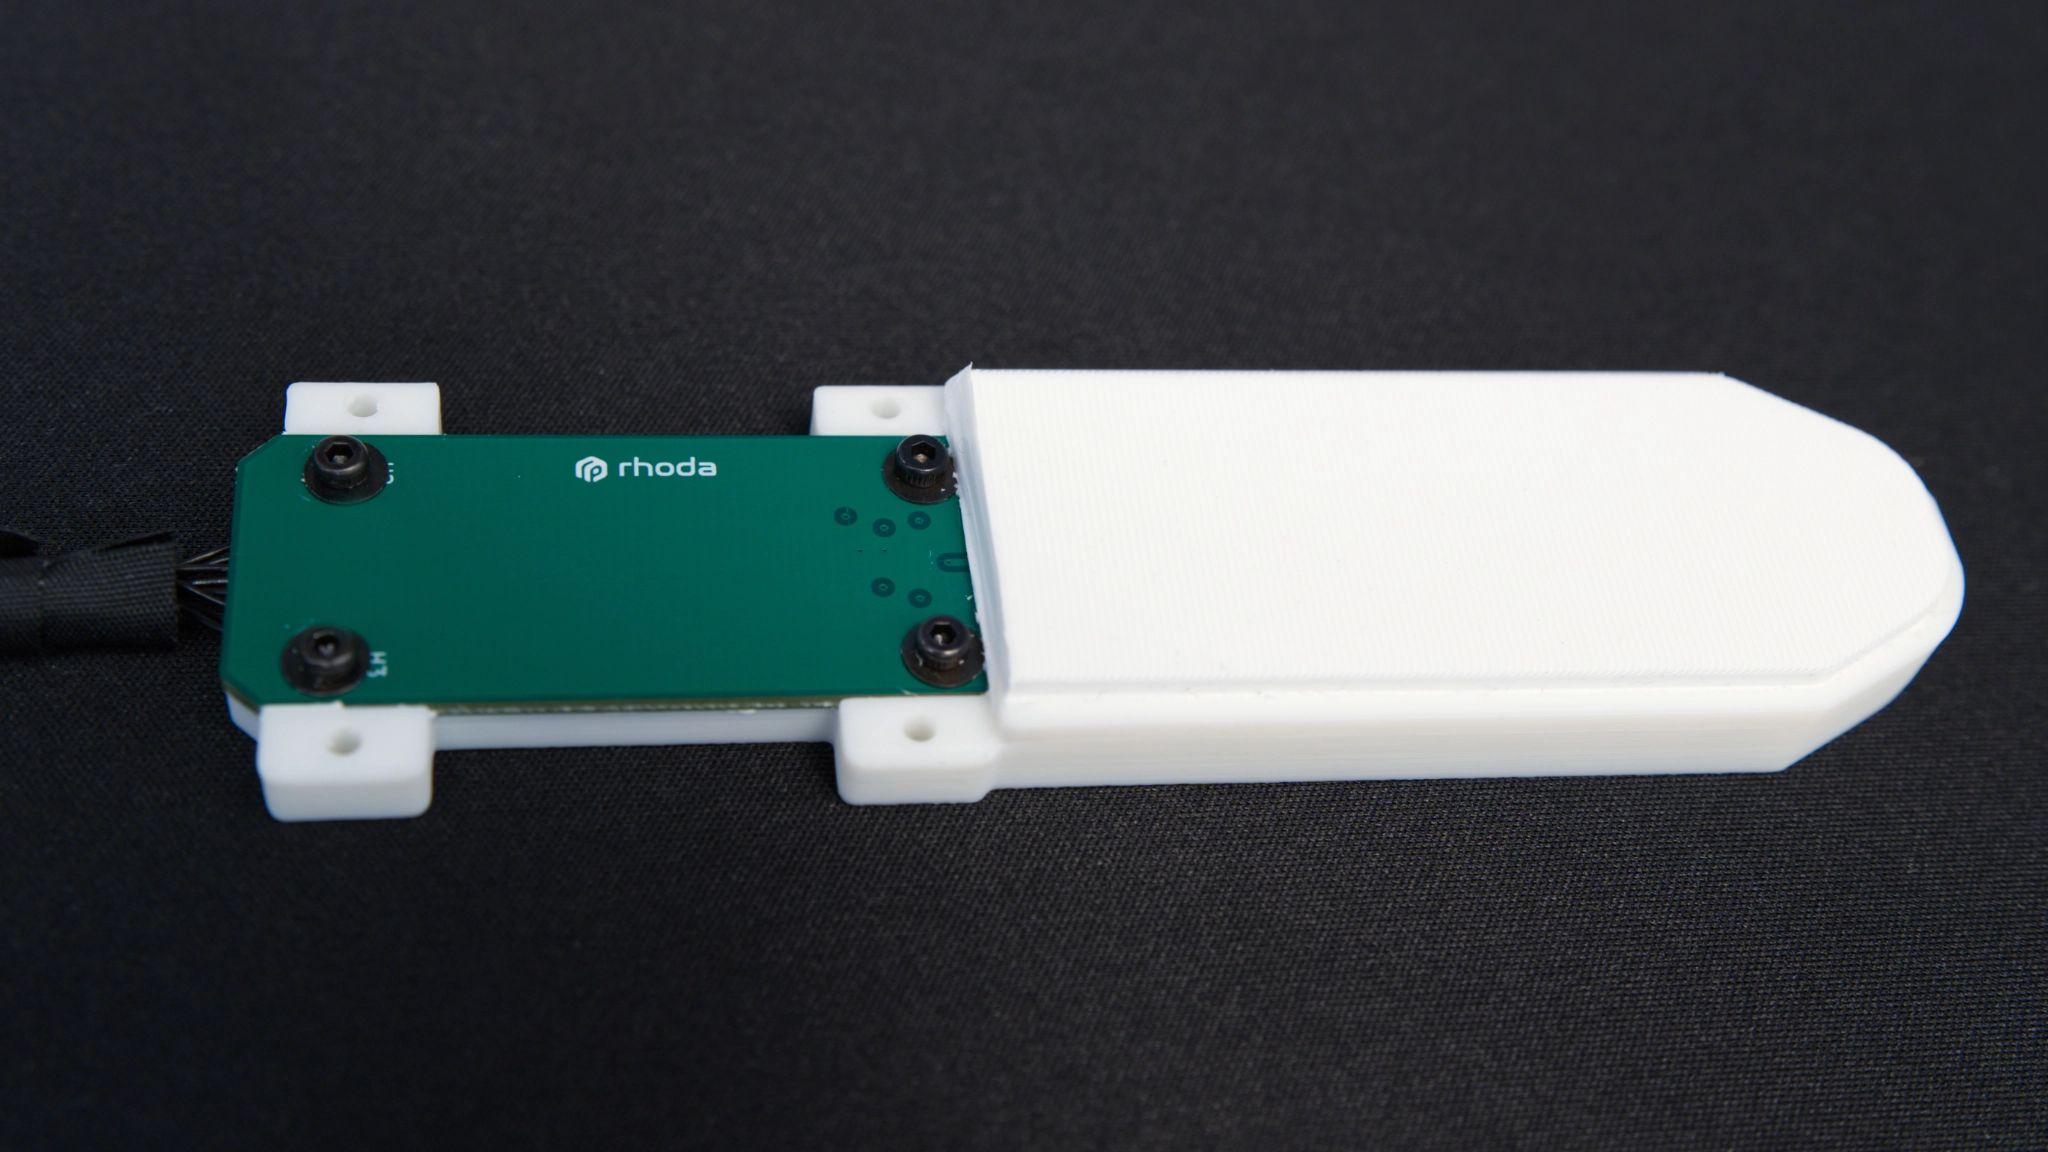
Ein Sensor, der Kräfte von wenigen Millinewton bis hin zu mehr als 40 Newton an derselben Fingerspitze erfassen kann, ist der Grund dafür, dass Rhoda AI seine jüngste Demonstration durchführen konnte, obwohl die Kameras des Roboters bewusst ausgeschaltet waren. Rhoda AI, ein in Palo Alto, Kalifornien, ansässiges Robotik-Start-up, das Modelle für taktile Wahrnehmung und Manipulation entwickelt, veröffentlichte am 13. Oktober 2026 einen technischen Bericht, in dem gezeigt wird, wie ein Roboter allein durch Berührung strukturierte Bälle in einem Behälter findet, identifiziert und entnimmt, wobei die Kameras an Kopf und Handgelenk während der gesamten Aufgabe verdeckt waren.
Die Kerntechnologie von Rhoda besteht aus einem neuen taktilen Sensor in Verbindung mit einer Erweiterung des firmeneigenen „Direct Video-Action“-Modells – einem System, das ursprünglich entwickelt wurde, um visuelle Eingaben direkt auf Roboteraktionen abzubilden, und nun so angepasst wurde, dass es zukünftige taktile Signale anstelle zukünftiger Bilder vorhersagt. Ein inverses Dynamikmodell wandelt diese taktilen Vorhersagen in tatsächliche Roboterbewegungen um, und aktuelle Sensorwerte aktualisieren kontinuierlich die Vorhersagen, die die nächste Bewegung steuern, wodurch ein geschlossener Regelkreis entsteht, in dem der Tastsinn – und nicht das Sehen – die Suche steuert.
Was „Blindfolded“ tatsächlich beweist
Die „Blindfolded“-Konzeption ist kein Werbegag; es handelt sich um eine bewusste Einschränkung, die darauf abzielt, die Leistungsfähigkeit des taktilen Systems für sich allein zu isolieren, ohne dass das Sehen stillschweigend Lücken im Tastsystem ausgleicht. Die meisten Roboter-Manipulationssysteme stützen sich heute bei der Objektlokalisierung stark auf das Sehen und nutzen den Tastsinn nur als sekundäres Signal, um den Griff zu verfeinern, nachdem die Kamera bereits grob ermittelt hat, wo sich ein Objekt befindet. Rhodas Demonstration schaltet das Sehen während der Such- und Entnahmephase vollständig aus dem Prozess aus und zwingt das taktile Modell dazu, Aufgaben zu übernehmen, die normalerweise kamerabasierte Systeme bewältigen: ein Objekt durch Tasten in einem Behälter zu lokalisieren, das gefundene Objekt allein anhand seiner Textur zu klassifizieren und zu entscheiden, ob es entnommen werden soll oder die Suche fortgesetzt werden muss.
Dies ist ein deutlich schwierigeres Problem als das tastungsgestützte Greifen. Ein mit einer Kamera ausgestatteter Roboter, der einen Behälter durchsucht, kann den gesamten Arbeitsbereich überblicken, während
Einmal: Ein Roboter mit verbundenen Augen, der sich auf den Tastsinn verlässt, muss sich durch aufeinanderfolgende Berührungen – jeweils eine Erkundung nach der anderen – ein Bild davon machen, was sich im Behälter befindet, ohne auf eine beständige Gesamtübersicht zurückgreifen zu können. Rhodas Sensorbereich, der von wenigen Millinewton reicht, was fein genug ist, um die Textur einer Oberfläche zu erfassen, ohne diese zu stören, bis hin zu mehr als 40 Newton – ausreichend, um einen festen Griff oder eine Last in Hantelgröße zu erfassen –, ist die hardwarebezogene Voraussetzung dafür, dass eine derart fein abgestufte, berührungsgesteuerte Suche überhaupt funktionieren kann.Die ehrlichen Aspekte der Demo
Rhoda hat kein aufpoliertes, fehlerfreies Highlight-Video veröffentlicht, und diese Entscheidung ist an sich schon aufschlussreich für Käufer, die branchenweit Behauptungen zur taktilen Sensorik bewerten. Das veröffentlichte Video zeigt, wie der Roboter gelegentlich den falschen Ball auswählt und erneut scannen muss, bevor er sich selbst korrigiert – anstatt diese Momente herauszuschneiden. Beschaffungsteams, die neue Manipulationstechnologien bewerten, sollten diese Art offengelegter Fehlerfälle als aussagekräftigeres Signal betrachten als eine makellose Demovideosammlung, da sie das tatsächliche Fehlerbehebungsverhalten des Systems zeigt und nicht nur einen sorgfältig ausgewählten erfolgreichen Durchlauf. Das Video ist zudem teilweise beschleunigt – an einigen Stellen um das 6- bis 12-Fache –, was Käufer als gestalterische Entscheidung zur besseren Anschaulichkeit und nicht als Aussage über die Echtzeit-Aufgabenausführungsgeschwindigkeit verstehen sollten; Rhoda hat keine zugrunde liegenden Echtzeit-Ausführungsdaten veröffentlicht.
Die quantitativen Ergebnisse, die Rhoda offengelegt hat, sind zwar begrenzt, aber spezifisch. Das Modell wurde anhand von nur zwei Bällen trainiert – einem glatten und einem strukturierten – und an insgesamt sieben Bällen getestet, darunter zwei strukturierte Bälle, denen das Modell während des Trainings noch nie begegnet war. Das Unternehmen berichtet, dass der Roboter im Test alle drei strukturierten Bälle erfolgreich geborgen hat – den trainierten sowie die beiden neuen –, obwohl Rhoda weder eine Gesamt-Erfolgsquote für alle sieben Testbälle veröffentlicht noch offengelegt hat, wie viele Versuche jeder Test umfasste. Dies stellt eine bedeutende Einschränkung dar: Ein kleines, spezifisches Ergebnis (drei von drei bei strukturierten Bällen) zeigt die
Das Konzept funktioniert in einem engen Anwendungsfall, belegt jedoch noch keine statistisch zuverlässige Erfolgsquote über ein breiteres Spektrum an Objektformen, Materialien oder Behälterkonfigurationen hinweg, wie sie in einer realen Lager- oder Montageanwendung erforderlich wären.Warum die taktile Wahrnehmung die schwierigere Hälfte der Roboterhandhabung darstellt
Die bildverarbeitungsbasierte Roboterwahrnehmung hat in den letzten Jahren rasante Fortschritte gemacht, vor allem weil Kameras kostengünstig und gut erforscht sind und von denselben Deep-Learning-Techniken profitieren, die die Bilderkennung allgemein revolutioniert haben. Die taktile Sensorik hinkt aus eher praktischen technischen Gründen hinterher: Langlebige, hochauflösende Kraftsensoren lassen sich nur schwer kostengünstig herstellen, das Signal selbst ist verrauschter und lokaler als das weite Sichtfeld einer Kamera, und es gab in der Vergangenheit im Vergleich zu den riesigen Bilddatensätzen, die für Bildverarbeitungsmodelle zur Verfügung stehen, weniger standardisierte Trainingsdaten für die Tastsensorik. Rhoda setzt darauf, dass die Schließung dieser Lücke überproportional wichtig ist für Aufgaben, bei denen die Bildverarbeitung allein nicht zuverlässig zum Erfolg führt – etwa beim Umgang mit verdeckten Objekten in einem Behälter, bei der Arbeit in Umgebungen mit schlechten Lichtverhältnissen oder bei staubbelasteten Umgebungen sowie bei der Handhabung von Materialien wie Stoff oder losen Kabeln, bei denen das äußere Erscheinungsbild nicht zuverlässig vorhersagt, wie sich das Material bei Berührung verhalten wird.
Für Einkäufer, die Robotik-Anbieter hinsichtlich ihrer Handhabungsfähigkeiten bewerten, gehörten Angaben zur taktilen Wahrnehmung in der Vergangenheit zu den am schwersten unabhängig zu überprüfenden Aspekten, da die meisten Unternehmen die Tastsensorik eher als sekundäre Unterstützung auf Basis der Bildverarbeitung demonstrieren und nicht als eigenständige Fähigkeit. Rhodas Entscheidung, die Bildverarbeitung für diese Demonstration vollständig wegzulassen, bietet Beschaffungsteams einen klareren, wenn auch enger gefassten Bewertungsansatz: ob das taktile Modell allein, ohne jegliche visuelle Unterstützung, eine grundlegende Such- und Entnahmeaufgabe ausführen kann. Die Antwort lautet – auf der Grundlage der bislang veröffentlichten begrenzten Erkenntnisse – ein bedingtes „Ja“ für einfache, starre, strukturierte Objekte in einem kontrollierten Behälter, wobei die größere Frage bleibt, ob sich dies verallgemeinern lässt auf
Es gibt nach wie vor komplexere Manipulationsaufgaben in der realen Welt.Wo sich Rhodas Ansatz im Vergleich zu anderen Konkurrenten im Bereich der taktilen Sensorik einordnet
Rhoda ist nicht das einzige Unternehmen, das nach einer verbesserten taktilen Wahrnehmung für Roboter strebt. Mehrere auf humanoide Roboter und Manipulation spezialisierte Unternehmen haben im vergangenen Jahr ihre eigenen Arbeiten zu taktilen Sensoren veröffentlicht, wobei sie den Tastsinn in der Regel als Ergänzung betrachten, die ein bestehendes, auf dem Sehen basierendes Greifen verfeinert, und nicht als eigenständigen Wahrnehmungskanal. Was die Demonstration von Rhoda auszeichnet, ist die explizite, bewusste Ausklammerung der Bildverarbeitung aus dem Regelkreis während der gesamten Suchaufgabe, nicht nur beim abschließenden Greifen. Dies ist eine ehrgeizigere Behauptung als die meisten Ankündigungen konkurrierender taktiler Sensoren, und es ist zudem eine Behauptung, die für externe Beobachter leichter zu überprüfen ist, gerade weil die Blockierung des Kamerabildes im veröffentlichten Video sichtbar und eindeutig ist – im Gegensatz zu einer taktilen Unterstützungsschicht, die in einer umfassenderen, visuell gesteuerten Pipeline verborgen ist, wo schwer zu erkennen ist, welchen Beitrag die Berührung tatsächlich leistet.
Diese Überprüfbarkeit wirkt sich positiv auf Rhodas Ruf aus, legt aber auch die Messlatte höher, die sich das Unternehmen selbst gesetzt hat. Nachdem Rhoda gezeigt hat, dass ein kameraloses, rein auf Berührung basierendes System in einer kontrollierten Umgebung einen Behälter durchsuchen und drei von drei Bällen mit unterschiedlicher Textur identifizieren kann, wird nun von Rhoda erwartet, dass derselbe Ansatz auch unter unübersichtlicheren Bedingungen funktioniert: mehr Objekttypen, schwerer zu unterscheidende Texturen, überfüllte Behälter mit mehreren sich überlappenden Gegenständen sowie eine offengelegte Erfolgsquote bei einer ausreichend großen Stichprobengröße, die statistisch aussagekräftig und nicht nur illustrativ ist. Wettbewerber im Bereich der taktilen Sensorik sowie Käufer, die Anbieter vergleichen, werden zu Recht diese nächste Runde an Belegen verlangen, bevor sie die rein berührungsbasierte Manipulation als marktreif betrachten.
Die wirtschaftlichen Argumente für Tastsensorik ohne Bildverarbeitung
Der praktische Nutzen eines kamerunabhängigen taktilen Systems zeigt sich am deutlichsten in Umgebungen, in denen die visuelle Wahrnehmung bereits aus Gründen ins Stocken gerät, die nichts mit der Intelligenz des Roboters zu tun haben: a
Lagerregale, in denen drei Artikel übereinander gestapelt sind, sodass eine von oben gerichtete Kamera nicht erkennen kann, was sich darunter befindet; eine staubige oder dampfgefüllte Industrieumgebung, in der Objektive beschlagen oder sich mit einem Film überziehen; oder ein dunkler, geschlossener Raum wie das Innere eines Maschinengehäuses während einer Wartungsarbeit. In jedem dieser Fälle verfügt ein Roboter, der sich allein auf den Tastsinn verlassen kann, um ein Objekt zu lokalisieren, zu identifizieren und zu entnehmen, über einen operativen Vorteil, den ein rein bildverarbeitungsbasiertes System nicht bieten kann, da die physische Umgebung selbst der Bildverarbeitung die benötigten Informationen vorenthält – unabhängig von der Qualität der Kamera.Für Beschaffungsteams, die aufstrebende Anbieter von Manipulationssystemen im Hinblick auf diese spezifischen Fehlermodi bewerten, ist Rhodas Demonstration ein nützliches frühes Signal dafür, dass ein kamerunabhängiger Betrieb mit aktueller taktiler Hardware mechanisch möglich ist – jedoch noch kein Beweis dafür, dass irgendein Anbieter, einschließlich Rhoda, über ein einsatzfähiges Produkt für diese anspruchsvolleren Umgebungen verfügt. Die Kluft zwischen einem Behälter mit strukturierten Bällen im Labor und einem tatsächlich verdeckten, überfüllten Industriebehälter ist groß, und um sie zu schließen, sind groß angelegte, statistisch robuste Tests erforderlich, die Rhoda bislang noch nicht veröffentlicht hat.
Was das Urteil ändern würde
Der Messbereich des Sensors, der von wenigen Millinewton bis zu mehr als 40 Newton reicht und Schwingungen mit etwa 500 Hz erfasst, ist die Zahl, die man aus dieser Ankündigung im Gedächtnis behalten sollte, denn es ist diese konkrete Hardware-Spezifikation, die die Suche mit verbundenen Augen überhaupt erst ermöglicht, und es ist auch der Wert, an dem sich Wettbewerber messen lassen müssen, die konkurrierende taktile Sensoren entwickeln. Bis Rhoda eine Erfolgsquote in größerem Maßstab für eine vielfältigere Objektpalette veröffentlicht, sollten Käufer diese Demonstration als glaubwürdigen Proof-of-Concept für die rein taktile Objektsuche und -identifizierung betrachten – nicht jedoch als Beweis dafür, dass die taktile Wahrnehmung allein bereits bereit ist, das Sehen in einer kommerziellen Handhabungsanwendung zu ersetzen.
Dieser Bericht fasst den technischen Forschungsbeitrag von Rhoda AI vom 13. Oktober 2026 sowie die Berichterstattung von Humanoids Daily vom 15. Oktober 2026 über die
Demonstration des „Blindfolded-Robot“, Stand der angegebenen Veröffentlichungsdaten.Dieser Artikel dient ausschließlich allgemeinen Informationszwecken und stellt keine Anlage-, Beschaffungs-, Rechts- oder technische Beratung dar. Die Zahlen entsprechen den oben aufgeführten Quellen zum angegebenen Stichtag und können sich ohne vorherige Ankündigung ändern.













