韓國科學技術院(KAIST)的 RAIBO2 將腿式機器人的續航力上限提升至三倍
由韓國科學技術院(KAIST)研發的四足機器人「RAIBO2」,僅憑單次電池充電,無需中途充電或更換電池,便完成了「尚州柿子馬拉松」賽事, 而支持此次跑程的《自然》(Nature)期刊論文於2026年9月24日發表,文中詳述了一種系統層級的協同設計方法,該方法將先前四足機器人的續航里程基準值提升至約三倍,並闡明持續且節能的腿部行走能力,對巡檢、巡邏及物流機器人採購方具有何種意義。

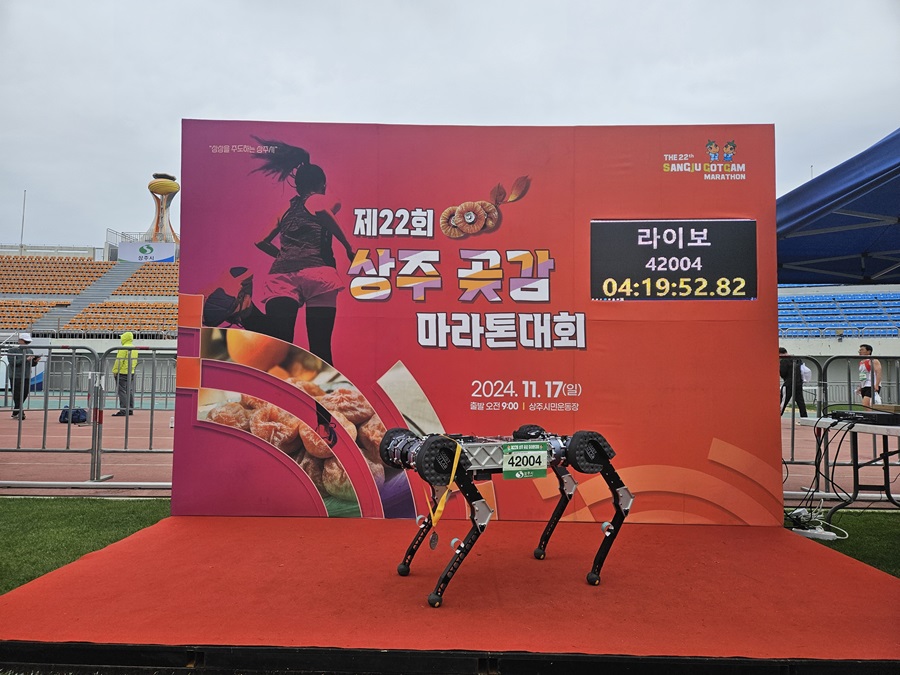
由韓國科學技術院(KAIST)團隊研發的42公斤四足機器人「RAIBO2」,於2024年11月17日在慶尚北道 於2024年11月17日,僅靠單次電池充電,未經中途充電或更換電池,以4小時19分52秒的成績完成這項賽事。 負責研發該機器人的機械工程團隊由黃寶智敏教授領銜,並於2026年9月24日在《自然》(Nature)期刊上發表了此次賽事的工程分析報告。 《自然》之所以設有專門針對機器人研究的姊妹期刊,正是因為該領域的論文鮮少能達到其主刊的刊登標準;而這篇論文做到了,且韓國媒體已將其標示為首篇刊登於該期刊的韓國主導機器人研究。
對於以購買或指定四足機器人為生的人來說,這則新聞中最引人注目的事實——一隻機器狗跑完馬拉松——反而是整則報導中最無用的部分。 這篇《自然》論文實際上闡述的是一種設計方法:將四足機器的機械結構、電氣與動力系統,以及運動控制視為一個耦合系統,而非將這三個組件分別針對不同基準進行優化,事後再拼湊在一起。 這種區別——系統層級的協同設計與元件層級的優化——其價值遠比一場比賽的結果更為長久;對於任何正在評估用於檢查、巡邏或後勤工作的腿式平台的人來說,這部分內容都值得深入剖析,因為在這些應用中,決定機器人單班次實際工作量的關鍵在於電池,而非步態。
步行機器人三分之二的能量預算以熱能形式散失
KAIST團隊對RAIBO2進行的能源審計發現,步行機器人從電池汲取的電力中,約有三分之二在馬達繞組和驅動電子元件內部以熱能形式散失,工程師將此現象稱為「銅損」。其餘的三分之一則透過關節摩擦、腳掌與地面的滑動以及
每次腳步落地時所吸收的震動。這股能量絲毫未能推動機器人向前。這正是具腿部結構的機器僅因擁有雙腿而必須付出的「站立代價」,而在那些僅列出電池容量(以瓦特小時為單位)便自認任務完成的規格表中,這部分消耗大多是隱形的。增加更大的電池並不能解決這個「代價」問題;它只會擴大「稅基」。更重的電池意味著更重的機器人,而更重的機器人在向前移動一公尺之前,就必須消耗更多能量來支撐自身並擺動雙腿。 黃寶的團隊則採取了相反的做法。他們將腿部重量削減,直到 RAIBO2 的四條腿每條僅重 1.1 公斤——約佔機器人總重 42 公斤的十分之一——並將節省下來的重量用於安裝更大的電池。 他們設計了低阻抗的馬達驅動電路,並將其安裝在機器人內部而非獨立外殼中,藉此減少電力損耗,並讓控制系統在每一步中擁有更大的頻寬來做出反應。 一個經強化學習訓練的步態控制器,在實際踏上真實軌道之前,已透過模擬在斜坡、階梯和結冰表面進行調校,其獎勵機制特別著重於輕柔著地、避免打滑,並讓每個關節消耗更少的電流。在下坡路段,那些在爬坡時消耗能量的相同關節,會被用來將部分能量回收回電池中。 測試發現,當巡航速度接近每秒 3 公尺時,該機器人能以單位能量行進最遠距離——此速度既足以抑制衝擊損耗,又足以確保機載電腦與感測器的持續電力消耗不會分散在過長的行程中。
腿式機器人的有效航程,与其說取決於電池的儲能容量,不如說取決於從電池單元傳遞到腳步過程中的能量保留率。 這正是《自然》(Nature)編輯顯然願意刊載於其主要版面的論點:並非關於機器人能行進多遠的宣稱,而是一種經實證可同時維持高運動表現與能源效率的方法
透過相互權衡來提升效率,並以實際馬拉松的遙測數據、電壓、電流、溫度,以及全球定位系統(GPS)的位置、速度和海拔進行驗證;這些數據是在實際道路賽道上連續記錄四小時所獲得的,而非透過在受控實驗室中於跑步機上進行的測試所重建而來。二十公里曾是極限;RAIBO2 將其提升至約三倍
效率的衡量標準是「運輸成本」,這是機器人學中的一項標準指標,等同於移動者每單位距離、每單位承載體重所消耗的能量。 數值越低越好。RAIBO2 在馬拉松賽道上測得運輸成本為 0.25,而同一項研究中引用的人類跑步基準值為 0.37,這使它成為有紀錄以來首個在此特定比較下超越人類數值的四足機器人。 這是一項針對「每公斤每公尺能量消耗」的狹義且明確的聲明,而非「機器人現在在一般移動表現上已超越人類跑者」這類廣泛的論述;若將前者視為後者,則會誇大該數值實際所測量的內容。
相較之下,距離數據更容易與商業市場中買家已知的資訊相比較。 波士頓動力(Boston Dynamics)的 Spot 作為部署最廣泛的商用四足機器人,其規格標示的是單次充電約 90 分鐘的間歇運行時間,而非連續行進距離,這反映出其多數巡檢任務都是穿插停頓的短距離行走,而非持續的道路行進。 同為工業級四足機器人的競爭對手 Unitree 的 B2,其額定續航里程為單次充電無負載行走約 20 公里,這與 KAIST 團隊所引用的、作為四足機器人連續行進里程先前基準的約 20 公里上限相符。 RAIBO2 耗用了其 2,016 瓦時電池中的約 1,280 瓦時,完成了 42.195 公里的賽程,根據團隊自身的估算,剩餘電量尚可再行駛 25 公里,這使得其滿電續航里程接近 65 公里,約為先前上限的三倍。
該
腿式機器人累計行進距離的紀錄,實際上屬於另一種示範,值得與本次示範區分開來。 一臺名為「行者一號」的中國製四足機器人,於2015年繞行一條95公尺長的室內跑道超過54小時,期間更換電池以維持運作,累計行進距離達134公里。 這是一項名副其實的距離紀錄,是在室內以緩慢步行速度、經多次充電後達成的。RAIBO2 的成績則屬於另一類別:僅靠一次電池充電,在具有真實高差變化的戶外馬拉松賽道上,以持續的步速與人類選手並肩奔跑,而非在健身房地板上繞圈行進。 目前市面上沒有任何商用四足平台——包括Spot、Unitree的產品線或ANYbotics的ANYmal在內——曾在公開活動中完成過任何類似於上述特定組合的挑戰。更長續航力對車隊營運商而言究竟有何實質意義
對於評估腿式機器人以用於野外作業的買家而言,續航力直接影響車隊的運作計算。若某平台每 90 分鐘或每 20 公里就需要充電,在任何超過此時間或距離的路線或班次中,都必須由第二台機器人接替,或暫停運作,這意味著沿途某處必須具備充電基礎設施。 一款單次充電即可行駛 40 至 60 公里的平台,則能改變周界巡邏、管線或鐵路走廊檢查,以及災害應變等任務的運作邏輯——這正是黃寶直接指出的任務類型: 他表示,四足機器人雖能應對崎嶇地形,但在山區或災區等難以確保充電地點的場所,續航里程便成為限制其地形適應能力實際效用的關鍵因素。 透過系統層級的效率提升來延長續航里程,而非採用更大、更重的電池組,也避免了常見的權衡取捨——通常,更大的容量會增加重量,進而抵消了買家所付費所獲得的效率提升。
RAIBO2 的商業化進程雖已成形,但規模仍小,而買家
應以此規模來解讀,而非以更大規模來看。Raion Robotics 是由黃寶於 2023 年創立的 KAIST 衍生公司,旨在將該實驗室的研究成果轉化為產品;該公司去年售出九台 RAIBO2 機器人,並計劃今年生產 50 台四足機器人, 同時正與韓國國防部合作進行概念驗證專案,並研發化學、生物及輻射偵測載荷。該公司亦致力於取得防水、防塵及寬溫認證——這些看似不起眼的耐用性工作,正是區分研究平台與客戶能直接部署(無需研究生待命支援)之產品的关键所在。 無論以何種產業標準來看,九台的銷量和五十台的目標都屬於初期產量,這更是一種方向性的訊號,而非市場準備就緒的證明。無法辨識道路的馬拉松完賽者
真正的隱憂在於 RAIBO2 實際上是如何完成這段路程的。這台機器人雖配備了攝影機,卻沒有機載軟體來解析攝影機所拍攝的畫面。 整段 42.195 公里的路程皆由人類操作員遠端操控,這意味著這項成就雖在電力方面具備自主性——無需充電、無需更換電池——但在導航方面卻非自主的,因為全程仍有人類介入控制迴路。 兩位審閱此研究的獨立機器人學家——卡內基梅隆大學的莎拉・伯格布雷特(Sarah Bergbreiter)與加州大學聖塔芭芭拉分校的凱蒂・拜爾(Katie Byl)——均讚揚了其效率與穩定性的成果,同時也直接指出了這項缺憾; 拜爾形容該機器人如同「盲跑」,並將此設定比擬為近期的人形競速機器人——後者需要人類支援團隊在旁慢跑以進行電池更換,這實質上是相同依賴性的輕量版。
該研究的主要作者李忠仁(Lee Choongin)表示,增加自主性會消耗電力,因此團隊目前正致力於開發更小型的機載感測與運算系統,以確保新增的感知功能不會抵銷這台馬拉松機器人原本旨在展現的效率提升。RAIBO2 本身也是一款
這是一台手工打造的研究原型機,主要由研究該設備的研究人員親自設計並組裝而成,並非生產線上的量產產品。要在可量產的機隊中精確重現這項性能——同時兼顧客戶願意支付的成本,以及戶外部署所需的耐用性——這才是商業化進程中較困難的一半,目前仍是一項未完成的任務,而非已成型的成果。 若將一場由人類操控的馬拉松視為「腿式機器人已準備好執行無人監督的野外任務」的證明,這將高估《自然》期刊中數據所實際顯示的內容。在尚州市立體育場內的終點線,記分板在機器人的賽號旁顯示著 04:19:52.82, 42004,而那些與它並肩慢跑了四小時的研究人員,頸間掛著自己的獎牌,跪在機器身旁;此時機器仍佇立在跑道上,四肢因四小時的馬達電流而依然溫熱,其電池剩餘電量甚至比大多數商用四足機器人的總電量還要多。 值得銘記的,並非馬拉松的成績本身,而是這幅畫面:一台專為將儲存的能量用於長距離行進而設計的野外機器人——而非在途中因熱能與摩擦而耗損能量——它仍透過控制線與人類的手相連,而讓它能夠自主「看見」周遭環境這項更艱鉅的工程挑戰,則尚待克服。
本文綜合了韓國科學技術院(KAIST)針對2026年9月24日《自然》(Nature)期刊發表內容的公開聲明與已發表研究,以及關於該基礎研究的獨立報導。本文僅供一般資訊參考之用,並不構成投資、財務或法律建議。
首圖來源:KAIST。