
上海の「RoboParty」、オープンソースの人型ロボット開発に向け約5億元を調達
上海のヒューマノイドロボットスタートアップ「RoboParty」は、オープンソースの二足歩行ロボット設計の量産化を推進する中、2回の資金調達ラウンドを通じて計約5億元(約6,900万米ドル)を調達した。最新の資金調達ラウンドでは、バッテリー大手のCATLが主導した。
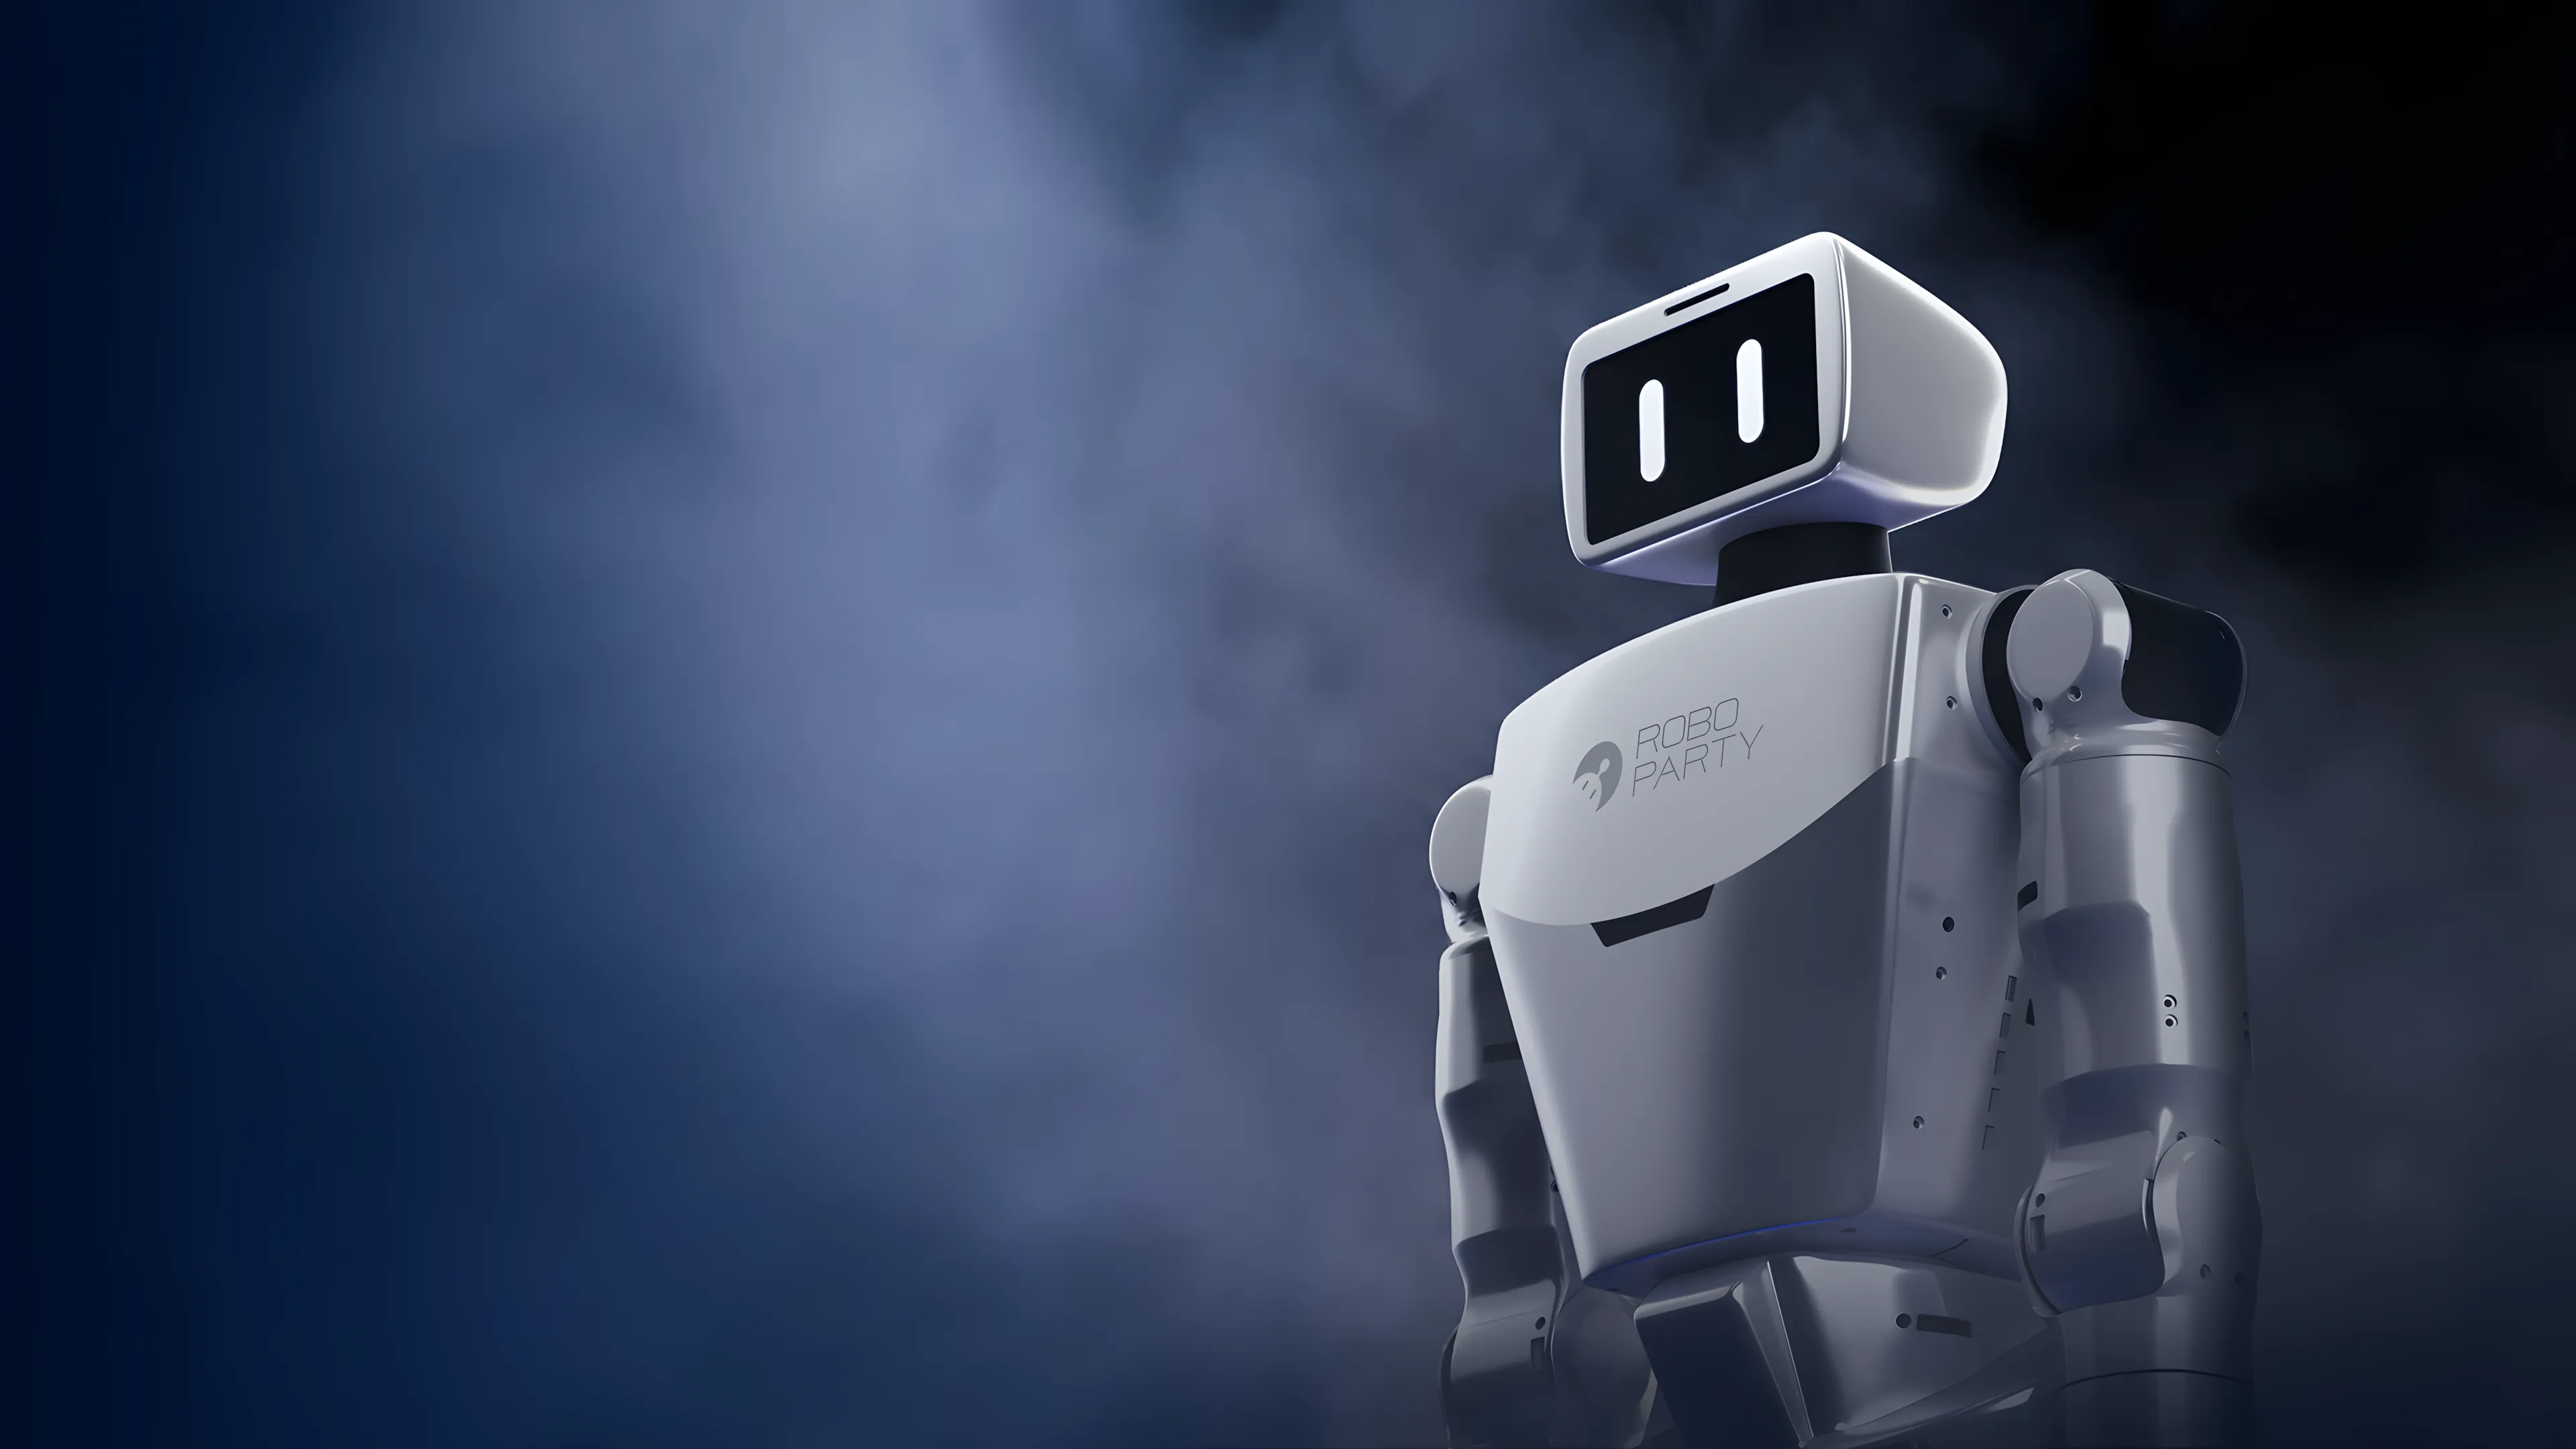
上海を拠点とするヒューマノイドロボットスタートアップのRoboPartyは、2回の資金調達ラウンドを通じて計約5億元(約6,900万米ドル)を調達した。この新たなラウンドでは、世界最大の電気自動車用バッテリーメーカーであり、略称「CATL」として知られるContemporary Amperex Technology Co. Limited(略称CATL)が、最新のラウンドにおいて単独投資家として参画した。今回の資金調達は、中国の産業サプライチェーン大手が、既存企業から完成品のロボットを購入するのを待つのではなく、オープンソースの人型ロボットハードウェアに直接投資していることを示す、これまでで最も明確な兆候の一つである。
この戦略――多くのロボット企業がそうしているように技術を守り抜くのではなく、ハードウェアとソフトウェアを公開する――は、RoboPartyが投資家や広範なロボット開発者コミュニティに向けて打ち出す提案の中核となっており、CATLが自社の主力事業であるバッテリー事業から数歩離れたこの企業への出資を決断した理由でもある。
ハルビンの教室から拡大する資本構成へ
2025年に設立され、上海に本社を置くRoboPartyの市場におけるニッチは、完成品のロボット販売で正面から競合するのではなく、他のメーカー、研究機関、部品サプライヤーが基盤として活用できるオープンなハードウェアおよびソフトウェアのリファレンスレイヤーを提供することにある。 中核となるエンジニアリングチームはハルビン工業大学出身者で構成され、清華大学の「ヤオ・クラス」や北京大学のAIプログラム出身の研究者が加わっている。同社は現在、専用の「RoboParty Lab」を通じて、この人材プールをさらに拡大している。
2回の資金調達ラウンドによる資金調達スプリント
総額約5億元は、「Angel++ラウンド」と「Pre-Aラウンド」に分かれており、両ラウンドは約6ヶ月の間隔で完了した。 既存の出資者であるShunwei Capital、Matrix Partners China、Xiaomiの戦略投資部門、SenseTimeのGuoxiang Fundは、Angel++ラウンドで出資比率を引き上げた一方、CATLはPre-Aラウンドに単独投資家として参画した。GP Capitalが本取引の専属財務アドバイザーを務めた。Pre-Aラウンドだけでも、約6ヶ月後に実施された。
RoboPartyが最初の機関投資家からの出資を受けた後、ロボットの実用的な量産に至っていないハードウェア系スタートアップとしては異例とも言える、迅速な追加資金調達が行われた。ここで重要なのは、既存投資家の関与だ。新たな投資家が既存の投資家に取って代わるのではなく、同じ出資者が連続するラウンドで資金を追加する場合、それは通常、スタートアップが単に業界全体の熱狂に乗っているのではなく、以前のデューデリジェンスの際に投資家が設定した内部のマイルストーンを達成していることを示している。 CATLの参入は、これとはまた異なるシグナルをもたらしている。このバッテリーメーカーの中核事業はヒューマノイドロボットとはかけ離れているが、同社はエネルギー貯蔵システムや産業用オートメーションへと事業を拡大しており、今回の投資を通じて、ヒューマノイドのサプライチェーンに直接関与することになった。 製品の製造規模と部品の標準化に依存する企業にとって、オープンソースのハードウェアプラットフォームを支援することは、その標準化がどのように進展するかに影響を与え、そこから利益を得る手段となる。
単なるスローガンではなく、ビジネスモデルとしてのオープンハードウェア
ほとんどのヒューマノイドロボット企業は、機械設計、アクチュエータの仕様、制御ソフトウェアを企業秘密として扱っている。一方、RoboPartyは、二足歩行ヒューマノイド「Roboto_Original」の設計図において、ハードウェアファイル、部品表、製造ドキュメントを公開するという、正反対のアプローチを採用している。 このプロジェクトは、コードリポジトリで2,000件近い「スター」を獲得し、同社が5,000人以上と推定する開発者コミュニティを築き上げるとともに、エンボディッドAI業界団体から複数の賞を受賞している。
エコシステム効果が働き始めれば、設計を無償公開することのビジネス上の理屈は単純明快だ。 同じハードウェアリファレンスを基盤として開発を行う開発者の基盤が広がれば、無償でプラットフォームを改善する貢献者のプールが拡大し、業界標準のコンポーネントへの道が早まり、RoboParty自身の完成品やモジュールへの販売チャネルが形成されます。同社によれば、すでに数百台のロボットからなる最初のロットを顧客に納入しており、
このプロジェクトは、当初の研究上の好奇心から始まり、現在では「真の商業的クローズドループ」と称される段階へと発展しました。これは、収益がもはや助成金や投資家からの資金のみに依存するのではなく、実際の納品から還元されるようになったことを意味します。今回の新たな資金調達により、RoboPartyはヒューマノイドのフレーム自体にとどまらず、ソフトウェアおよびデータ層へと事業を拡大する計画だ。 同社は、「BFMオフポリシートラッカー」と呼ばれる社内研究プロジェクトを推進している。これは、ロボットの行動モデルの学習および評価方法を改善することを目的としたシステムであり、併せて、タスク固有のプログラミングではなく、ロボットにより汎用的なスキルを付与することを目的とした「ヒューマノイド基盤モデル(HFM)」も開発している。 強化学習(RL)——ロボットが試行と報酬のフィードバックを繰り返すことで行動を改善する機械学習の手法——は、これら両方の取り組みの中核をなしている。
市場が統合される前に標準化に賭ける
中国のヒューマノイドロボット業界は過去1年間で急速に拡大し、現在では数十社が工場、物流、民生向け向けの二足歩行プラットフォームを開発している。 その競争の大部分は、どの企業が最も高性能な完成ロボットを製造できるかに焦点が当てられてきた。RoboPartyは、それとは異なる賭けに出ている。すなわち、他社がその上に構築するリファレンスデザインを掌握する者が、特定の四半期に最高のロボットを1台出荷する者よりも、より持続的な優位性を握ることになるという賭けだ。
この賭けが実を結ぶのは、オープンソースのエコシステムがクローズドな代替案よりも速いペースで成長し続ける場合に限られる。「Roboto_Original」の傘下で公開されているソフトウェア開発キット(SDK)、強化学習のトレーニングパイプライン、デプロイメントフレームワークは、ヒューマノイドプラットフォームをゼロから構築する余裕のない小規模なチームや大学の研究室にとって、参入コストを低減するよう設計されている。 もし、そうしたチームの十分な数がRoboPartyのコンポーネントを標準化すれば、モジュールサプライヤー、アクチュエータメーカー、そして隣接する製造ノウハウを持つCATLのようなコンポーネントレベルのメーカーは、
同じ標準規格をサポートすることで、特定のロボットモデルではなく、プラットフォーム全体の地位を強化する。リスクとしては、資金力のある競合他社が、オープンなエコシステムが臨界点に達する前に、クローズドではあるがより高性能なプラットフォームを迅速にリリースし、開発者を引き抜いてしまう可能性や、より大規模な企業が、より多くのリソースを投じて対抗するオープン標準を構築してしまう可能性がある。
技術面では、RoboPartyの公開リポジトリは、ヒューマノイドロボットにおいて「オープンソース」が単なるマーケティングのラベルではなく、実際にどのような意味を持つかを具体的に示しています。同社は、外部の開発者が制御ソフトウェアを一から構築することなくインストールして実行できる「Robot Operating System 2 (ROS 2)デプロイメントフレームワークを公開しており、外部の開発者は制御ソフトウェアを一から構築することなくインストールして実行できる。また、NVIDIAのIsaac Labプラットフォーム上に構築されたシミュレーションワークスペースも提供されており、歩行や操作動作をシミュレーション環境で学習させた後、物理ハードウェアに移行することが可能だ。このプロセスは、ロボット工学において「sim-to-real転移」として知られている。 ハードウェアの機械設計ファイル、プリント基板のレイアウト、および完全な部品表がソフトウェアとともに公開されており、これにより、大学の研究室や小規模なロボット工学チームは、RoboParty社のロボット上でコードを実行するだけでなく、互換性のあるユニットを製造することが可能になります。
標準化されたハードウェアがヒューマノイドの経済性に与える影響
ヒューマノイドロボットを大規模に手頃な価格で製造する上で、部品コストは依然として最大の障壁となっている。業界全体で広く引用されている推計によると、ロボットの歩行や腕の動きを可能にする電動関節であるアクチュエータは、ヒューマノイドロボットの総部品コストの40%から60%を占めているとされる。 各企業が独自のアクチュエータ、関節ハウジング、制御基板を設計している限り、部品サプライヤーは単価を迅速に引き下げるために必要な生産量を達成できない。オープンなリファレンスデザインは、この計算式を変える。もし、中国のヒューマノイドスタートアップや大学の研究室のかなりの割合が、同じ関節に収束すれば
RoboPartyが公表する仕様や取り付け基準により、アクチュエータメーカーは顧客ごとに小ロットの特注品を製造するのではなく、互換性のある部品を大量に生産できるようになり、その結果、単一の企業だけでなくエコシステム全体における単価の引き下げにつながります。この点において、CATLの関心が単なる戦略的なものにとどまらず、商業的な観点からも読み取りやすくなっている。 バッテリーパックと電力管理は、ヒューマノイドの重量およびコスト予算において大きな割合を占めており、すでに電気自動車向けにギガワット時規模で製造を行っている企業にとっては、急成長中のロボット分野において、他社に先んじて電力供給の標準化を主導することに明らかな利害関係がある。
多様な戦略が交錯する激戦区
現在、中国には二足歩行ヒューマノイドロボットを開発する企業が数十社存在するが、RoboPartyのオープンなアプローチは、単一の製品で直接的な競争を繰り広げるのではなく、それらの大半とは一線を画している。 資金力のある中国のヒューマノイドメーカー数社は、これとは正反対の道を歩んでおり、機械設計、制御ソフトウェア、学習データを非公開に保ちつつ、主に完成したロボットの仕様、価格、導入スピードで競争している。 それに対し、RoboPartyは、そうした企業の基盤となる層、つまり小規模なメーカー、研究機関、部品サプライヤーがそれを土台として構築していくリファレンスプラットフォームとなることを目指している。これは、オープンな命令セットやリファレンスボードが、以前のコンピューティングやモバイルハードウェアの波を形作ってきたのと同様の精神に基づいている。
このモデルが機能するかどうかは、RoboParty自身のロボットの性能よりも、むしろその採用状況にかかっている。リファレンスデザインが永続的な標準となるためには、十分な数の独立したチームが独自のプロプライエタリなスタックを構築する代わりにそれを基盤として選択し、かつ十分な数の部品サプライヤーが、それに適合する部品を製造することに収益性を見出さなければならない。同社がすでに数 hundred unitの納入を完了していることは、初期の商業的な勢いがあることを示唆している。
オープンソースコミュニティだけにとどまらず、今回の新たな資金は、その初期の勢いを製造規模へと拡大するために明確に充てられることになっている。本分析は、公開日時点における企業の公式発表、資金調達に関する開示情報、および公開されている市場動向を総合したものです。
免責事項:本分析は情報提供のみを目的としており、投資、財務、または調達に関する助言を構成するものではありません。記載された見解は、本稿の公開日時点での公開情報および業界動向に基づいています。特定のベンダーを推奨するものではなく、また、いかなる技術の性能も保証するものではありません。











