新型觸覺世界模型讓機器人能提前 200 毫秒預測接觸
由 Spirit AI(中文名:塔什智航)領銜、並與四所學術機構共同組成的研究團隊,發布了一款名為 TacForeSight 的力引導觸覺世界模型,該模型能讓機器人在接觸發生前約 200 毫秒預測接觸狀態的變化。 該模型以每秒 20 赫茲的頻率即時運行,在五項涉及大量接觸的操縱任務中,平均完成率接近 80%,這預示著在真實硬體上將能實現更可靠的精細動作操作。
有哪些變化
由 Spirit AI(中文名:塔西智航)領銜,並與新加坡國立大學、上海交通大學、中國科學院自動化研究所及復旦大學共同組成的研究團隊,發表了一篇論文,介紹了一種名為 TacForeSight 的力引導觸覺世界模型。 其核心理念在於從「反應式回饋」(即機器人僅在接觸物體後才進行修正)轉向「主動預見」(即機器人在接觸發生前便預測接觸狀況的演變)。 這項研究成果於 2026 年 6 月 26 日發表,是該團隊在精細操作領域的最新進展,繼今年 3 月發布的 OmniVTA 視覺觸覺框架與 OmniViTac 資料集之後。
功能
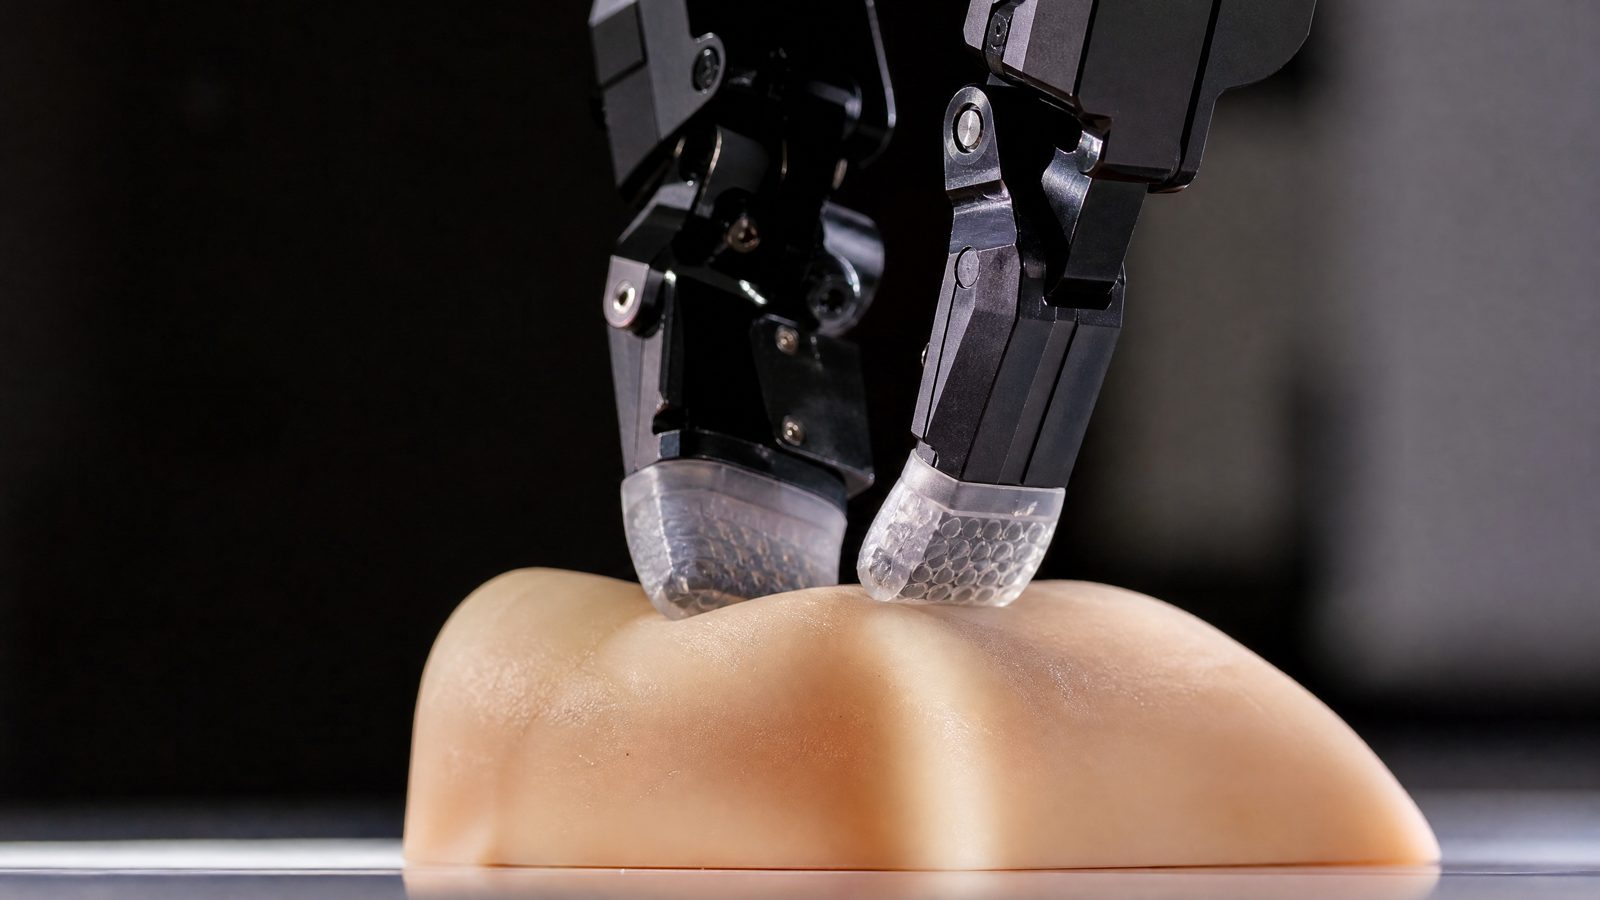
TacForeSight 建基於一項關鍵觀察:手腕層級的力感測與指尖的觸覺感測並非重複的訊號,而是具有明確時間順序的訊號。手腕會首先感測整體力的趨勢,指尖則在短時間後感測局部接觸細節,這正是人類手部在動作過程中進行調整的方式。 該模型的核心模組——「力引導觸覺世界模型」——將兩根手指的觸覺場編碼為緊湊的觸覺潛在變量,並利用高頻手腕力與扭矩訊號來預測短期內的未來觸覺變化。 該預測隨後透過交叉注意力機制前饋至輕量級動作策略中,使機器人能同時基於當前接觸狀態與即將發生的接觸狀態來規劃下一步動作。 一種由觸覺驅動的自適應閘控機制,會根據任務階段調整視覺與觸覺之間的平衡:在接觸密集的步驟中倚重觸覺,而在機器人遠離接觸時則倚重視覺。
為何這很重要
接觸並非靜態狀態,而是一個隨時間持續變化的過程;在擦拭等精密任務中,即使僅一步的回饋延遲,就足以導致打滑、卡住或物件掉落,
刷卡、插卡及鎖緊。在實際機器人實驗中,TacForeSight 在五項標準接觸任務中達到了接近 80% 的平均完成率,表現優於純視覺模型及數種視覺觸覺力基準模型。 在涉及高度、角度及姿勢變化的干擾條件下,其完成率分別達到 90%、85% 和 85%,平均為 86.7%,顯示出強大的干擾恢復能力。 關鍵在於,該模型支援 20 赫茲的即時推論,這意味著它能整合至高頻率控制迴路中,而非僅作為離線示範;分析顯示,其預測的觸覺變化比當前觸覺讀數提前約 200 毫秒。更深層的啟示
這項成果重新定義了靈巧操作的實際需求。其優勢並非來自增加更多感測器,而是源於對機器人現有感測訊號之間關係的理解:其中,力感測提供全局性的早期訊號,觸覺感測提供局部細節,而世界模型則將兩者串聯成可預測的接觸動力學。 對於正評估精密組裝、連接器插接及表面處理任務自動化可能性的製造商而言,這種能預判接觸狀態並以控制迴路速度運行的輕量級模型,正是將精密操作從實驗室推向可靠生產作業的關鍵能力。 從感知當下到預測近期未來的這條路徑,正是區分「僅在實驗室中展示靈巧性」的機器人與「能在實際生產線上實現靈巧性」的機器人的關鍵所在。
免責聲明:本文僅供一般資訊參考,不構成任何投資、財務或商業建議。技術成果均歸屬於引用的原始來源及已發表的研究論文。
圖片來源:為編輯用途生成的說明性圖片,不涉及任何品牌。
來源依據
註· QbitAI(量子位),「讓機器人學會預判接觸:石智航領銜四大頂尖機構發布TacForeSight」,2026年6月26日。 https://www.qbitai.com/2026/06/438701.html
· 論文:「TacForeSight:適用於高接觸頻率操作的力引導觸覺世界模型」,arXiv。https://arxiv.org/pdf/2606.11184; 專案頁面:https://tacforesight.github.io/ProjectPage/