新型触觉世界模型使机器人能够提前200毫秒预测接触
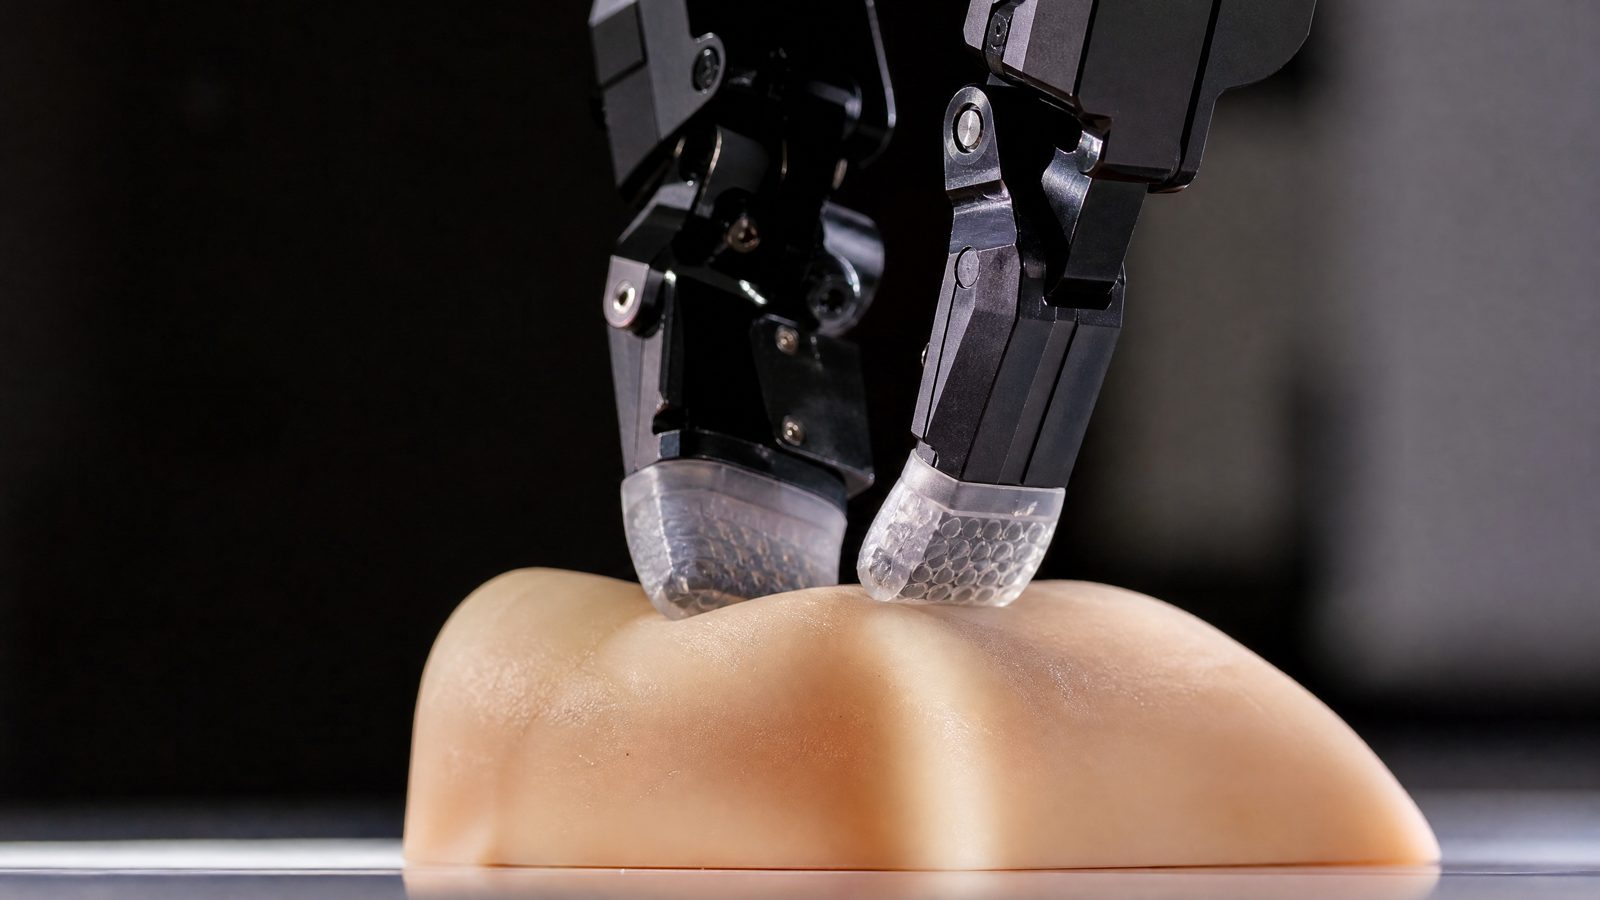
由Spirit AI(中文名为“塔什智航”)领衔、联合四家学术机构组成的研究团队发布了一个名为TacForeSight的力引导触觉世界模型,该模型可让机器人在接触发生前约200毫秒预测接触状态的变化。 该模型以20赫兹的频率实时运行,在五项涉及大量接触的操作任务中,平均完成率接近80%,这表明在真实硬件上可实现更可靠的精细运动操作。
有哪些变化
由Spirit AI(中文名为“塔什智航”)领衔的研究团队,联合新加坡国立大学、上海交通大学、中国科学院自动化研究所和复旦大学,发表了一篇论文,介绍了一种名为TacForeSight的力引导触觉世界模型。 其核心理念是从“反应式反馈”(即机器人仅在接触物体后才进行修正)转向“主动预见”(即机器人在接触发生前就预测其演变过程)。 该研究成果于2026年6月26日发布,是该团队在精细操作领域取得的最新进展,此前他们于3月发布了OmniVTA视觉触觉框架和OmniViTac数据集。
功能
TacForeSight 基于一项关键观察:手腕级力感知与指尖触觉感知并非重复信号,而是具有明确时间顺序的信号。手腕首先感知整体力趋势,指尖随后感知局部接触细节,这正是人类手部在运动过程中进行调整的方式。 该模型的核心模块——力引导触觉世界模型——将两个手指的触觉场编码为紧凑的触觉潜在变量,并利用高频手腕力和扭矩信号来预测短期内的未来触觉变化。 该预测结果随后通过交叉注意力机制前馈至轻量级动作策略中,从而使机器人能够同时基于当前接触状态和即将发生的接触状态来规划下一步动作。 一种触觉驱动的自适应门控机制会根据任务阶段调整视觉与触觉之间的权重平衡:在接触密集的步骤中侧重触觉,而在机器人远离接触时则侧重视觉。
为何重要
接触并非静态状态,而是一个随时间持续变化的过程;在擦拭等精密任务中,哪怕仅一步的反馈延迟就足以导致打滑、卡住或物体掉落,
刷卡、插卡和紧固。在实际机器人实验中,TacForeSight 在五项标准接触任务中实现了接近 80% 的平均完成率,表现优于纯视觉模型和若干视觉-触觉-力反馈基线模型。 在涉及高度、角度和姿态变化的干扰条件下,其完成率分别达到90%、85%和85%,平均为86.7%,这表明该模型具有很强的干扰恢复能力。 关键的是,该模型支持20赫兹的实时推理,这意味着它可集成于高频控制回路中,而非仅作为离线演示;分析表明,其预测的触觉变化比当前触觉读数提前约200毫秒。更深层的启示
这一结果重新定义了灵巧操作的实际需求。其优势并非来自增加更多传感器,而是源于对机器人现有感知信号之间关系的理解:其中,力提供全局早期信号,触觉提供局部细节,而世界模型将二者连接起来,形成可预测的接触动力学。 对于正在考虑将精密装配、连接器插入和表面处理任务自动化的制造商而言,一种能够预判接触且以控制回路速度运行的轻量级模型,正是将精细操作从实验室推向可靠生产作业的关键能力。 从感知当下到预测近期未来的这一演进路径,正是区分那些仅在实验室中展示灵巧性与那些能在实际生产线上真正实现灵巧性机器人的关键所在。
免责声明:本文仅供一般信息参考,不构成任何投资、财务或商业建议。技术成果归功于引用的原始来源及已发表的研究论文。
图片来源:为编辑用途生成的示意图,不涉及任何品牌。
来源依据
注· QbitAI(量子位),“让机器人学会预判接触:石智航牵头四大顶尖机构发布TacForeSight”,2026年6月26日。 https://www.qbitai.com/2026/06/438701.html
· 论文:《TacForeSight:适用于高接触频率操作的力引导触觉世界模型》,arXiv。https://arxiv.org/pdf/2606.11184; 项目页面:https://tacforesight.github.io/ProjectPage/