
경량, 중량, 중대형: 탑재량 등급이 로봇의 배치처를 어떻게 결정하는가
비즈니스 리더와 구매 팀을 대상으로 한 조달 중심 가이드로, 산업용 6축 로봇의 적재량 등급(경량, 중량, 중대형)이 적용 분야에 얼마나 적합한지를 결정하는지, 각 등급별 비용은 얼마인지, 그리고 명목상 부품 중량 대신 실제 작동 조건을 바탕으로 용량을 어떻게 명시해야 하는지에 대해 설명하며, 사양 미달 사례에 대한 문서화된 사례도 포함되어 있습니다.
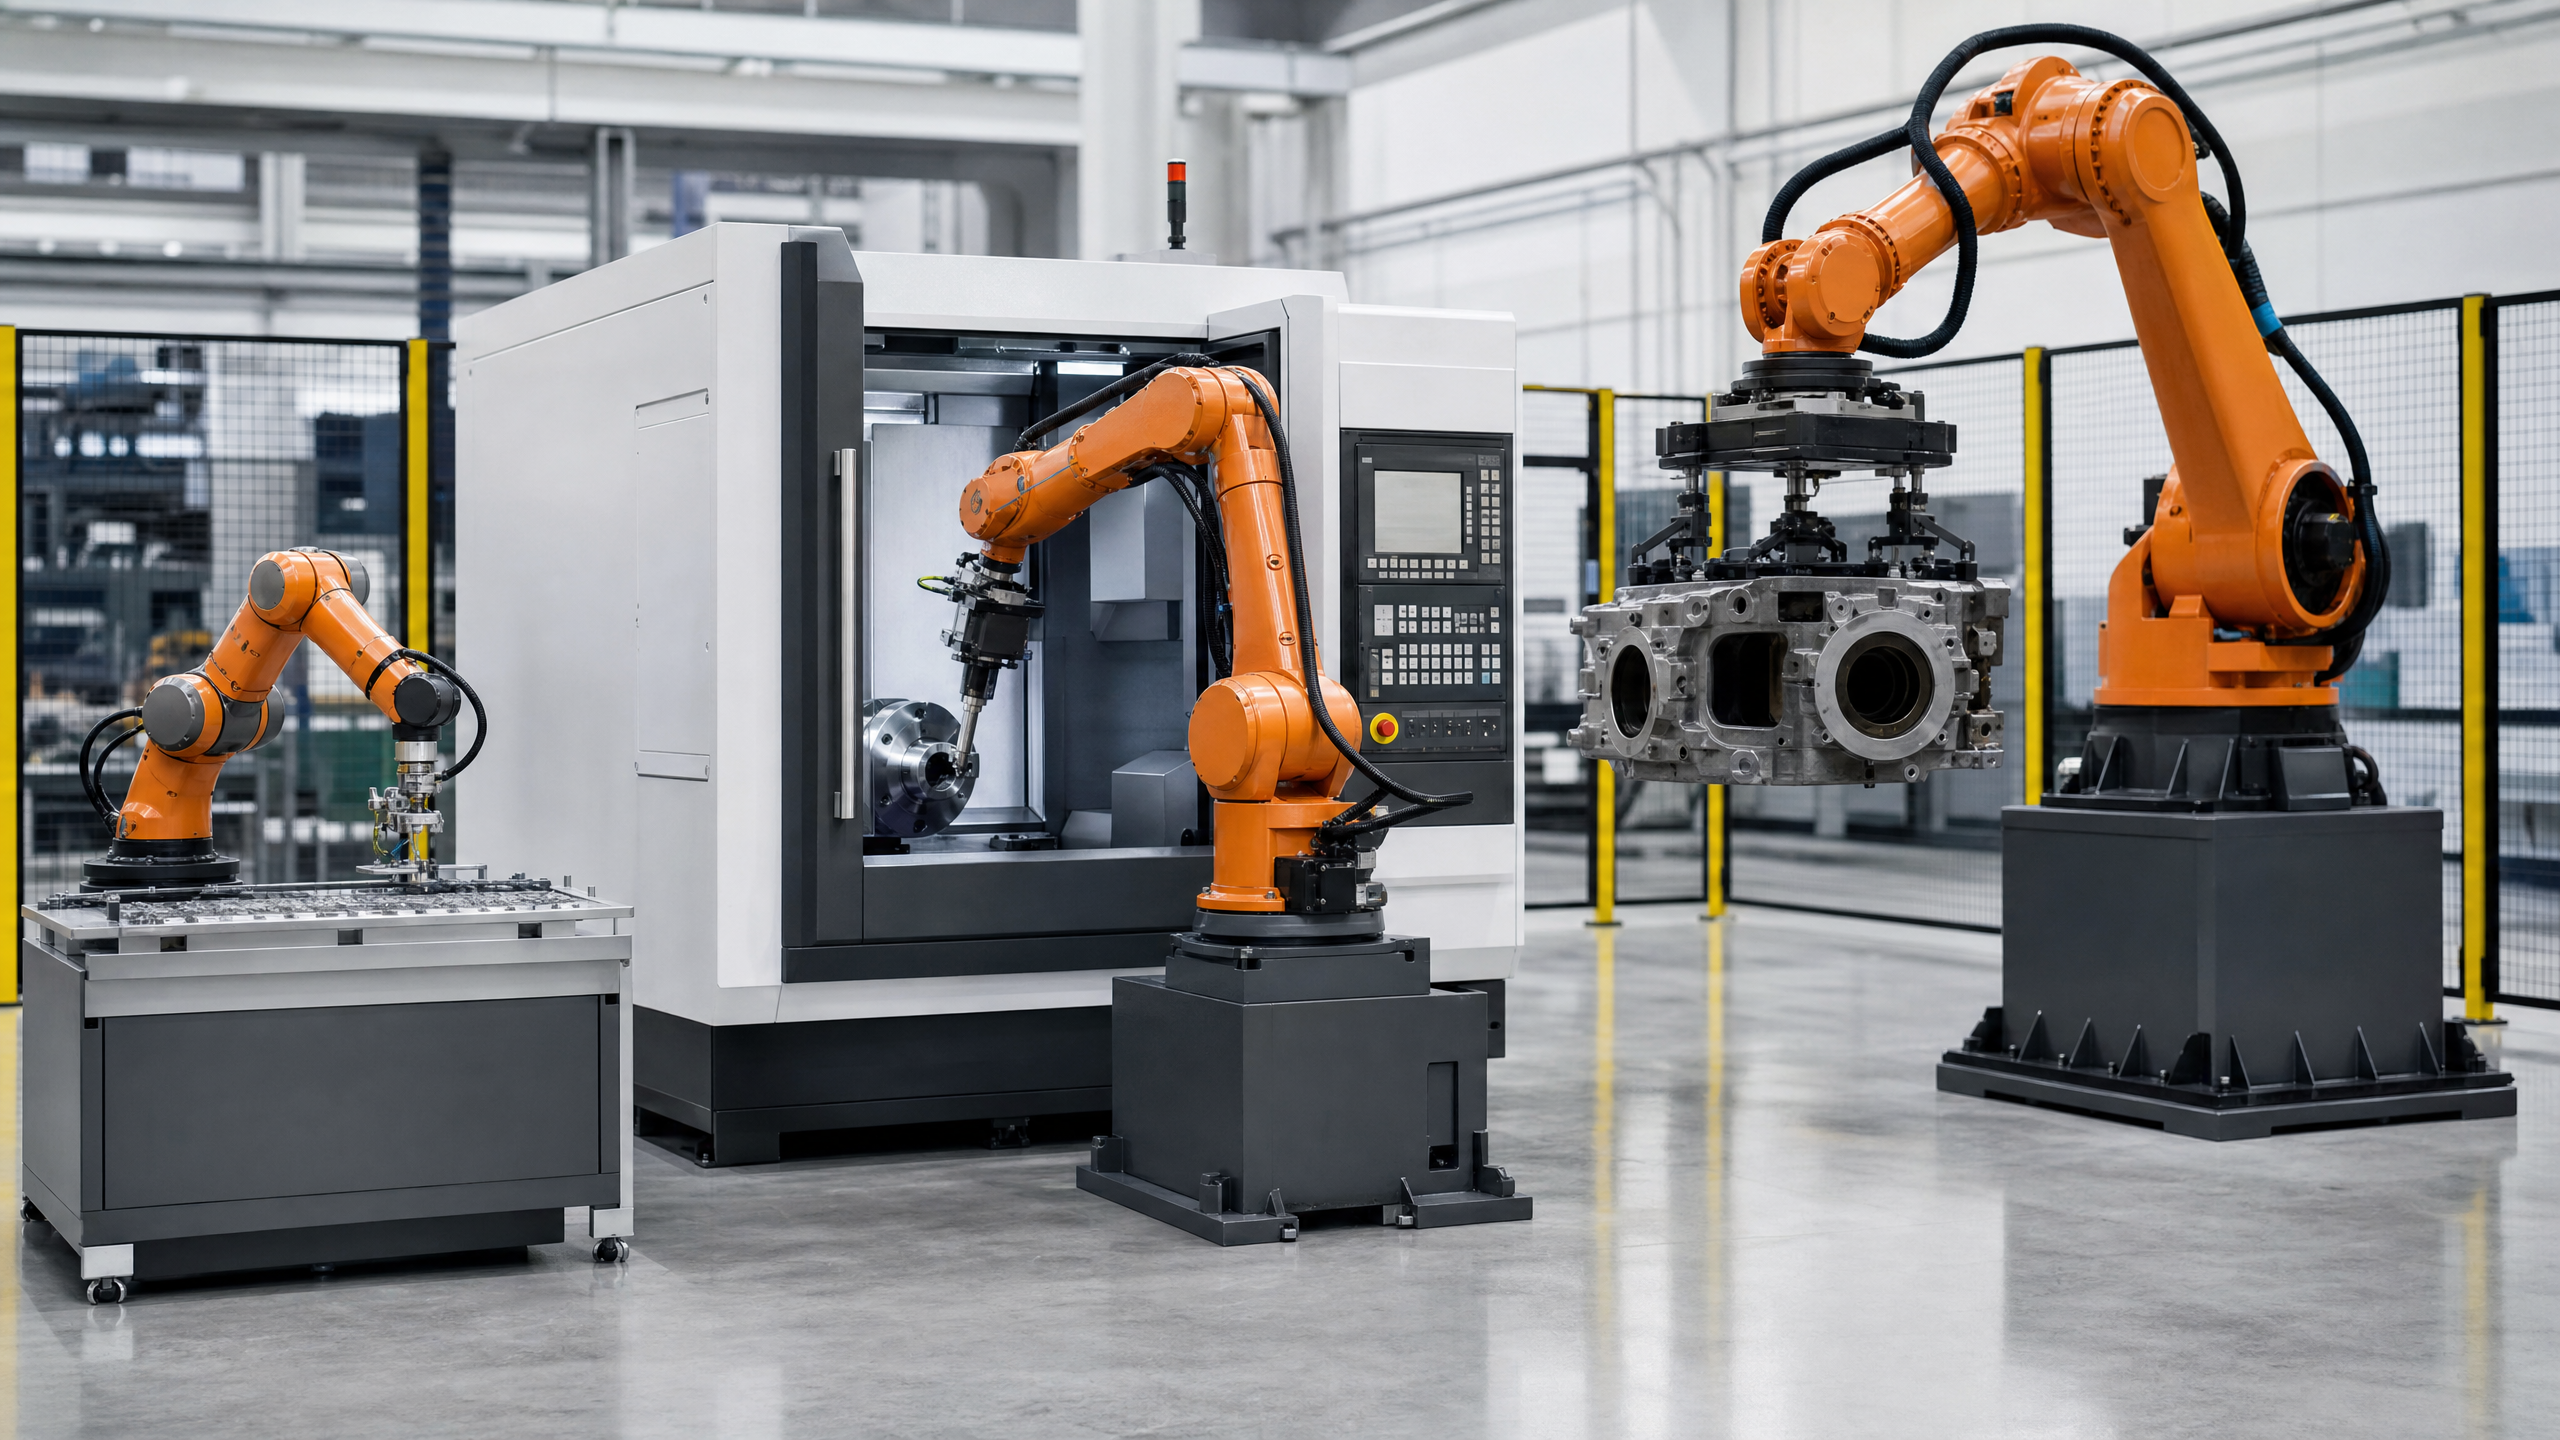
제조 분야에 적합한 산업용 로봇을 선정하는 것은 모든 자동화 프로젝트에서 가장 중요한 결정 중 하나입니다. 속도와 작업 반경이 가장 먼저 논의되는 지표인 경우가 많지만, 로봇 성능의 근본적인 결정 요인은 적재량 등급입니다. 조달 팀에게 적재량 등급은 단순한 기술 사양이 아닙니다. 이는 지불하게 될 가격대, 예산에 반영해야 할 기초 및 안전 작업, 그리고 향후 10년 동안 감당해야 할 유지보수 위험을 결정합니다. 경량, 중량, 중대형 페이로드 로봇 간의 차이를 이해하는 것은 불필요한 용량에 과도한 비용을 지출하거나 핵심 자산을 과소 평가하지 않고 작업을 수행할 기계에 적합하게 매칭하는 데 필수적입니다.
1. 적재 용량의 기초
적재 용량은 단순히 로봇이 들어 올릴 수 있는 물체의 무게만을 의미하지 않습니다. 이는 로봇이 지정된 정밀도와 속도를 유지하면서 팔 끝에서 안전하고 반복적으로 조작할 수 있는 총 질량을 나타냅니다. 이 계산에는 취급되는 부품의 무게, 엔드 이펙터 또는 그리퍼의 무게, 모든 장착 하드웨어, 그리고 급격한 가속 및 감속 중에 발생하는 동적 힘이 포함되어야 합니다.
로봇 선정 시 흔히 범하는 실수는 중력 중심이 로봇의 리프팅 능력에 어떤 영향을 미치는지 보여주는 적재량 모멘트 다이어그램을 간과하는 것입니다. 툴 플랜지에서 50kg의 정격 용량을 가진 로봇이라도, 부품이 길고 중력 중심이 손목 지점을 훨씬 넘어갈 경우 실제로는 30kg밖에 처리하지 못할 수 있습니다. 구매자가 얻어야 할 교훈은 명확합니다. 데이터시트에 기재된 수치는 이상적인 조건에서 측정된 상한치일 뿐, 특정 부품, 그리퍼, 동작 경로에 대한 보장 사항은 아닙니다. 이를 단순한 리프팅 수치로만 보지 않고 시설 계획 및 자본 배분을 위한 구조적 기준으로 삼는 것이야말로, 신뢰할 수 있는 구매와 비용이 많이 드는 수정 조치를 구분 짓는 핵심입니다.
2. 경량 페이로드 등급: 정밀도와 속도
경량 페이로드 산업용 로봇
일반적으로 1킬로그램 미만에서 최대 20킬로그램에 이르는 하중을 처리합니다. 이 기계들은 속도, 정밀성, 그리고 콤팩트한 설치 공간이 가장 중요한 작업에 맞춰 설계되었습니다.경량 페이로드 로봇의 주요 적용 분야는 전자, 제약 및 식품 가공 산업입니다. 전자 제조 분야에서 이 로봇들은 고속 픽 앤 플레이스 작업, 인쇄 회로 기판 조립 및 정밀한 테스트 절차를 수행합니다. 제약 부문에서는 클린룸 환경에서 의약품의 정밀한 분배, 분류 및 포장에 이 로봇들을 활용합니다.
FANUC과 같은 제조업체는 이 부문에서 뛰어난 성능을 발휘하는 LR Mate 시리즈를 제공하며, 소형 부품 취급에 있어 빠른 사이클 타임을 보장합니다. 마찬가지로, ABB의 IRB 1200 및 야스카와(Yaskawa)의 모토맨(Motoman) GP 시리즈는 경량 페이로드 응용 분야에서 필수적인 제품으로 자리 잡고 있습니다. 이러한 로봇의 투자 수익률은 제한된 공간에서 엄격한 품질 기준을 유지하면서 처리량을 획기적으로 높일 수 있는 능력에 기인합니다.
경량급의 예상 시장 가격. 로봇 팔과 컨트롤러만 놓고 볼 때, 경량 페이로드 모델은 일반적으로 약 10,000~50,000 미국 달러 사이입니다. FANUC SR-3iA와 같은 4축 SCARA 유닛은 약 10,000~13,000달러로 해당 가격대의 하단에 위치하는 반면, 6축 협업형 암은 가격이 더 높은 편으로, FANUC CRX-5iA의 경우 약 43,000달러, CRX-10iA는 약 46,000~51,000달러로 책정되어 있습니다. Aubo i10과 같이 10kg급의 가성비 중심의 수입 산업용 로봇 팔은 유통업체를 통해 15,000~20,000달러에 가까운 가격으로 광고되고 있으며, 7kg급 로봇 팔인 Standard Bots Spark의 가격은 29,500달러부터 시작합니다. 이 수치는 제조사 및 유통사의 대략적인 정가이며, 최종 가격은 작업 반경, 반복 정밀도, 비전 시스템 요구 사항, 대량 구매 할인 등에 따라 결정되므로 견적보다는 참고용으로만 간주해야 합니다.
3. 중형 페이로드 등급: 다목적형
다목적 로봇중형 적재량 등급은 20kg에서 100kg 사이의 하중을 들어 올릴 수 있는 로봇을 포함합니다. 이 범주는 상당한 리프팅 능력과 넓은 작업 반경, 뛰어난 기동성을 균형 있게 갖춘 산업용 로봇 시장의 가장 다목적적인 부문입니다.
중형 적재량 로봇은 자동차 1차 협력사 네트워크와 일반 제조업의 중추 역할을 합니다. 이 로봇들은 아크 용접, 기계 조작, 재료 제거, 그리고 중간 강도의 팔레타이징 작업에 일상적으로 활용됩니다. 기계 작업 지원 응용 분야에서 중형 적재량 로봇은 무거운 금속 블랭크를 CNC 기계에 효율적으로 적재하고 완성된 부품을 꺼낼 수 있으며, 이는 인간 작업자에게 인체공학적 위험을 초래하는 작업입니다.
FANUC의 M-20 및 M-710 시리즈는 강도와 정밀성을 겸비한 중형 페이로드 로봇의 대표적인 예입니다. KUKA의 KR IONTEC 시리즈 또한 이 시장 부문에서 효과적으로 활용되고 있습니다. 사업주에게 중형 페이로드 로봇은 시간이 지남에 따라 생산 수요가 변화함에 따라 다양한 작업에 맞게 재구성이 가능하기 때문에 최고의 유연성을 제공합니다.
중형급의 예상 시장 가격. 이 등급의 로봇 팔과 컨트롤러 가격은 일반적으로 약 37,000~90,000 미국 달러입니다. 18kg 용량의 ‘Standard Bots Core’는 37,000달러부터 시작하며, 같은 제조사의 30kg 용량 ‘Thor’는 49,500달러부터 시작합니다. CRX-20iA/L 및 CRX-30iA와 같은 FANUC 협업형 모델의 가격은 각각 약 56,000달러와 61,000달러인 반면, FANUC M-20iD 및 M-710과 같은 기존의 펜스형 산업용 모델은 65,000~85,000달러 정도로 추정됩니다. 컨트롤러와 티치 펜던트가 포함된 신형 6축 산업용 로봇에 대해 널리 인용되는 업계 벤치마크는 50,000~80,000달러 범위이며, 이 등급의 대부분의 제품이 이 범위에 속합니다. 여기에 제시된 모든 수치와 마찬가지로, 이 가격들도 대략적인 것으로 간주해야 합니다. 중급급 로봇의 견적을 상승 또는 하락시키는 주요 요인은 작업 반경, 요구되는 반복 정밀도, 듀티 사이클, 그리고 로봇이 펜스 설치 상태에서 작동해야 하는지 여부 등입니다.
사람들과 협력하며.4. 고하중 등급: 강력한 힘과 구조적 견고성
고하중 로봇은 100kg에서 1,000kg 이상에 이르는 하중을 처리하도록 설계되었습니다. 이러한 거대한 기계는 전문적인 엔지니어링, 견고한 기초, 그리고 상당한 바닥 면적을 필요로 합니다.
고하중 로봇의 적용 분야는 중장비 자동차 제조, 항공우주, 주조 작업 및 대규모 팔레타이징에 이릅니다. 자동차 조립 공장에서는 고하중 로봇이 차량 섀시 전체의 스폿 용접과 엔진 블록 이송을 담당합니다. 주조 공장에서는 인간 작업자가 작업하기에 너무 위험한 환경에서 무거운 주물품을 취급합니다.
FANUC의 R-2000 및 M-900 시리즈는 중량물 취급 분야의 업계 표준으로, 일부 모델은 700킬로그램 이상의 하중을 처리할 수 있습니다. ABB의 IRB 6700 및 IRB 8700 시리즈 역시 고하중 분야에서 주도적인 위치를 차지하고 있습니다. 고하중 로봇을 도입하는 것은 대규모 인프라 프로젝트에 해당하며, 대량의 중량을 고속으로 이동시킬 때 발생하는 동적 하중을 견딜 수 있도록 철근 콘크리트 바닥을 설치해야 하는 경우가 많습니다.
중량급 로봇의 예상 시장 가격. 로봇 팔 가격만 해도 이 등급의 경량 모델은 약 80,000달러부터 최대형 모델은 400,000달러 이상에 이르기까지 매우 넓은 범위를 보입니다. 업계 가격 가이드에 따르면, 약 1,200kg급을 포함한 파나úc(FANUC)의 최상위 중량급 로봇 암은 정가가 400,000달러 이상입니다. 구매자는 적재량이 1,000kg을 초과하는 경우, 선택지가 파나úc, 쿠카(KUKA), ABB의 소수 모델로 좁혀진다는 점, 로봇 자체의 무게가 수 톤에 달할 수 있으며, 설치 시 철근 콘크리트 기초(일반적으로 최소 300 밀리미터 두께의 패드, 종종 500 밀리미터 이상)가 필요하다는 점을 유의해야 합니다. 이는 매니퓰레이터의 대략적인 정가입니다. 특히 이 등급의 경우, 기초, 구조용 받침대, 고하중 공구 및 안전 시스템의 비용이 로봇 가격만큼이나 비싸거나 그 이상인 경우가 많으므로, 암은
가격만으로는 진정한 헌신을 제대로 반영할 수 없습니다.5. 모든 구매자가 예산에 반영해야 할 숨겨진 비용 배율
조달 분야에서 반복적으로 발생하는 비용이 많이 드는 오해 중 하나는 로봇 팔의 가격을 자동화 비용으로 간주하는 것입니다. 실제로 로봇 하드웨어는 정상적으로 작동하는 생산 셀을 안정적으로 가동하는 데 필요한 총 투자액의 25~40%에 불과한 경우가 일반적입니다. 공구, 안전 시스템, 주변기기 및 통합 비용을 더하면, 일반적인 용접 또는 조립 셀의 비용은 로봇 단독 가격의 2~4배에 달하며, 10~15년의 수명 주기 동안의 총 소유 비용(TCO)은 일반적으로 초기 구매 가격의 3~5배에 이릅니다.
구매자들이 가장 자주 간과하는 항목들은 예측 가능한 것들입니다. 머신 비전 시스템은 대략 10,000~30,000달러의 추가 비용이 발생하며, 고급 인공지능 기능을 갖춘 모델은 20~40%의 추가 비용이 듭니다. 안전 펜스와 전력 및 압축 공기 업그레이드와 같은 시설 개조 비용은 추가로 10,000~50,000달러가 소요됩니다. 시스템 통합, 즉 귀사의 부품과 사이클 타임에 맞춰 셀이 실제로 작동하도록 하는 엔지니어링, 프로그래밍, 설치 및 시운전 비용은 일반적으로 전체 프로젝트 비용의 30~50%를 차지합니다. 작업자 및 유지보수 교육 비용은 기초 과정의 경우 수백 달러에서 고급 프로그래밍 교육의 경우 수천 달러에 이릅니다. 이러한 비용을 초기 단계부터 사업 타당성 분석에 반영하는 것이, 예상 수익을 달성하는 프로젝트와 실제 비용의 나머지 60~75%가 예산에 반영되지 않아 설치 후 중단되는 프로젝트의 차이를 결정합니다.
6. 왜 적재 하중 선정은 실제 작동 조건을 기준으로 시작해야 하는가
조달 팀이 취해야 할 가장 중요한 변화는 부품의 공칭 중량을 기준으로 로봇을 선정하는 것을 중단하고, 실제 운영 조건 하에서 발생하는 전체 동적 하중을 기준으로 선정하기 시작하는 것입니다. 부품의 공칭 중량은
로봇이 현장에서 성공할지 실패할지를 결정하는 요인은 거의 결코 아닙니다.첫 번째 수정 사항은 엔드 이펙터입니다. 20kg 등급의 로봇이라도 그리퍼의 무게가 5kg이라면 20kg짜리 제품을 다룰 수 없습니다. 왜냐하면 실제 부품 취급 용량이 이미 15kg으로 떨어졌기 때문입니다. 산업용 시스템 통합업체들은 적재량 오류의 가장 흔한 원인이 단순히 계산 시 팔 끝단 공구의 무게를 포함하지 않은 데 있다고 보고합니다.
두 번째 수정 사항은 관성과 무게 중심인데, 이는 무게보다 훨씬 직관적이지 않습니다. 정격 7kg인 암이 동일한 5kg 하중을 운반하는 사례 연구가 발표된 바 있는데, 이를 통해 그 효과가 명확히 드러납니다. 하중이 로봇 전면판에서 0.05미터 떨어진 곳에 위치할 때, 손목 축의 관성은 최대치의 10~15% 수준으로 허용 가능한 범위입니다. 동일한 하중을 0.175미터 밖으로 이동시키면 관성은 최대치의 40~110%로 급증하며, 이는 허용 한계에 근접한 수준입니다. 0.30미터까지 확장하면 관성은 최대치의 110~310%에 달하며, 이는 허용 불가능한 수준이라 로봇에 오류가 발생하거나 작동을 중단하게 됩니다. 하중의 무게는 변하지 않았습니다. 단지 기하학적 조건이 달라졌을 뿐입니다. 이것이 바로 로봇이 이론상으로는 적재량 검사를 통과했음에도 불구하고 실제 생산 현장에서 손목 축이 멈춰버리는 이유입니다.
세 번째 수정 사항은 도달 거리와 수직 작업 범위의 조합입니다. 최대 적재량 등급은 대개 도달 거리가 줄어든 상태에서만 적용되므로, 용도에 필요한 실제 작업 거리에서 용량을 반드시 검증해야 합니다. 팔레타이징 사례가 이러한 함정을 잘 보여줍니다. 800~900밀리미터 부근의 피킹 지점에서 1.6미터 또는 1.8미터 높이까지 팔레트를 적재하는 라인은 구매자가 처음 예상하는 것보다 훨씬 더 큰 수직 리치를 요구하며, 이로 인해 더 큰 로봇을 사용하거나 리프트 축을 추가해야 하는 경우가 빈번합니다.
네 번째 고려 사항은 가속도와 사이클 시간입니다. 로봇은 정확도를 위해 피킹 및 배치 지점에 접근할 때 속도를 줄이며, 복잡한 경로를 따라 이동하는 동안 최고 속도를 유지할 수 없기 때문에, 실제 사이클 시간은 일반적으로
이론적 계산. 이론적 생산 속도를 달성하도록 한계치까지 설정된 로봇은 실제 생산 속도를 따라가지 못해 병목 현상을 일으키게 됩니다.마지막으로 고려해야 할 사항은 향후 생산 요구 사항입니다. 향후 3~5년 내에 더 무거운 제품이나 더 높은 적재 높이가 도입될 현실적인 가능성이 있다면, 지금부터 그 미래를 대비해 용량을 설정해야 합니다. 설치 후 로봇을 업그레이드하는 데 드는 비용은 처음부터 적합한 로봇을 선택하는 것보다 훨씬 더 많이 들기 때문입니다.
7. 사양 미달의 실제 사례와 그로 인한 비용
이러한 수정 사항을 무시했을 때의 결과는 통합 업계 전반에 걸쳐 잘 기록되어 있으며, 일관되고 막대한 비용을 초래하는 패턴을 따릅니다. 한 로봇 공학자가 업계 전문지에 기고한 바와 같이, 대부분의 자동화 실패는 실행상의 실패가 아니라 학습상의 실패입니다. 즉, 팀이 작업 반경, 적재 하중, 관성에 대해 합리적인 가정을 세우지만, 로봇이 실제 공구와 전속력으로 상호작용할 때 비로소 그 결함이 드러나게 되며, 이 시점에는 변경 작업이 일상적인 엔지니어링이 아닌 막대한 비용이 드는 차질로 변해버립니다. 다음의 대표적인 사례는 Automation.com, AMD Machines, Unchained Robotics와 같은 통합 업체들이 반복적으로 보고하는 오류 유형들을 종합하여 정리한 것으로, 사양 설정 시 단 한 번의 생략이 어떻게 실질적인 손실로 이어지는지를 보여주기 위해 여기에서 정리한 것입니다.
한 일반 제조업체는 프레스 작업을 수행할 20kg 정격 6축 로봇을 선정했는데, 부품 무게가 16kg이라는 점만을 근거로 여유가 충분하다고 판단했습니다. 이 사양에는 두 가지 현실이 누락되어 있었습니다. 맞춤형 그리퍼의 무게가 5kg이어서 실제 하중이 21kg으로 증가해 정격 하중을 약간 초과했고, 부품이 페이스플레이트보다 훨씬 앞쪽에서 고정되었기 때문에 빠른 이송 동작 중 손목의 관성 모멘트가 허용 범위를 훨씬 초과했습니다.
이 셀은 가동되었지만, 바로 그 때문에 오류가 발생했습니다.
검수 단계에서 간과되었지만, 장비는 용량 한계에 근접한 상태로 가동되었습니다. 가동 첫 몇 달 만에 문제 징후들이 차례로 나타났습니다. 위치 결정 정확도가 흐트러지면서 부품이 프레스에 일관성 없이 배치되었고, 이로 인해 불량률이 증가했으며 빈번한 품질 문제로 인한 가동 중단이 발생했습니다. 공차를 유지하기 위해 팀은 로봇 속도를 줄였는데, 이로 인해 사이클 시간이 길어지면서 구매를 정당화했던 처리량 증가 효과가 서서히 사라졌습니다. 설계된 부하 용량을 훨씬 초과하여 작동한 손목 축 기어박스는 조기에 마모되었으며, 과부하가 걸린 축은 바로 시스템 통합업체와 제조업체가 예상보다 빠르게 고장 날 가능성이 높은 부품으로 지목하는 부분입니다. 감속기 교체 비용만 해도 한 번에 5,000~15,000달러에 달하며, 이는 계획되지 않은 가동 중단 시 발생하는 생산 손실은 포함되지 않은 금액입니다. 약 1년 만에 해당 생산 라인은 최악의 결과에 직면하게 되었는데, 바로 용량이 부족한 로봇을 처음부터 구매했어야 할 적정 용량의 모델로 교체하고, 설치, 통합 및 시운전 비용을 두 번 지불하며, 교체로 인한 가동 중단 시간을 감수해야 하는 상황이었습니다. 구매 시 15,000~20,000달러 정도를 절약해 준 사양상의 타협은 불량품 발생, 사이클 지연, 조기 마모, 그리고 원래 절약한 금액보다 몇 배나 더 많은 비용이 드는 전면 교체를 초래했습니다. 고하중 환경에서는 동일한 근본 원인이 더욱 심각하고 중대한 차원을 띠게 되는데, 과부하가 걸리거나 고장 난 시스템을 통해 수백 킬로그램에 달하는 부품이 방출되는 것은 단순한 예산 문제가 아니라 심각한 안전 사고이기 때문이다.조달 담당자가 명심해야 할 점은, 용량이 부족한 로봇이 첫날부터 고장 나는 경우는 거의 없다는 것입니다. 이러한 로봇은 정확도 저하, 장비의 조기 마모, 처리량 손실, 그리고 결국 교체로 이어지며 서서히 고장을 일으키고 막대한 비용을 초래합니다. 따라서 적재 용량은 실제 하중, 실제 형상, 실제 동작, 그리고 생산 라인의 실제 미래 상황을 바탕으로 사양을 정해야 합니다.
결론: 요구 사항에 맞는 성능 선정
산업용 6축 로봇은 ‘모든 상황에 통용되는’ 해결책이 아닙니다. 이 부문은
이러한 기계들을 경량, 중량, 중대형 적재량 등급으로 분류하는 것은 현대 제조업의 다양한 요구를 반영한 것이며, 각 등급마다 고유한 가격대, 설치 부담, 그리고 허용 오차 범위가 존재합니다. 정밀한 전자 부품을 고속으로 조립하든, CNC 공작 기계를 관리하든, 자동차 섀시를 이동시키든, 적재량 등급에 따라 로봇의 구조적 설계, 공장 내 배치 위치, 그리고 구매자가 투입해야 할 예산이 결정됩니다. 이러한 차이점을 이해하고, 팔 자체만 아니라 전체 시스템의 가격을 산정하며, 명목상의 부품 중량 대신 실제 작동 조건에 따른 용량을 명시함으로써, 조달 팀은 자본 투자와 운영 안전성을 모두 보호하는 현명한 결정을 내릴 수 있습니다.가격 관련 참고 사항: 이 가이드에 기재된 모든 가격은 2026년 기준 로봇 암 및 컨트롤러에 대한 제조사 및 유통업체의 대략적인 정가이며, 예산 수립을 위한 참고용으로만 제공됩니다. 실제 견적은 작업 반경, 반복 정밀도, 옵션, 지역별 가격, 구매 수량에 따라 달라지며, 완전 설치된 셀 및 수명 주기 비용은 로봇 암 가격의 수 배에 달합니다. 가격은 제조사 및 공인 대리점에 직접 확인하시기 바랍니다.
참고 문헌
[1] Vention: FANUC 로봇 비용 가이드 2025
[2] Standard Bots: 로봇 가격은 얼마인가, 2026년 가격 분석
[3] robots.com: 산업용 로봇의 비용은 얼마인가
[4] AMD Machines: 고하중 취급 및 로봇
총 소유 비용[5] Unchained Robotics: 팔레타이징 프로젝트를 계획할 때 피해야 할 흔한 실수
[6] Motion Controls Robotics: 로봇 관성 대 적재 하중
[7] Automation.com: 로봇 응용 분야에서 흔히 저지르는 실수 10가지
[8] Blue Sky Robotics: 로봇 공학 및 자동화 분야에서 적재량 이해하기
[9] The Robot Report: ‘빠르게 실패하고, 작게 실패하고, 안전하게 실패하라(Fail Fast, Fail Small, Fail Safe)’, 로봇 자동화를 위한 실용적인 모델, 2026년 4월
[10] IFR: 월드 로보틱스 2025, 산업용 로봇
[11] FANUC America: 로봇 시리즈 사양










