
「Lumos Prime R0」が、MolmoSpacesのゼロショット・エンボディッドAIに関するグローバルベンチマークで首位を獲得
28億パラメータのこのモデルは、NVIDIAや米国の主要な学術研究チームを抑え、世界的なベンチマークでトップの座を獲得した。実運用環境向けに設計されたこのモデルは、スケールよりも生産性、速度、信頼性を優先している。
中国を代表するエンボディッドAI企業であるLumos Roboticsは、同社の産業用エンボディッド基盤モデル「Prime R0」により、ゼロショット・エンボディッドAIの分野で世界的に認められているベンチマークである最新のMolmoSpacesリーダーボードで首位を獲得した。
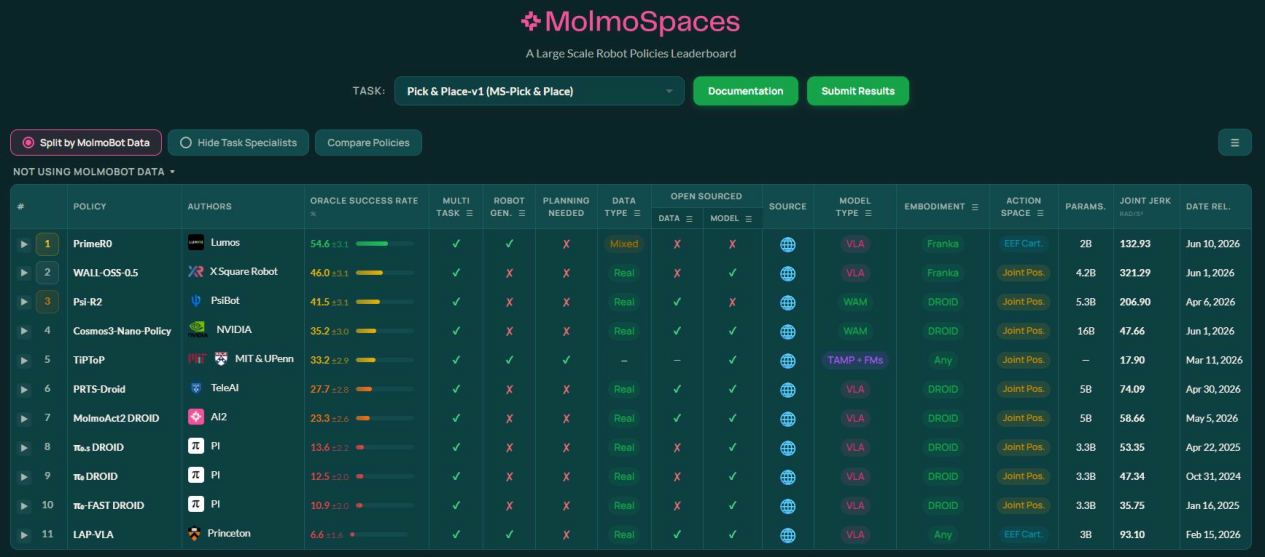
「Prime R0」は、片腕による精密操作タスクと両腕による協調タスクの両方で最高の総合成功率を達成し、Nvidiaの「Cosmos(16B)」やMIT、プリンストン大学など、主要な競合他社を上回った。
パラメータ数がわずか28億(NVIDIAの「Cosmos」の6分の1未満)であるにもかかわらず、「Prime R0」は最高の総合性能を発揮しました。この成果は、中国で開発されたエンボディッドAIモデルによる国際ベンチマークにおける最高水準のパフォーマンスの一つであり、Lumosが掲げる「産業優先」のアプローチの有効性を裏付けるものです。
 実験室でのデモから産業現場への導入へ
エンボディッドAI業界の多くは依然として汎用的なデモンストレーションに注力しているが、Lumosは、業界の成長の次の段階は、ロボットを実用的な問題解決や測定可能な生産性向上を実現できる実稼働環境に導入することにかかっていると確信している。
このビジョンを支えるため、Lumosは産業データ、基盤モデル、ロボットハードウェア、導入シナリオを網羅する閉ループ型エコシステムを構築しました。このフレームワーク内で開発されたPrime R0は、パラメータ数の拡大を追求するのではなく、複雑な産業環境における汎化能力、応答性、信頼性を最優先としています。
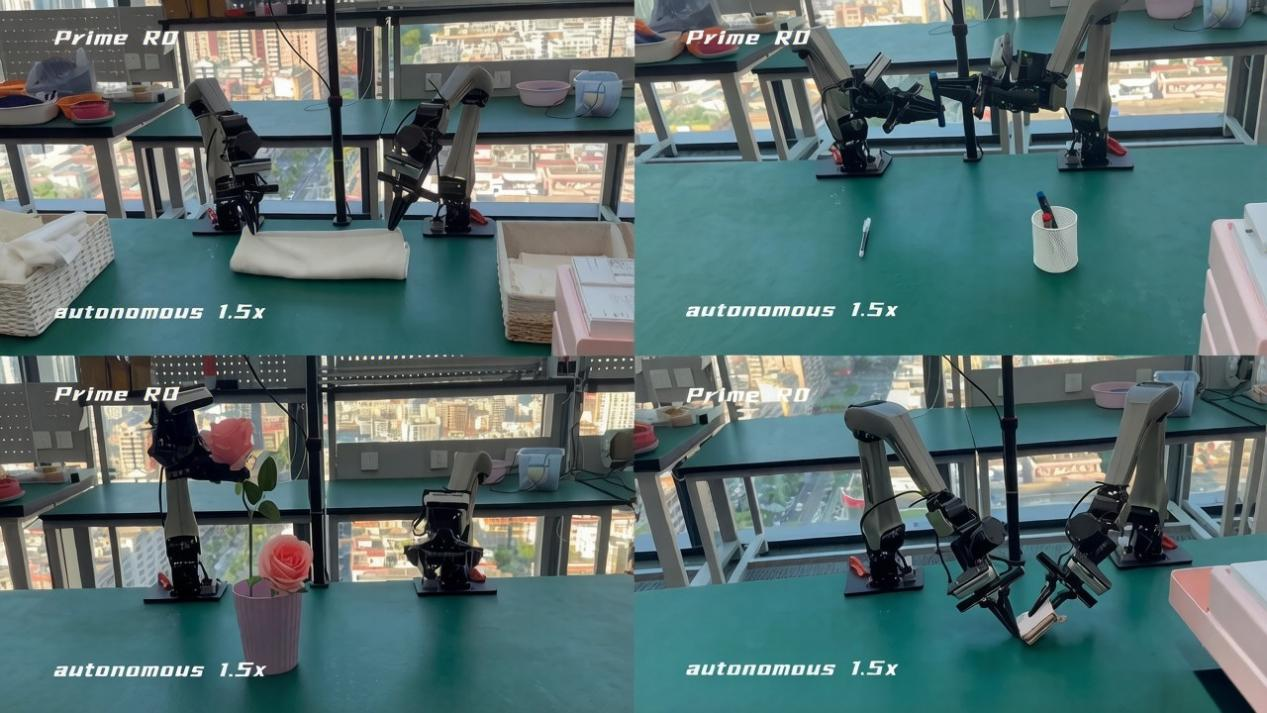
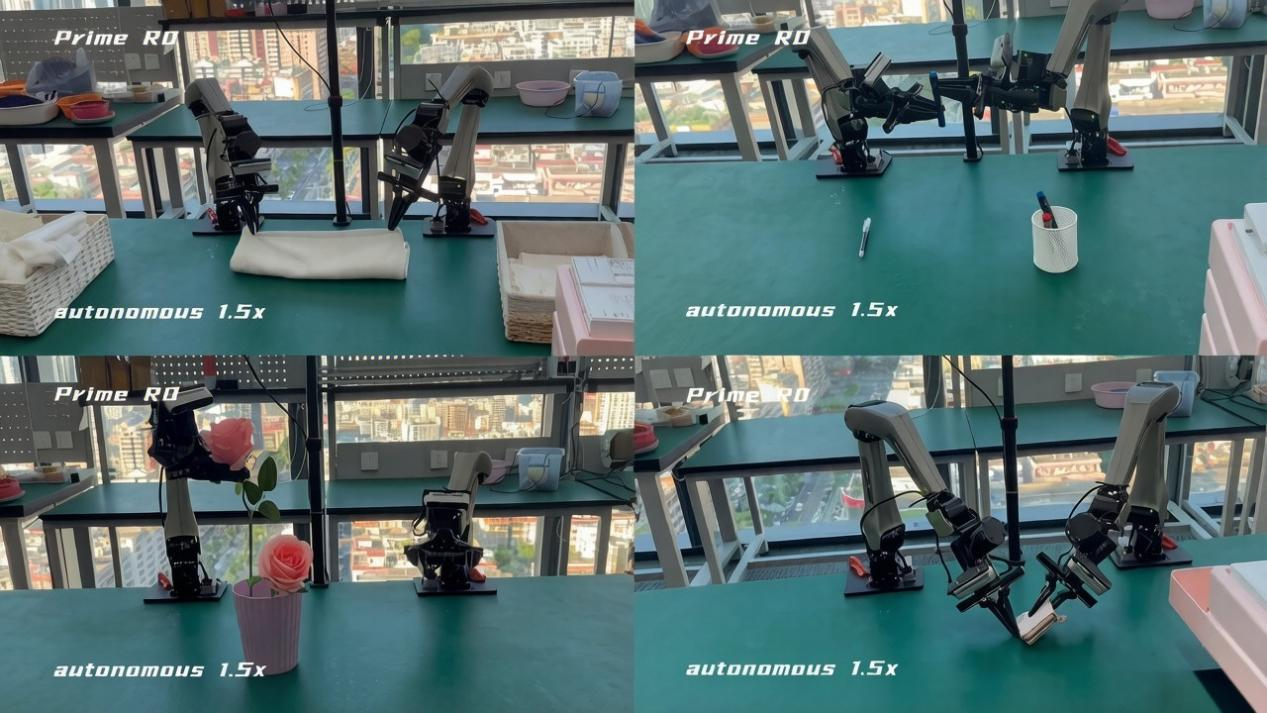
Lumos Touchロボットアームと統合されたPrime R0は、連続的な生け花、繊維製品の取り扱い、精密部品の保管、狭い空間での無秩序な材料の仕分けなど、要求の厳しい実世界アプリケーションにおいて、すでに優れた性能を発揮しています。
アレンAI研究所(AI2)によって開発されたMolmoSpacesは、最も厳格なゼロショット・エンボディッドAIベンチマークの一つと見なされています。
モデルは、ゼロショット推論、固定環境、標準化された成功率指標など、厳格な条件下で評価されます。
このベンチマークは、100 近くの未見の環境、多様なオブジェクトカテゴリ、そして様々な操作タスクにわたって、モデルが一般化できる能力を評価するものです。この評価において、Prime R0 はわずか 28 億のパラメータで動作しているにもかかわらず、はるかに大規模なモデルを凌駕し、高度に一般化されたシナリオにおける Lumos の産業用エンボディッド AI アーキテクチャの有効性を実証しました。
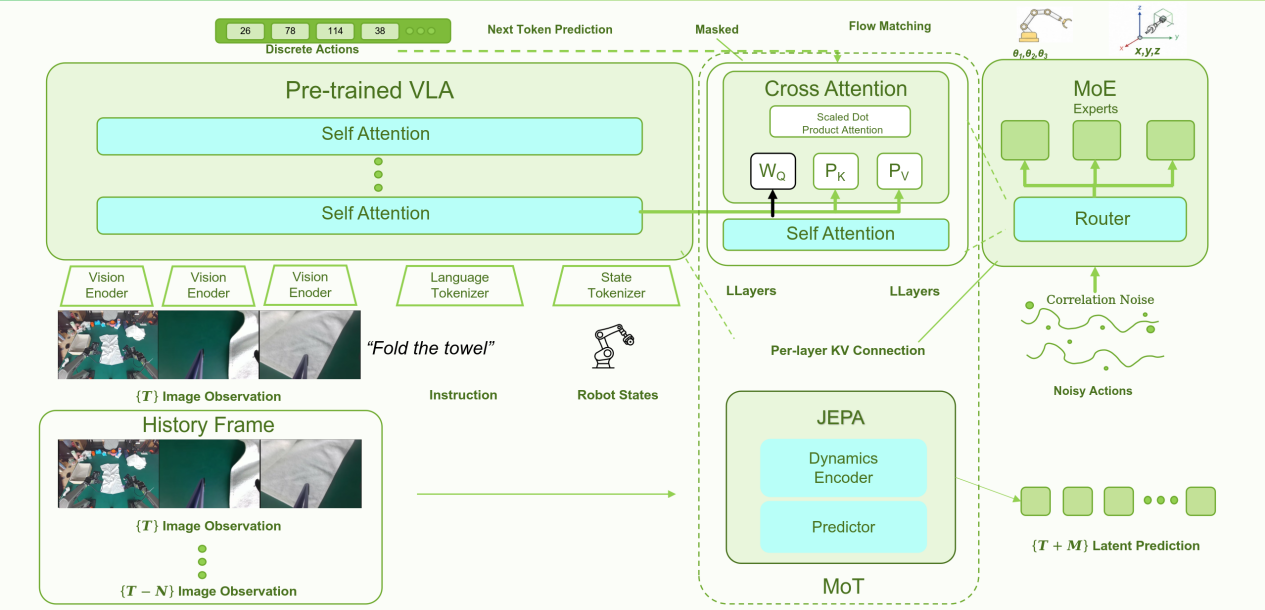
Prime R0は、Vision-Language-Action(VLA)による意思決定と、ワールドモデルに基づく予測を組み合わせることで、システムがアクションの実行前にその物理的な結果を予測できるようにしています。これにより、知覚、推論、行動を統合した統一的なループが形成されます。
このモデルは、以下の4つの独自技術によって支えられています:
- 時間的に適応するアクション生成
- 統一された幾何学的アクション表現
- 軽量な暗黙的物理予測
- 専門家混合(MoE)ネットワーク
これらの機能を組み合わせることで、従来の知覚主導型ロボティクスの枠を超え、Prime R0の業界をリードする性能の基盤を形成しています。
主な利点は以下の通りです:
- ハードウェアコストを80%以上削減:Prime R0は、一般消費者向けのNVIDIA GeForce RTX 5060 8GB GPU上でローカルに実行できるため、高価なクラウドベースのコンピューティングインフラへの依存を排除します。
- ミリ秒レベルの推論:推論ステップごとに5~6秒を要する多くのワールドアクションモデルとは異なり、Prime R0は連続的な生産環境に適した、ほぼリアルタイムの応答を実現します。
- マルチタスクおよびマルチハードウェアへの適応性:単一のモデルでピッキング、組み立て、仕分け、およびデュアルアームによる協働作業をサポートし、再学習を必要とせずにFranka製ロボットアームをネイティブにサポートします。
- 運用効率の向上:SE(3)幾何学的事前分布とハイブリッドな実環境・仮想環境のトレーニングデータを活用することで、Prime R0は遮蔽、積み重ね、位置ずれといった産業現場特有の課題下でも高い性能を維持し、手動介入を削減するとともに、総合設備効率(OEE)を向上させます。
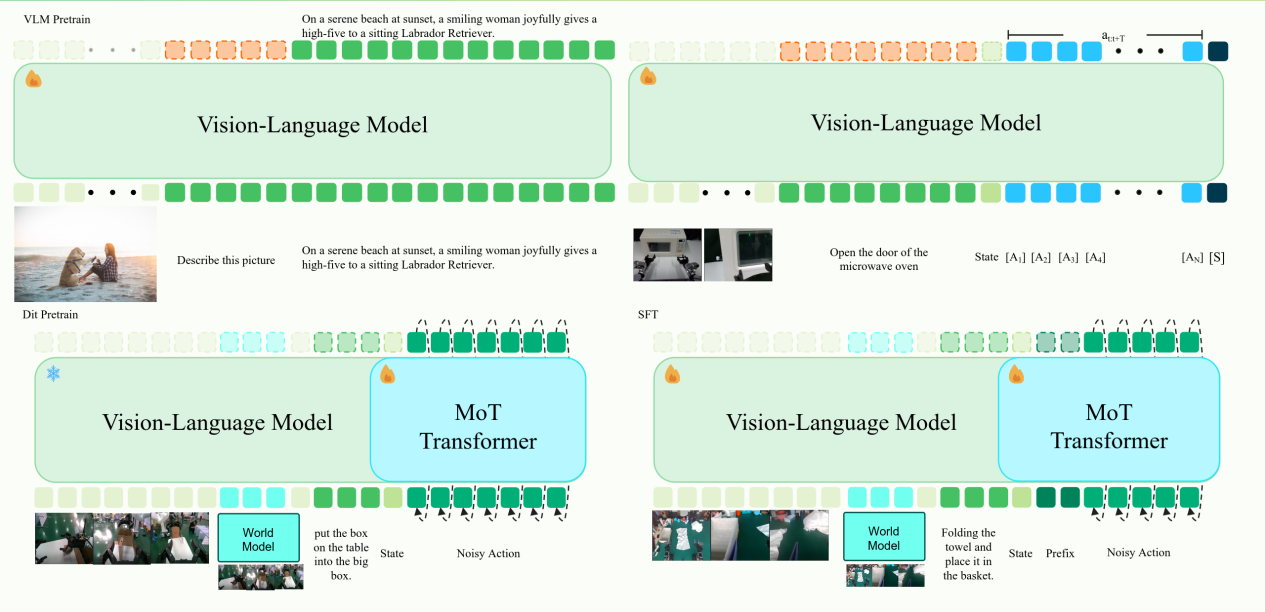
この戦略の中心にあるのが、閉ループアーキテクチャを通じてデータ、モデル、実環境での展開を継続的に結びつけるように設計された物理AIプラットフォーム「Lumos NexCore」です。主に学術研究やクラウド規模の計算に焦点を当てたアプローチとは異なり、Lumos NexCoreは産業用展開のために特別に構築されており、以下の4つの原則に基づいています:
- 産業的価値を最優先
- 全領域にわたるシステム基盤
- 物理的知能を中核に
- フルスタックの自社開発
「Lumos NexCoreは、産業向けのオペレーティングシステムであり、
「体現された知能。Prime R0は、その基盤の上に構築された初のフラッグシップモデルです」と、Lumos Roboticsの創業者兼CEOであるYu Chao氏は述べた。「当社は、製造分野から物流やその他の分野へと事業を拡大し続け、世界中の次世代産業用ロボットの基盤となるプラットフォームを構築することを目指しています。」MolmoSpacesにおけるPrime R0の成功は、単なるベンチマークでの勝利以上の意味を持ちます。これは、実運用主導のイノベーションによって、具現化された知能がいかに実用的かつ拡張性のあるものとなり、実際の産業環境での導入準備が整うかを示すものです。
Lumosにとって、これは世界規模で産業用具身知能の基盤インフラを構築するという、より広範なミッションの始まりである。











