
設立から3ヶ月で、SimateがRoboDojoのランキング首位に立つ
設立から3ヶ月の北京のスタートアップ企業「Simate」は、人間のエンジニアのみに頼るのではなく、AIを活用した自動研究パイプラインを用いて開発したモデルにより、ロボット操作のベンチマーク「RoboDojo」でトップの成績を収めた。

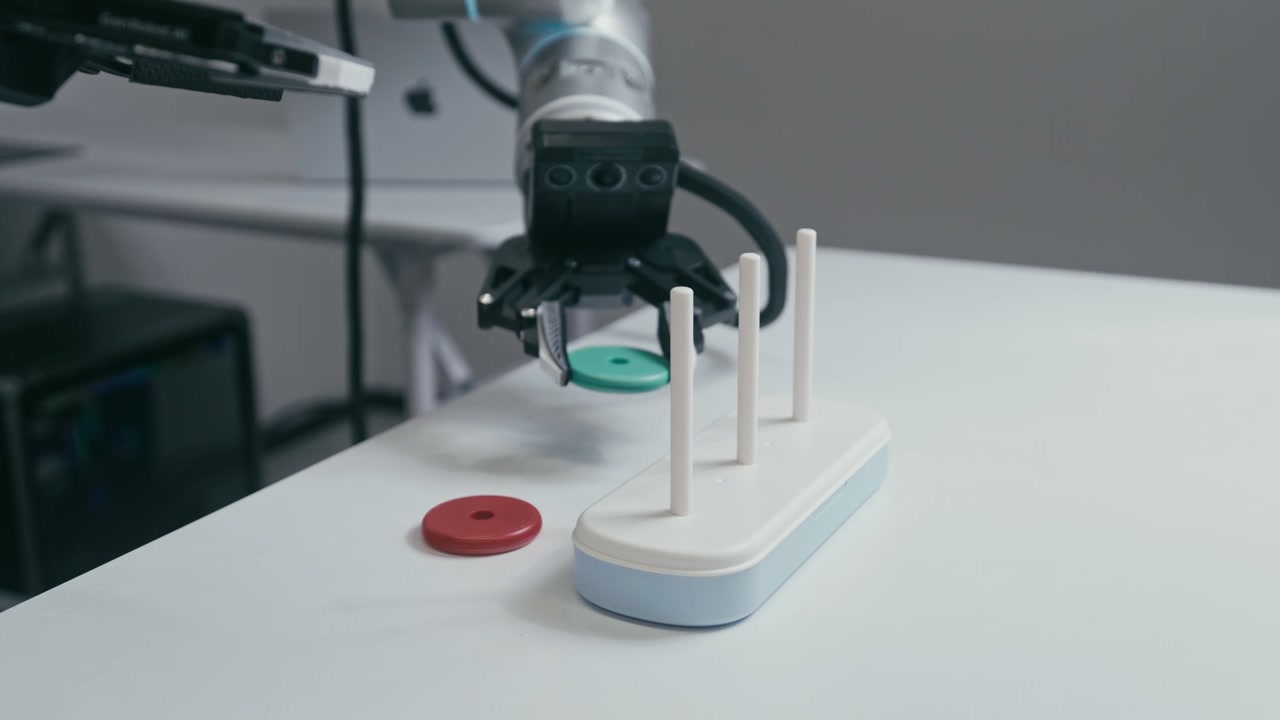
北京で設立から3ヶ月のスタートアップ「Simate」が、汎用ロボット操作のベンチマークとして広く注目されている「RoboDojo」で最高得点を記録した。同社の創業者によると、このモデルは人間の研究者だけで設計されたものではなく、主に他のAIシステムによって設計されたものだという。 「Simate-beta」は、RoboDojoで平均スコア33.95、タスク成功率27.96%を記録し、リーダーボード上の他のすべての参加者を上回った。しかも、このベンチマーク自体に対してタスク固有のチューニングを一切行っていない。
Simateを率いるのは、自動運転システムの元コア技術責任者である張英氏だ。同氏は同社の基本アプローチを「Physical AIのためのAI」と表現しており、自動化された研究システムを活用することで、人間のエンジニアチームが単独で行うよりも迅速にロボット知能モデルの設計、テスト、改良を行うことを目指している。 同社は3ヶ月前の設立以来、複数回の資金調達ラウンドを実施しており、その各ラウンドの評価額は数億元規模に達している。このペースは、企業のライフサイクルにおいて最も初期の、実績が乏しい段階であっても、中国では現在、フィジカルAI研究にどれほどの資本が注ぎ込まれているかを如実に反映している。
Simateは北京に本社を置き、一般に「フィジカルAI」または「エンボディッドAI」と呼ばれる分野の最も初期の段階で事業を展開している。具体的には、テキストや画像の生成を支配する大規模言語モデルとは異なり、ロボットが物理世界を認識し、行動できるようにする基盤モデルの構築に取り組んでいる。 同社の主力製品である「Sipai」は、操作モデル群であり、同社が「Sinfra」と呼ぶインフラストラクチャ層上で動作する「Simate-beta」を含む。RoboDojoでの成果は、このアプローチが、より豊富な資金を持つ研究所と競合できるほど十分に機能していることを示す、初の公的な証拠である。
人間のチームを上回る反復能力を持つ自動研究パイプライン
Simateが他の多くのモデルリリースと一線を画すのは、ベンチマークスコアそのものだけでなく、同社がそのスコアを生み出したと説明するプロセスにある。Simateは3つの連携したシステムを構築した。その一つであるSiPAIは、モデルアーキテクチャを人間だけでなく自動分析でも理解しやすいようにするモジュール式フレームワークである。
それらを作成したのは、論文、コードリポジトリ、過去の実験、および内部データからリアルタイムのコンテキストを抽出し、AIエージェントが独自のモデル変更を提案・実行できるようにするシステム「AutoResearch」です。 さらに、多数の候補となる実験を並列シミュレーションで実行し、最も有望な候補を実際のロボットテストへと移行させるAIネイティブのインフラストラクチャ層。これは、RobotAIGeekがSimFoundryのトレーニングデータ自動化に関する記事で解説した自動データパイプラインと並行するアプローチであり、シミュレーションと実世界のギャップを埋めるものです。実際には、AutoResearch内のAIエージェントがモデルのアーキテクチャを変更し、学習設定を調整し、実験を開始し、目標指標に対して結果を評価し、次に何を試すかを決定できることを意味する。これにより、人間の研究者は各実験を手作業で記述するのではなく、戦略的な方向性を設定するだけで済む。 Simate社はこれを、ロボティクスに適用された「Physical RSI(物理的RSI)」というスペクトラムとして位置付けています。これは、AIが日常的な実験の実行を支援する「弱い形態」から、AI主導の反復処理が研究ループの大部分を担い、人間はどの能力を追求するか、またどの時点で結果が信頼に足るものとして公開できるかを制御し続ける「強い形態」までを網羅しています。
同社は現在、AutoResearchをMIT、カリフォルニア工科大学、清華大学、北京大学の研究者を含む外部研究者に開放しており、当初は社内ツールとして始まったものを共有研究プラットフォームへと変貌させている。 この動きは、科学的な側面と同様に商業的にも重要な意味を持ちます。もし外部の研究機関がAutoResearchを独自の実験レイヤーとして採用すれば、Simateの自動研究アプローチは、単一企業の内部的な主張にとどまらず、業界の基準となるでしょう。これは、初期のオープンソースのモデル学習フレームワークが、一世代にわたるAI研究機関の業務体制を形作ったのと同じ理屈です。
Simate-betaの真の差別化要因
モデル
このモデル自体は、同社が「4次元物理知覚」と「階層的時系列記憶」と呼ぶ2つの機能を中心に構築されています。 前者は、シーンをパターンマッチングの対象となる平面的な画像として扱うのではなく、物体の重量、摩擦、重心といった物理的特性をモデルに実用的な感覚として認識させることを目的としている。後者は、各動作をまるで白紙の状態から始まるかのように扱うのではなく、長時間にわたる多段階のタスク全体を通じて文脈を保持できるようにすることを目的としている。公開されたデモンストレーションでは、Simate-beta を使用するロボットアームが、お茶を淹れるといったタスクを遂行する様子が示されている。この一連の動作には、どのステップがすでに完了したかを記憶し、異なる容器や道具を扱う際に把持方法や力を適応させ、中間ステップが計画通りに進まなかった場合に適切に回復することが求められる。 これらはまさに、汎用操作モデルが歴史的に苦戦してきた分野である。業界では単一のスキルを短時間実演する例は一般的だが、長いタスクシーケンス全体を通じて機能し、小さなエラーから現実的な回復を行うモデルは依然として稀である。 RoboDojoは、記憶力、精度、長期にわたる実行能力、汎化能力を、単一のタスク完了率という総合スコアではなく、それぞれ独立した能力次元として評価することで、これら2つの主張を明確に区別するために構築された。これが、RoboDojoでのトップスコアが、より範囲の狭い単一スキルのベンチマークにおけるリーダーボード1位よりも大きな重みを持つ理由の一つである。
Simate-betaとリーダーボードの他のモデルとの差は、些細なものではなく、注目に値するほど大きい。Simateがエントリーする前の2週間、リーダーボードのシミュレーショントラックで最高スコアを記録していたのは、LiberAIが提供したLiber-0 Previewで、 平均スコア30.74、成功率25.52%を記録したLiber-0 Previewと、リーダーボード上でGPT-6-Astraとして知られるエントリー(平均スコア28.97、成功率22.48%)がトップを占めていた。 その他の最近の参加モデルである「DeepSeek-Flash」と「GPT-5.5」と名付けられたモデルは、同掲示板のより厳しい評価設定下で3.0未満のスコアと1%未満の成功率しか記録できず、これがいかに
モデルが学習分布の範囲を超えてしまうと、性能は急激に低下する。 Simate-betaの33.95%および27.96%という成績は、平均スコア指標において2位のモデルを約3ポイント上回っており、同社によれば、RoboDojoのタスクセット向けにモデルを特別にチューニングすることなく達成されたものである。モデルの背景にある自動運転人材の移動
この物語において、張英(Zhang Ying)氏の経歴は構造的に最も興味深い部分である。自動運転分野は、具現化されたAIと密接に関連する課題――センサーノイズ下でのリアルタイム知覚、不確実性下での計画立案、そして単なるデモではなく実験室外でも確実に動作しなければならないシステムの構築――の解決に何年も費やしてきたエンジニアの世代を生み出した。 張英氏のチームは、マップベースからマップレス、そしてエンドツーエンド学習へと3世代にわたるアーキテクチャの進化を経て、テスラの「フルセルフドライビング(FSD)」システムに匹敵するドライビングスタックを構築したと評されている。これにより、同チームは、AutoResearchが現在自動化しようとしている、まさにその種の反復的かつデータ駆動型のモデル開発に関する直接的な経験を積んだことになる。
Simateによるその他の主要な採用も、同様の傾向を裏付けている。 香港科技大学の助教授であり、ワールドモデルを専門とする研究室を率いるZhan Fangneng氏、およびMetaに買収されたヒューマノイドロボットの制御に特化したフィジカルAIスタートアップに以前所属していた研究者のJi Mazeyu氏は、どちらも最初からその分野に携わっていたわけではなく、隣接する研究分野から汎用マニピュレーション分野へ移ってきた。 このような人材の移動は、Simateに限ったことではない。自動運転への投資サイクルが成熟し、体現型AIに流入する新たな資本に比べて鈍化するにつれ、ベテランエンジニアが自動運転企業からヒューマノイドやマニピュレーションロボティクス分野へと着実に流入しており、純粋なロボティクス研究チームにはしばしば欠けている生産工学の知見をもたらしている。この変化については、
RobotAIGeekによる「ワールドモデル時代」の経済分析。これは、Simateを孤立した出来事としてではなく、より広範な潮流の中に位置づけようとする読者にとって、有益な参考資料となる。設立からわずか3ヶ月でリーダーボード首位を獲得した事実を、なぜ慎重に捉えるべきか
創業から3ヶ月後に達成されたRoboDojoのスコアは、確かに迅速な成果ではあるが、同時にまだ初期段階の結果でもある。 変化の激しいベンチマークにおけるリーダーボードのスコアは、競合他社が同じテストスイートに合わせて独自のモデルを調整するため、数週間以内に追い抜かれることが頻繁にあります。また、ベンチマークでの優勝は、照明、 散乱物、対象物の多様性といった要素が、ベンチマークの標準化されたタスクセットよりもはるかに制御されていない環境です。Simate社は、商用展開、有料顧客、あるいは生産スケジュールを明らかにしていません。今回の発表は、ビジネス上の成果というよりは、研究および人材採用におけるマイルストーンと言えます。
注目すべきより持続的な主張は、この特定のスコアではなく、AutoResearchが実際に累積効果を生むかどうかである。 AIを活用した反復開発により、Simateが基礎モデル開発に典型的な数年単位のサイクルではなく、数ヶ月ごとに実質的に改善されたモデルをリリースできるようになれば、同社の優位性は単一のアーキテクチャのアイデアではなく、研究のスピードから生まれることになる。そして、そのような優位性は、競合他社が短期間で模倣するのが難しい傾向にある。 逆に、容易な最適化が尽きた段階で自動化パイプラインの効果が頭打ちになる場合、先行者としてのベンチマークスコアだけでは、すでに独自の自動研究ツールを構築している、はるかに資金力のある研究所と競合する企業を維持することはできないだろう。同社が年末までに論文の公開とオープンソースへの貢献を行うと約束していることは、どちらのパターンが現実のものとなるかを示す最初の真の試金石となるだろう。
調達チームや
AI組み込み市場を注視しつつも、その研究競争には参加していない自動化分野のバイヤーにとって、実用的な教訓は「焦り」ではなく「忍耐」である。顧客情報を公開しておらず、安全性検証結果も公表されておらず、製造パートナーもいないベンチマークのリーダー企業は、注視すべきシグナルではあるが、現時点では候補リストに挙げるべきベンダーではない。 3~6か月後に改めて検討すべきより有意義な問いは、Simateが研究のスピードを、システムインテグレーターが実際にライセンスを取得して導入できるモデルへと転換できるかどうかである。というのも、リーダーボードでの結果と、実用可能な商用製品との間のこのギャップこそが、過去2年間で急成長した物理AIスタートアップの多くが足踏み状態になっている原因だからだ。本分析は、2026年9月27日時点におけるSimateのRoboDojoの結果に関する、同社の声明、技術デモンストレーション、および公開報告を総合したものです。これは一般的な情報提供のみを目的としており、投資や専門的なアドバイスを構成するものではありません。
ヒーロー画像のクレジット:Simate。












