KAISTの「RAIBO2」、歩行ロボットの持続時間の上限を3倍に引き上げる
KAISTが開発した「RAIBO2」という名の四足歩行ロボットが、充電やバッテリー交換を一切行わずに、1回のバッテリー充電のみで「尚州干し柿マラソン」を完走した。 この走行の背景となった2026年9月24日付の『Nature』誌の論文では、従来の四足歩行ロボットの航続距離ベンチマークを約3倍に伸ばしたシステムレベルの共同設計手法が詳述されており、持続的でエネルギー効率の高い脚式移動が、点検・パトロール・物流ロボットの購入者にとってどのような意味を持つかを示唆している。

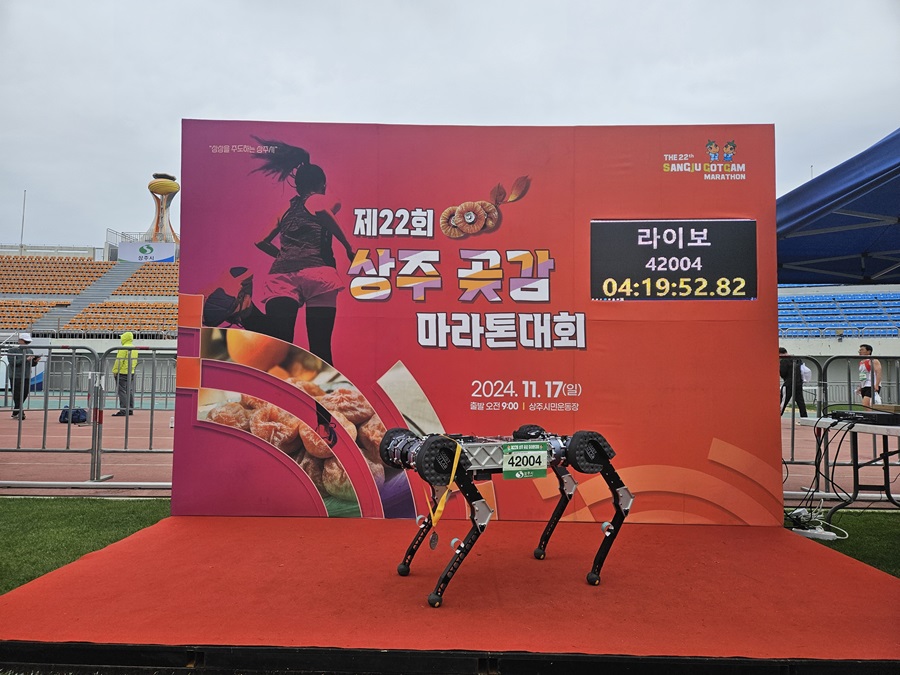
韓国科学技術院(KAIST)のチームが開発した体重42キログラムの四足歩行ロボット「RAIBO2」は、2024年11月17日、慶尚北道 2024年11月17日、充電やバッテリー交換を一切行わず、バッテリー1回の充電だけで4時間19分52秒のタイムを記録し、完走した。 このロボットの開発を担当した機械工学チーム(ファンボ・ジェミン教授率いる)は、2026年9月24日付の『ネイチャー』誌に、この走行に関する工学的な分析論文を発表した。 『ネイチャー』誌がロボット工学研究専用の姉妹誌を運営しているのは、この分野の論文が本誌の掲載基準を満たすことが稀であるためだ。しかし、今回の論文は基準をクリアし、韓国のメディアはすでにこれを、同誌に掲載された初の韓国主導のロボット工学研究として取り上げている。
「ロボット犬がマラソンを完走した」という見出しとなる事実は、生業として歩行型ロボットを購入したり仕様を決定したりする人々にとって、この記事の中で最も役に立たない部分である。 『ネイチャー』の論文が実際に記録しているのは、設計手法である。すなわち、四足歩行ロボットの機械構造、電気・動力システム、および移動制御を、別々のベンチマークで最適化された3つの構成要素として個別に扱い、その後で組み立てるのではなく、1つの連成システムとして扱うという手法だ。 この違い、すなわち「コンポーネントレベルの最適化」対「システムレベルの共同設計」こそが、単なる1回のレース結果よりも長く価値を持ち続ける部分であり、検査、パトロール、あるいは物流業務向けの歩行型プラットフォームを検討している人にとって、詳しく掘り下げる価値がある部分だ。これらの業務では、歩行パターンではなくバッテリーの持続時間が、ロボットが1シフトで実際にどれだけの作業をこなせるかを決定づけるからである。
歩行型ロボットのエネルギー消費量の3分の2は熱として失われる
KAISTチームがRAIBO2に対して実施した独自のエネルギー監査によると、歩行ロボットがバッテリーから消費する電力の約3分の2は、モーターの巻線や駆動用電子機器内部で熱として失われていることが判明した。これは、エンジニアが「銅損失」と呼ぶ現象である。残りの3分の1は、関節の摩擦や、足が地面に対して滑ることで失われ、
一歩踏み出すたびに吸収される衝撃。そのエネルギーのどれもが、ロボットを前進させる力にはならない。これは、脚を持つ機械が単に脚を持っているというだけで支払わなければならない「立ち続けるための代償」であり、バッテリー容量をワット時単位で記載し、それで説明を終えてしまう仕様書には、そのほとんどが表れていない。より大きなバッテリーを追加しても、この「代償」の問題は解決しない。むしろ、その「課税対象」を拡大させるだけだ。バッテリーが重くなればロボットも重くなり、重いロボットは、わずか1メートルも前進する前に、体を支え、自らの脚を動かすだけでより多くのエネルギーを消費してしまう。 ファンボ氏のチームは逆の方向を目指した。彼らはRAIBO2の4本の脚の重量を、それぞれ1.1キログラムになるまで削減した。これはロボット全体の重量42キログラムの約10分の1に相当し、その削減分を利用して、代わりに大容量のバッテリーを搭載した。 また、低抵抗のモーター駆動回路を設計し、それを別個の筐体ではなくロボット本体内部に搭載することで、電気的損失を低減し、制御システムが1歩ごとに反応するための帯域幅を拡大した。 強化学習で訓練された歩行制御システムは、実際のトラックで走行する前に、傾斜面、階段、凍結路面でのシミュレーションを通じて調整され、特に「着地を柔らかくすること」「滑りを防ぐこと」「各関節での電流消費を抑えること」に対して報酬が与えられた。下り坂では、登坂時にエネルギーを消費したのと同じ関節を使って、そのエネルギーの一部をバッテリーに回収した。 試験の結果、ロボットは単位エネルギーあたりの移動距離が最大となる巡航速度が毎秒3メートル付近であることが判明した。この速度は、衝撃によるエネルギー損失を抑えるには十分に遅く、搭載コンピュータやセンサーによる継続的な電力消費が不必要に長い移動距離に分散されるのを防ぐには十分な速さであった。
脚式ロボットの有効航続距離は、バッテリーが蓄えるエネルギー量よりも、むしろバッテリーセルから足元の着地に至るまでの過程で、そのエネルギーがどれだけ残るかによって決まる。 これは、『ネイチャー』誌の編集部が明らかに主要ページで取り上げる価値があると認めた論点である。つまり、ロボットがどこまで移動できるかという主張ではなく、高い移動性能とエネルギー効率を維持するための実証済みの方法である。
相互のトレードオフによる効率性を、実際のマラソン走行データ(テレメトリー、電圧、電流、温度、およびGPSによる位置、速度、標高)を用いて検証した。これらのデータは、制御された実験室でのトレッドミル走行から再構築されたものではなく、実際の道路コースで4時間にわたり継続的に記録されたものである。20キロメートルが限界だった;RAIBO2はそれを約3倍に伸ばした
この効率性の主張は、「輸送コスト」というロボット工学の標準的な指標で測定されており、これは移動体が運ぶ体重1単位あたり、移動距離1単位あたりに消費するエネルギーに相当する。 数値が低いほど優れている。RAIBO2はマラソンコース全体で0.25の輸送コストを記録した。同研究で引用されている人間の走りのベンチマーク値0.37と比較して、この特定の比較条件下で人間の数値を上回った初の四足歩行ロボットとなった。 これは、1キログラムあたり1メートルあたりのエネルギー消費量に関する、限定的かつ明確に定義された主張であり、ロボットが一般的な移動において人間のランナーを凌駕しているという広範な主張ではない。後者として解釈すれば、この数値が実際に測定している内容を過大評価することになる。
この距離に関する数値は、購入者がすでに熟知している商用市場の基準と照らし合わせやすい。 最も広く導入されている商用四足歩行ロボットであるボストン・ダイナミクスの「Spot」は、連続走行距離ではなく、1回の充電あたりのデューティサイクルに基づく稼働時間が約90分と仕様されている。これは、その点検任務のほとんどが、長時間の道路走行ではなく、停止を挟んだ短い歩行であることを反映している。 競合する産業用四足ロボットであるUnitree社の「B2」は、1回の充電で無負荷歩行約20キロメートルが可能とされており、これはKAISTチームが四足ロボットの連続走行距離に関する従来のベンチマークとして挙げている約20キロメートルの上限値と一致している。 RAIBO2は、2,016ワット時のバッテリーのうち約1,280ワット時を消費して42.195キロメートルのコースを完走するために約1,280ワット時の電力を消費し、チーム自身の推定によれば、さらに25キロメートル走行できるだけの充電量が残っていたことから、満充電時の走行距離は約65キロメートルとなり、これまでの上限の約3倍に達した。
この
脚式ロボットによる累積走行距離の記録は、実際には別の種類のデモンストレーションによるものであり、今回の事例とは区別して考えるべきである。 中国製の四足歩行ロボット「Xingzhe No.1」は2015年、95メートルの屋内トラックを54時間以上連続で周回し、途中でバッテリーを交換しながら走行を続け、134キロメートルを走破した。 これは、屋内において、複数の充電を挟みながら、ゆっくりとした歩行ペースで達成された、正当な距離記録である。一方、RAIBO2の成果は、これとは異なるカテゴリーの記録である。すなわち、1回のバッテリー充電で、実際の標高差のある屋外のマラソンコースを、体育館のフロアを周回するのではなく、人間の競走相手と並走しながら持続的なペースで走り抜いたものである。 現在市場に出回っている商用四足歩行プラットフォーム(Spot、Unitreeの製品ライン、ANYboticsのANYmalを含む)のうち、公のイベントにおいて、この特定の条件(連続したバッテリー充電、実際の標高差がある屋外のマラソンコース、ジム内のフロアを周回するのではなく人間の競走相手と並走して持続的なペースで走る)に類似した実績を成し遂げたものは一つもありません。航続距離の延長がフリート運用者に実際にもたらすもの
現場作業用の脚型ロボットを評価する購入者にとって、航続距離はフリートの運用計算に直結する。90分ごと、あるいは20キロメートルごとに充電が必要なプラットフォームは、それ以上の距離やシフトでは、別のユニットと交代するか、一時停止しなければならない。つまり、経路のどこかに充電インフラが存在しなければならないということだ。 1回の充電で40~60キロメートルを走行できるプラットフォームがあれば、周辺パトロール、パイプラインや鉄道回廊の点検、災害対応といった任務――まさにファンボ氏が直接指摘した任務――における運用計算は一変する。 「四足歩行ロボットは起伏の激しい地形をうまく走破できるが、充電場所の確保が難しい山岳地帯や災害現場では、航続距離が、その走破能力が実際にどれほど有用であるかを制限する要因となる」と彼は述べた。 より大きく重いバッテリーパックではなく、システムレベルの効率化によって航続距離を延伸することで、容量を増やすと重量が増加し、購入者が対価を支払って得ようとしている効率の向上を相殺してしまうという、従来のトレードオフも回避できる。
RAIBO2の商用化への道のりは確かに存在するが、まだ小規模であり、購入者は
より大きなスケールではなく、その規模で捉えるべきだ。2023年にファンボ氏が、研究室の成果を製品化するために設立したKAISTのスピンオフ企業「Raion Robotics」は、昨年RAIBO2を9台販売し、今年は4足歩行ロボット50台の生産を目標としており、 さらに、韓国国防省との概念実証(PoC)プロジェクトや、化学・生物・放射線検知用ペイロードの研究も並行して進めている。同社はまた、防水・防塵性能や広温度範囲での認証取得にも取り組んでいる。これらは華やかさのない耐久性向上の取り組みだが、研究用プラットフォームと、大学院生を待機させることなく顧客が実運用できる製品とを分ける重要な要素である。 9台という実績と50台という目標は、いかなる産業基準から見ても初期段階の生産量に過ぎず、市場投入の準備が整ったことの証明というよりは、今後の方向性を示す指標である。道が読めないマラソン完走者
率直な注意点として挙げられるのは、RAIBO2が実際にどのようにコースを走破したかという点だ。このロボットはカメラを搭載していたが、その映像を解釈するオンボードソフトウェアは備えていなかった。 人間のオペレーターが全42.195キロメートルにわたり遠隔操作で誘導したため、この成果は「電力面での自律性」(充電なし、バッテリー交換なし)は達成したものの、全行程を通じて人が制御ループに関与していたため、「ナビゲーション面での自律性」は達成されていない。 この研究をレビューした2人の独立したロボット工学研究者、カーネギーメロン大学のサラ・バーグブライター氏とカリフォルニア大学サンタバーバラ校のケイティ・バイル氏は、その効率性と安定性を称賛しつつ、この欠点を直接指摘した。 バイル氏は、このロボットを「目が見えない状態で走っている」と表現し、その構成を、バッテリー交換のために横でジョギングする人間のサポートチームを必要とした最近のヒューマノイド競走ロボットと比較した。これは、同じ依存関係のより軽量なバージョンである。
本研究の筆頭著者であるリー・チュンギン氏は、自律性を高めるには電力コストがかかるとしており、チームは現在、マラソンで実証するために構築された効率性の向上を、追加された知覚機能によって損なわれないよう、より小型のオンボードセンシングおよび演算システムの開発に取り組んでいる。RAIBO2自体もまた、
手作業で組み立てられた研究用ユニットであり、その設計と組み立ての大部分は、それを研究する研究者たち自身によって行われたもので、量産ラインで製造された製品ではない。製造可能な機体群全体で、顧客が支払えるコストの範囲内で、かつ屋外展開に求められる耐久性を確保しつつ、この性能を正確に再現することこそが、商用化に向けた道のりにおいてより困難な部分であり、完成した成果というよりは、依然として未解決の課題として残されている。 人間が操縦する単一のマラソン走行を、脚式ロボットが監視なしの野外任務に就く準備が整っていることの証拠とみなすのは、『Nature』誌に掲載されたデータが実際に示していることを過大評価することになる。尚州(サンジュ)市立競技場内のフィニッシュラインでは、ロボットのゼッケン番号「42004」の横に、スコアボードに「04:19:52.82」と表示されていた。 42004の横に「04:19:52.82」と表示されていた。4時間にわたりロボットの横をジョギングしてきた研究者たちは、首に自身のメダルを下げたまま機械のそばにひざまずいていた。一方、ロボットはトラックの上に立ち、4時間のモーター駆動でまだ温かい脚を保ち、そのバッテリーには市販の四足歩行ロボットのほとんどが総計で搭載している容量よりも多くの電力が残っていた。 マラソンの結果そのものではなく、この光景こそが注目に値する。途中で熱や摩擦によってエネルギーを消耗させることなく、蓄えたエネルギーを長距離走行に費やすよう設計されたフィールドロボットが、依然として操作する人間の手とケーブルでつながれており、ロボット自身に「見る」能力を持たせるという、より困難な技術的課題がまだ待ち受けているのだ。
本記事は、2026年9月24日付の『Nature』誌に掲載されたKAISTの公式声明および公表された研究、ならびにその基礎となる研究に関する独立した報道を総合したものです。本記事は一般的な情報提供のみを目的としており、投資、財務、または法的アドバイスを構成するものではありません。
ヘッダー画像のクレジット:KAIST。