Robotiq、物理AIスタックにおけるグリップ技術をオープンソース化
Robotiqは、C++ SDK、同社がメンテナンスを行うROS 2ドライバー、および閉ループ運動学機能を備えたNVIDIA Isaac Simアセットの更新版をリリースした。これらは、2026年第4四半期に提供予定の、有料の組み込み型知能機能を備えた物理AIソフトウェアレイヤー「Contact Core」の最初の構成要素となる。

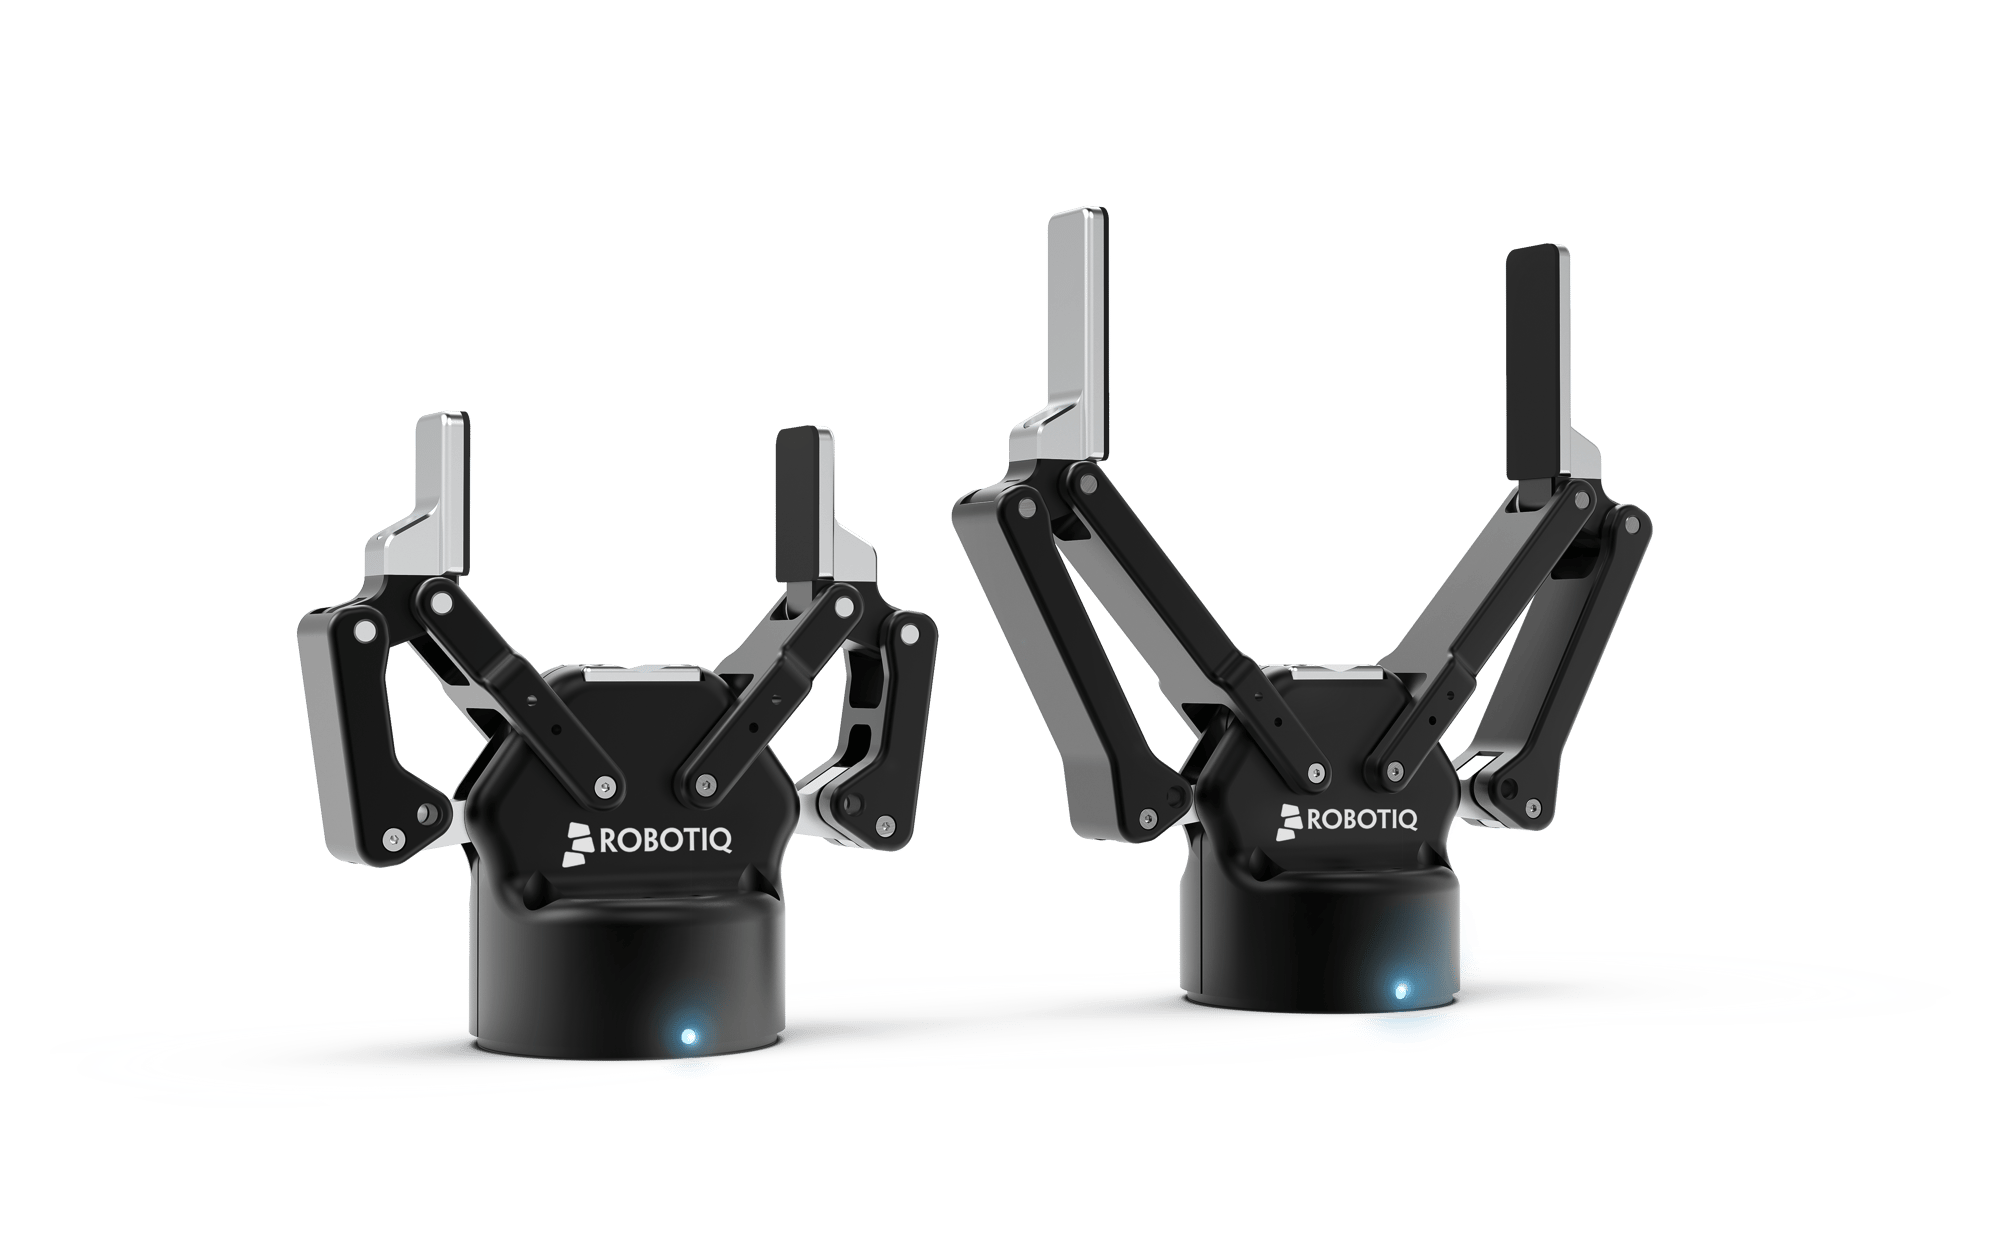
固定的で反復的なピックアップ・アンド・プレースのサイクルのために設計されたロボットグリッパーは、AIモデルに「これまで見たことのない物体をどのように把持するか」を学習させることを目的としたグリッパーとは、技術的な要件が異なります。 この違いこそが、ケベックシティを拠点とし、産業用オートメーション向けの適応型グリッパーやアーム先端ツールを製造するRobotiq社が、9月22日(火)にリリースした3つのオープンソースソフトウェアパッケージを通じて取り組んでいる点である。 9月22日、同社は3つのオープンソースソフトウェアパッケージを公開した。これには、スタンドアロンのC++ SDK、既存のコミュニティドライバーのドロップイン置換として構築されたROS 2パッケージ、およびより高精度なシミュレーションを実現するための閉ループ運動学を備えた更新版NVIDIA Isaac Simアセットが含まれる。 これらのリリースは無料で、github.com/robotiqでホストされており、ボランティアコミュニティに委ねるのではなく、同社が直接メンテナンスを行う。これは、グリッパーソフトウェアが従来サポートされてきた方法とは意図的に逆の取り組みである。
Robotiq社がこの動きについて自ら説明しているところによると、コミュニティによって維持管理されてきたドライバーパッケージ——長年にわたり従来の自動化プロジェクトで十分に機能してきた、ボランティアによるROS統合の一種——は、物理的なAIアプリケーションが実際に要求する以下の要件を満たし続けることができないという。 シミュレーションで学習したモデルと実ハードウェアに展開されたモデルとのギャップを埋めるための、より高精度なシミュレーション、接触力に関するよりきめ細かなフィードバックを操作モデルに提供するための、より厳密な制御ループ、そして現代のロボティクス基盤モデルが要求する学習データ量を生成するための、数百万サイクルにわたる継続的なデータ収集。 RobotiqのAI担当最高技術責任者(CTO)であるヴィンセント・デュシェーン氏は、根本的な問題を次のように端的に指摘した。「物理AIアプリケーションは、従来のアプリケーションが求めてきたものよりもはるかに多くのことをグリッパーに求めている。」 固定されたタイマーに基づいて把持、保持、解放を行う従来のグリッパーは、細かな接触力のデータをリアルタイムで報告する必要もなければ、シミュレーションと現実の世界でミリ秒単位まで同一の挙動を示す必要もありません。しかし、操作モデルの学習や実行に使用されるグリッパーにはそれが求められます。なぜなら、モデルはすべてのサイクルから学習しており、ノイズや不整合な
ハードウェア層からのデータが、学習結果を歪めてしまう。各パッケージが実際に解決する課題
C++ SDKは、ROSエコシステム内で作業するのではなく、独自のロボットスタックを構築するチームを対象としたスタンドアロンのライブラリです。これにより、開発者はROSミドルウェアを経由してコマンドを送信することなく、Robotiqグリッパーを直接かつ低レベルで制御できます。これは、独自の制御システムを構築するチームや、ROS以外の産業用コントローラにグリッパーを統合するチームにとって有用です。 対照的に、ROS 2 パッケージは、既存の多くの Robotiq 導入環境で既に実行されているコミュニティドライバーの「ドロップイン置換」として明示的に構築されており、そのインターフェースと互換性を持たせることで、既存のプロジェクトが統合コードを書き換えることなく、同社が保守するバージョンに置き換えることができます。同時に、新しいパッケージの基盤となっている、より厳密な制御ループと一貫性のある動作も得られます。 この互換性の選択は商業的に重要です。Robotiqは、同社がサポートするメンテナンスの恩恵を受けるために、既存顧客にソフトウェアスタックの再構築を求めているのではなく、依存関係を1つ変更するよう求めているのです。
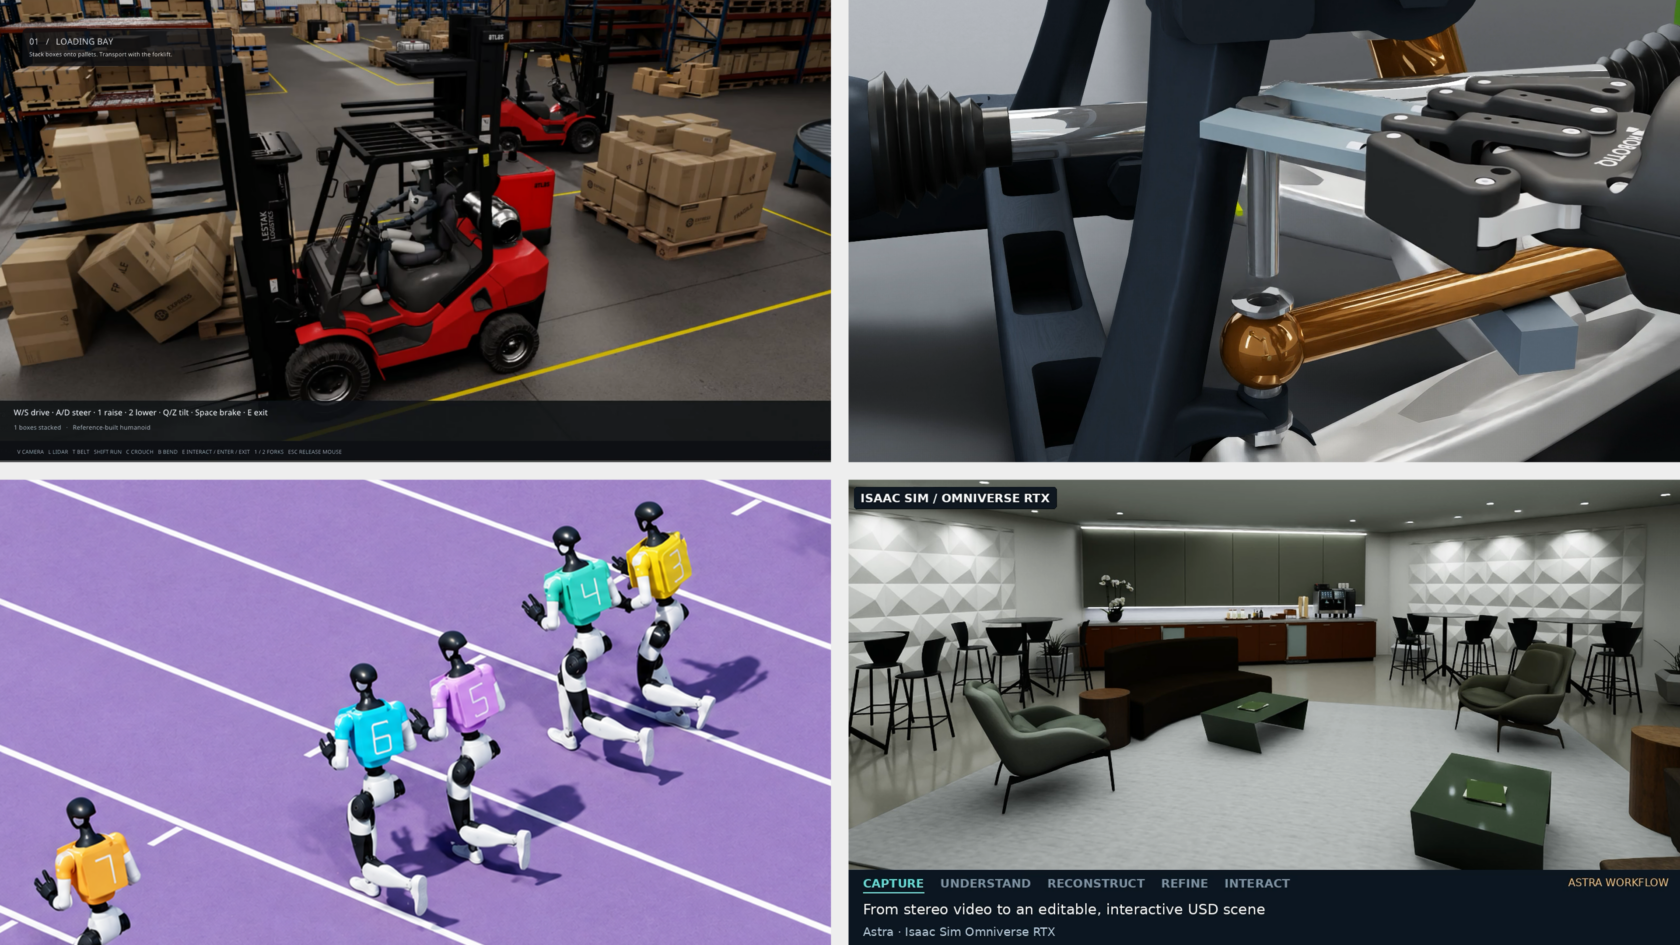
3つ目のパッケージである、閉ループ運動学を備えた更新版NVIDIA Isaac Simアセットは、物理AI開発における、範囲は狭いものの重要性を増している問題に対処するものです: 「シミュレーションと現実のギャップ」です。これは、シミュレーション内のみで学習されたマニピュレーションモデルが、そのシミュレーション内では良好に動作するものの、モデル化の元となった物理的なグリッパー上では動作に失敗したり、予測不能な挙動を示したりする現象を指します。その原因は、シミュレーションされた運動学が、実際のメカニズムの動きや接触への反応を正確に捉えきれていないことにあります。 この文脈における閉ループ運動学とは、シミュレーション上のグリッパーモデルが、理想化された開ループ運動を仮定するのではなく、物理的なグリッパーと同様にフィードバックを取り入れることを意味します。これにより、更新されたIsaac Simアセットを用いて学習されたモデルは、物理ハードウェア上での大規模な再学習や微調整を行うことなく、学習した挙動を実物のグリッパーに転移できる可能性が高まります。
より大規模なソフトウェアの第一層
BetRobotiqは、これら3つのリリースを「Contact Core」と呼ばれるものの最初の構成要素として位置付けている。Contact Coreとは、同社が2026年第4四半期に実装を予定している組み込み型知能機能を備えた物理AIソフトウェアレイヤーである。 この位置づけにより、火曜日の発表をユーザーがどう捉えるべきかが変わります。これは、開発者の好意を得るための単発的なオープンソースへの貢献ではなく、 Robotiqが今後もその上に構築し続けていくことを意図した製品のインフラストラクチャ層であり、これにより同社には、初期の宣伝効果が薄れた後に多くの企業主導のオープンソースプロジェクトが最終的に陥りがちな停滞状態に陥らせるのではなく、オープンソースパッケージのメンテナンスを継続する直接的な動機が生まれている。 今日、ROS 2パッケージやIsaac Simアセットを採用する開発者やインテグレーターは、事実上、Robotiqが今後提供する「Contact Core」機能が構築される基盤を採用することになる。これは、明確なメンテナンスロードマップのない汎用的なコミュニティドライバーを採用することとは、本質的に異なるコミットメントである。
基盤となるソフトウェアを無償提供しつつ、その上に有料のレイヤーを構築するという戦略的論理は、開発者向けツール分野ではよく知られたものであり、Robotiqのこのアプローチは、特定の急成長中のニッチ市場において、デフォルトの統合枠を獲得することを明確に狙ったものです。その市場とは、実際のグリッパーハードウェア上でトレーニングを行い、展開する必要がある操作モデルを構築するチームです。 汎用的なマニピュレーションモデルを構築するロボット工学研究所やスタートアップは、データ収集の標準化のために何らかのグリッパーを選ばなければならない。その際、シミュレーションと現実の忠実度が最も高く、最も信頼性の高いオープンソースツールを提供するソフトウェアスタックを備えたグリッパーは、基盤となる機械的ハードウェアの違いにかかわらず、その決定において真の優位性を持つことになる。 Robotiqは、競合他社の大半に先駆けて自社が保守するROS 2およびIsaac Simのサポートを提供することで、ライバルのグリッパーメーカーが同様の動きを見せる前に、この標準化の課題に対するデフォルトの選択肢となることを目指しています。
主に機構面で競争が繰り広げられてきたグリッパー市場
Robotiqは2008年にケベックシティで設立され、初期の評判をアダプティブグリッパー、特に2F-85および2F-140という2本指モデルで築き上げました。これらのモデルは、コボットアームと汎用把持ツールを組み合わせるインテグレーターにとって、一般的なデフォルトの選択肢となりました。 Schunk、OnRobot、Zimmer Groupといった競合他社とは、主に機械的な適応性、力覚の精度、主要なコボットブランドとの統合の容易さを軸に競争を繰り広げてきた。 その競争は、これまでほぼ完全にハードウェアの層で繰り広げられてきました。つまり、どのグリッパーが最も幅広い形状や重量の物体を扱えるか、どのグリッパーが最も精密な力制御を提供するか、どのグリッパーが特定のロボットアームのネイティブソフトウェアと最も迅速に統合できるか、といった点です。 ソフトウェアのメンテナンスは二次的な考慮事項であり、グリッパーベンダーが一度公開した後はほとんど変更されない基本的なROSドライバーを通じて処理され、必要に応じてロボット工学コミュニティが不足部分を補完していました。
フィジカルAIの開発は、このパターンを打ち破ります。なぜなら、ソフトウェア層は単なる利便性のための機能ではなく、製品の中核的価値の一部となるからです。 数百万回の把持試行に基づいて学習するマニピュレーションモデルには、すべてのサイクルにおいてグリッパーから一貫性のある高忠実度のデータが必要であり、グリッパーの実際の運動学を正確にモデル化していないシミュレーション環境では、シミュレーションから物理的なハードウェアに移行した瞬間に機能しなくなるような挙動をモデルに学習させてしまうことになる。 この変化により、グリッパーの差別化要因も変わる。機械的に類似した2つのグリッパーであっても、一方が厳密に管理された高忠実度のシミュレーション資産を保有し、もう一方がハードウェアの実際の閉ループ挙動を反映するように更新されていないコミュニティ提供のモデルに依存している場合、トレーニング結果は著しく異なるものとなる。 Robotiqの3つのリリースは、漸進的な機械的改良ではなく、このソフトウェア層における差別化こそが、アーム末端ツールにおける次の競争優位性の源泉であるという明確な賭けである。
決定される。これが、現在グリッパーのハードウェアを選定しているチームにとって意味すること
固定サイクルの産業用ラインではなく、物理AIプロジェクト向けのエンド・オブ・アーム・ツーリングを評価している調達チームやエンジニアリングチームにとって、実用的な教訓は、グリッパーの選定には、数年前には存在しなかった「ソフトウェアのメンテナンス」という側面が今や加わっているということです。 積極的にメンテナンスが行われ、メーカーがサポートするROS 2ドライバーとシミュレーション資産を備えたグリッパーは、コミュニティドライバーの更新頻度が不確かなものと比較して、統合リスクとエンジニアリング時間を削減します。これは特に、一度デプロイして設定を固定したままにするのではなく、数ヶ月から数年かけて操作モデルを反復的に改良することを想定しているチームにとって重要です。 とはいえ、RobotiqのROS 2パッケージは下位互換性を備え、既存のコミュニティドライバーとインターフェースが一致しているため、すでにRobotiqのハードウェアを運用しているチームにとって、新しいパッケージを試す際の切り替えコストはほぼゼロに等しい。これにより、今後数四半期にわたってContact Coreのロードマップがどのように展開しようとも、導入のハードルは低くなる。
Robotiqが賭けているのは、物理AIスタックのグリッパー層が、ロボットアームやその上位にある基盤モデルと同様に重要なベンダー選択の要素となり、市場がデフォルトを決定する前に、自社でメンテナンスを行い、シミュレーション対応のオープンソースツールを今すぐ提供することが、その地位を確立する鍵であるという点だ。 競合するグリッパーメーカーにとっての未解決の課題は、この好機がいつまで続くかという点だ。閉ループ運動学や企業がメンテナンスを行うROS 2ドライバーについては、原則として独自技術的な要素は一切ないため、同等の技術リソースを持つ競合他社であれば、同程度の期間内に同等のパッケージを公開できる可能性がある。 迅速に再現するのが難しいのは、Contact Coreの背後にあるロードマップへのコミットメントだ。Robotiqは、2026年末までこのオープンソースの基盤の上に、有料の組み込み型インテリジェンス機能を構築し続ける意向を示している。つまり、今日Robotiqのハードウェアを標準として採用するチームにとっては、
同社は、単発のリリースではなく、継続的な投資に賭けており、この賭けが成功するのは、同社が約束した第4四半期の機能を実際にリリースした場合に限られる。本記事は、2026年9月22日にリリースされたソフトウェアパッケージに関するRobotiqの公表情報をまとめたものです。本記事は一般的な情報提供のみを目的としており、投資、財務、または法律上の助言を構成するものではありません。
ヒーロー画像のクレジット:Robotiq。